Miért felesleges fékez az adaptív tempomat a forgalomban?
Az oldal megosztása
Az adaptív tempomat felesleges fékezésének leggyakoribb oka, hogy a radar és a kamera nem minden körülmények között látja helyesen a forgalmat: túl későn veszi észre a szomszédos sávba hirtelen behajtó járműveket, kanyarokban elveszíti az elöl haladó autót, és néha nem létező akadály miatt lassít. Ezért a rendszer egy asszisztens, amely helyetted próbálja tartani a sebességet és a távolságot; a döntés és a felelősség mindig a sofőrnél marad.
Kiemelt pontok
- Radarérzékelők 160 méternél nagyobb hatótávval mérnek, másodpercenként 10-20 alkalommal dolgozzák fel az adatokat
- A követési távolság járműritkás, hanem időbeli rés ként van beállítva (kb. 1,5-3 másodperc)
- A kanyarok, a dombok, az alagútnyílások és a sávot váltó járművek a rendszer leggyengébb pontjai
- Egyes rendszerek lassíthatnak az elöl álló jármű előtt, de nem feltétlenül állnak meg
- A rendszer nem fékez emberekre és állatokra; a felelősség mindig a sofőrt terheli
Az autópályán ott ülsz, szól a zene, a gázpedált egyáltalán nem nyomod, és az autó magától alkalmazkodik az elötte haladó járműhöz. Aztán hirtelen egy látszólag ok nélküli fékezés... Szaporábban ver a szíved, a mögötted ülő sofőr dudál, és te annyit mondasz: "haver, mit csináltál?" Ismerős? Nem vagy egyedül; ezt a jelenséget az angol nyelvű forrásokban phantom braking-nek, vagyis szellemfékezésnek hívják, és ez az adaptív tempomat (ACC) legjobban vitatott gyengesége.
Hogyan látja az adaptív tempomat az elöl haladó járművet?
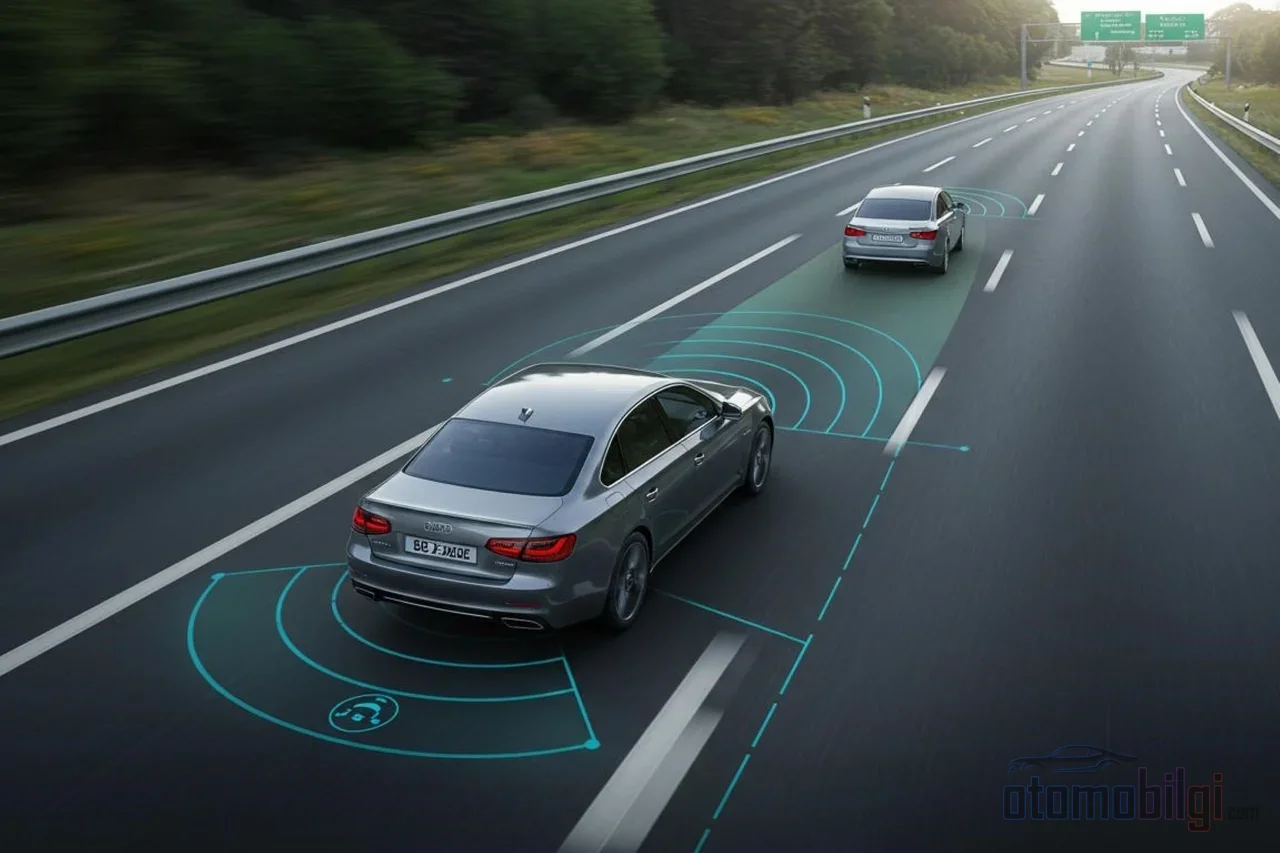
Először nézzük meg közelebbről a gépet, mert ezt a szemek csapják be a szellemet. Az ACC annak megértésére, hogy mi van előtte, radart, lidart vagy kamerát használ. A radarérzékelő 24 GHz-es vagy 77 GHz-es frekvencián küld rádióhullámot; a hullám visszatérési idejéből számítja ki a távolságot. A hatótáv meglepően jó: 160 méternél is nagyobb távolságot tud mérni, és a rendszer másodpercenként 10-20 alkalommal dolgozza fel ezt az adatot. Vagyis nem lusta rendszer, sőt elég szorgalmas. De a szorgalom nem mindig jelent pontosságot.
Egyes járművek ehelyett kamerával működnek. Például a sztereó kamerát használó rendszerek a távolságot az objektum méretéből és a mozgás utalásaiból becsülik meg. Gondolj úgy rá, mintha az emberi szem munkáját próbálná szoftverrel utánozni: könnyű észrevenni, de bizonyos helyzetekben tévedésre hajlamos. A legmegbízhatóbb megközelítés a radart és a kamerát együtt használó hibrid rendszerek; ha az egyik gyanakodik, a másik megerősíti.
Itt a kulcsfontosságú részlet a következő: az ACC egy SAE 1-es szintű sofőrtámogató rendszer. A kormányt is fogó sávtartóval kombinálva 2-es szintre lép át, de a szint emelkedésével sem változik a koncepció. Ezek a rendszerek nem vezetnek helyetted; csak a sebesség és a követési távolság kezelésében segítenek.
Miért veszik észre későn a szomszédos sávba behajtó járművet?
A legklasszikusabb forgatókönyv a következő: a jobb sávban haladsz, és egy jármű jelzés nélkül (vagy jelzés után, de nagyon gyorsan) behúzik a sávodba. A rendszernek néhány másodpercbe telik az észlelés, mert a radar szűk szögben egyenesen előre néz, és addig a másik sáv objektumaként osztályozza a járművet, amíg az teljesen be nem áll a sávodba. Ebben a rövid ablakban a zárási sebesség nő, és a rendszer pánik módba kapcsolva erős fékezést hajt végre. A gyártók is tudnak erről; a használati utasítások egyértelműen kimondják, hogy a vezetőnek biztonságos követési távolságot kell tartania.
Az ellenkezője is megtörténhet: a radar arra a járműre zárol, amely még mindig a te sávodban lévőnek tűnik, de valójában kihajtott az oldal_sávbа és távolodik. Bár az a jármű már elhagyta a sávját, az érzékelő egy ideig még mindig azt hiszi róla, hogy "elötte haladó jármű", és az autó feleslegesen lassul. Éppen ezért mondják a vezetők, hogy komolyan kell venni a kézikönyv figyelmeztetéseit: hirtelen sávot váltó járművek esetén először a rendszer lassít, és ha a zárási sebesség tovább nő, akkor bekapcsol az automata vészfék.
Miért Viselkedik Furcsán az ACC Kanyarban, Dombon és Alagútban?
Az érzékelők legnagyobb ellensége a geometria. Mivel a radar egyenesen előre néz, egy éles kanyarba kanyarodva a előtted haladó jármű kikerül a látószögből. A rendszer azt gondolja, hogy "az előttem haladó jármű eltűnt", és elkezdi növelni a sebességet; amikor kijössz a kanyarból, a jármű újra belép a látómezőbe, és ezúttal hirtelen megnövekvő zárási sebesség miatt erős fékezés következik. A gyártók saját kézikönyveikben is egyértelműen leírják, hogy kanyarból való kijáratkor a előtte haladó jármű észlelése késleltethető, és a rendszer nem megfelelő fékezést vagy figyelmeztetést adhat ki. A Ford kézikönyve úgy fogalmaz, hogy a kanyarokban és dombokon rejtőző forgalom váratlan gyorsuláshoz és fékezéshez vezethet.
Ugyanennek a történetnek a dombos változata még idegesítőbb: a domb mögötti forgalom teljesen elrejtőzik az érzékelő elől, és kijáratkor hirtelen megjelenik. Az alagútbejáratok hasonlóan felboríthatják az észlelést; amikor a fényviszonyok hirtelen változnak, a kamerán alapuló rendszerek nehezen boldogulnak.
Van egy sérülési és beállítási kérdés is. Még egy kis ütés is az első lökhárítón megváltoztathatja a radar látóterét. Ha az érzékelő néhány fokkal oldalra csúszott, a rendszer korán vagy későn észleli a járműveket, a fékfigyelmeztetések túl korán vagy túl későn érkeznek. Ha az ACC az ütést követően furcsán viselkedik, az ok valószínűleg egy elmozdult radar; a szervizben kalibráltatni kell.
Bízhatunk-e az ACC-ben Stop & Go Forgalmában?
A stop & go forgalom úgy tűnik, az ACC csillogó helye: gázadás, fékezés, megállás, elindulás... Ezt a rutint a rendszer elvégzi helyetted, és valóban csökkenti a hosszú út fáradtságát. De van benne egy csapda. A kutatások és a felhasználói tapasztalatok a következőt mutatják: egy lassuló jármű követése azok a feladat, amelyet a rendszerek jól ismernek. Ezzel szemben, ha a előtte haladó jármű már régen megállt, egyes rendszerek nem tudnak elégségesen lassítani és megállni; ez modellenként jelentősen eltér. Tehát azt mondani, hogy "van egy előre néző szem, ezért nem lehet baleset", téves biztonságérzetet kelthet.
Ráadásul a rendszer fékezőképessége korlátozott: némelyikük teljes megállásig lassít, a legtöbb pedig egy bizonyos sebesség alá érve átadja az irányítást neked, vagy megáll. A kereszteződések, a közúti jelzőlámpák és a szembejövő járművek teljesen kívül esnek a rendszer hatókörén. Nincs senki, aki azt mondja a radarnak, hogy "állj, piros a lámpa".
Mire jó a követési távolság beállítása, és melyik mikor logikus?
Most az egyik fortélyhoz értünk. Az ACC-ben a követési távolságot nem méterben mérik; időközként határozzák meg. Ha a rendszer 2 másodperces közöket szeretne, az 50 km/óránál rövid távolságot, 110 km/óránál pedig egészen más, jóval hosszabb távolságot jelent. Ahogy nő a sebesség, a járművek közötti tényleges hézag automatikusan nő. Sokan úgy gondolunk a hézagra, hogy "hány járműhossz", és épp ezért félrevezető.
A legtöbb rendszer 3-4 szintet kínál; a kézikönyvekben a közeli beállítás nagyjából 1,5 másodperc, a távoli beállítás nagyjából 3 másodperc meghatározású. Melyik szint mikor logikus? Íme egy gyakorlati mérték:
| Helyzet | Ajánlott beállítás | Indok |
|---|---|---|
| Folyékony autópálya-forgalom | Távoli (~3 mp) | Extra reakcióidőt ad hirtelen fékezésnél |
| Stop & go városi forgalom | Közepes | Gyakori megállás-indulásnál kiegyensúlyozott kompromisszumot nyújt |
| Erős eső, hó, köd | Távoli | Az érzékelők nehezebb helyzetbe kerülnek; a féktávolság is nő |
| Éles kanyarokkal tarkított út | Távoli | Tartalékot hagy a kanyarban fellépő észlelési késleltetéssel szemben |
| mögött dugóban lévő forgalom | Közeli | A forgalom áramlása megzavarásának elkerülésére ajánlható; óvatosság szükséges |
A rossz időjárás témáját külön is hangsúlyozzuk: az erős eső, hó és köd vakíthatja az érzékelőket. Különösen a lézer alapú rendszerek veszítenek fényt a vízrészecskék miatt, és nehezen követik a koszos első járművet. A tiszta időben egészen jól működő rendszer a záporban hirtelen zavarttá válik.
Mikor kell beavatkoznia a vezetőnek?
Ez a cikk gerince: Az ACC egyetlen célja nem az, hogy eltávolítson a kormánytól, hanem az, hogy az úton tartsan. A gyártók hivatalos kézikönyvei ezeket kétségbeesett egyértelműséggel kimondják: Ha a rendszer nem észleli az elötte haladó járművet, mindig a vezető a felelős, és neki kell beavatkoznia. Sőt, a rendszer nem fékez emberekre vagy állatokra; nincs olyan ACC, amelyet gyalogos-érzékelőként értékesítenek.
A gyakorlati szabály a következő: Amikor a rendszer megérti, hogy egy vészhelyzetet egyedül nem tud kezelni, hang- és vizuális figyelmeztetést ad. Ez a jelzés nem egy "jó, ha figyelsz", hanem egy "azonnal vedd át az irányítást" felhívás. Egy olyan megállásnál, ahol a kezed a kormányon és a lábad a féken van, a figyelmeztetés és a reakció közötti az egy-két másodperc életmentő lehet.
Van egy veszélyes pszichológia is. Vannak olyan megfigyelések, hogy azokat a rendszereket használó vezetők gyorsabban vezetnek; egy tanulmány szerint az ACC bekapcsolása mellett a vezetők 24%-kal többet gyorsítottak. A rendszerrel túlzottan bízó vezető kevésbé figyelmes, és a hirtelen helyzetekre később reagál. Vagyis a veszély legtöbbször nem az autó szoftverében rejlik, hanem a sofőr fejében.
Másrészben legyünk igazságosak: az ACC korántsem felesleges technológia. Hosszú utakon csökkenti a fáradtságot, állandó követési távolságot tart, és tanulmányok valamint ezer megelégedett felhasználó tanúsága szerint bizonyos helyzetekben csökkenti a hátsó ütközéseket. Az üzemanyag-fogyasztáshoz való hozzájárulása ráadásul bónusz. A gond nem maga a technológia, hanem az, ha úgy viselkedünk, mintha átadtuk volna neki a vezetést.
Gyakorlati ellenőrzőlista a felesleges fékezések csökkentéséhez
- Ha nő a forgalom sűrűsége, növeld egy fokkal a követési távolságot; hagyj levegőt a rendszernek.
- Éles kanyarok előtt gondold át az ACC ideiglenes kikapcsolását, hogy a kanyar kijáratánál ne lepődj meg hirtelen fékezéssel.
- Ha valószínű, hogy egy másik jármű behajt a sávodba, tartsd a lábad a féken, és legyél készenlétben.
- Záporban, havazásban és sűrű ködben csökkentsd a rendszerbe vetett bizalmat, növeld a követési távolságot.
- Ha az első lökhárító kapott egy ütést, ellenőriztessed a radar kalibrációját; a hibás észlelések oka az érzékelő beállítása is lehet.
- Ha az előtted haladó autó már régen megállt, ne feltételezd, hogy a kocsid meg fog állni; készülj fel időben fékezni, mint a saját felelősséged részeként.
A zárószó legyen ez: az ACC remek segéd, de a volán mögötti felnőtt továbbra is te vagy. A rendszer nem ruházza rád a vezetést, csak néhány pedálmunkát oszt meg veled. A vakfoltjainak ismerete a leggyorsabb út a szellemfékezések és a felesleges félelmek elkerüléséhez. Szerinted sem az a legmenőbb dolog az autó használatában, ha tudod, mit lát és mit nem lát az autód?
Források
- Adaptive cruise control - Wikipedia
- Adaptive Cruise Control: What It Is, How It Works, and Cost - iDriveCertified
- Using Adaptive Cruise Control - Ford Owner Manual
- Stop and Go adaptive cruise control - Renault user manual
- Az temperáló tempomat korlátai - Polestar kézikönyv
- Az adaptív tempomat követési távolságának beállítása - Ford
- Adaptív tempomat - MyCarDoesWhat
- A vezetők adaptív tempomat használata és megértése - Larsson 2012, ScienceDirect
- Tanulmány: az ACC növeli a sebességtúllépést - Salvi, Maher
- A tempomat használatának előnyei és hátrányai - NPHM
- Megállt forgalom megközelítése adaptív tempomattal - Lucid Owners Forum