Radar vagy kamera? Különbség az érzékelőtechnológiában az ADAS-rendszerekben
Az oldal megosztása
Az ADAS-rendszerekben a radar rádióhullámokkal méri a távolságot és a sebességet, a kamera képfeldolgozással ismeri fel a sávvonalakat, a közlekedési táblákat és a gyalogosokat; az ultrahangos érzékelők kis távolságban segítik a parkolást, a lidar pedig lézerrel centiméter-pontosságú 3D-s térképet készít. Annak tudása, hogy melyik rendszer melyik érzékelővel működik, a legfontosabb jelzés arra is, hogy egy autó vásárlásakor e jellemzők mennyire lesznek megbízhatók a mindennapi használatban.
Kiemelt tények
- A radar az autó előtt legfeljebb 300 méteres hatótávval az ADAS legtávlatosabb érzékelője.
- Az ultrahangos érzékelők csak 2,5-4,5 méter távolságon belül működnek; ezért a parkolás a feladatuk.
- A lidar legfeljebb 300 méterig pásztáz, centiméteres pontosságot nyújt, de a színeket nem látja.
- Az adaptív tempomatnál a radar használata a leglogikusabb a távolságtartásra; a sávkövetés szinte mindig a kamera dolga.
- 2026-ig legalább 15 autóipari márka hozott piacra lidarral felszerelt sorozatgyártású járművet.
Radarérzékelő: a hosszú hatótáv csendes bajnoka
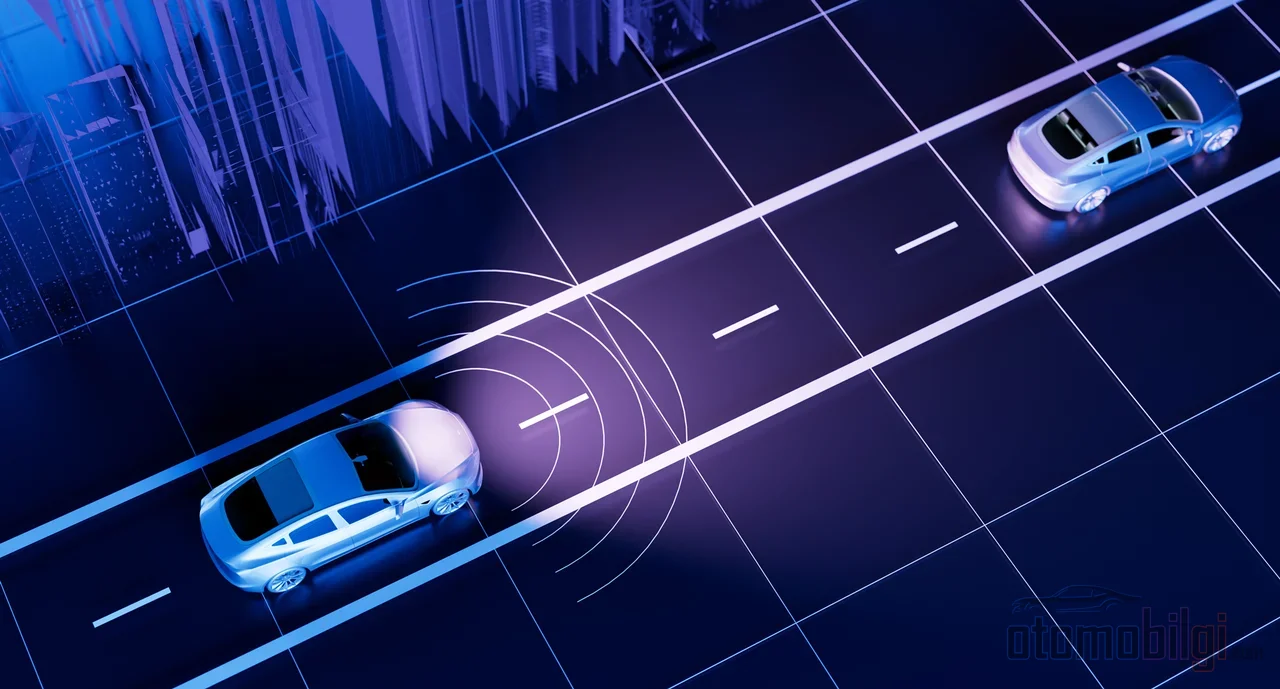
A radar rádióhullámokat bocsát ki az autó elé; amikor ezek a hullámok egy tárgynak ütköznek és visszatérnek, a visszavert jelből kiszámítja a tárgy távolságát és relatív sebességét. Egy egyszerű hasonlattal: mintha egy sötét szobában kiabálnánk és a visszhangot hallgatnánk, csak hang helyett rádióhullámmal. Az autóiparban jellemzően a 76,5 GHz-es sávot, összesen 24-79 GHz közötti frekvenciákat használnak.
A radar legnagyobb trumpija a hatótávolsága. A jelek az autó előtt legfeljebb 300 méterre elérnek; autópálya-sebességgel haladva a rendszer még a több száz méterre lévő autót is látja. Ráadásul az éjszaka, az eső, a köd és a por ezeket a hullámokat alig zavarja. A fémtárgyak (autó, teherautó, busz) észlelésében is igazán jó. Ezzel szemben a radar nem tud olyan részletes "képet" alkotni, mint a kamera; hajlamos a kis tárgyakat kihagyni. Vagyis a radar azt mondja: "van ott valami, és felénk közeledik", de azt nem mondhatja: "ez egy gyalogos". Jellemzően az első hűtőrács mögé vagy a hátsó lökhárító belsejébe szerelik.
Kamera: a rendszer művelt szeme
A kamera az út élő videóját továbbítja az ADAS-számítógépnek, a szoftver pedig ebből a képből felismeri a gyalogosokat, a közlekedési táblákat, a sávvonalakat és a többi járművet. Pontosan ez az, amit a radar nem lát: piros vagy zöld lámpa? Hol van a sávvonal? Mi áll a táblán? A kamera ezeket "elolvassa". Alapérzékelő a sávtartáshoz, a parkolási asszisztenshez és az automatikus fényszóró-vezérléshez. Technikailag CMOS és CCD érzékelőket használnak; a CCD jobb dinamikatartományt kínál, míg a CMOS kevesebb energiát fogyaszt és olcsóbb.
De a kamerának van Achilles-sarka: látnia kell. Az éjszakai sötétség, a köd, az eső, a hó és a legklasszikus forgatókönyv, a piszkos lencse abban a pillanatban, ahogy csökkenti a látótávolságot, a kamera képességét is csökkenti. Egy tökéletes napsütéses napon a kamera a szoba legokosabb tanulója; egy ködös hajnalon viszont úgy tesz, mintha elfelejtette volna a füzetét.
Ultrahang és lidar: közeli tüskék vagy lézerszem?
Az ultrahangos érzékelők nagyjából 48 kHz frekvencián hangos hanghullámokat kelt, és a visszaverődéseket hallgatva érzékeli a közeli objektumokat. Olyan, mint a denevérnavigáció. Hatótávolságuk korlátozott: csak 2,5-4,5 méter belül működnek. A 3 cm-nél kisebb objektumokat nem látják, a szélzaj zavarja őket, és nagy sebességnél nem teljesítenek jól. De olcsók; ezért a parkolóérzékelők szinte mindegyike lökhárítóba épített ultrahangos érzékelőkből áll.
A lidar viszont másik ligában játszik. Lézerfényével "repülési idő" mérést végez; a fénynek az objektumhoz odamenet és visszatérés alatt eltelt idejéből számítja a távolságot. Az eredmény egy "pontfelhőnek" nevezett nagy felbontású 3D modell: a jármű környékét centiméteres pontossággal (kb. 1 hüvelyk) képezi fel, egyes egységek 128 lézert tartalmazhatnak, és 300 méterig képesek letapogatni. A legszebb az, hogy saját fényét maga állítja elő; a sötétség, árnyék, napsütéses tükröződés és a kifutó fényszórók egyáltalán nem zavarják. Gyenge pontja viszont a színvakság: nem tudja megkülönböztetni, hogy a közlekedési lámpa zöld vagy piros. Emellett a füst, por és eső rontja a teljesítményét, és a kameránál drágább.
| Érzékelő | Hatótávolság | Miben a legjobb | Gyenge pontja |
|---|---|---|---|
| Radar | 300 m-ig | Távolság- és sebességmérés; rossz idő és éjszaka | Nem készít pontos modellt, elvéti a kis objektumokat |
| Kamera | Látóvonalra korlátozva | Táblák, színek, sávvonalak és gyalogosok felismerése | Éjszaka, köd, eső és koszos lencse |
| Ultrahangos | 2,5-4,5 m | Objektumérzékelés parkoláskor | Nagy sebességnél gyenge, a kis objektumokat nem látja |
| Lidar | 300 m-ig | 3D pontfelhő; sötétben is működik | Nem lát színeket; füst, por, eső; drága |
Melyik rendszer melyik érzékelővel működik?
Adaptív tempomat
Az elöl haladó járművet észlelő és a távolságot megtartó rendszer leginkább radart használ; egyes megoldásokban kamera vagy érzékelőfúzió működik. Nem véletlen, hogy a távolságméréshez radart, a sávban maradáshoz és a táblák olvasásához kamerát választanak: távolságra a radar, sávra és táblákra a kamera a legpontosabb érzékelő. A radar-alapú ACC piaca is növekszik; 2026-ban a termék szegmensének 52%-a radarérzékelőkből áll, és az értékesítéseknek 2036-ig növekedniük kell.
Sávtartási asszisztens
A szélvédőbe helyezett kamera felismeri a sávvonalakat, és a rendszer általában 60 km/h feletti sebességnél lép működésbe. A kamera folyamatosan figyeli a jármű sávbeli helyzetét; a sávközéptartás a kamerától kapott kép alapján folyamatosan kormánybemenetet alkalmaz. Ezért a sávtartás az érzékelők világában teljesen a kamera birodalma.
Automatikus vészfékezés (AEB)
Az alacsony sebességű rendszereknél egyszerű érzékelők is elegendők, míg a fejlettebb rendszerek a távoli akadályokat felismerő fejlett érzékelőket használnak. A piac az alapvető biztonsági funkcióktól az érzékelőfúzión alapuló fejlett rendszerek felé tolódik. Az Egyesült Államokban komoly a helyzet: a szabályozó hatóság, a NHTSA az FMVSS 127. számú szabvánnyal 2029 szeptemberéig kötelezővé teszi az AEB-t minden új járműben. A rendszerek a sávban elöl haladó járműre szemben 144 km/óráig (90 mph) automatikus fékezésre kell legyen képes. A gyalogosokra vonatkozó teljes megállási cél az ajánlásban 50 mph-ig terjedt. A nehéz tehergépkocsiknál (Class 8) 2026-tól számítva még nincs elfogadott szövetségi szabály, amely kötelezővé tenné az AEB-t.
Holtpontfigyelés és Parkolási Asszisztens
A holtpontfigyelés klasszikus radaros munka: a hátsó lökhárítóban dupla radarérzékelő található, a tipikus érzékelési tartomány körülbelül 20 méter körüli. Az érzékelési terület mindkét oldalon nagyjából egy sávszéles, és a külső tükröktől a jármű mögötti 3 méter készülékig terjed. Egyes rendszerek előre irányban 10 km/s óránkénti és az azt meghaladó sebességgel közeledő járműveket is érzékelnek. A hátsó sarokradarok messze meghaladják az ultrahangos érzékelők hatótávolságát, és minden időjárásban hosszabb érzékelést biztosítanak.
A parkolási asszisztensnél viszont a színpad sztárjai az ultrahangos érzékelők: a lökhárítókban található kis elemek hanghullám-csomagokat küldenek, és a visszavert jel visszatérési idejének mérésével számítják ki a távolságot. Mindazonáltal változnak az idők: az mmWave radar gyorsan előtérbe kerül az automatikus parkolásban az ultrahang alternatívájaként.
Érzékelőfúzió: Miért nem elég egyetlen érzékelő?
Most térjünk rá a fő kérdésre: „Melyik érzékelő a jobb?" Ez a kérdés valójában rosszul van megfogalmazva. A helyes kérdés ez: ha a körülmények megnehezülnek, melyik érzékelő folytatja a hasznos információ szolgáltatását? Esőben és ködben a radar általában a legellenállóbb alapérzékelő; a kamera és a lidar extra adatokat ad hozzá, amikor a látási viszonyok engedik.
Éppen itt lép be a képbe az érzékelőfúzió. Az ötlet egyszerű: egyesítsük minden érzékelő erősségeit, csökkentsük a holtpontokat, biztosítsunk redundanciát. A kamera látja a piros lámpát, a radar méri a távolságot, a lidar megrajzolja a 3D alakot; a három együtt olyan biztonsággal dönt, amit egyetlen érzékelő soha nem érhet el. Több adatforrás összevonása csökkenti az objektumfelismerés téves pozitív és negatív eredményeit; csökkenti a feldolgozási terhet, és lehetővé teszi az intelligensebb feldolgozást. A radaroknál alkalmazott korai fúziónak (early fusion) nevezett módszer növeli a járműérzékelés pontosságát, és különösen a robusztusságát.
A fúzió lényege itt van: az érzékelők különböző módon hibásodnak meg. A kamera a vizuális élességvesztésnél veszti el határait, a lidar nehezen boldogul, ha a lézerszójel szóródik, a radar pedig a többutas visszaverődéseknél és az alacsony szögfelbontásnál tér hibás irányba. Az egyikre hagyatkozni és a másikat figyelmen kívül hagyni olyan, mintha egyetlen abroncsra hagyatkozva indulnánk útnak. Ezért az iparágban két nagy tábor van: egyrészt a lidar nélküli, radarral támogatott kamerára építő megközelítés (a Tesla választása), másrészt a kamerát és a lidart párhuzamos, független környezetmodellekként fejlesztő megközelítés (a Mobileye útja). A vita még mindig forró.
A lidar már nem luxus? Hogyan állunk 2026-ban?
Néhány éve a lidar még „koncepcióautókon látható" dolog volt. Már nem az: 2026-ig a Mercedes-Benz, BMW, Lotus, Honda és Toyota mellett legalább 15 autóipari márka hozott piacra lidarral felszerelt sorozatgyártású járművet. Az első lidarral felszerelt sorozatgyártású jármű az Audi A8 idi; trafik sıkışığı pilotu teknik olarak Seviye 3'tü. 2026'da daha fazla araç, daha iyi 3B algı ve daha uzun menzil için lidarı radar és kamerarendszerekkel integrálja. A CES 2026-n egy cég bejelentette, hogy a szilárdfázisú lidar egységára 200 dollárra csökken 2029-ra; ha az ár így esik, a vita iránya megváltozhat.
A piaci oldal is ugyanabba az irányba mutat: előrejelzések szerint a mechanikus lidar szegmens 2026-ban 58,88%-os részesedéssel vezet, és a közepes hatótávolságú (50–150 m) szegmens 38,93% részesedést ér el. Az adaptív tempomat, az AEB, a sávtartás és a gyalogosfelismerés olyan funkciók, amelyek a lidar valós idejű, nagy pontosságára támaszkodnak. Mégsem helyes azt állítani, hogy mindenkit meggyőzött; a lidart továbbra is kritizálják a rossz időjárási teljesítménye és költsége miatt. Ne feledd, egyik érzékelő sem varázslat: a beszerelés minősége, a fűtés, az öndiagnosztika, a tisztítási stratégia és a rendszer redundanciája legalább olyan fontos, mint a hardverlista. Ráadásul a hardvernél többet számít a szoftver minősége; ugyanazt a hardvert használó két autó nagyon eltérő ADAS-élményt nyújthat.
Mit Jelent Nezek Szamodra Ezek Az Informaciok, Ha Az Autot Nezed?
Autóvásárláskor már nem azt fogod kérdezni, hogy "van-e ACC?"; azt fogod kérdezni, hogy "radar alapú-e az ACC?". A radar alapú ACC éjszaka és esőben következetesebb távolságtartást biztosít. Azt fogod kérdezni, hogy "a sávasszisztens kamerára támaszkodik?"; mert egy koszos szélvédő aznap gyakorlatilag hatástalanítja azt a funkciót. Ha van holttér-figyelő, akkor valószínűleg két radar van a hátsó lökhárítón; a parkolóérzékelők szinte biztosan ultrahangosak.
És egy valóság: e rendszerek egyike sem váltja ki a vezetőt. Az érzékelők olyan segédeszközök, amelyek tágítják a érzékelésedet; a kormányzás és a fékezés felelőssége végső soron a vezetőé. A jég, amikor az érzékelőkre tapad, blokkolhatja mind a radart, mind a látás alapú érzékelőket; a radarérzékelőn lévő sáros hóréteg még az adaptív tempomatra is hatással lehet. Vagyis télen az érzékelők tisztán tartása többet ér, mint a legújabb ADAS-csomag. Tudod, mi a szép? Már nemcsak egy brosúra funkciólistáját olvasod, hanem mögötte látod a technológiát; ez egy szuperképesség, amellyel a legtöbb vezető nem rendelkezik.
Források
- 5 típusú ADAS-érzékelő, amelyről érdemes tudnod
- A ma használatos ADAS-érzékelők típusai
- 3D-s radar vs. kamera vs. LiDAR minden időjárási viszonyok közötti ADAS-hoz
- ADAS-kamerák: hogyan működnek
- Mi az ADAS-érzékelő-fúzió?
- Sávelhagyás-jelző rendszer (LKAS) – Honda technológia
- Sávelhagyás-jelző – Bosch Mobility
- Vezetőtámogató technológiák – NHTSA
- Fedezze fel a globális adaptív tempomat-rendszer piacát
- Holtfeligyelés – Bosch Mobility
- Holtfeligyelés (BSM) – Mazda
- Holtfel figyelmeztetés és egyebek
- Ultrahangos parkolási segéd (PDC) – Hella
- Hogyan múlja felül a radar az ultrahangot az automatizált parkolásban – Texas Instruments
- Az amerikai biztonsági hatóság automatikus vészfékezést ír elő – AP News
- Automatikus vészfékezés teherautóknál 2026
- LiDAR-érzékelő technológiai körkép – PatSnap
- Az automotív LiDAR-piac mérete és részesedése – Fortune Business Insights
- Automotív LiDAR-piac – Persistence Market Research
- Radar- és kamerakorai fúzió járműérzékeléshez ADAS-ban