রিজলভার কী? বৈদ্যুতিক মোটর নিজের অবস্থান কীভাবে জানে?
এই পেজটি শেয়ার করুন
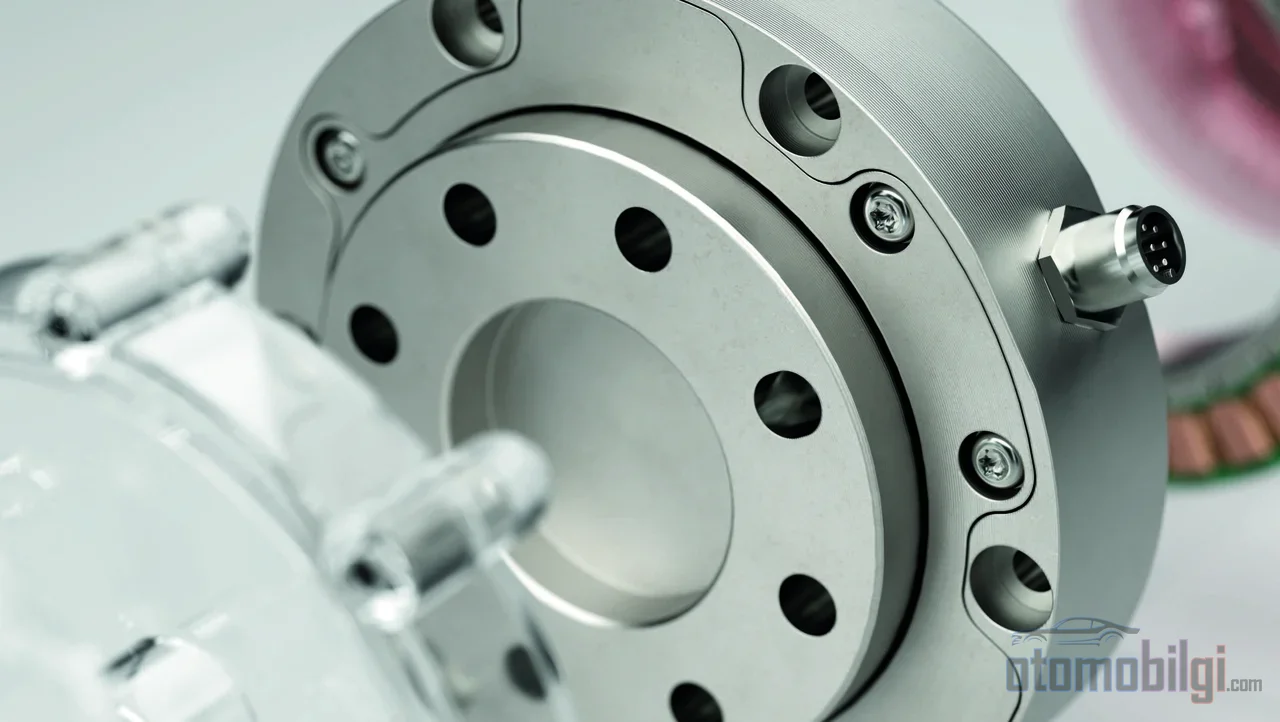
Resolver হলো একটি আবেশীয় (inductive) অবস্থান সেন্সর, যা ট্রান্সফরমারের নীতিতে কাজ করে এবং বৈদ্যুতিক মোটরের রোটরের তাৎক্ষণিক কৌণিক অবস্থান পরিমাপ করে। ইনভার্টার স্টেটরের চৌম্বক ক্ষেত্রকে রোটরের 90 ডিগ্রি সামনে রেখে টর্ক তৈরি করতে পারে; এর জন্য রোটর কোথায় আছে তা জানা অপরিহার্য, এবং সেই তথ্যই resolver সরবরাহ করে। এটি Hall সেন্সর বা এনকোডারের মতোই একই কাজ করে, কিন্তু তাপ ও কম্পন সহনশীলতা এটিকে বৈদ্যুতিক যানবাহনের মোটরের জন্য ডিফল্ট পছন্দ করে তোলে।
মূল বিষয়সমূহ
- Resolver হলো একটি অ্যানালগ অবস্থান সেন্সর, যা ট্রান্সফরমারের মতোই আবেশীয় নীতিতে কাজ করে।
- সাধারণ এক্সাইটেশন ফ্রিকোয়েন্সি 2 kHz -এর কাছাকাছি হয়; বিমানচালনা অ্যাপ্লিকেশনে এটি 10 kHz পর্যন্ত পৌঁছায়।
- Resolver 210 °C পর্যন্ত কাজ করতে পারে; এনকোডারগুলো সাধারণত 120 °C -তে সীমাবদ্ধ থাকে।
- দুই-মেরুর একটি resolver ±5 মিনিট কৌণিক নির্ভুলতা অর্জন করতে পারে।
- ত্রুটির লক্ষণ: গতি নির্দেশ দেওয়া সত্ত্বেও টর্কের অনুপস্থিতি, গতির ওঠানামা এবং অস্বাভাবিক কম্পন।
Resolver কী এবং এটি কীভাবে কাজ করে?
মূলত, resolver হলো একটি ঘূর্ণায়মান বৈদ্যুতিক ট্রান্সফরমার। এটি সরাসরি একটি বৈদ্যুতিক মোটরের শ্যাফটে বসানো হয়; resolver-এর ভেতরে রোটরের অবস্থান মোটরের কৌণিক অবস্থানের সাথে হুবহু মিলে যায়। পদার্থবিজ্ঞানের দিক থেকে এটি ঘরের ট্রান্সফরমারের চেয়ে আলাদা নয়: স্টেটরের একটি প্রাইমারি ওয়াইন্ডিং-এ উচ্চ ফ্রিকোয়েন্সির সাইন তরঙ্গময় এক্সাইটেশন সিগন্যাল প্রয়োগ করা হয়, এবং এই সিগন্যালটি আবেশীয় সংযোগের মাধ্যমে ঘূর্ণায়মান ধাতব রোটরে স্থানান্তরিত হয়। সংকটপূর্ণ বিষয় হলো, ওয়াইন্ডিং ও প্রক্রিয়াজাত ধাতব রোটরের মধ্যকার আবেশীয় সংযোগ রোটরের কোণের উপর নির্ভর করে পরিবর্তিত হয়।
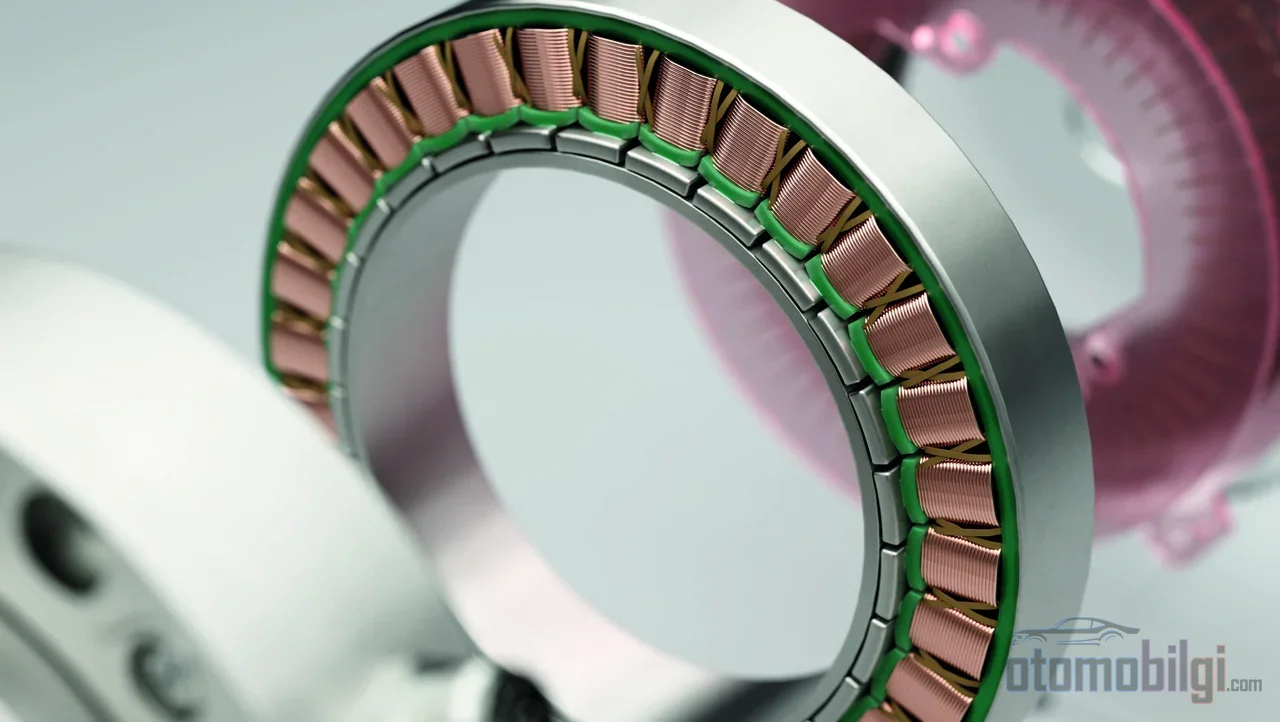
প্রচলিত ধরনের - ব্রাশলেস ট্রান্সমিটার (brushless transmitter) resolver-এ - স্টেটরে তিনটি ওয়াইন্ডিং থাকে: একটি এক্সাইটেশন ওয়াইন্ডিং এবং পরস্পরের সাথে 90 ডিগ্রি কোণে অবস্থিত দুটি ওয়াইন্ডিং। এই দুটি সেকেন্ডারি ওয়াইন্ডিং রোটরের অবস্থান অনুযায়ী ভিন্ন মাত্রার ভোল্টেজ আবিষ্ট করে; একটি থেকে সাইন (sine), অন্যটি থেকে কোসাইন (cosine) প্রকৃতির ফিডব্যাক সিগন্যাল বের হয়। কন্ট্রোলার এই দুটি সিগন্যালের আপেক্ষিক মাত্রা তুলনা করে স্টেটরের সাপেক্ষে রোটরের কোণ গণনা করে। একটি সম্পূর্ণ ঘূর্ণনে সিগন্যালগুলোর ওয়েভফর্ম পুনরাবৃত্তি হয়, তাই কোণের তথ্য প্রতিটি ঘূর্ণনে নবায়ন হয়।
এক্সাইটেশন সিগন্যাল ও সিগন্যাল প্রসেসিং
এক্সাইটেশন সিগন্যাল সমগ্র সিগন্যাল চেইনের সময় রেফারেন্স; এই রেফারেন্সের প্রতিটি বিকৃতি সরাসরি অবস্থান ত্রুটি হিসেবে পড়া হয়। স্থলভিত্তিক অ্যাপ্লিকেশনে 50-60 Hz, নৌচালনা ও বিমানচালনায় 400 Hz, এবং নিয়ন্ত্রণ ব্যবস্থায় 5 kHz-এর মতো উচ্চ ফ্রিকোয়েন্সি পছন্দ করা হয়। ওয়াইন্ডিংগুলোকে শক্তি দেওয়া বিদ্যুৎ প্রকৃত কাজ তৈরি করে না, তাই ভোল্টেজ কম থাকে: 24 VAC-এর নিচে।
সাইন ও কোসাইন সিগন্যাল কন্ট্রোলারের জন্য সরাসরি ব্যবহারযোগ্য নয়; এগুলোকে 10-16 বিটের ডিজিটাল অবস্থান ডেটায় রূপান্তর করতে resolver-to-digital (R/D) কনভার্টার ব্যবহৃত হয়। নির্ভুলতার দিকটিও ডেটাভিত্তিক: দুই-মেরুর (একক গতির) একটি resolver এক ঘূর্ণনের মধ্যে পরম কৌণিক অবস্থান দেয় এবং প্রায় ±5 মিনিটের কৌণিক নির্ভুলতা অর্জন করে। বহু-মেরুর নকশাগুলো এই সীমাকে ছাড়িয়ে যায় - 16 মেরুর সমাধানে 10 সেকেন্ড এবং 128 মেরুর সমাধানে 1 সেকেন্ড পর্যন্ত নির্ভুলতা সম্ভব।
ইনভার্টার রোটরের অবস্থান জানা কেন বাধ্যতামূলক?
তড়িৎচালিত যানের স্থায়ী চুম্বকীয় সমলয় মোটরে টর্ক তৈরি হয় স্টেটরের ঘূর্ণায়মান চৌম্বক ক্ষেত্র ও রোটরের নিজস্ব চৌম্বক ক্ষেত্রের মধ্যকার মিথস্ক্রিয়া থেকে। দক্ষ কম্যুটেশনের উদ্দেশ্য হলো এই দুই ক্ষেত্রের মধ্যে 90 ডিগ্রি কোণ বজায় রাখা। ব্রাশযুক্ত মোটরে এই টাইমিংটি সম্পন্ন করে যান্ত্রিক কম্যুটেটর; আর ব্রাশবিহীন মোটরে কোনো যান্ত্রিক উপাদান এই কাজটি করে না। ইনভার্টার স্টেটরের ফেজগুলোর মধ্যে কারেন্ট প্রবাহিত করে এবং এর জন্য এটি একটি সেন্সর থেকে রোটরের অবস্থান পড়ে।
ফিল্ড-ওরিয়েন্টেড কন্ট্রোলের (FOC) মূল ভিত্তিও ঠিক এটিই: রোটরের বৈদ্যুতিক কোণ মুহূর্তে মুহূর্তে জানা। PMSM ড্রাইভে রোটরের অবস্থান (θr) অবিরাম শনাক্ত করা হয়; FOC গতি ও টর্ককে মসৃণ, সুনির্দিষ্ট এবং একে অপরের থেকে স্বাধীনভাবে পরিচালনা করতে সক্ষম করে। টাইমিং গোলমাল হলে তার মাশুল সঙ্গে সঙ্গে দেখা যায়: কম্যুটেশন খুব তাড়াতাড়ি বা খুব দেরিতে করা হলে স্টেটর ক্ষেত্র ও রোটরের অবস্থানের মধ্যে অসামঞ্জস্য তৈরি হয় এবং টর্ক কমে যায়। অর্থাৎ ইনভার্টারের সফটওয়্যার যতই উন্নত হোক না কেন, এটি যে অবস্থানের তথ্য গ্রহণ করে তা ভুল হলে আউটপুটও ভুল হবে।
রিজলভার, এনকোডার এবং হল সেন্সরের তুলনা
তিনটি সেন্সরই একই কাজ করে: যান্ত্রিক ঘূর্ণন গতিকে বৈদ্যুতিক সংকেতে রূপান্তর করে অবস্থান ও গতির তথ্য তৈরি করে। পার্থক্যটি সংকেতের ধরন এবং স্থায়িত্বের বৈশিষ্ট্যের মধ্যে নিহিত। এনকোডারগুলো ডিজিটাল পালস ক্রম বা ডিজিটাল ওয়ার্ড তৈরি করে; রিজলভারগুলো অ্যানালগ সাইন/কোসাইন আবেশীয় সংযোগ প্রদান করে। হল সেন্সরগুলো পরম রোটর অবস্থান দেয় তবে তা মোটামুটি রেজোলিউশনে: 60 বৈদ্যুতিক ডিগ্রি পদক্ষেপে কাজ করে এবং সিক্স-স্টেপ ড্রাইভের মতো সহজ নিয়ন্ত্রণ পদ্ধতির জন্য যথেষ্ট। তাপমাত্রার সীমা তো আছেই।
এনকোডার উচ্চ রেজোলিউশনের কারণে সুনির্দিষ্ট সার্ভো প্রয়োগের সাধারণ পছন্দ; তবে এটি আপেক্ষিক অবস্থান দেয়। অপটিক্যাল ও চৌম্বকীয় ঘূর্ণায়মান এনকোডারের রেজোলিউশন এছাড়াও ডিস্কের ব্যাস ও রেখার প্রস্থ দ্বারা সীমিত। এক কথায় মোটা দাগে বললে: এনকোডার হয় টেকসই নয়তো সস্তা, দুটো একসঙ্গে বিরল; আর রিজলভার দামি মনে হলেও সবচেয়ে কঠিন পরিবেশেও টিকে থাকে।
| বৈশিষ্ট্য | রিজলভার | এনকোডার | হল সেন্সর |
|---|---|---|---|
| সংকেতের ধরন | অ্যানালগ সাইন/কোসাইন | ডিজিটাল পালস/ওয়ার্ড | ডিজিটাল |
| অবস্থানের তথ্য | পরম (এক ঘূর্ণনে) | আপেক্ষিক | পরম |
| রেজোলিউশন | অত্যন্ত উচ্চ (মেরু সংখ্যার সাথে বাড়ে) | উচ্চ, ডিস্ক দ্বারা সীমিত | 60 বৈদ্যুতিক ডিগ্রি |
| তাপমাত্রা সহনশীলতা | 210 °C পর্যন্ত | 120 °C পর্যন্ত | তাপমাত্রা দ্বারা সীমিত |
| কম্পন সহনশীলতা | অত্যন্ত উচ্চ | মাঝারি | মাঝারি |
| অতিরিক্ত হার্ডওয়্যার | উত্তেজনা ড্রাইভার + R/D রূপান্তরকারী | সাধারণত প্রয়োজন হয় না | প্রয়োজন নেই |
রিজলভারের নিজস্ব দুর্বলতা
ন্যায্যতার সাথে বলতে গেলে রিজলভারও নিখুঁত নয়। এটির জন্য একটি পৃথক উত্তেজনা ড্রাইভার এবং R/D রূপান্তরকারীর প্রয়োজন হয়; এছাড়া ড্রাইভ ভোল্টেজ প্রায় শূন্যের কাছে চলে গেলে সাইন ও কোসাইন আউটপুটও শূন্য হয়ে যায় বলে বৈদ্যুতিক ঘূর্ণনের একটি অংশে এটি অন্ধ থাকে। এই ঘাটতি পূরণের জন্য ট্র্যাকিং R/D রূপান্তরকারী ব্যবহার করা হয় - তবে এটিও ফেজ মার্জিনকে নেতিবাচকভাবে প্রভাবিত করতে পারে।
নতুন প্রজন্মের সমাধানগুলো এই ভৌত সীমাকে নতুন করে ব্যাখ্যা করছে। তামার কয়েলের বদলে প্রিন্টেড সার্কিট বোর্ড ব্যবহার করে এমন ইন্ডাক্টিভ এনকোডারগুলো রেজলভারের একই নীতিকে আরও সস্তা, হালকা ও কমপ্যাক্ট উপায়ে প্রয়োগ করে। আরও চমকপ্রদ পদ্ধতি হলো সনাক্তকরণ কয়েলগুলো মোটরের ভেতরেই এমবেড করে ফেলা ডিজাইন: PWM সিগন্যাল থেকে সাইন/কোসাইন সিগন্যাল তৈরি করে এমন এই সমাধানে 32,000 কাউন্ট/রেভলিউশন রেজলিউশন, 1.6 কাউন্ট RMS ব্যাকগ্রাউন্ড নয়েজ এবং 0-4,000 rpm পরিসরে প্রতি 40 µs অন্তর অবস্থান স্যাম্পলিং (25 kHz) পরিমাপ করা হয়েছে।
ইলেকট্রিক ভাহিকেল পরিবেশ রেজলভারকে কেন বেছে নেয়?
ট্র্যাকশন মোটরের কাজ করা পরিবেশ বর্ণনা করা সহজ: -40 °C থেকে 150 °C পর্যন্ত তাপমাত্রা, অবিরাম কম্পন, আর্দ্রতা, তেল ও কুল্যান্টের সংস্পর্শ। সম্পূর্ণ ধাতব কাঠামোর রেজলভার এই পরিস্থিতির বিরুদ্ধে স্বাভাবিকভাবেই প্রতিরোধী। সংখ্যায় দেখলে পার্থক্যটা পরিষ্কার হয়: রেজলভার 210 °C তাপমাত্রায় কাজ করতে পারে, অথচ এনকোডারগুলো সাধারণত 120 °C পর্যন্ত সীমাবদ্ধ; এছাড়া রেজলভার এনকোডারের চেয়ে প্রায় 5 গুণ বেশি কম্পন সহ্য করতে পারে। এ কারণেই ব্যবহারিক পছন্দের নিয়মটা সহজ: 110 °C-র বেশি তাপমাত্রা, ভারী কম্পন, তেল বা কুল্যান্টের সংস্পর্শ অথবা দীর্ঘ সার্ভিস লাইফ প্রয়োজন এমন প্রতিটি অ্যাপ্লিকেশনে রেজলভারই এগিয়ে থাকে।
কম্পনের ক্ষেত্রে এই মজবুততা কোনো কাকতালীয় বিষয় নয়। আজকের ট্র্যাকশন মোটর পজিশন সেন্সরগুলো কম্পনজনিত ভুল সিগন্যাল প্রক্রিয়া করে আলাদা করতে পারে এমনভাবেই ডিজাইন করা হচ্ছে। সংক্ষেপে, ইলেকট্রিক ভাহিকেল নির্মাতার রেজলভার বেছে নেওয়া কোনো শোভার পছন্দ নয়; এটি মোটর কম্পার্টমেন্টের তাপীয় ও যান্ত্রিক বাস্তবতা যে ইঞ্জিনিয়ারিং অপরিহার্যতা চাপিয়ে দেয়, তারই ফল। সেফটি-ক্রিটিক্যাল অ্যাপ্লিকেশনগুলোতেও অবস্থান ফিডব্যাকের নিরঙ্কুশ ও অবিচ্ছিন্ন হওয়া প্রয়োজন বলে রেজলভারই কার্যত ডিফল্ট পছন্দ।
রেজলভার নষ্ট হলে ড্রাইভিংয়ের সময় তা কীভাবে বোঝা যায়?
রেজলভারের ত্রুটি মোটর নিজে ঠিক থাকলেও ড্রাইভিংকে সরাসরি প্রভাবিত করে; কারণ ইনভার্টার তখন আর রোটরের দিকে চোখ রাখতে পারে না। সাধারণ লক্ষণগুলো হলো:
- গাড়ি স্থির অবস্থায় থাকলেও ডিসপ্লেতে ভুল মোটর গতি পড়া - বাস্তবে গতি শূন্য থাকলেও কোনো মান দেখা যাওয়া।
- হাই ভোল্টেজ স্বাভাবিক থাকা এবং অ্যাক্সিলারেটর চাপা সত্ত্বেও মোটর থেকে গতি পাওয়া না যাওয়া।
- থ্রি-ফেজ সিস্টেমে ওভারকারেন্ট ত্রুটি এবং IGBT মডিউল ত্রুটি।
- মোটরের গতির ওঠানামা, স্টলিং, কম্পন বা অস্বাভাবিক শব্দ।
রোগ নির্ণয়ে সবচেয়ে তথ্যবহুল ইঙ্গিত হলো গতির গ্রাফ। স্বাভাবিক পরিস্থিতিতে মোটরের গতি মসৃণ ও রৈখিকভাবে পরিবর্তিত হয়; অথচ রেজলভারের ত্রুটিতে তীক্ষ্ণ, খাঁজকাটা ও অনিয়মিত গতির গ্রাফ তৈরি হয়। NVH টেস্টে শনাক্ত হওয়া অস্বাভাবিক ঝনঝনানি এবং ঋণাত্মক গতির রিডিং একটি ক্ষেত্রে ভুল রেজলভার ওয়্যার হার্নেস ডিজাইনের কারণে হয়েছিল জানা যায় - সেন্সরটি নয়, এর সংযোগও ত্রুটির উৎস হতে পারে।
ছয় তারের হার্নেস এবং পরিমাপ পদ্ধতি
রেজলভার ক্যাবল হার্নেসে সাধারণত ছয়টি তার থাকে: ref± (এক্সাইটেশন), sin± এবং cos±. তিনটি সিগন্যাল জোড়ার রেজিস্ট্যান্স মোটর কন্ট্রোলারে বা মোটর কানেক্টরে পরিমাপ করে ত্রুটি শনাক্ত করা যায়। কানেক্টর খুলে কন্টিনিউইটি পরিমাপ করা যায়; প্রতিরোধ স্বাভাবিক থাকলেও ঢিলে সংযোগের সন্দেহ থাকলে হারনেসটি নেড়ে দেখা হয় এবং গেজে গতির ওঠানামা পর্যবেক্ষণ করা হয়। সেন্সর পরিবর্তনের পরে জিরো অ্যাঙ্গেল ক্যালিব্রেশন নামে পরিচিত প্রক্রিয়াটি করা হয়: রিজলভারের জিরো অবস্থান ও মোটরের জিরো অবস্থানের মধ্যকার কৌণিক অফসেট নির্ধারণ করা হয়। আধুনিক গাড়িতে মডেল-ভিত্তিক ডায়াগনস্টিক পদ্ধতিও এগিয়ে চলছে; ডেটা-ভিত্তিক ও মডেল-ভিত্তিক পদ্ধতিগুলো রিজলভারের ত্রুটিগুলোকে দুটি সাধারণ ত্রুটির ধরনের মাধ্যমে চিহ্নিত করার লক্ষ্য রাখে।
সেন্সর ছাড়া কি চলে না? সেন্সরবিহীন নিয়ন্ত্রণের স্থান
বিকল্প সত্যিই আছে: সেন্সরবিহীন (sensorless) মোটর নিয়ন্ত্রণ হলো একটি কৌশল যা কোনো ভৌত অবস্থান সেন্সর ছাড়াই ক্লোজড-লুপ গতি ও অবস্থান নিয়ন্ত্রণ প্রদান করে। মোটর ড্রাইভে যান্ত্রিক গতি সেন্সরের অনুপস্থিতি কম খরচ ও উচ্চ নির্ভরযোগ্যতার প্রতিশ্রুতি দেয়; পরিবর্তনশীল লোডের পরিস্থিতিতে শ্যাফটের গতি ও অবস্থান পর্যবেক্ষণ করা সম্ভব। তাই ইলেকট্রিক গাড়ির ড্রাইভ সিস্টেমে সেন্সরযুক্ত না সেন্সরবিহীন FOC - এই আলোচনাও প্রাসঙ্গিক; কিছু প্রস্তাবিত পদ্ধতি রিজলভারের মতো টেকসই হওয়ার পাশাপাশি আরও কমপ্যাক্ট ও খরচে প্রতিযোগিতামূলক হওয়ার লক্ষ্য রাখে।
তবুও রিজলভারের অবস্থান নিরাপদ মনে হচ্ছে। শূন্য গতিতে ও খুব কম গতিতে অবস্থান তথ্যের পরমতা পারমানেন্ট ম্যাগনেট সিনক্রোনাস মোটরে মসৃণ স্টার্ট ও নির্ভুল টর্ক নিয়ন্ত্রণের জন্য এখনও সবচেয়ে নিরাপদ ভিত্তি। সেন্সরবিহীন নিয়ন্ত্রণের বিকাশ পর্যবেক্ষণযোগ্য একটি ইঞ্জিনিয়ারিং বিষয়; তবে আজ আপনি যখন কোনো ইলেকট্রিক গাড়ির মোটর খুললে, শ্যাফটের প্রান্তে সম্ভবত এই নীরব, তামার কয়েলওয়ালা ট্রান্সফরমার এখনও ঘুরছে।
তথ্যসূত্র
- Resolver (electrical)
- How a Resolver Works | Zettlex | Celera Motion
- Resolver | Function and use in an electric motor
- Rotational Measurements with Resolvers
- EV Motor Resolver Common Faults
- A new option for motor-position feedback: Built-in resolver design
- Feedback Devices: Exploring Hall-Effect Sensors and Resolvers
- Resolvers vs. Encoders: Choosing the Right Sensor for Motion Control
- Resolver vs Encoder Technical Comparison of Position Feedback
- EV Traction Motor Requirements and Speed Sensor Solutions
- Resolvers Vs Encoders for Motion Control
- Sensorless Motor Control: Choosing the Algorithm
- What is Sensorless Closed Loop?