ใน MotoGP อิเล็กทรอนิกส์ตัวช่วยแบบไหนห้ามใช้ และแบบไหนอนุญาตให้ใช้ได้?
แชร์หน้านี้
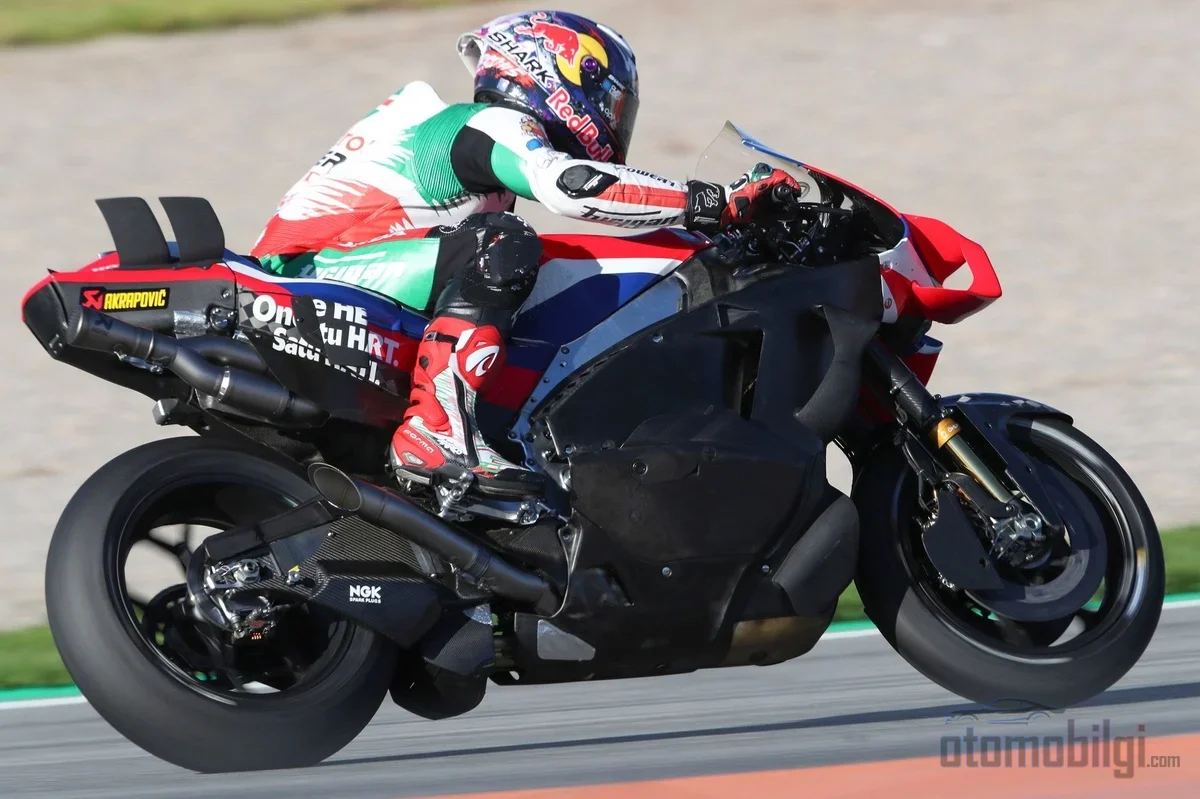
ใน MotoGP ระบบช่วยขับเคลื่อนที่คุ้นเคยจากมอเตอร์ไซค์ใช้ถนน เช่น traction control, anti-wheelie และ launch control นั้น ตั้งแต่ปี 2016 ไม่ได้ถูกห้ามโดยสิ้นเชิง แต่ถูกขังอยู่ในกรงข้อจำกัดที่เข้มงวด: ทั้งหมดทำงานเป็นเวอร์ชันที่ถูกจำกัดของซอฟต์แวร์ ECU มาตรฐานเดียวกันที่ใช้กับทุกคนเท่าเทียมกัน นั่นคือสิ่งที่ "ถูกห้าม" ตามที่ว่ากัน ก็คือระบบอิเล็กทรอนิกส์ช่วยขับที่ผู้ผลิตพัฒนาเองและทำให้ฉลาดได้มากเท่าที่ต้องการ ผลลัพธ์คืออะไร? นักบิดยังคงเป็นคนที่ควบคุมสัตว์ประหลาด 260 แรงม้าด้วยคันเร่ง เบรก และท่าทางของร่างกายอยู่เสมอ
จุดเด่น
- ตั้งแต่ปี 2016 ทุกทีมใช้ ECU มาตรฐานของ Magneti Marelli เหมือนกัน
- ระบบควบคุมการยึดเกาะจะทำงานเมื่อล้อหลังหมุนเร็วกว่าล้อหน้าประมาณ 12%
- มอเตอร์ไซค์ MotoGP หนึ่งคันมีเซนเซอร์ระหว่าง 40-50 ตัว; IMU วัดมุมเอียงแบบเรียลไทม์
- ในปี 2027 ความจุเครื่องยนต์จะลดลงจาก 1000cc เหลือ 850cc และอุปกรณ์ ride-height/holeshot จะถูกห้ามใช้
การห้ามนี้เกิดขึ้นเมื่อไหร่และเพราะอะไรกันแน่?
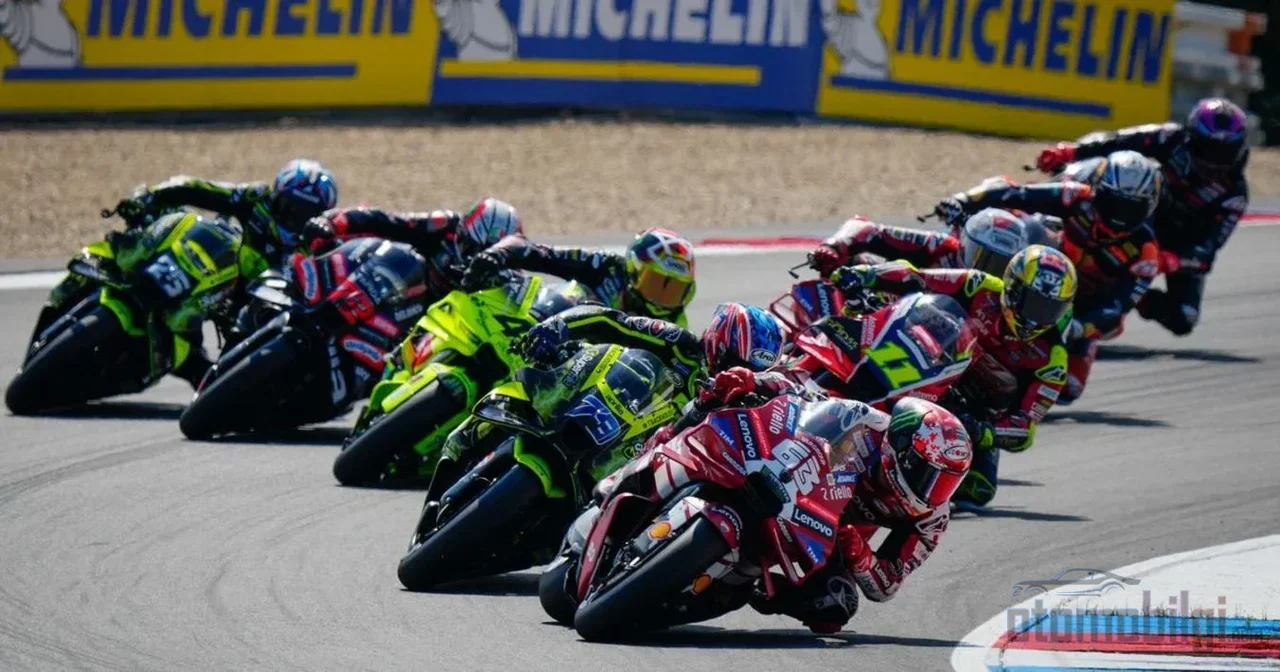
จุดเริ่มต้นของเรื่องนี้อยู่ในช่วงต้นปี 2000 ECU หรือหน่วยควบคุมเครื่องยนต์ เข้าสู่สนาม MotoGP ในยุคนั้น และตั้งแต่ปี 2002 เป็นต้นมา ผู้ผลิตต่างเทเงินงบมหาศาลเพื่อพัฒนากล่องสมองเล็ก ๆ เหล่านี้ ทุกทีมเขียนซอฟต์แวร์ของตัวเอง ทุกคนพัฒนาระบบควบคุมการยึดเกาะและ anti-wheelie ของตัวเอง ฟังดูเหมือนงานเลี้ยงเทคโนโลยีใช่ไหม? ปัญหาคือ: บนสนามไม่มีใครสามารถตรวจสอบใครได้ คุณมองไม่เห็นว่ามีอะไรอยู่ข้างในซอฟต์แวร์
ประวัติศาสตร์ของ Formula 1 บอกเรื่องนี้ได้ดีมาก ใน F1 traction control ถูกห้ามในปี 1994 แต่ข้อห้ามนี้ตรวจสอบไม่ได้; ในที่สุดจึงถูกยกเลิกชั่วคราวตั้งแต่ GP สเปนปี 2001 ทางแก้ที่แท้จริงคือ ECU มาตรฐานที่มาในปี 2008: เมื่อทุกคนใช้ฮาร์ดแวร์เดียวกัน การพิสูจน์ระบบควบคุมการยึดเกาะที่ซ่อนอยู่ในซอฟต์แวร์ก็เป็นไปไม่ได้อีกต่อไป เพราะไม่มีใครมีซอฟต์แวร์ให้ซ่อน MotoGP ก็นำตรรกะเดียวกันนี้มาใช้ ในปี 2016: ทุกทีมเปลี่ยนไปใช้ ECU มาตรฐานผลิตโดย Magneti Marelli และ Dorna เริ่มกำหนดเองว่าซอฟต์แวร์ทำอะไรได้และทำไม่ได้
นั่นคือสิ่งที่เราเรียกว่า "ข้อห้าม" จริง ๆ แล้วเป็นระบบข้อจำกัดแบบหนึ่ง ระบบอันหรูหรา เรียบลื่น ที่ทำงานในทุกสภาพเหมือนในมอเตอร์ไซค์ใช้ถนนของคุณ ไม่มีอยู่ที่นี่ เครื่องที่คุณมีคือเวอร์ชันที่เรียบง่ายกว่าและฉลาดน้อยกว่ามาก
Traction Control ถูกห้ามจริงหรือแค่ถูกจำกัด?
นี่คือคำถามที่ทำให้หลายคนสับสนที่สุด และคำตอบก็ชัดเจน: ใน MotoGP มีระบบควบคุมการยึดเกาะ แต่อยู่ในซอฟต์แวร์ ECU มาตรฐานและอยู่ภายใต้ข้อจำกัดที่ Dorna กำหนด ไม่ได้ล้ำหน้าเท่าในมอเตอร์ไซค์ใช้ถนน แล้วมันทำงานอย่างไร?
ระบบนี้อาศัยโจทย์คณิตศาสตร์ง่าย ๆ: อัตราการหมุนของล้อหน้าและล้อหลังถูกนำมาเปรียบเทียบกัน หากล้อหลังหมุนเร็วกว่าล้อหน้าเกินเกณฑ์ที่กำหนด -เช่น เร็วกว่าประมาณ 12% ขึ้นอยู่กับการตั้งค่า- นั่นคือการลื่นไถล ECU จะเข้าควบคุมทันทีและตัดกำลังออก มีหลายวิธีในการทำเช่นนี้: เปลี่ยนจังหวะจุดระเบิด ตัดการจ่ายเชื้อเพลิง หรือปิดเครื่องยนต์โดยการลดคันเร่งอิเล็กทรอนิกส์ ในกรณีสุดขั้ว การจุดระเบิดของกระบอกสูบหนึ่งลูกอาจถูกปิดลงทั้งหมดเลยด้วยซ้ำ
ลองนึกดูว่ามันต้องเร็วแค่ไหน: การวิเคราะห์ข้อมูลหลายพันครั้งต่อวินาที ECU อ่านตำแหน่งคันเร่ง รอบเครื่องยนต์ เกียร์ ความเร็วล้อ มุมเอียง อุณหภูมิอากาศและน้ำมัน กระทั่งระดับการยึดเกาะของพื้น track อย่างต่อเนื่อง แล้วตัดสินใจในทันที เมื่อรวมเทคโนโลยี "ride by wire" เข้าไปด้วย ระหว่างคันเร่งของคุณกับปีกผีเสื้อจะไม่มีการเชื่อมต่อเชิงกลอีกต่อไป มีเพียงสัญญาณไฟฟ้าเท่านั้น นั่นหมายความว่ามีพื้นที่ไร้ขีดจำกัดในการแทรกแซงระบบ - และนั่นแหละคือเหตุผลที่มันต้องถูกจำกัด
หนึ่งในรายละเอียดที่น่าสนใจก็คือ: ระบบไม่ได้ดูแค่ความเร็วล้อเท่านั้น ยังคำนึงถึงมุมเอียงและตำแหน่งเกียร์ด้วย เพราะเกียร์เปลี่ยนแรงที่เครื่องยนต์ส่งไปยังล้อหลัง การบิดคันเร่งขณะเอียงอยู่กลางโค้งที่ล้อเกาะถนนนั้น ไม่เหมือนกับการบิดคันเร่งบนทางตรงเลย
Anti-Wheelie และ Launch Control: อิสระมากแค่ไหน และถูกห้ามมากแค่ไหน?
ระบบควบคุม wheelie พยายามป้องกันไม่ให้ล้อหน้ายกขึ้นเวลาเร่งความเร็วอย่างรุนแรง ECU ติดตามความเร็วล้อ ตำแหน่งคันเร่ง และมุม pitch ของมอเตอร์ไซค์ -กล่าวคือมุมก้มเงยของหน้ารถ- หากตรวจพบ wheelie มันจะลดแรงบิดลง Anti-wheelie จริง ๆ แล้วคล้ายกับ traction control แต่ใช้แหล่งข้อมูลเพิ่มอีกสองแหล่ง: เซ็นเซอร์ระบบกันสะเทือนที่ fork หน้า (ถ้ายืดออกจนสุดแปลว่าล้อหน้าลอยอยู่ในอากาศ) และข้อมูลจากแพลตฟอร์มความเฉื่อย
และตรงนี้เองที่มีความแตกต่างที่น่าสนใจ: ในขณะที่ traction control ถูกมองว่าเป็นมาตรการด้านความปลอดภัย anti-wheelie กลับถูกใช้เพื่อการเพิ่มประสิทธิภาพล้วน ๆ และด้วยข้อจำกัดที่ Dorna กำหนดในยุค ECU มาตรฐาน ส่วนประกอบนี้จึงกลายเป็นอย่างพื้นฐานมากเมื่อเทียบกับอุปกรณ์ก่อนยุคระบบรวม กล่าวได้ว่า anti-wheelie คือระบบช่วยที่เข้าใกล้รายการสิ่งที่ถูกห้ามมากที่สุด
ส่วน launch control คือระบบจัดการพลังที่ระเบิดออกมาในช่วงสตาร์ทการแข่งขัน เซ็นเซอร์คันเร่ง คลัตช์ และล้อ ป้อนข้อมูลให้ ECU; ระบบปรับการจุดระเบิด แรงบิด และการยึดเกาะโดยอัตโนมัติเพื่อป้องกัน wheelspin และ wheelie จุดที่ทำให้สับสนก็คือ: launch control เป็นระบบอิเล็กทรอนิกส์ทั้งหมด แต่อุปกรณ์ holeshot และ ride-height เป็นเชิงกลและนักแข่งเป็นผู้ใช้งานเอง ทั้งสองเป็นคนละโลกกัน ยังมีระบบจัดการ engine brake อีกด้วย: เมื่อนักแข่งปล่อยคันเร่ง ระบบจะปรับแรงต้านของเครื่องยนต์อย่างละเอียดผ่านจังหวะจุดระเบิด เชื้อเพลิง และปีกผีเสื้อคันเร่ง; ช่วยเพิ่มเสถียรภาพของล้อหลังขณะเข้าโค้ง
แล้ววิศวกรหลอกลวงข้อห้ามได้อย่างไร?
นี่แหละคือส่วนที่ชวนให้ติดใจ ECU มาตรฐานไม่ได้แก้สมการ แต่เปลี่ยนกติกาของเกมเสียใหม่ ความสัมพันธ์ระหว่างทีมกับสหพันธ์กลายเป็นสงคราม "มาตรการ-ตอบโต้": ด้านหนึ่งคือข้อบังคับ อีกด้านคือวิศวกรที่ค้นหาประสิทธิภาพสูงสุดจากอิเล็กทรอนิกส์ภายในกรอบของกฎ ความพยายามของทีมต่าง ๆ ที่จะบิดกฎ spec ECU และความละเอียดอ่อนเชิงคณิตศาสตร์ของ traction control เป็นหัวข้อถกเถียงมาอย่างยาวนาน
ข้อมูลคือทางที่ชอบธรรมที่สุดในการสร้างการควบคุมการแปลงพลังงานขึ้นใหม่ มอเตอร์ไซค์ MotoGP มีเซนเซอร์หลักมากกว่า 60 ตัว (การนับบางแหล่งให้ช่วง 40-50 ขึ้นอยู่กับว่าคุณนิยามจำนวนเซนเซอร์อย่างไร) IMU หรือหน่วยวัดความเฉื่อย วัดมุมเอียง มุม pitch มุม yaw ความเร่ง และการหมุนแบบเรียลไทม์ เซนเซอร์อื่นๆ ติดตามแรงดันเบรก การเคลื่อนที่ของซัสเปนชัน รอบเครื่องยนต์ แรงดันและอุณหภูมิอากาศ ตำแหน่งคลัตช์/คันเร่ง/ลิเวอร์
ข้อมูลเหล่านี้ไหลเข้าสู่ทีมผ่านเทเลเมทรี: รูปแบบการเบรก อุณหภูมิเบรก การใช้เชื้อเพลิง การใช้คันเร่ง การเกาะถนนและอุณหภูมิยาง การเคลื่อนที่ของซัสเปนชัน นักวิเคราะห์ข้อมูลและวิศวกรประมวลผลข้อมูลเหล่านี้แล้วรายงานให้หัวหน้าทีม Crew Chief เพื่อปรับจูนการตั้งค่าอย่างละเอียด ส่วนทีมที่ศูนย์กลางของผู้ผลิตนำข้อมูลที่เก็บรวบรวมตลอดฤดูกาลมาพัฒนาแผนที่เครื่องยนต์ อากาศพลศาสตร์ และการออกแบบแชสซี นั่นคือ แทนที่จะ "ห้าม" ระบบอิเล็กทรอนิกส์ช่วย ระบบกลับวางทุกคนไว้ในกรงเดียวกันและเปลี่ยนเป็นการวัดว่าใครมีซอฟต์แวร์ฉลาดกว่าและประมวลผลข้อมูลได้ดีกว่า ซึ่งสร้างอาวุธที่ชอบธรรมอย่างสมบูรณ์
ในปี 2025-2026 มีอะไรเปลี่ยนแปลงบ้าง: ระบบควบคุมเสถียรภาพและกฎใหม่
จะบอกว่าเรื่องนี้ไม่ทันสมัยก็คงไม่จริง ตั้งแต่ GP ออสเตรียเป็นต้นไป MotoGP ได้เปิดตัวระบบควบคุมเสถียรภาพซึ่งเป็นส่วนหนึ่งของการอัปเดตซอฟต์แวร์รวมที่จัดหาโดย Marelli ระบบนี้ตรวจจับการไถลด้านข้างและมุมเอียง แล้วลดแรงบิดลง ทำงานร่วมกับระบบควบคุมการเกาะถนน เป้าหมายหลักคือป้องกันอุบัติเหตุ highside ที่เกิดจากการสูญเสียการเกาะถนนกลางโค้งที่มุมเอียงสูง นั่นคือ กรงของสหพันธ์ถูกปรับรูปทรงใหม่ตลอดเวลา - ครั้งนี้เป้าหมายไม่ใช่ประสิทธิภาพ แต่เป็นความปลอดภัย
การเปลี่ยนแปลงกฎที่สำคัญอีกประการ: ห้ามสตาร์ตเครื่องยนต์ใหม่บนสนามหรือในพื้นที่ run-off หลังเกิดอุบัติเหตุ นอกจากนี้ ระบบ holeshot หน้าถูกสั่งห้าม กฎกริดใหม่และขีดจำกัดมอเตอร์ไซค์หกคันกำลังจะมาถึง อุปกรณ์ ride-height ต้องเป็นแบบกลไก ห้ามควบคุมด้วยระบบอิเล็กทรอนิกส์ ถ้าระบบจับคุณได้หนึ่งครั้ง ก็ไม่มีโอกาสลองครั้งที่สอง
และภาพใหญ่ทั้งหมด: ปี 2026 คือฤดูกาลสุดท้ายของรุ่นพรีเมียร์กับเครื่องยนต์ 1000cc และยาง Michelin ในปี 2027 จะเปลี่ยนไปใช้กฎ 850cc เชื้อเพลิงยั่งยืน 100% ถังเชื้อเพลิงที่เล็กลง อากาศพลศาสตร์ที่จำกัดมากขึ้น และการห้ามใช้อุปกรณ์ ride-height/holeshot ทั้งหมดกำลังจะมาถึง ในปี 2026 ยังมีการแช่แข็งเครื่องยนต์เพื่อจัดสรรทรัพยากรให้กับระเบียบปี 2027 เป้าหมายของแพ็กเกจนี้ชัดเจน: ทำให้ทักษะของนักบิดเด่นชัดยิ่งขึ้นไปอีก
แล้วอิเล็กทรอนิกส์ทำให้นักบิดตกอยู่ในเงาหรือไม่?
แนวทางทางการของ MotoGP คือ: ตั้งแต่ปี 2016 ECU มาตรฐานทำให้ "อิเล็กทรอนิกส์ช่วยเหลือ แต่ไม่ครอบงำ" ในที่สุดการแข่งขันถูกกำหนดโดยความแม่นยำของนักบิดในการควบคุมคันเร่ง เบรก และท่าทางร่างกาย ในฟอรัมและการอภิปรายของนักบิด ประเด็นนี้ยังคงเดือดร้อนอยู่ ลองนึกภาพสักครู่ ถ้าปิดอิเล็กทรอนิกส์ทั้งหมด ทุกคนจะต้องคลานบนสนามตอนออกจากโค้งกับพลังงาน 260 แรงม้าหรือไม่? กล่าวกันว่าระบบเหล่านี้เป็นเพียง "เครือข่ายความปลอดภัยที่เข้ามาช่วยเมื่อไถลมากเกินไปเท่านั้น" และนักบิดยังสามารถทำให้ท้ายปัดออกด้านข้างได้เมื่อเร่งแรงบิดสูงสุด สำหรับนักบิดจำนวนมาก มันเป็นเหมือนประกันภัยมากกว่าคานช่วยอิเล็กทรอนิกส์
แต่แพ็กเกจปี 2027 แสดงให้เห็นว่าสหพันธ์ให้ความสำคัญกับคำถามนี้อย่างจริงจัง: อุปกรณ์และอากาศพลศาสตร์ถูกลดทอนลง เครื่องยนต์เล็กลง เป้าหมายคือทำให้ผู้ที่ได้รับการโอบกอดแสดงความยินดีเมื่อจบการแข่งขัน เป็นผลงานของมือและสมองมากกว่าของเครื่องจักร ในความเห็นของเรา สมดุลแบบนี้ช่างเหลือเชื่อ: เทคโนโลยีอยู่บนสนามแข่ง แต่ไม่มีใครยอมจำนนต่อมัน
คำถามที่พบบ่อย
มอเตอร์ไซค์ MotoGP มี ABS หรือไม่?
ยังไม่มีคำชี้แจงที่ชัดเจนเฉพาะสำหรับ MotoGP ในเรื่องนี้ แต่เท่าที่ทราบคือ ABS ถูกห้ามใช้ในรถแข่ง ระบบเบรกใน MotoGP นั้นเฉพาะตัวอย่างมาก และนักบิดต้องการควบคุมเบรกด้วยมือเอง
ความต่างระหว่าง launch control กับอุปกรณ์ holeshot คืออะไร?
launch control เป็นระบบอิเล็กทรอนิกส์ล้วนๆ ทำงานผ่านการตั้งค่าการจุดระเบิดและแรงบิดของ ECU ส่วนอุปกรณ์ holeshot และ ride-height เป็นแบบกลไกและดำเนินการโดยนักบิด อย่างหนึ่งคือซอฟต์แวร์ อีกอย่างคือสปริงและกลไก
ระบบควบคุมการยึดเกาะช่วยให้งานของนักบิดง่ายขึ้นหรือไม่?
แน่นอน แต่อยู่ในขอบเขตจำกัด ระบบจะเข้าช่วยเหลือเฉพาะเมื่อไถลมากเกินไปเท่านั้น คันเร่งและท่าทางร่างกายของนักบิดยังคงเป็นตัวชี้ขาด มันไม่ใช่เกราะที่ปกป้องคุณทั้งหมด แต่เป็นเครือข่ายความปลอดภัยที่ป้องกันการล้ม
บทสรุป: ใครชนะ นักบิดหรือเครื่องจักร?
เรื่องราวของระบบช่วยอิเล็กทรอนิกส์ใน MotoGP นั้นจริงๆ แล้วเป็นเกมแมวจับหนู: มีการสั่งห้าม วิศวกรสร้างผลของระบบที่ถูกห้ามขึ้นมาใหม่ด้วยวิธีที่ถูกกฎหมาย และสหพันธ์ก็วางกติกาใหม่ ECU มาตรฐานทำให้เกมนี้เป็นธรรมขึ้น ส่วนระบบควบคุมเสถียรภาพและข้อบังคับปี 2027 ก็ลดขอบเขตให้แคบลงเพื่อเป็นประโยชน์ต่อนักบิด และเราคิดว่านี่คือเหตุผลที่ MotoGP ยังคงสร้างความหลอมเหลวอยู่เสมอ: สิ่งที่เร็วที่สุดบนสนามไม่ใช่มอเตอร์ไซค์ แต่เป็นสมองที่ควบคุมมอเตอร์ไซค์นั้นอย่างฉลาดที่สุด
แหล่งข้อมูล
- What Electronics Are Used in MotoGP Bikes?
- The secrets of MotoGP electronics
- Do F1 Cars Have Traction Control or ABS?
- MotoGP teams use new stability control system in Austria
- What Is a MotoGP Ride Height Device?
- What Is a MotoGP Holeshot Device?
- 2026 MotoGP World Championship
- MotoGP'de Ön Holeshot Sistemi Yasaklandı
- MotoGP vs. road bike: Two worlds in comparison
- MotoGP Electronics Data War Continues