در MotoGP کدام کمک الکترونیکی ممنوع است و کدام آزاد؟
این صفحه را به اشتراک بگذارید
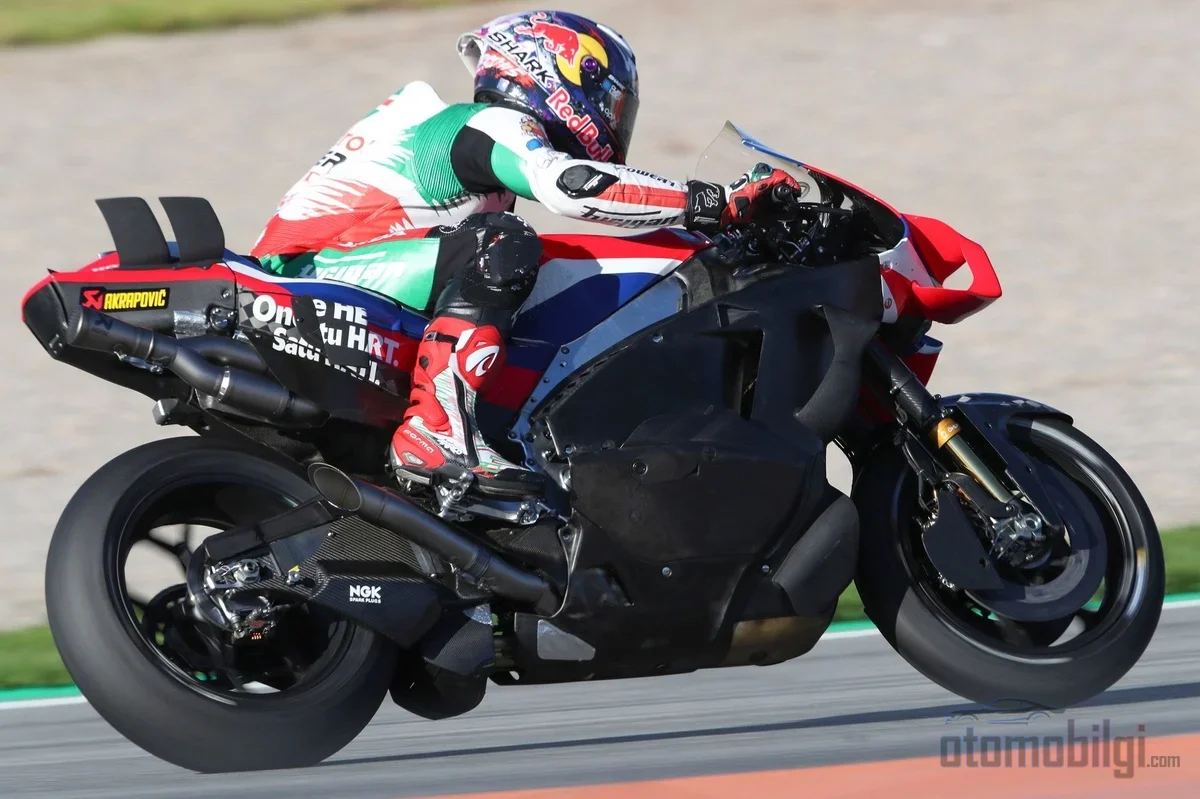
سیستمهای کمک راننده آشنا از موتورسیکلتهای خیابانی مانند کنترل کشش، ضد چرخش و کنترل استارت در MotoGP از سال 2016 کاملاً ممنوع نیستند، اما در قفسی سختگیرانه قرار دارند: همگی به صورت نسخهای محدودشده از یک نرمافزار ECU استاندارد و یکسان برای همه کار میکنند. یعنی چیزی که به اصطلاح ممنوع است، کمکهای الکترونیکی است که خود سازندگان توسعه دادهاند و میتوانند تا هر حدی هوشمندشان کنند. نتیجه؟ راننده همچنان همان کسی است که با گاز، ترمز و موقعیت بدن، هیولای ۲۶۰ اسب بخاری را کنترل میکند.
نکات برجسته
- از سال 2016 تمام تیمها از ECU استاندارد یکسان Magneti Marelli استفاده میکنند.
- کنترل کشش زمانی فعال میشود که چرخ عقب حدوداً 12% سریعتر از چرخ جلو بچرخد.
- در یک موتورسیکلت MotoGP بین 40 تا 50 حساس وجود دارد؛ IMU زاویه خیز را در زمان واقعی اندازهگیری میکند.
- در سال 2027 حجم موتور از 1000cc به 850cc کاهش خواهد یافت و دستگاههای ride-height/holeshot ممنوع خواهند شد.
ممنوعیت دقیقاً چه زمانی و چرا به وجود آمد؟
آغاز این داستان اوایل دهه 2000 است. ECUها، یعنی واحدهای کنترل موتور، در آن سالها به پیستهای MotoGP وارد شدند و از سال 2002 سازندگان برای توسعه این جعبههای کوچک مغزی، بودجههای نجومی سوختند. هر تیم نرمافزار خودش را مینوشت و هر کس کنترل کشش و ضد چرخش مخصوص خود را توسعه میداد. به نظر میرسد جشن فناوری است، اینطور نیست؟ مشکل این بود: در پیست هیچکس نمیتوانست کسی را بازرسی کند. نمیتوانستی ببینی داخل نرمافزار چه خبر است.
در اینجا تاریخ فرمول ۱ چیزهای زیادی به ما میگوید. در F1 کنترل کشش در سال 1994 ممنوع شد اما این ممنوعیت قابل بازرسی نبود؛ در نهایت از گراند پری اسپانیا 2001 به طور موقت لغو شد. راهحل واقعی ECU استانداردی بود که در سال 2008 آمد : وقتی همه از یک سختافزار یکسان استفاده میکردند، دیگر اثبات یک کنترل کشش پنهان در نرمافزار غیرممکن بود، چون هیچکس نرمافزاری برای پنهان کردن نداشت. MotoGP نیز دقیقاً همین منطق را در سال 2016 پذیرفت: تمام تیمها به ECU استاندارد تولید Magneti Marelli مهاجرت کردند و Dorna شروع به تعیین خودش کرد که نرمافزار چه کارهایی میتواند بکند و چه کارهایی نمیتواند.
پس چیزی که به آن «ممنوعیت» میگوییم، در واقع نوعی رژیم محدودیت است. آن سیستمهای شیک، روان و همهجانبه که در موتورسیکلت خیابانی شما وجود دارند، اینجا نیستند. وسیلهای که در اختیار دارید نسخهای بسیار سادهتر و بسیار کمهوشتر است.
آیا کنترل کشش واقعاً ممنوع است یا فقط محدود؟
این همان سوالی بود که بیشترین سردرگمی را ایجاد میکرد و پاسخش روشن است: در MotoGP کنترل کشش وجود دارد، اما درون نرمافزار ECU استاندارد و تحت محدودیتهای تعیینشده توسط Dorna. به پیشرفتگی موتورسیکلتهای خیابانی نیست. خوب، چطور کار میکند؟
سیستم بر یک مسئله ریاضی ساده استوار است: سرعت چرخش چرخ جلو و عقب با هم مقایسه میشود. اگر چرخ عقب سریعتر از حد معینی نسبت به جلو بچرخد -مثلاً حدوداً 12% سریعتر - بسته به تنظیم - یعنی لغزش چرخ. ECU همان لحظه وارد عمل میشود و قدرت را قطع میکند. برای این کار راههای متعددی وجود دارد: تغییر زمانبندی جرقه، قطع سوخت یا بستن و محدود کردن دریچه گاز الکترونیکی. در شرایط شدید حتی جرقه یک سیلندر میتواند بهطور کامل خاموش شود.
فکر کن این باید چقدر سریع باشد: هزاران بار تحلیل داده در هر ثانیه. ECU بهطور مداوم موقعیت دریچه گاز، دور موتور، دنده، سرعت چرخها، زاویه خم شدن، دمای هوا و روغن و حتی سطح چسبندگی پیست را میخواند و همان لحظه تصمیم میگیرد. با اضافه شدن فناوری ride by wire، دیگر هیچ اتصال مکانیکی بین گاز دست شما و دریچهها وجود ندارد، فقط سیگنالهای الکتریکی. یعنی فضای مداخله در سیستم بینهایت است - و دقیقاً به همین دلیل باید محدود میشد.
یکی از جزئیات جالب هم این است که سیستم فقط به سرعت چرخها نگاه نمیکند. زاویه خم شدن و موقعیت دنده را هم در نظر میگیرد، چون دنده نیرویی را که موتور به چرخ عقب منتقل میکند تغییر میدهد. وقتی در وسط پیچ خم شدهاید گاز میدهید، چسبندگی لاستیک با زمانی که در مسیر مستقیم گاز میدهید یکسان نیست.
ضد ویلکی و لانچ کنترل: چقدر آزادی، چقدر ممنوعیت؟
کنترل ویلکی تلاش میکند از بلند شدن چرخ جلو در شتابگیریهای شدید جلوگیری کند. ECU سرعت چرخها، موقعیت گاز و زاویه pitch موتورسیکلت - یعنی میزان بالاوپایین رفتن جلوی آن - را زیر نظر دارد. اگر ویلکی تشخیص دهد، گشتاور را کاهش میدهد. ضد ویلکی در واقع شبیه کنترل کشش است اما از دو منبع دیگر هم استفاده میکند: حسگر تعلیق روی شاخک جلو (اگر کاملاً باز باشد، چرخ جلو در هوا است) و دادههای پلتفرم اینرسی.
اینجا یک تمایز جالب وجود دارد: کنترل کشش بهعنوان یک اقدام ایمنی دیده میشود، در حالی که ضد ویلکی کاملاً برای بهینهسازی عملکرد به کار میرود. و در دوره ECU استاندارد به دلیل محدودیتهایی که Dorna وضع کرد، این قطعه در مقایسه با سختافزارهای پیش از سیستم یکپارچه خیلی ابتدایی شد. یعنی میتوان گفت کمکی که بیش از همه به فهرست ممنوعه نزدیک شد، ضد ویلکی است.
لانچ کنترل هم قدرت انفجاری استارت مسابقه را مدیریت میکند. حسگرهای گاز، کلاچ و چرخ ECU را تغذیه میکنند؛ سیستم برای جلوگیری از لغزش چرخ و ویلکی، جرقه، گشتاور و کشش را بهطور خودکار تنظیم میکند. نکته گیجکننده این است: لانچ کنترل کاملاً الکترونیکی است، اما دستگاههای holeshot و ride-height مکانیکی هستند و خود راننده آنها را فعال میکند. این دو دو دنیای متفاوتاند. یک مورد دیگر هم مدیریت ترمز موتوری است: وقتی راننده گاز را میبندد، سیستم مقاومت موتور را با زمانبندی جرقه، سوخت و دریچههای گاز تنظیم دقیق میکند و در ورودی پیچ پایداری چرخ عقب را افزایش میدهد.
مهندسان با وجود ممنوعیت چگونه دور زدند؟
خب، بخش خوشمزه ماجرا همینجاست. ECU استاندارد یک معادله را حل نکرد، فقط قوانین بازی را تغییر داد. رابطه تیمها با فدراسیون به یک جنگ «اقدام و واکنش» تبدیل شد: یک طرف مقررات، طرف دیگر مهندسانی که در چارچوب قوانین حداکثر بازدهی را از الکترونیک بیرون میکشیدند. تلاش تیمها برای خم کردن قوانین ECU استاندارد و ظرافتهای ریاضی کنترل کشش، مدتهاست موضوع بحث است.
موشنهای قانونیترین راه برای بازسازی کنترل ترکشن، داده است. در موتورسیکلتهای MotoGP بیش از 60 سنسور اصلی وجود دارد (برخی شمارشها بازه 40 تا 50 را ذکر میکنند؛ بسته به اینکه سنسور را چگونه تعریف کنید متفاوت است). IMU یعنی واحد اندازهگیری اینرسی، زاویه خم شدن، pitch، yaw، شتاب و چرخش را بهصورت بلادرنگ اندازهگیری میکند. سنسورهای دیگر فشار ترمز، حرکت تعلیق، دور موتور، فشار و دمای هوا و موقعیت کلاچ/اهرم/گاز را رصد میکنند.
این دادهها از طریق تلمتری به تیم جریان مییابد: الگوهای ترمزگیری، دماهای ترمز، مصرف سوخت، استفاده از گاز، چسبندگی و دمای لاستیک و حرکت تعلیق. تحلیلگران داده و مهندسان اینها را پردازش کرده و به سرپرست تیم اطلاعات میدهند و تنظیمات دقیقسازی میشود. تیمهای مستقر در مرکز تولیدکنندگان نیز با دادههای گردآوریشده در طول فصل، نقشههای موتور، آیرودینامیک و طراحی شاسی را بهبود میبخشند. بنابراین بهجای «ممنوع کردن» کمک الکترونیکی، سیستم به گونهای تغییر کرد که همه را در قفس واحدی قرار دهد و بسنجد چه کسی نرمافزار هوشمندانهتر و دادهپردازی بهتری دارد. این امر یک سلاح کاملاً قانونی ایجاد کرد.
در سالهای 2025-2026 چه چیزهایی تغییر کرد: کنترل پایداری و قوانین جدید
اگر بگویم موضوع قدیمی نیست، دروغ گفتهام. MotoGP از گراند پری اتریش به بعد، بهعنوان بخشی از بهروزرسانی نرمافزار واحد عرضهشده توسط Marelli کنترل پایداری را معرفی کرد. این سیستم لغزش جانبی و زاویه خم شدن را تشخیص داده و گشتاور را کاهش میدهد و همراه با کنترل کشش کار میکند. هدف اصلی، جلوگیری از تصادفات highside ناشی از از دست دادن کشش در میان پیچ با زاویه خم شدن زیاد است. یعنی قفس فدراسیون دائماً بازسازی میشود - این بار هدف عملکرد نیست، بلکه ایمنی است.
تغییر قانونی مهم دیگر: روشن کردن دوباره موتور پس از تصادف روی پیست یا در منطقه run-off ممنوع شد. همچنین سیستم holeshot جلو ممنوع شد؛ قوانین جدید گرید و محدودیت شش موتورسیکلت در راه است. دستگاههای ride-height الزاماً باید مکانیکی باشند و با الکترونیک مدیریت نمیشوند. اگر سیستم یک بار شما را بگیرد، شانس دوم وجود ندارد.
و تصویر بزرگ: 2026، آخرین فصل کلاس برتر با موتورهای 1000cc و لاستیکهای Michelin. در 2027 به قوانین 850cc گذر خواهد شد؛ سوخت 100٪ پایدار، باک سوخت کوچکتر، آیرودینامیک محدودشده و ممنوعیت تمام دستگاههای ride-height/holeshot در راه است. در 2026 همچنین انجماد موتور برای تخصیص منابع به مقررات 2027 وجود دارد. هدف این بسته روشن است: برجستهتر کردن مهارت راننده.
پس آیا الکترونیک خلبان را در سایه قرار میدهد؟
خط رسمی MotoGP این است: از سال 2016 به بعد، ECU استاندارد تضمین میکند که «الکترونیک کمک کند، نه حکومت کند». در نهایت، حساسیت گاز، ترمز و موقعیت بدن راننده است که مسابقه را تعیین میکند. در فرومها و بحثهای رانندگان این موضوع هنوز داغ است؛ یک لحظه تصور کن، اگر تمام الکترونیک خاموش میشد، آیا همه با قدرت 260 اسب بخار در خروجی پیچ روی پیست سُر میخوردند؟ گفته میشود سیستمها در واقع یک تور ایمنی هستند که «فقط زمانی که بیش از حد لغزش رخ میدهد، وارد عمل میشوند» و در درخواستهای حداکثر گشتاور، راننده همچنان میتواند به پهلو بلغزد. برای بسیاری از رانندگان، الکترونیک بیش از آنکه یک اهرم باشد، یک بیمه است.
اما پکیج 2027 نشان میدهد که فدراسیون نیز این پرسش را جدی گرفته است: دستگاهها و آیرودینامیک محدود میشوند، موتور کوچکتر میشود. هدف این است که در پایان مسابقه، آغوش تبریک بیش از آنکه حاصل ماشین باشد، حاصل دست و مغز باشد. به نظر ما این تعادل چیزی شگفتانگیز است: فناوری در پیست حاضر است، اما هیچکس تسلیم آن نمیشود.
سوالات متداول
آیا موتورسیکلتهای MotoGP دارای ABS هستند؟
توضیح قطعی خاصی در مورد MotoGP در این باره وجود ندارد؛ فقط میدانیم که در خودروهای مسابقهای ABS ممنوع است. در MotoGP سیستمهای ترمز از قبل فوقالعاده تخصصی هستند و رانندگان ترجیح میدهند ترمز را با دست کنترل کنند.
تفاوت بین launch control و دستگاه holeshot چیست؟
Launch control کاملاً الکترونیکی است و با تنظیم احتراق و گشتاور ECU کار میکند. اما دستگاههای holeshot و ride-height مکانیکی هستند و توسط خود راننده فعال میشوند. یکی نرمافزار است، دیگری فنر و مکانیزم.
آیا کنترل کشش کار راننده را آسانتر میکند؟
قطعاً، اما در حد محدود. سیستم فقط زمانی که لغزش بیش از حد باشد وارد عمل میشود؛ گاز و موقعیت بدن راننده همچنان تعیینکننده است. این یک سپر کامل محافظ نیست، بلکه یک تور ایمنی است که از سقوط جلوگیری میکند.
نتیجهگیری: چه کسی برنده است، راننده یا ماشین؟
داستان کمکهای الکترونیکی در MotoGP در واقع یک بازی گربه و موش است: ممنوعیت اعلام میشود، مهندسها اثر سیستم ممنوعشده را از راههای مشروع بازسازی میکنند، و فدراسیون قوانین را از نو ترسیم میکند. ECU استاندارد این بازی را عادلانه کرد؛ کنترل پایداری و مقررات 2027 مرز را به نفع راننده تنگتر میکنند. و به نظر من دقیقاً به همین دلیل است که MotoGP هنوز هم جادو میکند: جاذبه اصلی، موتورسیکلتی که سریعترین در پیست است نیست، بلکه مغزی است که آن موتورسیکلت را باهوشترین شکل هدایت میکند.
منابع
- در موتورهای موتو جیپی از چه قطعات الکترونیکی استفاده میشود؟
- رازهای الکترونیک موتو جیپی
- آیا خودروهای فرمول ۱ کنترل ترکشن یا ABS دارند؟
- تیمهای موتو جیپی در اتریش از سیستم جدید کنترل پایداری استفاده میکنند
- دستگاه ارتفاع سواری (Ride Height) موتو جیپی چیست؟
- دستگاه هولشات (Holeshot) موتو جیپی چیست؟
- مسابقات قهرمانی جهان موتو جیپی ۲۰۲۶
- سیستم هولشات جلو در موتو جیپی ممنوع شد
- موتو جیپی در مقابل موتور جادهای: مقایسه دو دنیا
- جنگ دادههای الکترونیکی موتو جیپی ادامه دارد