Die Geschichte des Lunar Roving Vehicle - des ersten Autos, das auf dem Mond fuhr
Diese Seite teilen
Das Lunar Roving Vehicle, der vierrädrige elektrische Rover des Mondfahrzeug-Programms, kam mit der Apollo-15-Mission am 31. Juli 1971 auf der Mondoberfläche an und wurde unter Boeings Hauptvertragspartnerenschaft mit Beiträgen zum Antriebssystem von Delco Electronics, einer Tochtergesellschaft von General Motors, in nur 17 Monaten entwickelt - ein batteriebetriebenes Fahrzeug. Mit einer Leermasse von 210 kg und einer Reichweite von 92 km repräsentiert dieses Fahrzeug den außergewöhnlichsten Meilenstein der Geschichte des Elektroautos: Es ist das erste und bis heute einzige in Serie zweckgebbaute elektrische Fahrzeug, das auf der Mondoberfläche arbeitet, wo es keine Straßen gibt und extremes Temperaturgefälle sowie abrasive Stäube herrschen.
Höhepunkte
- Erste Nutzung: 31. Juli 1971, Apollo-15-Mission
- Leermasse 210 kg; Nutzlast 440 kg (zwei Astronauten, Ausrüstung und Mondproben)
- An jedem Rad ein separater 0,25-PS -Gleichstrommotor; Reichweite 92 km
- Geschwindigkeitsrekord auf dem Mond: 18 km/h, Apollo 17, Eugene Cernan
- Gesamte Entwicklungszeit nur 17 Monate
Warum wurde ein Elektrofahrzeug zum Mond gebracht?
Die Frage sollte man umgekehrt stellen: Gab es auf dem Mond eine andere Option? Die Mondatmosphäre ist praktisch nicht vorhanden, daher hätte man für einen Verbrennungsmotor sowohl Treibstoff als auch Sauerstoff mitnehmen müssen; das hätte die Massenbilanz gesprengt. Ein elektrischer Antrieb ist durch die mitgeführte Energie begrenzt, hat wenige bewegliche Teile und erzeugt im nahezu vakuumartigen Umfeld keinerlei Abgasprobleme. Der elektrische Antrieb der Mondfahrzeuge war also keine Umweltentscheidung, sondern eine reine technischen Notwendigkeit.
Diese Entscheidung hatte auch historische Wurzeln. Ende des 19. Jahrhunderts waren etwa vierzig Prozent der Automobile elektrisch; diese leisen, geruchsfreien Fahrzeuge ohne Handkurbel waren im Stadtverkehr den Benzinern deutlich überlegen. Die Idee des Mondfahrzeugs stammte sogar nicht zuerst aus der Literatur: 1959 entwarf Georg von Tiesenhausen ein Konzept für einen viergetriebenen Mondrover mit nicht aufblasbaren, flexiblen Rädern. Das LRV entstand also nicht in der Blütezeit des elektrischen Antriebs, sondern genau an dem Punkt, an dem diese Technologie auf die extremsten Anforderungen traf.
Der Mondwagen in 17 Monaten: Die Partnerschaft von Boeing und GM
Die offizielle Freigabe der NASA kam im Mai 1969; die Ausschreibung wurde am 11. Juli 1969, kurz vor der Landung von Apollo 11, veröffentlicht. Boeing, Bendix, Grumman und Chrysler gaben Angebote ab, und am 28. Oktober 1969 wurde Boeing als Hauptauftragnehmer ausgewählt. Der erste Vertrag mit Kosten-plus-Anreizprämie belief sich auf 19 Millionen Dollar, und als erster Liefertermin war der 1. April 1971 angesetzt. Durch Materialkosten und Konstruktionsänderungen stiegen die Endkosten auf 38 Millionen Dollar; umgerechnet heute rund 302 Millionen Dollar. Diese Überschreitung führte zu Kritik, doch die Zahl lag nahe an der anfänglichen Schätzung der NASA.
Die Arbeitsteilung war klar: Boeing übernahm die Elektronik und das Navigationssystem; das Verteidigungsforschungslabor von General Motors in Santa Barbara entwickelte das Antriebssystem aus Rad, Motor und Aufhängung. In diesem Team arbeiteten Namen wie Samuel Romano und Ferenc Pavlics; Pavlics' Entwurf der flexiblen Drahtgeflechträder erhielt besondere Anerkennung von der NASA. Saverio Morea leitete die Projektverantwortung. Das Ergebnis war eines der seltenen Beispiele, in denen Automobil- und Luftfahrttechnik mit dieser Geschwindigkeit zusammenarbeiteten: vom Konzept bis zur Mondoberfläche 17 Monate, und das mit einer Zuverlässigkeit, die alle Aufgaben ohne größere Störung bewältigen konnte.
Vier Flugfahrzeuge wurden gebaut. Drei flogen zum Mond, das vierte ging nach der Absage von Apollo 18 in den Ersatzteilepool. Neben ihnen wurden auch ein statisches Modell, ein Engineering-Modell, zwei 1/6-Gravitationsmodelle, ein 1-g-Trainer, ein Massenmodell, eine Schwingungstestanlage und eine Qualifikationstestanlage gefertigt. Niedriggravitationstests wurden mit den parabolischen Flügen des Flugzeugs KC-135A durchgeführt; diese Tests zeigten auch, dass das Radhaus zwingend erforderlich war, um die Staubverschmutzung einzuschränken.
Technische Daten: Ein Motor pro Rad
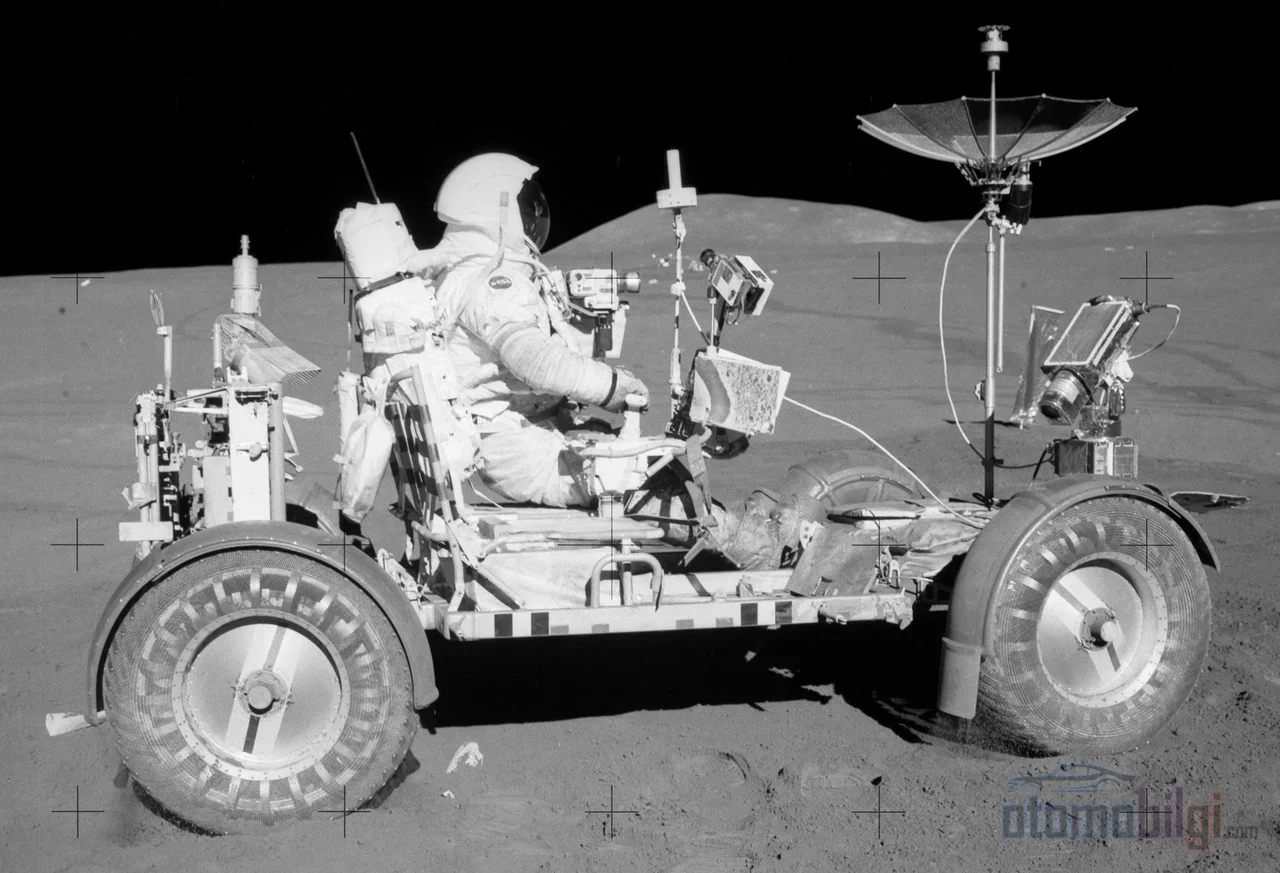
Der Antriebsaufbau des LRV ist die reinsten Form des heute in modernen Elektrofahrzeugen zu sehenden Motor-pro-Rad-Ansatzes. In jedem der vier Räder befand sich ein 0,25 PS (190 W) starker fremderregter Bürsten-Gleichstrommotor mit Serienwicklung, der mit 10.000 U/min lief; jeder Motor trieb das Rad über ein Harmonikgetriebe mit 80:1 Übersetzung an. Fiel ein Motor aus, wurden Stifte herausgezogen und das Rad ging in den Freilauf über; das heißt, ein einzelner Ausfall konnte das Fahrzeug nicht an der Bewegung hindern. Für die Lenkung wurden vorne und hinten separate 0,1-PS- (75-W-) Gleichstrommotoren verwendet; mit der Ackermann-Geometrie sank der Wendekradius auf bis zu 3 Meter.
Die Energie kam aus zwei 36-Volt Primärbatterien aus Silber-Zink von Eagle-Picher; jede hatte eine Kapazität von 121 Amperesekunden und die Gesamtreichweite war mit 92 km definiert. Diese Batterien konnten nicht aufgeladen werden, und das war kein Mangel, sondern eine Designentscheidung: das Fahrzeug sollte vom Mond nicht zurückkehren, daher wurde statt einer Wieder auflade-Infrastruktur eine Einweg-Chemie mit hoher Energie dichte und Zuverlässigkeit bevorzugt. An der Vorderseite gab es einen separaten 36-Volt-Anschluss für die Kommunikationsrelaisseinheit und die Fernsehkamera.
Eine der härtesten Bedingungen der Mondumgebung war das Wärmemanagement. Der LRV hatte kein aktives Kühlsystem; stattdessen wurde passiv mit Phasenwechsel-Kapazitätspaketen aus Wachs und nach oben gerichteten reflektierenden Radiatorflächen gekühlt. Während der Fahrt wurden die Radiatoren mit einer Mylarabdeckung verdeckt, bei Stopps reinigten die Astronauten den Staub mit einer Handbürste. Diese einfache, aber disziplinierte Lösung hielt die Elektronik bei der sengenden Hitze des Mondtags betriebsfähig.
| Eigenschaft | Wert |
|---|---|
| Leere Masse | 210 kg (462 Pfund) |
| Maximale Nutzlast | 440 kg (zwei Astronauten, Ausrüstung, Proben) |
| Länge / Radstand | 3,0 m / 2,3 m |
| Motor pro Rad | 0,25 PS Gleichstrom, 10.000 U/min, Harmonikgetriebe 80:1 |
| Batterie | 2 × 36 V Silber-Zink (Primär), Eagle-Picher |
| Reichweite | 92 km |
| Konstruktive Höchstgeschwindigkeit | 10 km/h (bei Apollo 17 wurden 18 km/h gemessen) |
| Rad | 32 Zoll Durchmesser, verzinktes Stahldrahtgeflecht, mit Titan-Chevron |
Fahrwerk und Raddesign für den Mond
Das Fahrwerk bestand aus Rohren aus der Aluminiumlegierung 2219 und bildete eine dreiteilige Karosserie, die mittig scharnierartig faltbar war. Die Faltbarkeit war kein Zufall, sondern die Notwendigkeit des Transports: Das Fahrzeug wurde gefaltet im Quadrant-1-Abteil der Mondlandefähre untergebracht. Nachdem die Astronauten die Oberfläche erreicht hatten, entfalteten und senkten sie das Fahrzeug mithilfe eines Systems aus Seilen und gebremsten Rollen in einem weitgehend automatisierten Prozess ab. Bei vollem Gewicht betrug die Bodenfreiheit nur 36 Zentimeter; der tiefe Schwerpunkt verringerte die Kippgefahr im unwegsamen Gelände.
Das Reifenproblem existiert auf dem Mond im klassischen Sinne nicht: Man kann keine Luft hineinpumpen, und Gummi hält den extremen Temperaturschwankungen nicht stand. Die Lösung war ein rad aus verzinktem Drahtgeflecht, gewebt aus Stahldrähten mit einem Durchmesser von 0,033 Zoll; titane Chevrons, die die halbe Kontaktfläche bedeckten, sorgten für Traktion, während der titanene Aufprallbügel mit einem Durchmesser von 25,5 Zoll die Karosserie vor Stößen schützte. Die Steuerung war auf einen einzigen T-förmigen Steuerhebel reduziert: Nach vorne drücken bedeutete Gas, Bewegung nach links oder rechts bedeutete Lenken, Zurückziehen bedeutete Bremsen, ganz nach hinten bedeutete Feststellbremse.
Missionsdaten und Mondrekord
Die drei Fahrzeuge legten insgesamt durchschnittlich jeweils etwa 30 problemlose Kilometer zurück. Die Navigation beruhte auf der Kombination aus Richtungskreiselsensor, Radodometer und einem Computer; da sich die Sonne am Mondhimmel nur etwa einen halben Grad pro Stunde bewegt, konnten die Astronauten bei Bedarf auch manuell mit einem einfachen Sonnenschatteninstrument die Richtung bestimmen. Gemäß der Sicherheitsvorgabe musste die Besatzung im Falle eines Roverausfalls zur Mondlandefähle zurückgehen können; diese Gehgrenze wurde bei dem längsten Transfer von Apollo 17 auf der Grundlage nachgewiesener Zuverlässigkeit gelockert.
| Mission | Gesamtstrecke | Gesamtfahrzeit | Max. Entfernung von der LM |
|---|---|---|---|
| Apollo 15 | 27,76 km | 3 Std. 02 Min. | 5,0 km |
| Apollo 16 | 26,55 km | 3 Std. 26 Min. | 4,5 km |
| Apollo 17 | 35,89 km | 4 Std. 26 Min. | 7,6 km |
Obwohl die konstruierte Höchstgeschwindigkeit 10 km/h betrug, wurden bei Apollo 17 18 km/h erreicht; dieser inoffizielle Mondgeschwindigkeitsrekord wird mit dem Namen Eugene Cernans verbunden. Am Ende der Mission parkte Cernan den Rover so, dass die von der Mission Control ferngesteuerte Fernsehkamera den Start aufnehmen konnte, und beim dritten Versuch wurde der Aufstieg erfolgreich gefilmt.
Defekte, Behelfslösungen und drei auf dem Mond verbliebene Fahrzeuge
Wie jedes Ingenieursprodukt musste auch der LRV sich unter Feldbedingungen bewähren. Bei Apollo 16 stieß John Young beim zweiten Überflug über die Oberfläche gegen die hintere Kotflügelverlängerung; der aufgewirbelte Mondstaub bedeckte die Besatzung, die Konsole und die Kommunikationsausrüstung, und Batterietemperaturen sowie Energieverbrauch stiegen an. Bei Apollo 17 ließ sich der Kotflügel, den Cernan mit dem Griff des Hammers zerbrochen hatte, nicht mit Klebeband befestigen; vor dem zweiten Einsatz fertigte die Besatzung aus Mondkarten, Panzertape und an der Landefähre entnommenen Klemmen einen Ersatz-Kotflügel. Diese Karten werden heute im National Air and Space Museum ausgestellt; die Teile eines Elektrofahrzeugs also, das auf dem Mond mit Panzertape repariert wurde, sind zum musealen Eckpunkt der Raumfahrtgeschichte geworden.
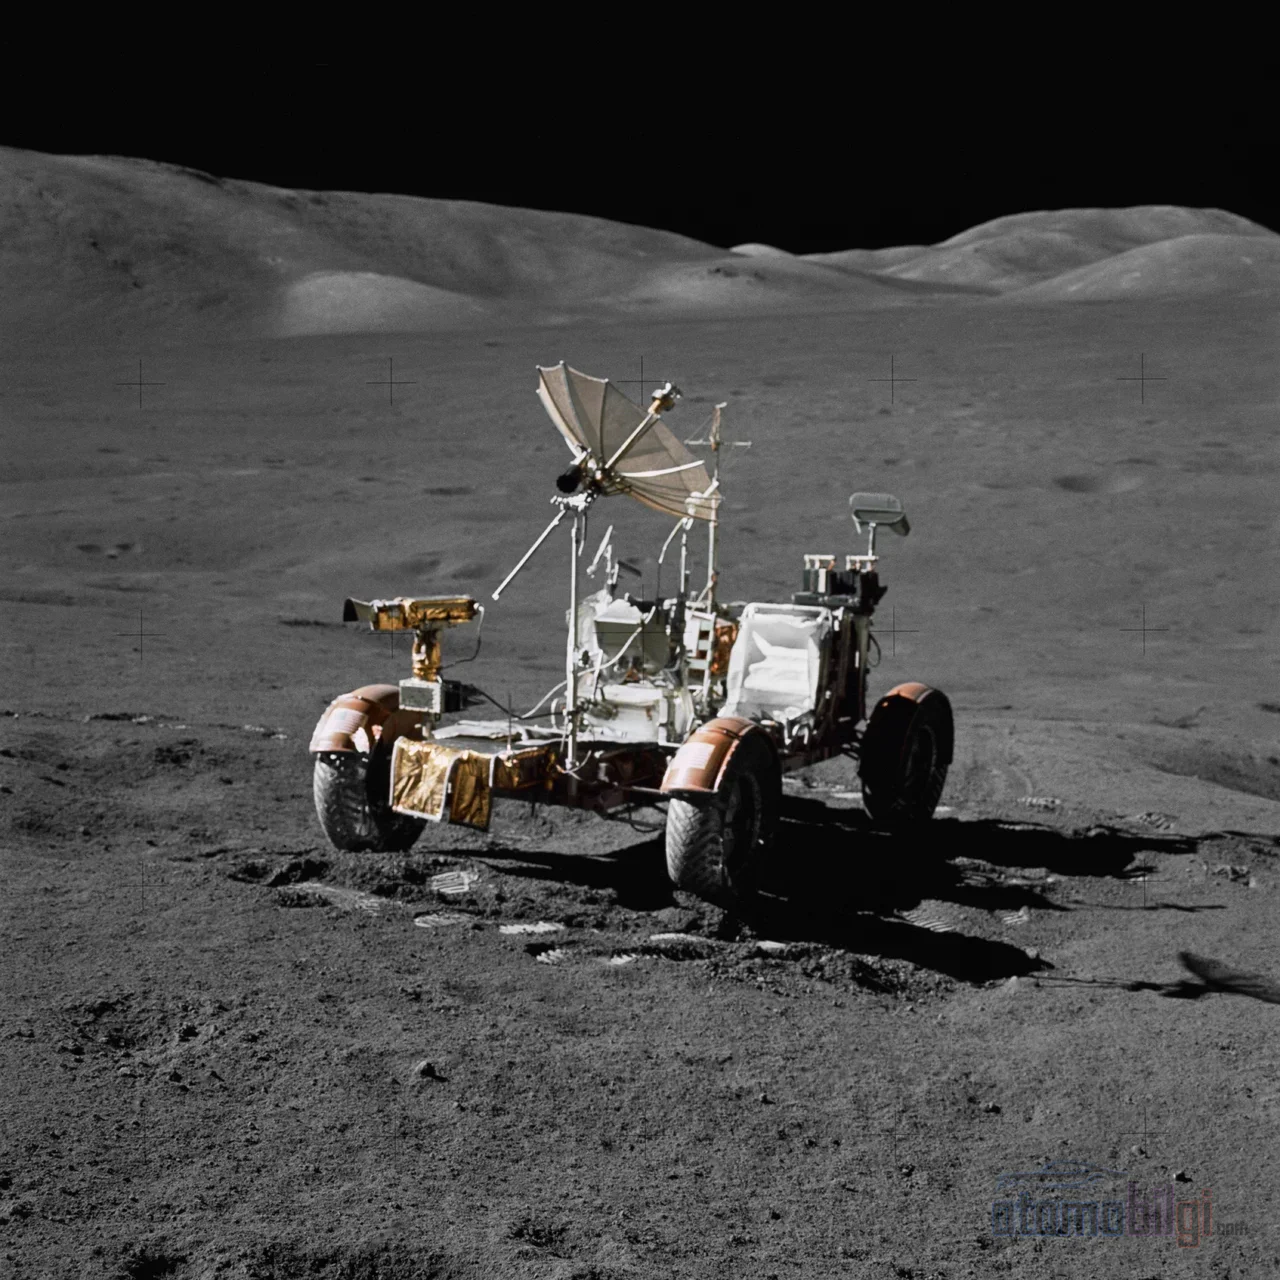
Alle drei Rover wurden auf dem Mond zurückgelassen. Der Grund dafür ist einfache Physik: konnte nur die Oberstufe des Mondmoduls in die Umlaufbahn zurückkehren, und jedes zusätzliche Kilogramm bedeutete zusätzlichen Treibstoff. Auf der Erde werden Testfahrzeuge und Trainer in verschiedenen Museen ausgestellt: die Vibrationstesteinheit im U.S. Space & Rocket Center in Huntsville, der 1-g-Trainer im Johnson Space Center, die Qualifikationstesteinheit im National Air and Space Museum und das Ingenieurmodell im Museum of Flight in Seattle. Der LRV-3 wurde bei den Vorbeiflügen des Lunar Reconnaissance Orbiter 2009 und 2011 erneut abgebildet; 2020 erklärte der Bundesstaat Washington die zum Mond gefahrenen Rover zu historischen Wahrzeichen.
Die Stellung des LRV in der Geschichte des Elektroautos
Der LRV bildet einen markanten Punkt auf der durchgehenden, aber holprigen Zeitleiste des Elektroautos. Am Ende des 19. Jahrhunderts waren Elektrofahrzeuge in den Städten ein gewöhnlicher Anblick; London hatte bereits 1897 den ersten elektrischen Taxidienst gestartet. Aber Benzinwagen setzten sich in der Balance aus Reichweite und Kosten durch, und mit dem Druck des elektrischen Anlassers und des Ford Model T wurden Elektrofahrzeuge beiseitegedrängt. Während des 20. Jahrhunderts versuchte diese Technologie, mit einigen Zwischenexperimenten und kurzlebigen Programmen wie dem GM EV1 zu überleben; mit der Reife des Lithium-Ionen-Akkus und dem Beweis, dass der 2008er Tesla Roadster ein straßenzugelassener, in Serie produzierter Elektrosportwagen mit Lithium-Ionen-Akku sein konnte, erwachte das Feld wieder zum Leben.
Die Lehre des LRV in dieser Linie lautet: Das Schicksal des elektrischen Antriebs hängt nicht allein von der Batteriechemie ab; kombiniert mit der richtigen Missionsdefinition und dem richtigen Missionsprofil kann ein Elektrofahrzeug selbst in der anspruchsvollsten Umgebung herausragende Leistungen erbringen. Auf dem Mond war die Reichweite auf 92 km begrenzt, und kein Kunde wollte Ladeinfrastruktur; trotzdem absolvierte das Fahrzeug alle seine Missionen ohne größere Störung. Das von NASA heute entwickelte Lunar Terrain Vehicle-Programm führt als offizieller Erbe dieses Vermächtnisses dieselbe Logik mit einer neuen Batteriegeneration fort.
Fazit: Ein Meilenstein, der auf dem Mond parkt
Das Lunar Roving Vehicle ist mit einer Entwicklungszeit von 17 Monaten, endgültigen Kosten von 38 Millionen US-Dollar und einer makellosen Feldeinsatzleistung über drei Missionen ein messbarer Beweis dafür, was Ingenieursdisziplin leisten kann. Separater DC-Motor an jedem Rad, Silber-Zink-Batterien, Drahtgeflechträder und wachsbausierte passive Kühlung: nichts davon war Show, alles war die direkte Antwort auf die Einschränkungen des Mondes. Heute stehen drei Fahrzeuge noch immer geparkt auf der Mondoberfläche; am entferntesten Punkt der Elektroauto-Geschichte setzen sie ihren Stillstandstest gegen Sonnenstrahlung und Mikrometeoriten fort.
Quellen
- Lunar Roving Vehicle
- The Apollo Lunar Roving Vehicle
- The Lunar Roving Vehicle - Historical Overview (S.F. Morea)
- Mobility Performance of the Lunar Roving Vehicle - NASA TR R-401
- Lunar Roving Vehicle Qualification Test Unit
- The Boeing Company wins NASA contract for lunar rover
- NASA's Lunar Rover: Everything You Need to Know