Hogyan véd meg az automatikus fékezés (AEB) az ütközéstől?
Az oldal megosztása
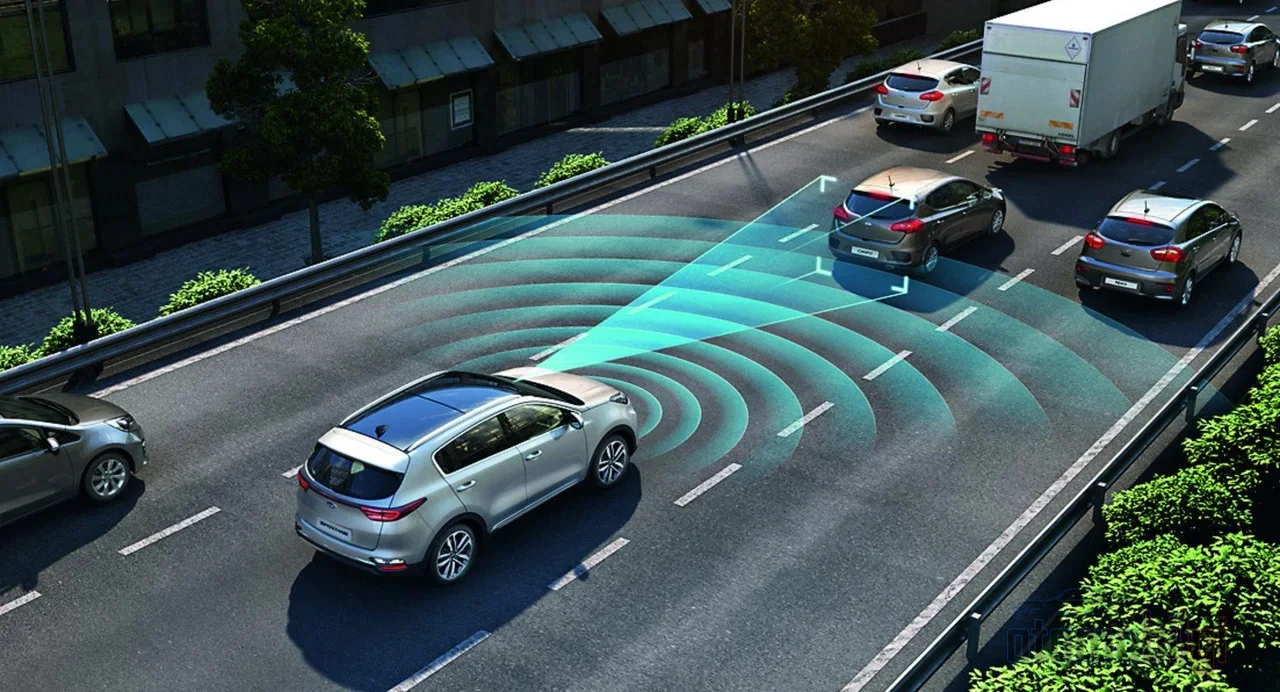
Az autonóm vészfékezés (AEB) egy aktív biztonsági rendszer, amely radar, kamera és lidar szenzorok adatait egyesítve ezredmásodperceken belül kiszámítja az ütközés kockázatát, és ha a vezető nem reagál időben, maga veszi át a fékezést. Vagyis nem akkor lép színre, amikor a baleset már megtörtént, hanem még azelőtt, hogy az bekövetkezne. De hogyan is működik pontosan ez a csendes segéd az autóban? Merüljünk el a szenzorok világában!
A legfontosabbak
- Az Euro NCAP az AEB rendszereket 2014 óta beleszámítja a biztonsági értékelésbe.
- A legtöbb AEB rendszer körülbelül 10-80 km/h tartományban működik; a gyalogosérzékelés általában alacsonyabb sebességekre korlátozódik.
- Az amerikai NHTSA szabály 2024-től kötelezővé teszi a járművek számára az 145 km/h ig a járműről, 72 km/h ig a gyalogos és járműütközésről történő automatikus fékezést.
- Az új generációs rendszerek tesztekben 56 km/h ig minden elölről történő ütközést meg tudtak akadályozni.
- Az AEB hatékonysága a régebbi generációknál körülbelül 46% volt, míg az új generációknál 52%-ra nőtt - tehát még nagyon sok a fejlődési lehetőség.
Passzív és aktív biztonság különbsége: hol áll az AEB?
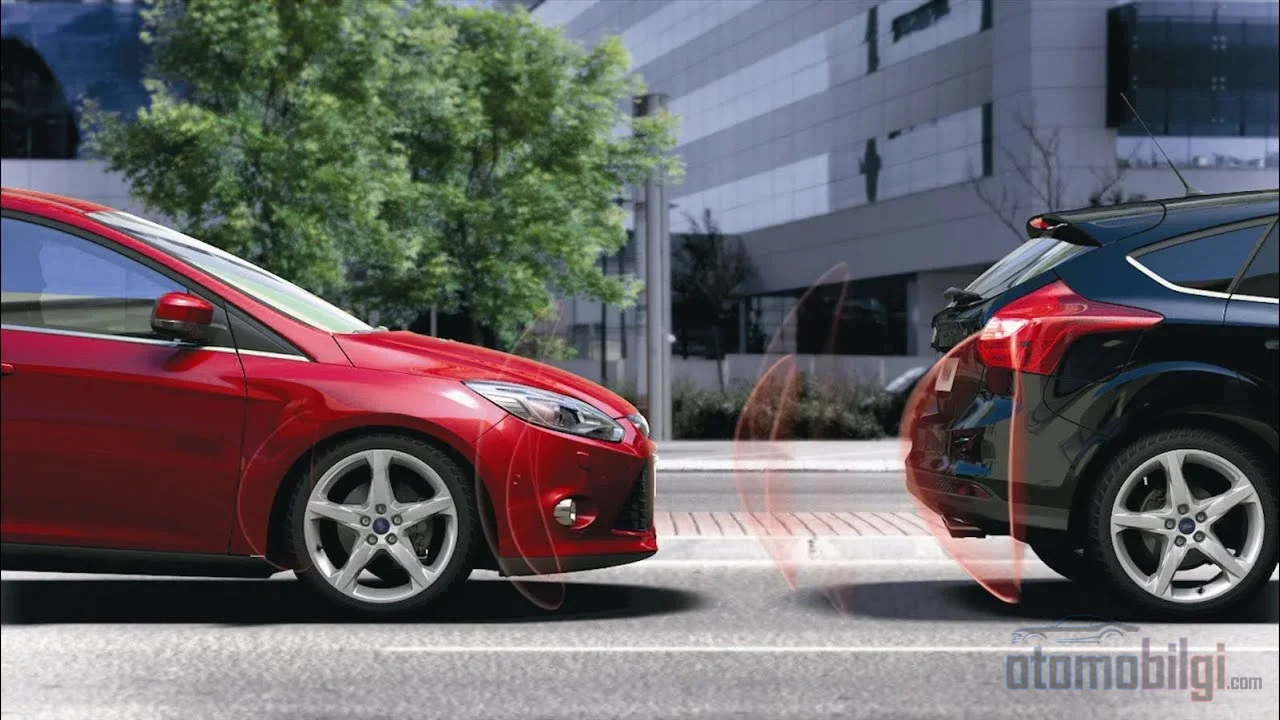
Kezdjük ezzel a kérdéssel: miközben a légzsák segít neked, a balesetet te már átélted, ugye? A légzsák, a biztonsági öv és a deformációs zónák a passzív biztonság világához tartoznak. Ezek az ütközés alatt és után védenek meg. Az AEB viszont épp ellenkező logikával működik: a cél az, hogy az ütközés egyáltalán ne történjen meg. Ezért az aktív biztonság családjába tartozik; az abszolút ugyanabban a csapatban játszik, mint az ABS, az ESP és a kipörgésgátló.
A különbséget így is elképzelheted: a passzív ADAS rendszerek csak figyelmeztetik a vezetőt a veszélyre, de nem avatkoznak be. Az AEB viszont, ha a figyelmeztetés nem elég, maga ül a volán mögé - bocsánat, a pedál mögé. Az Euro NCAP ezért nagyon komolyan veszi az AEB-t: 2014 óta a városi (city) és a városon kívüli (interurban) AEB rendszereket is beleszámítja a csillagos értékelésbe. Vagyis ha ma 5 csillagos autót veszel, tudod, hogy mögötte legalább egy AEB rendszer van.
És egy fontos részlet: az AEB az utolsó mentsvár arra az esetre, ha a vezető elterelt figyelme vagy rossz fékezése miatt baj történne. Nem egy olyan rendszer, amely helyetted mindig vezedéként vezeti az autót; csak akkor avatkozik közbe, ha a kockázati küszöb át van lépve.
Az AEB szemei: hogyan működik a radar, a kamera és a lidar?
Az AEB szuperereje nem egyetlen szenzor, hanem a három együttműködése. Ezt szenzorfúziónak nevezik, és minden szenzornak van egy szuperereje és egy gyengesége is.
- Radar: Rádióhullámokat bocsát ki, és a visszatérő jelből kiszámítja a távolságot, a relatív sebességet (a Doppler-effektnek köszönhetően!) és a mozgás irányát. Nem törődik a köddel, hóval, sötéttel, nagy a hatótávolsága. De a térbeli felbontása alacsony, és nem tudja megmondani, hogy az észlelt objektum mi is valójában (gyalogos vagy közúti kúp?). Fémes felületeken akár "szellemobjektum" visszaverődések is keletkezhetnek.
- Kamera: A vizuális objektumfelismerés bajnoka. A sávvonalakat, közlekedési táblákat, gyalogosokat és kerékpárosokat mélytanulási modellekkel (például YOLO, Faster R-CNN) ismeri fel. De gyenge fényviszonyok között, ködben és esőben problémái vannak; egyetlen (mono) kamera természetesen nem tudja mérni a mélységet.
- Lidar: Impulzusokat küldő lézernyalábokat bocsát ki, méri a visszatérési időt, és a környezet 3D-s "pontfelhő" térképét készíti el. Centiméteres pontosságú távolságot ad, teljes sötétben is működik. Sajnos nincs színinformációja, és a zord időjárási viszonyok hatással vannak rá.
Látod? Egyik sem tökéletes önmagában. A radar azt mondja: "van valami, és közeledik", a kamera azt mondja: "az egy gyalogos", a lidar azt mondja: "pontosan ekkora távolságra van". A három válasz egyesítésével megbízható és robusztus észlelés jön létre - és éppen ez a kombináció minimalizálja a téves riasztásokat is. Az egyik aktuális fejlemény a 4D radar: a klasszikus radarhoz magassági adatot adva gazdagabb helyszínérzékelést kínál.
Hogyan számítják ki az ütközési kockázatot ezredmásodpercek alatt?
Az érzékelők összegyűjtötték az adatokat, de mi történik ezután? Egy tipikus AEB architektúrát láncként képzelhetsz el: érzékelők és környezetérzékelés → érzékelőfúzió és követés (az objektumok egyesítése és folyamatos figyelése) → döntési logika → AEB vezérlő → járműdinamika. A fúziós szakaszban minden észlelés egyetlen listába egyesül, és egy több objektumot követő rendszer (multi-object tracker) minden objektumot valós időben figyel; a pozícióbecsléshez általában kiterjesztett Kalman-szűrőt (EKF) használnak. Tudományos-fantasztikusnak hangzik, de mindez másodperctörtek alatt zajlik!
TTC: Az ütközésig hátralévő idő
A rendszer szívében álló kulcsfogalom TTC - vagyis "time to collision", az ütközésig hátralévő idő. A rendszer a előtte haladó járműhöz mért távolság és a relatív sebesség felhasználásával folyamatosan számolja ezt az időt. A logika nagyon egyszerű: ha a TTC rövidebb, mint az az idő, amennyin belül reagálnod kell, plusz az az idő, amennyi a féknek a teljes megálláshoz szükséges, akkor az első fokozat lép működésbe: FCW, vagyis előre irányuló ütközésriasztás. Nem dudál, hanem bip hanggal mondja neked a jármű: "ébredj már fel!"
Ha továbbra sem reagálsz, komollyá válik a helyzet. Az AEB fokozatos fékezést alkalmaz: először többszakaszos részleges fékezések, majd teljes fékezés. Képzelj el egy szimulációs példát: az útralépő gyermekgyalogost az érzékelők az első 2,3 másodpercben még nem is látják; a 2,4. másodpercben bekapcsol az első részleges fék, 4,1 másodpercre a jármű teljesen megáll, és az ütközés a gyalogos előtt mintegy 2,1 méterrel teljesen megelőzhető. Ez a mérnöki munka néhány másodperc alatt végrehajtott varázslata!
Van egy érdekes technikai vita is: a klasszikus TTC-számítás azt feltételezi, hogy a két jármű relatív sebessége állandó marad. Az életben viszont hirtelen fékeznek is! Ezért a mérnökök olyan okosabb modelleket fejlesztenek, mint az a ETTC vagy a másodfokú TTC, amelyek figyelembe veszik a relatív gyorsulást is. Röviden: az algoritmusok is úgy tanulnak, mint mi, és fejlesztik magukat.
Mi történik, ha a vezető nem reagál a figyelmeztetésre?
Ez itt az AEB valódi pillanata. Ha a figyelmeztetésre nem érkezik időben reakció, a rendszer a vezetőtől függetlenül cselekszik: amikor az ütközés kockázata nő és a jármű nem lassít, közvetlenül az ütközés előtt automatikus vészfekést hajt végre. A rendszer képes lassítani a járművet, sőt egyes forgatókönyvekben teljesen meg is állíthatja. Ezenkívül vannak olyan rendszerek is, amelyek hirtelen lassításnál a féklámpák villogásával figyelmeztetik a mögöttes vezetőket - okos, nem?
Itt a kritikus pont a következő: az AEB, amikor átveszi a fékezést, nem engedi át a vezérlést a vezetőnek. A cél a figyelmetlenség vagy a pánik pillanatának kompenzálása. Ezért nagy hiba az AEB-t "autopilotnak" hinni; az csak a legkritikusabb másodpercek tartalék kiáltása.
Működik az AEB minden sebességnél? Sebességküszöbök és rendszerkorlátok
Nem - és erre a kérdésre a válasz talán a legmeglepőbb rész. A legtöbb AEB-rendszer alacsony-közepes sebességekre lett tervezve, és jellemzően nagyjából 10-80 km/h tartományban működik. A nagy sebességű AEB-rendszerek ezzel szemben 80-100 km/h körüli sebességeknél a súlyos balesetek megelőzésére vagy enyhítésére lettek tervezve. A gyalogosfelismerés általában alacsonyabb sebességekre korlátozódik; az idősebb generációs járművekben ez a határ 40-60 km/h tartományban maradhatott.
A táblázat nagyjából így néz ki:
| Rendszer lefedettsége | Tipikus sebességkorlát |
|---|---|
| A legtöbb AEB-rendszer működési tartománya | Körülbelül 10-80 km/h |
| Nagy sebességű AEB-rendszerek | Körülbelül 80-100 km/h |
| Az új generációs rendszerek által megelőzett felső határ (teszt) | 56 km/h-ig minden ütközés |
| NHTSA-előírás: ütközés az elö haladó járművel | 145 km/h-ig |
| NHTSA-előírás: gyalogos ütközés | 72 km/h-ig |
| Nehézjármű AEB tesztszabály felső határa | 80 km/h |
A táblázat leglátványosabb sora az NHTSA 2024 áprilisában közzétett végleges szabálya: az USA-ban a könnyűjárműveknek automatikusan fékezniük kell 145 km/h km/h sebességgel, gyalogos ütközések esetén pedig 72 km/h-ig. A hatóság továbbá javasolta azt is, hogy 10 km/h feletti sebességnél tilos legyen a rendszer kézi kikapcsolása. Vagyis az AEB már nem opcionális extra, hanem hivatalosan kötelező felszerelés lesz.
A hatékonyság oldalán is van kézzelfogható fejlődés: míg a régi generációs AEB-rendszerek hatékonysága körülbelül 46% volt, az új generációknál ez az arány 52%-ra emelkedett. A tesztekben az új generációs rendszerek 56 km/h-ig minden elölről érkező ütközést meg tudtak előzni. De legyünk őszinték: ez azt is mutatja, hogy szinte minden második kockázat továbbra sem előzhető meg. A technológia nem varázslat, hanem fejlődő mérnöki terület.
Euro NCAP tesztek: hogyan vizsgálják a gyalogosokat és a kerékpárosokat?
Az Euro NCAP az AEB-t nem csak autó-autó forgatókönyvekben, hanem a Védett Közlekedők (VRU) védelmének részeként is teszteli. A jelenlegi protokoll a Jármű-Gyalogos, Jármű-Kerékpáros és Jármű-Motorkerékpáros forgatókönyveket foglalja magában. A kerékpárosok észlelésére és elkerülésére vonatkozó tesztek 2018-ban kezdődtek; először a Nissan LEAF és a gyalogos automatikus fékezését tesztelték, és az autó 5 csillagot kapott. A gyalogosok védelmének értékelésében a headform, upper legform és lower legform ütésteszteket és az AEB tesztadatokat együttesen használják. Vagyis külön-külön mérik, hogy mi történik a fejeddel, a csípőddel és a lábaddal - kegyetlen, de reális!
A tesztforgatókönyvek hihetetlenül részletesek. Például a "gyermek gyalogos, átkelés az út széléről" forgatókönyvben a fokozatos fékezési szakaszokat színkódokkal követik nyomon: szürke (rendszer kikapcsolva), sárga (1. fokozatú részleges fékezés), narancssárga (2. fokozatú részleges fékezés) és piros (teljes fékezés). Az autó-autó forgatókönyvekben is különböző helyzeteket tesztelnek külön-külön, például a lassuló járműhöz vagy álló autóhoz való közeledést. Összesen tucatszám van forgatókönyv; a gyártóknak tényleg nagyon jól kell működtetniük a rendszereiket, hogy teljesítsék ezeket a teszteket.
Phantom Braking: Miért Fényez Az AEB Ok Nélkül?
Most pedig térjünk át a dolog kellemetlen oldalára. Phantom braking, azaz szellemfékezés: amikor az AEB vagy az adaptív tempomat hirtelen fékez, pedig nincs valódi ütközési kockázat. Amikor az autó hátsó ülésén ülsz, és ok nélkül bekapcsol a fék, nemcsak meglepődsz, hanem a mögötted haladó sofőr is szidhat téged!
Miért történik ez? Több bűnös is van:
- Környezeti tényezők: Az árnyékos területek, az alacsony szögben érkező nap, a rossz időjárási körülmények azt okozhatják, hogy a rendszer nem létező akadályt észlel.
- Helyzet félreértelmezése: Egy felüljáró vagy egy úton lévő aknafedél szilárd tárgynak tűnhet.
- Koszos vagy rosszul beállított érzékelők: A kamera és a radar nagyon pontos kalibrációra épül; ha az érzékelő koszos vagy el van tolva, a rendszer tévedésre hajlamossá válik.
És itt mutatkozik meg az érzékelő-fúzió másik értéke is: az egyetlen érzékelő tévedésének kiegyensúlyozása a többiekkel, ezáltal a téves riasztások csökkentése. Ez a fejlesztők fő célja is - a fékező algoritmusok optimalizálása úgy, hogy minimalizálják a téves riasztásokat, és átfogó valós világbeli tesztek végzése. Emellett arról is szó esik, hogy a flottaüzemeltetők számára a phantom braking felelősségi (liability) szempontból komoly terhet jelent.
Az AEB jövője: Hová tartanak az érzékelők és algoritmusok?
A radar oldalon izgalmas újdonságok vannak: magassági adatot hozzáadó 4D radar, nagy felbontású radartömbök, szoftver által definiált radar és a gépi tanulás integrációja. A lidart, radart és kamerát egyesítő rendszerekre vonatkozó szabadalmi beadványok is láthatók - a gyártók komolyan fektetnek a hármas érzékelő-készletbe. Sőt olyan egyetemi projektek is léteznek, amelyek az út széli infrastruktúrába telepített radarberendezésekkel gyűjtik össze a szórt jeleket, és sokkal gyorsabban határozzák meg a célok irányát, mint a hagyományos radarok.
Egy utolsó kritikus pont: egyik rendszer sem önmagában elegendő. Az aktív és passzív biztonsági funkciók együttes értékelése több biztonsági hasznot hoz, mint amit mindegyik önmagában nyújt. Vagyis az AEB + erős karosszéria + légzsákok + biztonsági övek kombinációja az igazi nyertes. A vizsgán csapatként kapunk magas osztályzatot, nem egyedül!
Összefoglalva: az AEB a legokosabb padtárs, aki megpróbál megakadályozni egy ütközést. A radar a távolságot és a sebességet mondja meg, a kamera azt, hogy mi az, a lidar a pontos helyzetet; a TTC-számítás méri a kockázatot, és ha te elkésnél, átveszi a fékezést. Még mindig vannak korlátai, még mindig néha szellemeket lát - de minden új generációval jobb lesz. És a te autódban van AEB? A következő járműválasztásnál ne felejtsd el feltenni ezt a kérdést!
Források
- Autonomous Emergency Braking with Sensor Fusion
- Euro NCAP AEB LSS VRU Test Protocol - v4.4
- NHTSA Final Rule - Automatic Emergency Braking Systems, Light Vehicles
- Out with the Old AEB, In with the New - AAA
- Automatic Emergency Braking - Transports Canada
- Intelligent Emergency Braking - Nissan Global
- New LEAF charging ahead with 5 star result - Euro NCAP
- Sensor Suite: How Cameras, LiDAR, and RADAR Work
- Second-Order Time to Collision With Non-Static Acceleration
- The Evaluation of Safety Benefits of Combined Passive and Active Safety
- Safety Systems May Cause 'Phantom Braking' - Automotive Fleet
- Automatic Emergency Braking in Cars - NCSR Safety