扭矩矢量控制在电动汽车中是如何工作的?
分享此页面
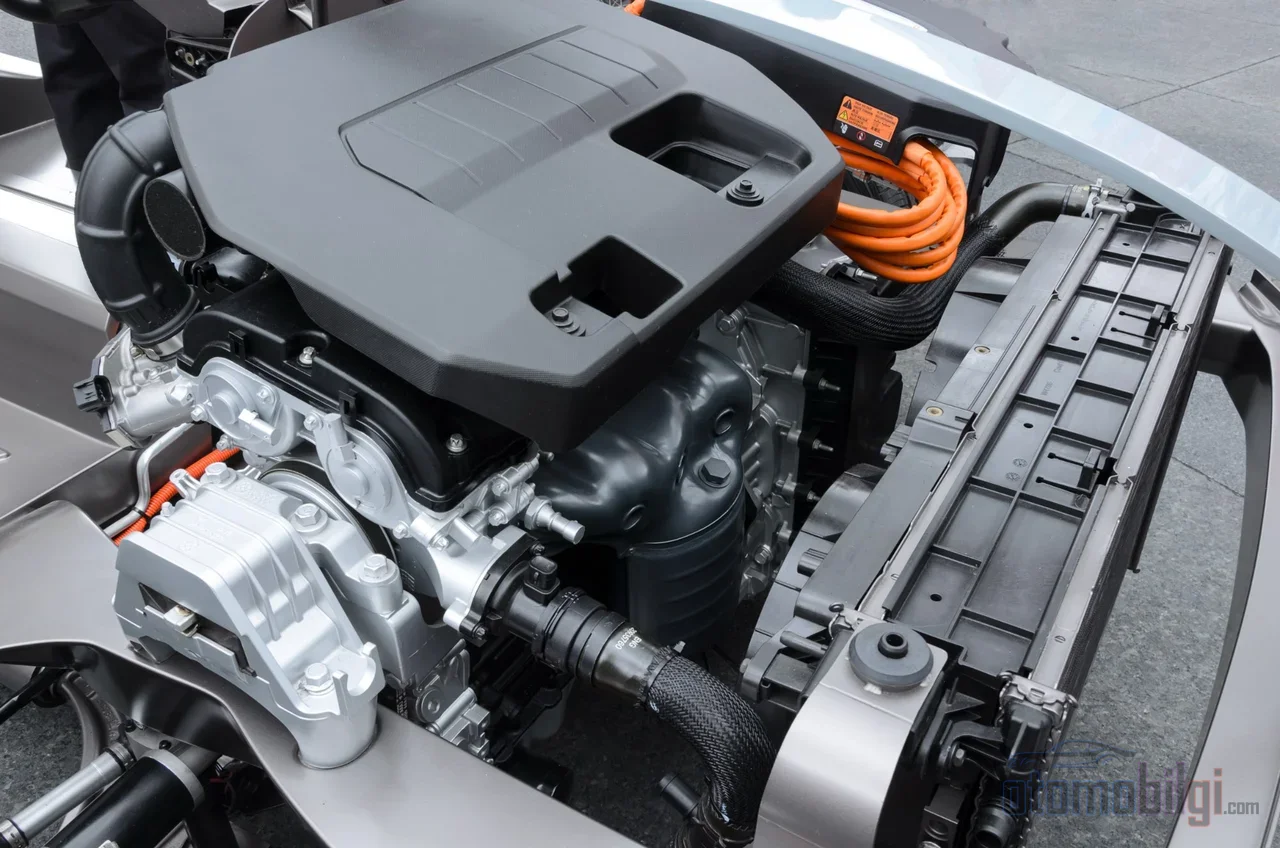
扭矩矢量分配是指通过软件控制在电动汽车的车轮与车轴之间瞬时重新分配动力;由于电机之间没有机械连接,这种分配比内燃机系统更快、更灵活.本页面从系统架构到驾驶模式,全面讲解其工作原理.
亮点
- 扭矩矢量分配通过使车辆 绕Z轴产生横摆运动 来提升抓地力和转向响应
- 在电动车中,动力重新分配不依赖机械离合器, 而是通过软件对电机进行独立控制来实现
- 技术 于20世纪90年代 随内燃机车辆问世;在电动车中则转化为一种天然优势
- 在双电机系统中,上层负责能量效率,下层通过左右扭矩差直接管理横摆力矩
- 在四电机架构中,每个车轮都独立控制;过弯时外侧电机产生比内侧电机更高的扭矩
电动车中的扭矩矢量分配是如何工作的?
这一概念的核心是一个简单的物理原理:让进入弯道的车辆转弯的,不仅仅是转向角度,还有车轮之间的扭矩平衡.当向外侧车轮发送比内侧车轮更多的扭矩时,车辆会绕Z轴,即其垂直轴产生旋转运动.这种运动被称为 横摆力矩 而扭矩矢量分配正是有意识地、可控地产生这一力矩的艺术.其结果是更快的转向响应、更好的抓地力和更可预测的底盘表现.
在内燃机车辆中实现这一目标很困难,因为动力来自单一来源,并通过称为差速器的机械装置分配到车轮.传统的开放式差速器将输入扭矩平均分配给两个车轮,无法控制打滑的车轮:当一个车轮开始打滑时,动力会继续流向那个没有阻力的打滑车轮,而这恰恰是无用的一侧.限滑差速器(LSD)通过机械离合器部分限制这种动力流失;而扭矩矢量系统则主动将动力引导至抓地力最好的车轮.
在电动汽车中,情况发生了根本变化.当有两个或更多独立电机时,由软件决定每个电机的输出功率.每个电机直接为其所连接的车轮或车轴产生扭矩;无需任何中间传递动力的机械再分配机构. 机械连接的缺失,赋予系统更快的响应速度和扭矩传递上更大的灵活性.
与内燃机系统的区别:以软件决策取代机械奇迹
内燃机车辆的扭矩矢量分配通过两种常见方法实现.基于制动的方法对弯道内侧车轮施加瞬时制动;这虽然有效,但由于将能量以热量形式浪费掉,因此效率低下.基于差速器的方法则通过电子控制启动差速器内的离合器组,将扭矩集中到一侧.这两种方法都可行,但都依赖于机械部件的响应速度和耐用性.
电动车方面的概念刻意更加简单:软件独立控制两个或更多电机.它不是施加制动,而是将不断增加的扭矩从打滑的车轮上转移,分配给有附着力的车轮.这项技术自20世纪90年代起就在内燃机领域为人所知;如今在许多高性能汽车中以各种名称出现.而在电动车上,随着电机数量的增加,同一目标转变为一种结构性优势:待分配的功率本身就是分散的,且每个部分都有各自的控制.
控制链:从横摆角速度传感器到电机的路径
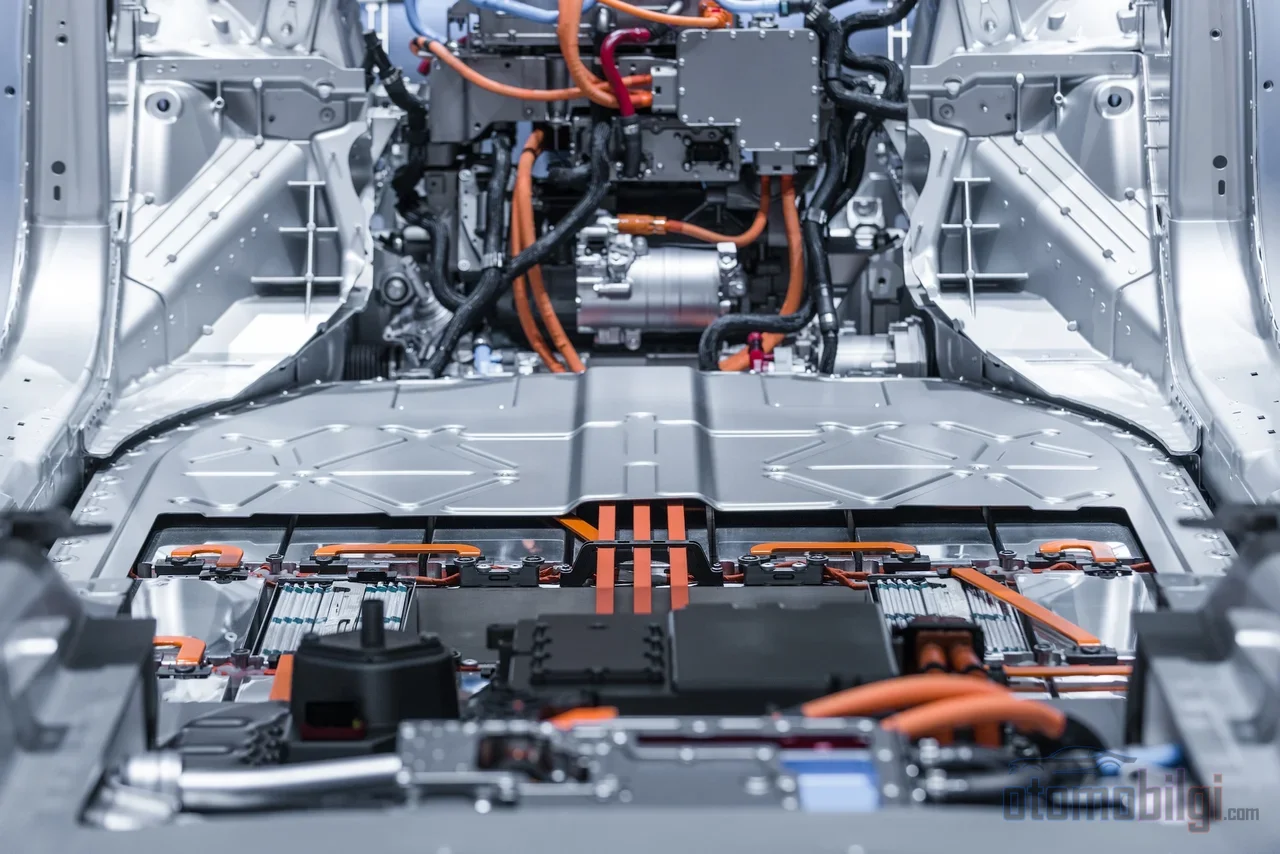
扭矩矢量控制是一个决策链,其中每个环节都可以测量.典型的电子架构运作方式如下:
- 横摆角速度传感器 读取车辆的实际转向角速度.
- 该信号经处理后转换为DC级别的横摆角速度数据,并作为消息发送到CAN总线.
- 车辆控制单元 (VCU) 将这些数据与驾驶员期望的轨迹进行比较.
- 扭矩分配功能计算每个电机应接收的扭矩指令.
- 系统循环迭代:每次测量都成为下一次扭矩决策的输入,车辆持续保持最优轨迹.
这一链条的物理执行者是 牵引逆变器.它将来自电池的高压DC电流转换为牵引电机可用的受控AC;通过PWM即脉冲宽度调制来调节电机的转速和扭矩,并通过同一硬件管理再生制动.因此,扭矩矢量控制不是一个独立的盒子,而是逆变器和VCU共同执行的软件算法工作.
在现代架构中,这项工作分为两个层面.上层在前后轴之间分配扭矩以降低能耗;下层则通过左右车轮之间的扭矩差直接产生横摆力矩.效率与动态性是同一系统在两个不同层面运行的两大目标.
单电机EV会怎样?虚拟差速器与打滑控制
单电机单轴的EV无法实现经典意义上的扭矩矢量控制:左右车轮在机械上相互连接,电机只产生单一扭矩.此时发挥作用的是 虚拟差速器 逻辑:控制软件通过监测车轮转速,以电子方式模拟物理差速器应做的工作.当检测到车轮打滑时,系统会减小扭矩或启动再生制动来抑制打滑;其目的不是在弯道中产生额外的横摆力矩,而是避免动力损失并保持稳定性.
关于独立驱动车轮的控制文献中,这一问题早已被广泛研究.从不依赖滑移率、预测可传递最大扭矩的方法,到将滑移率控制在约 20%阈值以下 直到保持抓地力的控制策略在内的各种方案都存在.它们的共同点是:一旦打滑,轮胎超出既与地面保持抓地力又传递导向力的区域,车辆的可控性就会迅速下降;控制软件的任务就是将扭矩保持在这一界限之内.
双电机架构下的毫秒级平衡
在双电机四轮驱动电动车中,前后电机由软件独立控制.这种独立性不仅能分配驱动力,还提供了在物理极限内进行管理的能力.急加速时,车辆重心后移,前轮抓地力下降.此时系统可以减少输送到前电机的扭矩,从而防止抓地力损失——在燃油系统中要靠机械离合器勉强实现,而电动车软件则直接控制电机扭矩.
弯道中的行为也遵循同样的逻辑.在前轴与后轴之间转移扭矩会改变车辆的转向特性:偏向后轴的扭矩分配会减少转向不足,也就是方向盘转向迟钝的问题.其可衡量的收益也很明确:扭矩矢量控制提供持续的横摆力矩,优于传统悬架设计,降低了转向不足梯度,扩大了车辆响应保持线性特性的区间,并提高了可达到的最大横向加速度.
这种不对称扭矩的代价是发热.在长弯道中,外侧电机产生的扭矩明显高于内侧电机;外侧电机温度上升时,内侧电机的温度则下降.动力传动的热动力学取决于驾驶者的输入和控制算法的扭矩需求——也就是说,矢量控制使热学成为电机尺寸设计中的一个参数.
四电机架构:每个车轮一台电机
为每个车轮配备独立电机的四电机配置,被视为扭矩矢量控制的逻辑终点.每个车轮的扭矩都可以单独、独立地控制;电机响应迅速,并能实现较高的能量使用效率.业界认为,这种方案能够对四个车轮的扭矩进行全面管理,因此实现了终极的扭矩矢量控制.
正是这种架构将问题引向一个日常熟悉的维度:为什么不是每辆车都有?答案在于成本与布局的平衡.四台独立电机、四个独立逆变器,以及管理它们的控制软件,再加上打滑控制软件的复杂性.一个有趣的工程细节来自电机选择:由于扭矩与电机半径呈三次方关系,具有高扭矩/体积比的轴向磁通电机有助于满足四电机布局的这些限制.
驾驶模式及其与能量回收制动的关联
通过方向盘上的一个按键即可选择的驾驶模式,可以改变扭矩矢量算法的特性.更运动的模式会更激进地调节两侧或两轴之间的扭矩差,从而产生更快的转向响应和更灵活的过弯表现;稳定系统的介入也会减少.而在注重舒适的模式下,系统会延迟介入,或将扭矩差保持在接近对称的水平.在多模式双电机系统中,这些切换通过一个同步器完成,在扭矩矢量模式与电机最大扭矩输出之间进行转换.
能量回收制动也是同一方程式的一部分.在后轮驱动的电动车中,当能量回收制动介入时,后轮会承受额外的制动力矩,这可能导致轮胎打滑和稳定性问题.扭矩矢量控制正是在这里发挥作用:通过在车轮之间重新分配制动力矩来防止打滑.制动、牵引和底盘控制以单一策略进行协调管理,正是当前这一领域工程讨论的核心.
值不值?性价比与豪华的权衡
对扭矩矢量控制进行现实的评估必须回答两个问题:这套系统在正常驾驶中是否带来差异,代价是什么?在收益方面,大多数以适度速度在干燥沥青上行驶的驾驶中几乎感觉不到差异;差异会在泥泞路面、激烈弯道和极限驾驶中显现.此外系统复杂且昂贵,一旦发生故障,维修也并非易事.
与此同时,也存在一种长期预期:人们认为扭矩矢量控制可能会像曾经被视为豪华配置的ABS一样,在未来成为标准的安全特性.在能源效率方面也有一个活跃的研究领域:在前后轴扭矩分配以及每轮独立驱动车辆上降低总功率需求的最优扭矩分配,正处于当前研究的焦点.也就是说,这项技术不仅作为性能工具,也正作为效率工具走向成熟.
结语:舞蹈的编排在于软件
扭矩矢量控制是一项车辆动力学学科,它在电动车中已从机械奇迹转变为软件能力.在单电机车型中,它抑制虚拟差速器打滑;在双电机车型中,它管理轴间平衡;而在四电机架构中,它让每个车轮逐一进入编排之中.随着传感器、控制单元和逆变器之间那条循环决策链的不断加速,内燃机时代的机械复杂性正让位于一种可测量、可调节、可更新的驾驶体验.从工程师的角度来看,最令人印象深刻也正是这一点:同一底盘,配合不同的软件配置文件,能够展现出截然不同的车辆行为.