Определяется ли автомобиль теперь программным обеспечением? Доменная архитектура и SDV-трансформация
Поделиться этой страницей
Да: поведение, характеристики и характер производительности современного автомобиля теперь определяются прежде всего программным обеспечением. Эта трансформация, называемая автомобилем с программно-определяемой архитектурой (SDV), переносит электронную архитектуру автомобиля от стопок ECU к доменным и зональным контроллерам, разделяя аппаратное и программное обеспечение и преобразуя всё - от веса проводки до OTA-обновлений.
Основные моменты
- Современные автомобили 100 и более могут содержать блоков управления; новые архитектуры стремятся сократить это число до 20% .
- Доменная архитектура организует электронику по функциям, зональная - по физическому расположению.
- В зональной топологии используются CAN XL (до 20 Мбит/с) и высокоскоростные магистрали, такие как гигабитный Ethernet.
- OTA-обновление - это базовая возможность SDV, ставшая возможной благодаря разделению аппаратного и программного обеспечения.
- Переход постепенный: первая область - домен кузова (body); ADAS, силовая установка и шасси могут дольше оставаться в существующей структуре.
Что именно такое программно-определяемый автомобиль?
Определение ясно: программно-определяемый автомобиль - это автомобиль, функциональность и поведение которого определяются прежде всего программным обеспечением, а не аппаратной частью. В традиционном автомобиле функция определялась специальной аппаратной деталью, созданной для этой функции; в SDV то же аппаратное обеспечение может приобретать разные функции в зависимости от работающего на нём ПО. Даже после продажи автомобиля можно добавлять новые функции, калибровать поведение и удалённо исправлять ошибки.
Современные E/E-архитектуры состоят из 100 и более блоков управления; конструкции нового поколения обеспечивают экономию до 20% по количеству блоков управления и до 10% по материалам и оборудованию.
Цифры, содержащиеся в этом предложении, обобщают масштаб трансформации. Проблема не только в количестве блоков управления: каждый ECU приносит с собой собственную проводку, собственный программный стек и собственную нагрузку по валидации. Видение SDV состоит в том, чтобы преобразовать эту разрозненную структуру в систему, где программное обеспечение управляется как единый согласованный слой. А для этого электронную архитектуру необходимо перестроить с нуля.
От ECU к доменной архитектуре: группировка по функциям
Эпоха, когда каждая мелкая функция в автомобиле имела отдельный электронный блок управления (ECU), сделала жгуты проводки неуправляемыми. Доменная архитектура стала первым системным ответом на это: она организует электронику автомобиля по крупным функциональным областям, таким как ADAS, инфотейнмент, силовая передача (powertrain), электроника кузова, шасси и безопасность. Каждый домен обычно имеет свой процессор, программный стек, коммуникационный интерфейс, датчики и актуаторы и управляется доменным контроллером.
Эта структура обеспечила серьёзное упрощение по сравнению с хаосом ECU. Однако по мере роста целей SDV проявились границы доменной архитектуры. В частности, данные датчиков, генерируемые автономными функциями, довели пропускную способность классических сетей CAN до предела. Кроме того, то, что каждый домен несёт собственные вычислительные ресурсы, оставляло жгут проводки сложным и затрудняло масштабирование программного обеспечения по всему автомобилю.
Зональная архитектура: организация переходит от функции к расположению
Зональная архитектура переворачивает привычную логику: электроника группируется не по функции, а по физическому расположению в автомобиле. Автомобиль делится на такие зоны, как передняя левая, передняя правая, задняя левая, задняя правая и салон; в каждой зоне находится зональный контроллер, который собирает данные датчиков, исполнительных механизмов и распределения питания своей зоны и связывает их с центральными высокопроизводительными вычислительными платформами.
| Характеристика | Доменная архитектура | Зональная архитектура |
|---|---|---|
| Принцип организации | По функции (силовой агрегат, ADAS, кузов...) | По физическому расположению (передняя левая, задняя правая...) |
| Вычислительные ресурсы | Специализированные для домена вычисления | Объединённые центральные/распределённые вычисления |
| Проводка | Сложный, длинный жгут проводов | Сокращённая проводка и вес |
| Количество ECU | Большое количество ECU | Небольшое количество зональных контроллеров + центральный компьютер |
| Гибкость ПО | Трудно масштабируется для SDV | Высокая гибкость программного обеспечения |
Преимущества конкретны и измеримы: снижается вес жгута проводов, уменьшается количество соединений точка-точка, упрощаются архитектура автомобиля и трудозатраты на валидацию систем. Что ещё важнее, конструкции датчиков и исполнительных механизмов становятся независимыми от центрального вычислительного узла; таким образом, циклы обновления аппаратного и программного обеспечения разделяются, и конструкция одного датчика может использоваться в нескольких поколениях автомобилей.
Чем занимается зональный контроллер? Распределение задач и связь с оборудованием
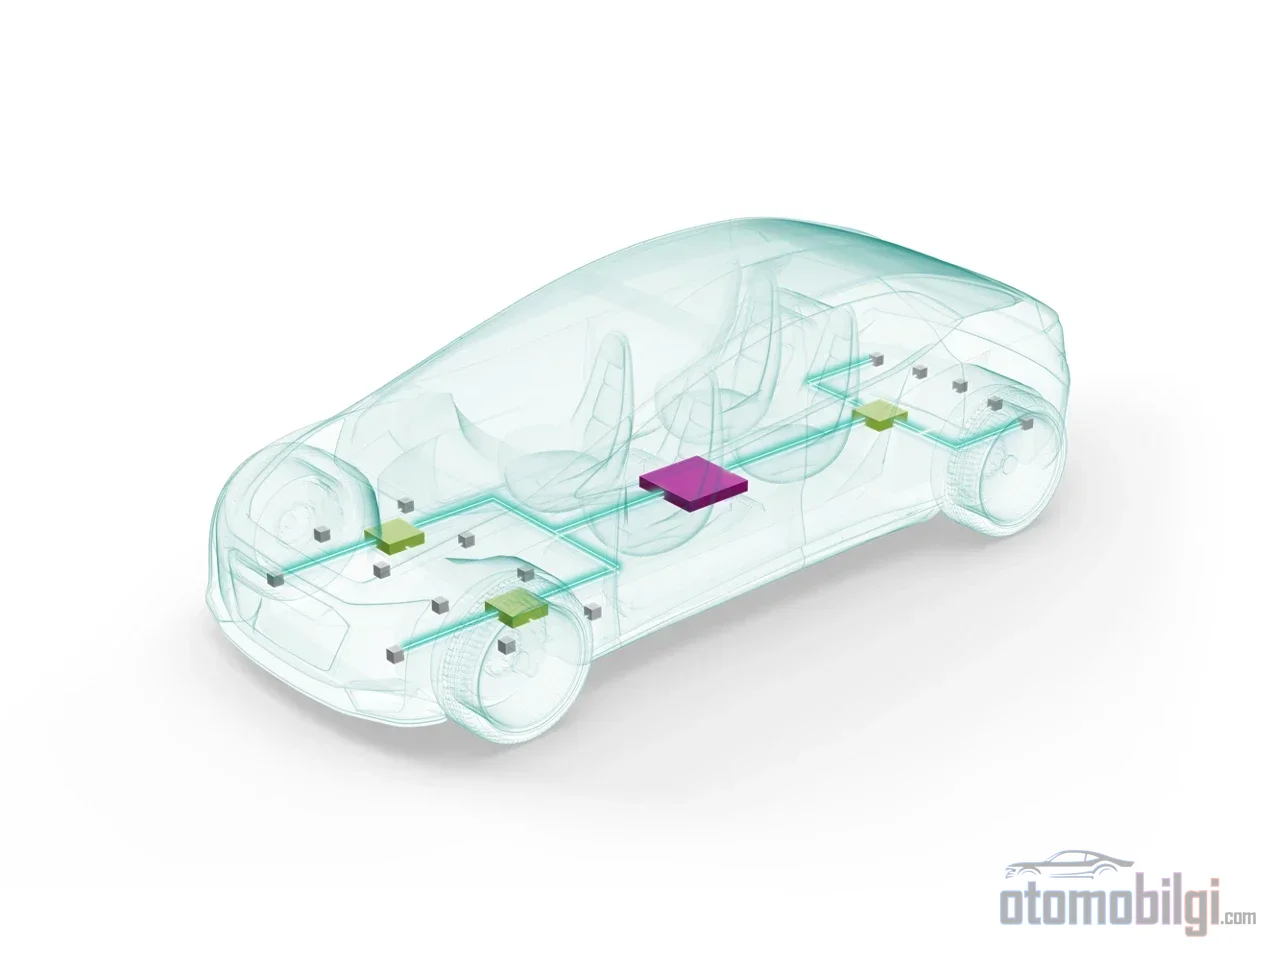
Ключ к зональной архитектуре - зональный контроллер, отвечающий за подключение множества исполнительных механизмов и датчиков к центральному вычислительному ECU. Этот контроллер - не просто блок сбора данных; он может выполнять циклы управления в реальном времени на самом себе, управлять устройствами своей зоны и отправлять в магистраль отфильтрованный и приоритизированный трафик. Согласно инженерной оценке Ti, MCU зонального модуля должен обеспечивать высокую производительность реального времени, большой объём памяти, поддержку виртуализации для разных уровней ASIL, высокоскоростную связь с магистралью и множество недорогих периферийных интерфейсов, таких как CAN FD и LIN.
Как распределение питания становится децентрализованным?
В доменной архитектуре питание распределяется от центральных блоков распределения питания, содержащих плавкие предохранители и реле. В зональной структуре распределение децентрализуется: единый силовой жгут прокладывается от аккумулятора к зоне, а зонный модуль распределяет питание между модулями этой зоны. Короткие силовые кабели - это прямая экономия веса и стоимости. Кроме того, место плавких предохранителей занимают полупроводниковые интеллектуальные предохранители; высоковольтные ключи с характеристикой I²t обеспечивают меньшее разнообразие предохранителей и более оптимизированные сечения кабелей. Интеллектуальный блок распределения питания, состоящий из MCU, высоковольтных ключей и трансиверов, становится устройством, конфигурация которого выполняется программно: один и тот же блок может использоваться в каждой зоне с адаптацией под нагрузку.
Разделение физического и логического ввода-вывода
Зональный модуль объединяет логические функции ввода/вывода нескольких ECU в одной точке, снижая сложность проводки, при этом физическое расположение датчиков и исполнительных механизмов сохраняется. На шаг дальше - периферийные устройства становятся «умными»: локальная схема сохраняет информацию о состоянии и выполняет диагностику неисправностей. Упрощённые протоколы, такие как CAN FD Light, могут даже устранить необходимость в отдельном MCU в некоторых периферийных узлах. Это разделение, при котором аппаратное обеспечение остаётся неизменным, а задачи определяются программным обеспечением, является инженерным фундаментом SDV.
Шина данных в зональном автомобиле: пропускная способность, синхронизация и кибербезопасность
Слияние сенсоров и рабочие нагрузки AI требуют построения зональной топологии на основе высокоскоростных магистралей: PCIe, до 20 Мбит/с CAN XL со скоростью передачи данных до 20 Мбит/с и сохранением совместимости с существующим CAN, а также гигабитный Ethernet. Однако основная сложность заключается не столько в пропускной способности, сколько в синхронизации: короткие управляющие сообщения, данные датчиков ADAS и трафик информационно-развлекательных систем предъявляют совершенно разные требования к задержке, джиттеру и синхронизации. Грубые ориентиры таковы: для звука допустима задержка на уровне миллисекунд, для передачи мощности и управления шасси - на уровне микросекунд.
Для передачи этих различных классов трафика в единой сети решением становится Ethernet-технология Time-Sensitive Networking (TSN). Такие стандарты, как синхронизация времени (IEEE 802.1AS), формирование чувствительного ко времени трафика (802.1Qbv), экспресс-трафик (802.3br), предварительное прерывание кадров (802.1Qbu) и резервирование (802.1CB), гарантируют детерминированную задержку для критически важных данных. В части безопасности определяющими являются поддержка ISO 26262, резервные каналы связи, разделение безопасности и обнаружение неисправностей; в части кибербезопасности - стандарт ISO/SAE 21434, нормативные акты UNECE и низкоуровневые механизмы шифрования и аутентификации, такие как MACsec. Поскольку зональная архитектура централизует сети, становятся применимыми и атакующие методы на базе Ethernet; крах концепции разделения ввода/вывода и обработки при нарушении безопасности - это риск, который необходимо оценивать отдельно.
Как разделение аппаратного и программного обеспечения делает возможным OTA-обновление?
OTA-обновление - первое, что приходит на ум в большинстве обсуждений SDV, но само по себе это не способность, а следствие архитектуры. Беспрерывное обновление невозможно без отделения программного обеспечения от конкретных чипов через слой абстракции оборудования (HAL) и без разделения функций автомобиля на независимые, многократно используемые, слабо связанные сервисы (сервис-ориентированная архитектура, SOA). Разделение также охватывает изоляцию программного обеспечения с разными уровнями безопасности друг от друга.
Конкретный смысл таков: зонная архитектура, обновления OTA/FOTA и постоянное облачное подключение передают производителю контроль над высокоуровневым обслуживанием программного обеспечения, позволяя при этом перенести контуры управления реального времени в зонные модули. В такой структуре упрощается и тонкая настройка, например, отключение питания неиспользуемых модулей в электромобилях. В конечном счёте программное обеспечение электромобиля - это не просто канал обновлений, а определяющий слой, задающий характеристики автомобиля, системы безопасности и характер его работы. Автомобиль начинает напоминать распределённый дата-центр на колёсах; цепочка создания стоимости опирается на программное обеспечение, вычислительную мощность и архитектуру систем.
Насколько быстрым будет переход, и достаточно ли одной зонной архитектуры?
Переход будет поэтапным. Домен кузова (body), содержащий множество распределённых исполнительных механизмов и датчиков ECU, первым перейдёт на зонную архитектуру; переход ADAS, силовой установки и управления шасси из-за их критически важной для безопасности природы может занять больше времени. Эволюция, происходящая с 2017 года на уровнях MCAL, BSW и прикладном, показывает, что это не технический проект, а смена мышления в масштабах всей отрасли.
Нужен и взвешенный взгляд. Зонная архитектура физически реорганизует автомобиль; логическую и программную часть (SOA, HAL, кибербезопасность) также необходимо решить отдельно - одно лишь переустройство проводки не делает автомобиль программно-определяемым. Прогнозы размера рынка также существенно меняются в зависимости от определений охвата; различные цифры по рынку архитектуры E/E объясняются тем, что рынок измеряется по-разному в зависимости от того, что учитывается (только вычислительные платформы или вся распределённая электроника). Кроме того, не следует забывать, что производители полупроводников и поставщики решений, являющиеся участниками перехода, естественно, заинтересованы в этой трансформации.
Вывод - ясный инженерный баланс: программно-определяемый автомобиль возможен лишь при одновременном существовании новой аппаратной организации на основе доменных и зонных контроллеров, разделённых программных слоёв и детерминированной безопасной сети передачи данных. OTA-обновление - самый заметный плод этой интегрированной структуры; настоящая же революция состоит в том, что аппаратное обеспечение автомобиля передаёт свою миссию программному обеспечению.
Источники
- Как зонная архитектура прокладывает путь к полностью программно-определяемому автомобилю (TI SPRY345)
- Доменная и зонная архитектуры: полное руководство
- Зонная E/E-архитектура для программно-определяемых автомобилей (SDV)
- Зонная архитектура в автомобилестроении
- Зонный контроллер автомобиля
- Блок зонного управления (ZCU)
- Что такое программно-определяемый автомобиль
- Понимание программно-определяемых автомобилей (SDV)
- Программно-определяемый автомобиль (SDV): объяснение
- Почему разделение функций безопасности имеет важное значение
- Сервис-ориентированная архитектура для SDV
- Что такое сервис-ориентированная архитектура (SOA)?
- Возвышение программно-определяемого автомобиля: архитектуры и вызовы
- Электронно-электрическая архитектура будущего
- Архитектура автомобильной электроники
- Переосмысление архитектуры в SDV