Как беспилотные автомобили учатся вождению? Теневая школа симуляции
Поделиться этой страницей
Беспилотные автомобили учатся вождению не на реальных дорогах, а в значительной степени в симуляции: искусственный интеллект, который миллионы раз пробует и ошибается в виртуальном мире размером в миллиарды километров, в сочетании с данными реальных дорог учится принимать решения в повседневном трафике. Но знать о том, что водитель, блестящий в виртуальности, не покажет той же производительности на асфальте, не менее важно, чем само обучение. Вот вся история этого интересного напряжения.
Основные моменты
- Для доказательства безопасности на человеческом уровне требуется примерно 11 миллиардов миль данных реальных дорог; физическими тестами это означало бы сотни лет.
- Waymo более 20 миллиардов миль накопила симуляционных поездок; реальные полностью автономные мили находятся на уровне около 200 миллионов .
- Команда McCity Мичиганского университета подсчитала, что время и затраты на тестирование с виртуальными «плохими водителями» можно сократить в 1000 раз .
- Беспилотный автомобиль производит примерно 4 терабайта данных в час.
- Поведение, безупречно работающее в симуляции, может не дать того же результата в реальном мире: это называется разрывом sim-to-real.
Как беспилотные автомобили учатся вождению в симуляции?
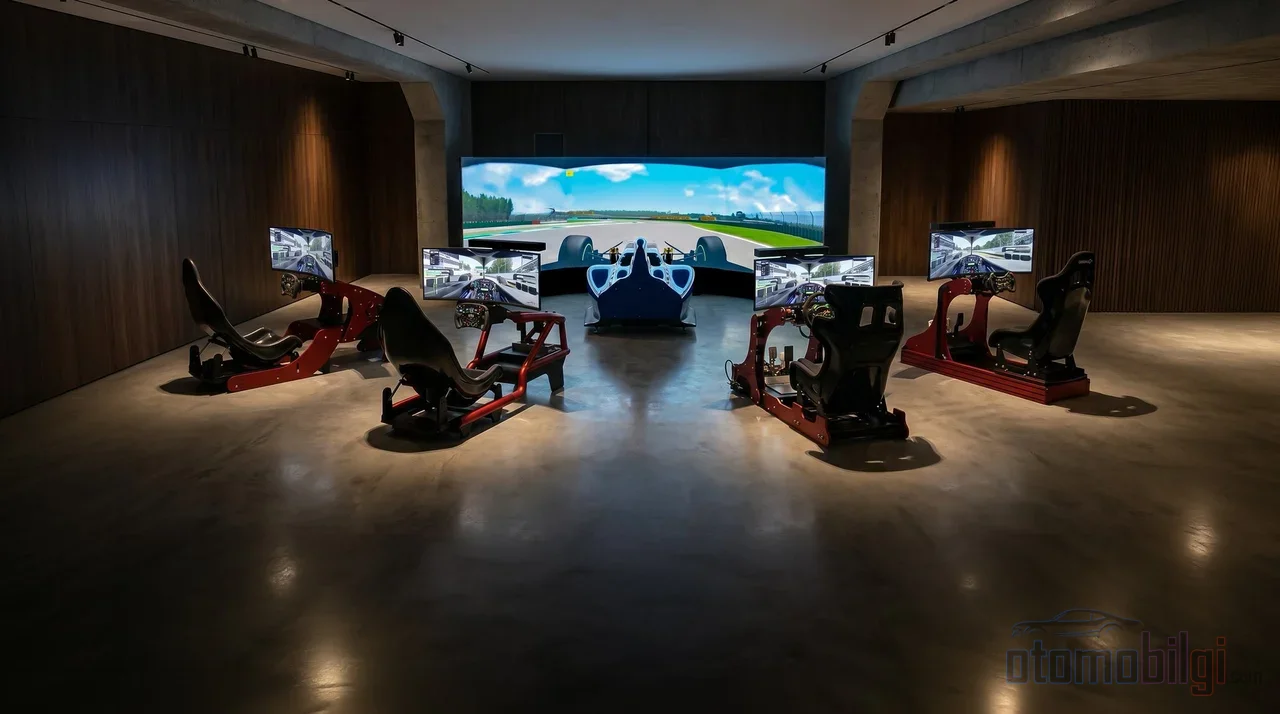
Люди учатся водить машину на дороге; искусственный интеллект же в большинстве случаев - внутри компьютера. Системы автономного вождения работают не на основе правил, а на вероятностных моделях, обучающихся на данных. То есть инженер не пишет код «на перекрёстке веди себя так»; система сама учится поведению, анализируя миллионы примеров. Значительная часть этих примеров поступает из симуляции.
Процесс в общих чертах выглядит так:
- Собираются реальные данные: Тестовые автомобили, перемещаясь по дорогам, записывают данные с камер, радаров и лидаров; кроме того, эти данные, генерируемые со скоростью около 4 терабайт в час, менее чем за неделю достигают объёма в петабайты.
- Данные преобразуются в виртуальный мир: Техники нейронной реконструкции превращают реальные многоканальные записи поездок в высокоточные 3D-среды. Генеративные модели мира добавляют вариации погоды, освещения и редких сценариев.
- Искусственный интеллект обучается методом проб и ошибок: Благодаря обучению с подкреплением система многократно отрабатывает в виртуальном трафике такие манёвры, как смена полосы, обгон и предоставление дороги; поведение, приводящее к хорошим результатам, вознаграждается.
- Проводится тестирование безопасности: Прежде чем политики будут использоваться на реальных дорогах, они проходят поэтапные тесты: software-in-the-loop (SIL), hardware-in-the-loop (HIL) и тесты с реальным автомобилем (VIL).
Так чему же на самом деле учится искусственный интеллект? В распознавании объектов выделяются свёрточные нейронные сети (CNN), в предсказании движения других автомобилей и пешеходов на 3–5 секунд вперёд - трансформеры, а во взаимодействиях на перекрёстках - графовые нейронные сети. Некоторые системы используют сквозные архитектуры, обучающиеся управлению рулём и тормозами непосредственно на основе сырых сенсорных данных, - но из-за проблем с сертификацией они всё ещё считаются экспериментальными.
Проблема 11 миллиардов миль: почему симуляция необходима?
Вот в чём заключается безжалостная математика. Для достижения уровня ошибок, сопоставимого с человеческим, беспилотным автомобилям требуется примерно 11 миллиардов миль подсчитано, что это нужно сделать. Выполнить это физическими тестами заняло бы сотни лет - то есть никто не может столько ждать. Поэтому отрасль вынуждена обращаться к симуляции: большая часть доказательств безопасности может быть получена только в виртуальном мире. Если добавить, что рынок симуляторов для обучения водителей в 2026 году оценивается в 2,2 млрд долларов и, как ожидается, вырастет до 3,0 млрд долларов к 2033 году, становится ясно: это не мода, а базовая инфраструктура отрасли.
Суперсилы виртуального мира
Главное преимущество симуляции - возможность снова и снова проверять то, что невозможно в реальном мире. Пешеход, внезапно вышедший на дорогу, автомобиль, резко затормозивший, выключенные фары в ночной темноте, густой туман, солнечные блики... Всё это в виртуальной среде тестируется безопасно и воспроизводимо в одних и тех же условиях. Можно симулировать даже отказы датчиков: смоделировать на реальной дороге сценарий с неисправной передней камерой и опасно, и дорого; в виртуальной среде - пара кликов.
Работа McCity демонстрирует здесь один хитрый ход: виртуальная тестовая среда, созданная с плохими водителями, разрывает «проклятие редкости» для отработки навыков принятия экстренных решений. Сценарий, с которым в реальности вы столкнётесь раз в год, в виртуальном мире можно прожить тысячу раз в день. Кроме того, в некоторых сферах применения валидация безопасности возможна только с помощью симуляции - то есть даже официальный процесс сертификации теперь зависит от виртуального мира.
Tesla и Waymo: две разные школы, один и тот же урок?
Два пионера отрасли учат вождению двумя разными способами. Обобщим различия в таблице:
| Характеристика | Tesla FSD | Waymo |
|---|---|---|
| Подход к сенсорам | Только камера (vision-only) | Камера + лидар + радар с визуализацией |
| Архитектура | End-to-end, всё восприятие в одной архитектуре | Мультисенсорное восприятие + детализированные карты |
| Источник данных | Клиентский автопарк из миллионов автомобилей | Тестовый автопарк + масштабная симуляция |
| Километры симуляции | - | Более 20 млрд виртуальных миль |
| Текущее состояние | FSD (Supervised): под наблюдением водителя | ~200 млн миль полностью автономного вождения |
Стратегия Tesla смела: отключив лидар и картографическую инфраструктуру, она полагается на единую архитектуру, которая всему учится на данных камер. Её преимущество - масштаб: каждая Tesla на дороге - это учитель. Waymo работает с более богатыми сенсорными данными и подчёркивает, что даже сама по себе она признаёт: сколько бы ни было симуляций или тестовых водителей, этого недостаточно. Интересно и то, что существует и сильное мнение о том, что два подхода более похожи, чем принято думать. Ведь Waymo тоже учится с помощью обучения на данных лучшему способу представления каждого объекта. Разница - в богатстве данных, поступающих на вход системы восприятия.
Шаг Waymo к модели мира
В феврале 2026 года Waymo объявила о новой модели мира для симуляции автономного вождения. Примерно 200 млн миль полностью автономного вождения и миллиарды виртуальных миль теперь используются в качестве сырья для создания ещё более реалистичных виртуальных миров. Хронология тоже впечатляет: в 2016 году было 2,5 миллиарда симулированных миль, в 2018-м перевалено за 6 миллиардов, в 2020-м преодолён порог в 15 миллиардов, а сегодня мы уже более чем на 20 миллиардах. Даже один мигающий жёлтый свет может превратиться в тысячи часов виртуального опыта.
Разрыв sim-to-real: почему водитель, блистающий в симуляции, спотыкается на дороге?
Вот здесь и находится сердце статьи. Почему поведение, идеально работающее в симуляции, может не давать того же результата в реальном мире? Название этой разницы - sim-to-real gap - разрыв между симуляцией и реальностью. Причины сводятся к четырём пунктам:
- Разница в визуальной области: Виртуальная графика не может в точности имитировать реальный свет, текстуры и блики асфальта в летнюю жару.
- Ошибка приближения физики: Физический движок симулятора приблизительно рассчитывает сложную динамику реального мира.
- Несоответствие шума сенсоров: Реальные данные лидара и радара несут грязный, запаздывающий и трудно предсказуемый шум.
- Недостаток редких сценариев: Все причуды реального мира невозможно внести в виртуальную библиотеку.
Актуальные исследования из области робототехники изучают именно это: немоделированные эффекты, задержки сенсоров и неверные параметры могут привести к провалу лабораторной звезды в полевых условиях. В качестве решения выделяются две техники: domain randomization (в виртуальном мире случайным образом меняются свет, цвет и физика, чтобы система стала устойчивой к любой вариации, с которой она сталкивается) и system identification (калибровка параметров симулятора по данным, полученным из реального мира). На дорогах это уже приводило к горьким примерам: в августе 2023 года Cruise, получивший в Калифорнии лицензию на платное роботакси, вскоре попал в две серьёзные аварии, и его парк был сокращён вдвое. Система, выглядевшая безопасной в симуляции, сразу провалила экзамен в реальном мире.
Дисбаланс данных и чрезмерная уверенность искусственного интеллекта
Вторая крупная менее заметная опасность: дисбаланс обучающих данных. Эта проблема, называемая среди препятствий на пути автономного вождения, основана на простой логике - состояния, слабо представленные в пуле данных, означают состояния, слабо усвоенные системой. Исследование Georgia Tech показало, что это может превратиться в предвзятость: было выдвинуто предположение, что из-за алгоритмической предвзятости автономные автомобили могут подвергать опасности определённые группы, например пешеходов с тёмной кожей. Это не техническая деталь, а этическая тревога.
Третий риск связан с характером искусственного интеллекта: системы ИИ могут присваивать неправильным ответам высокие показатели уверенности. Как человек, он не может сказать «не уверен»; его самоуверенность через обучающие данные, допущения модели и циклы обратной связи наследует даже человеческие когнитивные предубеждения. При выявлении граничных случаев ложные срабатывания ведут к ненужным вмешательствам, а пропуски - к упущению критических событий. Более того, автоматически сгенерированные синтетические метки не всегда оказываются достаточно надёжными для обучения систем, критически важных с точки зрения безопасности. По мнению одного эксперта, до надёжных беспилотных автомобилей ещё как минимум 10 лет - а в автомобиле, неправильно управляющем граничным случаем, допустимая погрешность фактически равна нулю.
Какова цена чрезмерного доверия к симуляции?
В этой точке сталкиваются два лагеря. Сторонники правы: из-за барьера в 11 миллиардов миль доказать безопасность без симуляции фактически невозможно. Скептики тоже правы: действительно ли симуляционное тестирование охватывает все сценарии реального мира? Этот вопрос висит в воздухе уже много лет. Даже собственные оценки Waymo намекают, что одного объёма симуляции недостаточно. А известный деятель отрасли Стив Возняк утверждает, что в необычных ситуациях руль должен попадать в руки даже самому глупому человеку - циничное, но заставляющее задуматься замечание.
Ещё одна критика: существующие методы симуляции вождения не могут масштабируемо создавать целевые граничные сценарии. То есть поиск «того самого отличительного опасного момента» всё ещё отчасти дело рук человека. Работы, опубликованные на OpenReview, ищут решение этой проблемы масштабирования, но утверждать, что она уже решена, сложно.
Могут ли беспилотные автомобили учиться полностью в симуляции и затем выходить на дорогу?
Краткий ответ: сами по себе - нет. Симуляция - бесценная тренировочная площадка; но ни одна система не выходит на дорогу, не питаясь данными реальных дорог и не пройдя поэтапные испытания в реальном мире. Даже самая совершенная система сегодня не полностью автономна - Tesla FSD с пометкой «Supervised», то есть «под наблюдением», в начале своего названия ожидает бдительности водителя. Симуляция - это вечерняя школа; диплом же выдаётся на настоящей дороге. Лучшим водителем станет тот ИИ, который сочетает виртуальные тренировки с опытом реальных дорог - и никогда не забывает о разнице между этими двумя мирами.
Источники
- Симуляция и валидация беспилотных автомобилей
- 6 причин использовать ПО для симуляции беспилотных автомобилей
- Машинное обучение в беспилотных автомобилях: полное объяснение
- Модель мира Waymo
- Технология беспилотных автомобилей для надёжной поездки
- Что такое разрыв между симуляцией и реальностью?
- Симулированные плохие водители сокращают время и стоимость тестирования беспилотных автомобилей
- Tesla против Waymo - кто ближе к 5 уровню автономности?
- Системы беспилотного вождения Waymo и Tesla более похожи, чем вы думаете
- Краевые случаи в автономном вождении: обнаружение и управление
- Исследование раскрывает потенциально фатальные последствия алгоритмической предвзятости
- Полный автопилот (с контролем)