Czym jest rezolwer? Skąd silnik elektryczny zna swoją pozycję?
Udostępnij tę stronę
Resolver to indukcyjny czujnik położenia działający na zasadzie transformatora, który mierzy chwilowe położenie kątowe wirnika silnika elektrycznego. Falownik może generować moment obrotowy, utrzymując pole magnetyczne statora 90 stopni przed wirnikiem; do tego musi wiedzieć, gdzie znajduje się wirnik, a resolver dostarcza tej informacji. Wykonuje tę samą funkcję co czujnik Halla i enkoder, ale odporność na temperaturę i wibracje sprawia, że jest domyślnym wyborem w silnikach pojazdów elektrycznych.
Najważniejsze cechy
- Resolver to analogowy czujnik położenia działający na tej samej zasadzie indukcyjnej co transformator.
- Typowa częstotliwość wzbudzenia wynosi około 2 kHz; w zastosowaniach lotniczych sięga do 10 kHz.
- Resolver może pracować do 210 °C; enkodery są zwykle ograniczone do 120 °C.
- Dwubiegunowy resolver może osiągnąć dokładność kątową ±5 minut.
- Objawy awarii: brak momentu obrotowego mimo wciśnięcia pedału przyspieszenia, wahania prędkości i nieprawidłowe wibracje.
Czym jest resolver i jak działa?
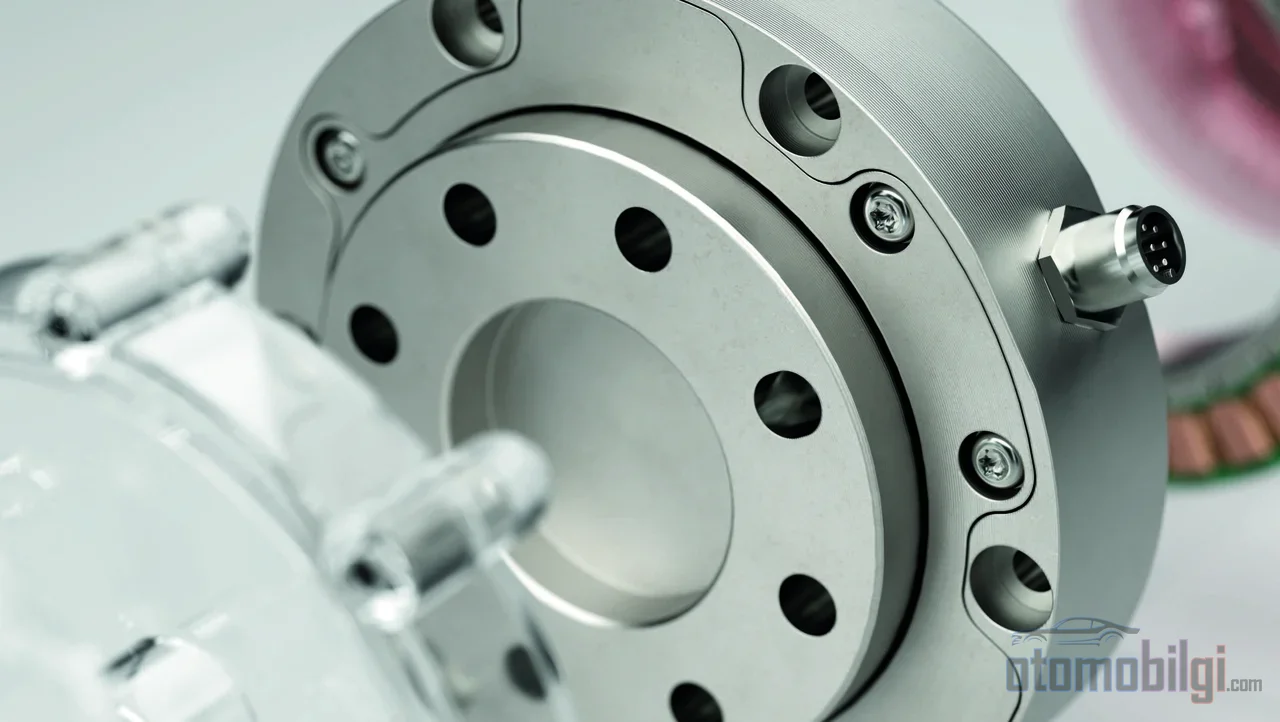
Resolver to w istocie obracający się transformator elektryczny. Jest montowany bezpośrednio na wale silnika elektrycznego; położenie wirnika w resolverze jest w pełni odwzorowane na jego położenie kątowe w silniku. Fizyka nie różni się od transformatora w domowym zasilaczu: na uzwojenie pierwotne w statorze przykładany jest sinusoidalny sygnał wzbudzenia o wysokiej częstotliwości, a sygnał ten jest przekazywany drogą sprzężenia indukcyjnego do obracającego się metalowego wirnika. Kluczowy punkt polega na tym, że wiązanie indukcyjne między uzwojeniami a obrobionym metalowym wirnikiem zmienia się w zależności od kąta wirnika.
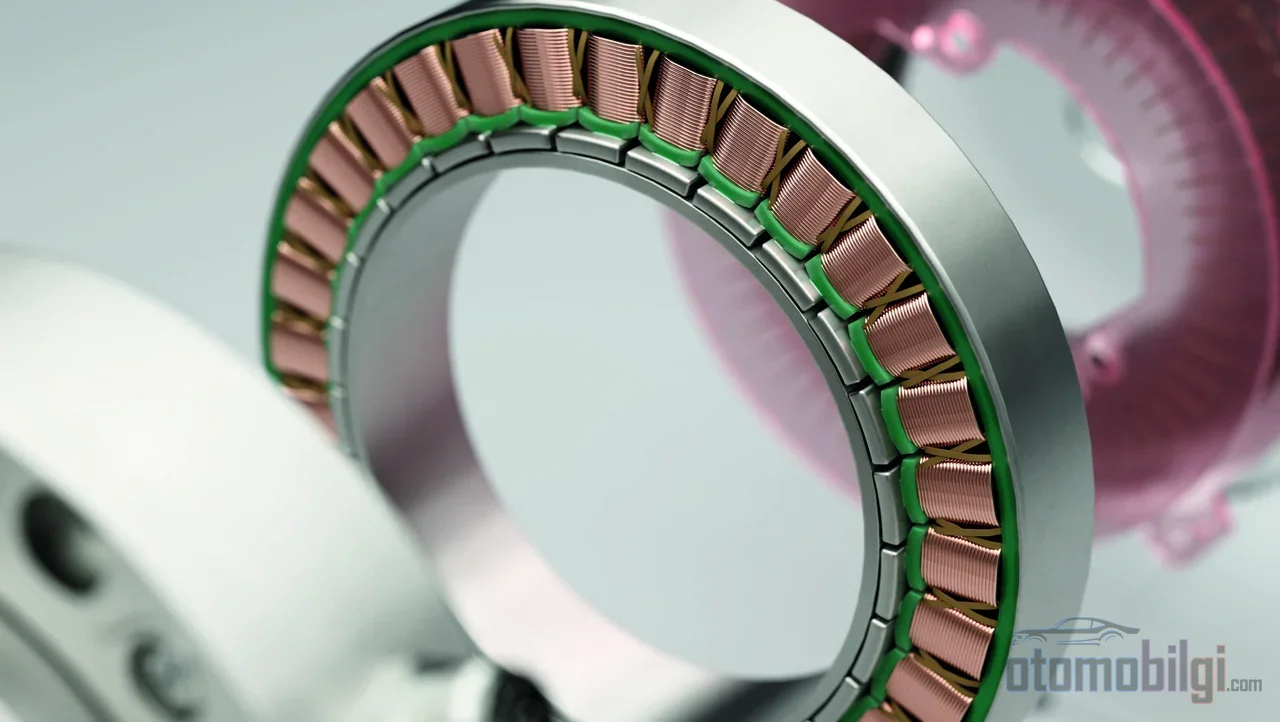
W popularnym typie - resolverze bezszczotkowym (brushless transmitter) - stator ma trzy uzwojenia: jedno uzwojenie wzbudzenia i dwa uzwojenia rozmieszczone pod kątem 90 stopni. Te dwa uzwojenia wtórne indukują napięcia o różnych wartościach w zależności od położenia wirnika; z jednego uzyskuje się sygnał sprzężenia zwrotnego o charakterze sinusa, z drugiego o charakterze cosinusa. Kontroler oblicza kąt wirnika względem statora, porównując względne wartości tych dwóch sygnałów. Po pełnym obrocie sygnały powtarzają swoje przebiegi, więc informacja o kącie jest odświeżana przy każdym obrocie.
Sygnał wzbudzenia i przetwarzanie sygnału
Sygnał wzbudzenia jest odniesieniem czasowym całego toru sygnałowego; każde zniekształcenie tego odniesienia jest odczytywane bezpośrednio jako błąd położenia. W zastosowaniach naziemnych preferuje się 50-60 Hz, w żegludze i lotnictwie 400 Hz, a w systemach sterowania wysokie częstotliwości, takie jak 5 kHz. Zasilanie uzwojeń nie wykonuje rzeczywistej pracy, więc napięcia są niskie: poniżej 24 VAC.
Sygnały sinusa i cosinusa nie są bezpośrednio użyteczne dla kontrolera; używa się konwerterów resolver-to-digital (R/D), które przekształcają je w cyfrowe dane położenia o rozdzielczości 10-16 bitów. Strona dokładności również opiera się na danych: dwubiegunowy (jednobiegowy) resolver podaje bezwzględne położenie kątowe w ramach jednego obrotu i osiąga dokładność kątową około ±5 minut. Konstrukcje wielobiegunowe przesuwają tę granicę - w rozwiązaniach 16-biegunowych możliwa jest precyzja do 10 sekund, a w rozwiązaniach 128-biegunowych do 1 sekundy.
Dlaczego falownik musi znać położenie wirnika?
W silniku synchronicznym z magnesami trwałymi w pojeździe elektrycznym moment obrotowy powstaje w wyniku oddziaływania wirującego pola magnetycznego stojana z własnym polem magnetycznym wirnika. Celem wydajnej komutacji jest utrzymanie kąta 90 stopni między tymi dwoma polami. W silnikach szczotkowych za tentiming odpowiada mechaniczny komutator; w silniku bezszczotkowym żaden element mechaniczny nie przejmuje tego zadania. Przekazywanie prądu między fazami stojana realizuje falownik, który w tym celu odczytuje położenie wirnika z czujnika.
Właśnie na tym polega sedno sterowania zorientowanego wzdłuż pola (FOC): natychmiastowa znajomość kąta elektrycznego wirnika. W napędzie PMSM położenie wirnika (θr) jest wykrywane w sposób ciągły; FOC umożliwia płynne, precyzyjne i niezależne od siebie sterowanie prędkością i momentem obrotowym. Jeśli timing się rozjedzie, cenę widać od razu: gdy komutacja następuje za wcześnie lub za późno, pole stojana przestaje być zgodne z położeniem wirnika i moment obrotowy spada. Innymi słowy, niezależnie od tego, jak zaawansowane jest oprogramowanie falownika, jeśli podawane dane o położeniu są błędne, błędny będzie też sygnał wyjściowy.
Porównanie rezolwera, enkodera i czujnika Halla
Wszystkie trzy czujniki pełnią tę samą funkcję: przekształcają mechaniczny ruch obrotowy w sygnał elektryczny, generując dane o położeniu i prędkości. Różnica tkwi w charakterze sygnału i profilu wytrzymałości. Enkodery generują sekwencje impulsów cyfrowych lub słowa cyfrowe; rezolwery oferują analogowe sprzężenie indukcyjne sinus/cosinus. Czujniki Halla podają położenie absolutne wirnika, ale o niskiej rozdzielczości: pracują w krokach co 60 stopni elektrycznych i wystarczają dla prostych schematów sterowania, takich jak napęd six-step. Do tego dochodzą ograniczenia temperaturowe.
Dzięki wysokiej rozdzielczości enkoder jest typowym wyborem w precyzyjnych aplikacjach serwo; podaje jednak położenie względne. Rozdzielczość optycznych i magnetycznych enkoderów obrotowych jest dodatkowo ograniczona przez średnicę tarczy i szerokość linii. W wielkim uproszczeniu: enkoder jest albo wytrzymały, albo tani, rzadko jednym i drugim jednocześnie; rezolver, choć drogi, to ten, który przetrwa w najtrudniejszych warunkach.
| Cecha | Rezolver | Enkoder | Czujnik Halla |
|---|---|---|---|
| Typ sygnału | Analogowy sinus/cosinus | Cyfrowy impuls/słowo | Cyfrowy |
| Informacja o położeniu | Absolutna (w jednym obrocie) | Względna | Absolutna |
| Rozdzielczość | Bardzo wysoka (rośnie z liczbą biegunów) | Wysoka, ograniczona tarczą | 60 stopni elektrycznych |
| Odporność temperaturowa | Do 210 °C | Do 120 °C | Ograniczona temperaturą |
| Odporność na wibracje | Bardzo wysoka | Średnia | Średnia |
| Dodatkowy sprzęt | Wzmacniacz wzbudzenia + przetwornik R/D | Zwykle niewymagany | Niewymagany |
Własna słabość rezolwera
Sprawiedliwie mówiąc, rezolver też nie jest doskonały. Wymaga oddzielnego wzmacniacza wzbudzenia i przetwornika R/D; ponadto, ponieważ gdy napięcie napędowe jest bliskie zeru, sygnały sinus i cosinus również wynoszą zero, rezolver jest ślepy przez część cyklu elektrycznego. Aby zamknąć tę lukę, stosuje się śledzące (tracking) przetworniki R/D - ale może to negatywnie wpłynąć na współczynnik mocy.
Nowe generacje rozwiązań na nowo interpretują tę fizyczną granicę. Indukcyjne enkodery wykorzystujące płytkę drukowaną zamiast uzwojeń miedzianych realizują tę samą zasadę co resolver, ale w tańszy, lżejszy i bardziej kompaktowy sposób. Ciekawszym podejściem jest konstrukcja, w której cewki detekcyjne zostają zatopione bezpośrednio w silniku: W tym rozwiązaniu generującym sygnały sinus/cosinus z sygnału PWM zmierzono rozdzielczość 32 000 zliczeń/obrót, szum tła 1,6 zliczenia RMS oraz próbkowanie położenia co 40 µs (25 kHz) w zakresie 0-4 000 obr/min.
Dlaczego Środowisko Pojazdów Elektrycznych Wybiera Resolver?
Łatwo opisać warunki, w jakich pracuje silnik trakcyjny: temperatura od -40 °C do 150 °C, ciągłe drgania, wilgoć, kontakt z olejem i płynem chłodzącym. Resolver o całkowicie metalowej konstrukcji jest naturalnie odporny na taki profil. Patrząc na liczby, różnica staje się wyraźna: resolver może pracować w temperaturze 210 °C, podczas gdy enkodery są zwykle ograniczone do 120 °C; resolver wytrzymuje ponadto około 5 razy większe drgania niż enkoder. Dlatego praktyczna reguła wyboru jest prosta: resolver wysuwa się na pierwszy plan w każdej aplikacji wymagającej temperatur powyżej 110 °C, odporności na silne drgania, kontaktu z olejem lub płynem chłodzącym albo długiej żywotności.
Odporność na drgania nie jest przypadkowa. Współczesne czujniki położenia silników trakcyjnych projektuje się tak, aby przetwarzały i odfiltrowywały błędne sygnały powstające wskutek drgań. Krótko mówiąc, wybór resolvera przez producenta pojazdu elektrycznego nie jest kwestią elegancji; to inżynierska konieczność narzucona przez rzeczywistość termiczną i mechaniczną panującą w komorze silnika. W zastosowaniach krytycznych dla bezpieczeństwa resolver jest również de facto domyślnym wyborem, ponieważ sprzężenie zwrotne położenia musi być bezwzględne i ciągłe.
Jak Awaria Resolvera Objawia Się Podczas Jazdy?
Awaria resolvera wpływa bezpośrednio na jazdę, nawet jeśli sam silnik jest sprawny; ponieważ falownik już "zamknął oczy" na wirnik. Typowe objawy są następujące:
- Odczyt błędnej prędkości silnika na wskaźnikach, gdy pojazd stoi - wyświetlanie wartości, gdy rzeczywista prędkość wynosi zero.
- Brak uzyskania prędkości z silnika mimo prawidłowego wysokiego napięcia i wciśnięcia pedału gazu.
- Awarie przetężeniowe oraz awarie modułu IGBT w układzie trójfazowym.
- Wahania prędkości silnika, zacieranie się (stalling), drgania lub nienaturalny hałas.
Najbardziej wymowną wskazówką diagnostyczną jest krzywa prędkości. Silnik pracujący w normalnych warunkach produkuje łagodną i liniową krzywą, natomiast awaria resolvera generuje krzywe prędkości ostre, ząbkowane i nierówne. natomiast usterka resolvera generuje ostre, ząbkowane i nieregularne krzywe prędkości. Wiadomo, że w jednym z przypadków wykryte nienaturalne stuki i ujemne odczyty prędkości wynikały z błędnego projektu wiązki przewodów resolvera - źródłem awarii może być nie sam czujnik, lecz jego połączenie.
Sześcioprzewodowa wiązka i metoda pomiaru
Wiązka przewodów resolvera typowo zawiera sześć przewodów: ref± (wzbudzenie), sin± i cos±. Usterkę można zdiagnozować mierząc rezystancję trzech par sygnałowych w sterowniku silnika lub złączu silnika. Po odłączeniu złącza można wykonać pomiar ciągłości obwodu; jeśli rezystancja jest prawidłowa, ale podejrzewa się luźne połączenie, wiązkę się potrząsa i obserwuje wahania prędkości na wskaźniku. Po wymianie czujnika wykonuje się procedurę zwaną kalibracją punktu zerowego: określa się kątowy offset między pozycją zerową rezolwera a pozycją zerową silnika. W nowoczesnych pojazdach rozwijają się również podejścia diagnostyczne oparte na modelach; metody oparte na danych i na modelu mają na celu identyfikację awarii rezolwera w oparciu o dwa typowe rodzaje uszkodzeń.
Czy czujnik jest niezbędny? Miejsce sterowania bezczujnikowego
Alternatywa naprawdę istnieje: sterowanie silnikiem bezczujnikowe (sensorless) to technika zapewniająca zamkniętą pętlę regulacji prędkości i położenia bez fizycznego czujnika położenia. Brak mechanicznego czujnika prędkości w napędach silników obiecuje niskie koszty i wysoką niezawodność; w warunkach zmiennego obciążenia można śledzić prędkość i położenie wału. Dlatego też aktualna jest dyskusja nad FOC z czujnikiem czy bez czujnika w układach napędowych pojazdów elektrycznych - niektóre proponowane podejścia dążą do tego, by być bardziej kompaktowe i konkurencyjne cenowo, oferując jednocześnie wytrzymałość porównywalną z rezolwerem.
Niemniej pozycja rezolwera wydaje się bezpieczna. Absolutność informacji o położeniu przy zerowej i bardzo niskiej prędkości to nadal najpewniejsza podstawa dla płynnego ruszania i precyzyjnej kontroli momentu w silniku synchronicznym z magnesami trwałymi. Rozwój sterowania bezczujnikowego to kwestia inżynierska, którą warto obserwować; ale gdy dziś uruchomisz silnik samochodu elektrycznego, na końcu wału najprawdopodobniej wciąż obraca się ten cichy transformator z uzwojeniami miedzianymi.
Źródła
- Resolver (elektryczny)
- Jak działa rezolwer | Zettlex | Celera Motion
- Rezolwer | Funkcja i zastosowanie w silniku elektrycznym
- Pomiary obrotowe z użyciem rezolwerów
- Typowe awarie rezolwera silnika EV
- Nowa opcja sprzężenia zwrotnego położenia silnika: wbudowana konstrukcja rezolwera
- Urządzenia sprzężenia zwrotnego: czujniki efektu Halla i rezolwery
- Rezolwery kontra enkodery: wybór odpowiedniego czujnika do sterowania ruchem
- Rezolwer kontra enkoder - porównanie techniczne sprzężenia zwrotnego położenia
- Wymagania dotyczące silnika trakcyjnego EV i rozwiązania czujników prędkości
- Rezolwery kontra enkodery w sterowaniu ruchem
- Sterowanie silnikiem bezczujnikowe: wybór algorytmu
- Czym jest zamknięta pętla bezczujnikowa?