¿Por qué los vehículos autónomos pueden quedarse "ciegos" con la nieve y la lluvia?
Comparte esta página
Los vehículos autónomos pueden quedarse "ciegos" con la nieve, la niebla y la lluvia intensa, porque los sensores de lidar, radar y cámaras pierden seriamente su capacidad de detección en estas condiciones y la inteligencia artificial no sabe en qué datos confiar. Por eso las empresas de robotaxis suspenden sus servicios y los fabricantes sacan los sistemas de funcionamiento. Entonces, ¿por qué la promesa de "conducir en cualquier condición" sigue siendo solo una promesa? Ven, echemos un vistazo juntos.
Lo más destacado
- El rendimiento de detección del lidar con lluvia o nieve intensa puede caer más de un 50%.
- La niebla puede alterar la clasificación de objetos del lidar hasta un 13,43%. afectar.
- Mercedes Drive Pilot (Nivel 3) no funciona con nieve, lluvia ni de noche.
- Waymo suspendió su servicio sin conductor en Atlanta y Texas tras una fuerte lluvia en mayo de 2026.
- Aproximadamente el 70% de la población de EE. UU. vive en zonas con nevadas.
Seamos sinceros: los vehículos autónomos funcionan increíblemente bien en un día soleado de California. Pero mira por la ventana y verás que está nevando. En ese momento, todo cambia de golpe. Los vehículos que se presentan como capaces de "conducir en cualquier condición", ante la primera tormenta invernal seria, o suspenden el servicio o te dicen "toma el volante". ¿Por qué? Porque los tres sensores principales que permiten a un vehículo autónomo ver el mundo (cámara, lidar y radar) sufren con el mal tiempo. En este artículo veremos exactamente qué sensor tiene dificultades y por qué, por qué los robotaxis se detienen con la lluvia y por qué esta promesa todavía no nos espera.
Niveles de conducción autónoma: ¿por qué el Nivel 5 sigue estando lejos?
Primero, una base rápida: el estándar SAE J3016 define la automatización de la conducción en seis escalones, desde el Nivel 0(sin automatización alguna) hasta el Nivel 5(el nivel en el que el sistema es totalmente responsable de la conducción en todas las condiciones). El Nivel 2, donde se encuentra la mayoría de los sistemas "semiautónomos" que vemos hoy en las carreteras, es en realidad solo un asistente: puede asumir el acelerador, el freno y la dirección, pero no puedes apartar la vista de la carretera. Al pasar al Nivel 3, la responsabilidad pasa al sistema bajo ciertas condiciones - fíjate en que decimos "ciertas condiciones", volveremos a ello en un momento.
El Nivel 5 es el santo grial que brilla en todo este panorama. Es decir, déjate de si nieva, si cae niebla o si se hace de noche: el vehículo conduce en cualquier lugar y bajo cualquier condición. El problema es el siguiente: incluso en 2026, ese nivel sigue siendo un punto muy lejano en el horizonte. Y el mayor obstáculo no es la potencia del motor ni la velocidad del software; es exactamente de lo que trata este artículo: el problema de no poder ver con mal tiempo.
Cámara: si brilla el sol o cae la nieve, la visión se pierde
El sensor más cercano al ojo humano es la cámara, pero precisamente por eso hereda todas las debilidades del ojo humano. Cuando cae niebla, cuando nieva o cuando el sol te da de frente, tú tampoco puedes distinguir el final de la carretera, ¿verdad? La cámara hace exactamente lo mismo: se reduce la distancia de visión y baja el contraste. Con poca luz y bajo la luz directa del sol, realmente lo pasa mal.
La parte interesante es que a los fabricantes les resulta imposible ocultarlo. Los manuales oficiales del propietario de Tesla lo escriben claramente: las condiciones de baja visibilidad como luz tenue, lluvia, nieve, luz solar directa y niebla pueden reducir seriamente el rendimiento del sistema. Añadamos además cámaras sucias y líneas de carril difíciles de leer para la cámara por estar desgastadas. Si pensamos que en invierno incluso las líneas blancas desaparecen bajo la nieve, el panorama no es nada alentador para la cámara.
Lidar: los copos de nieve se convierten en obstáculos falsos para el láser
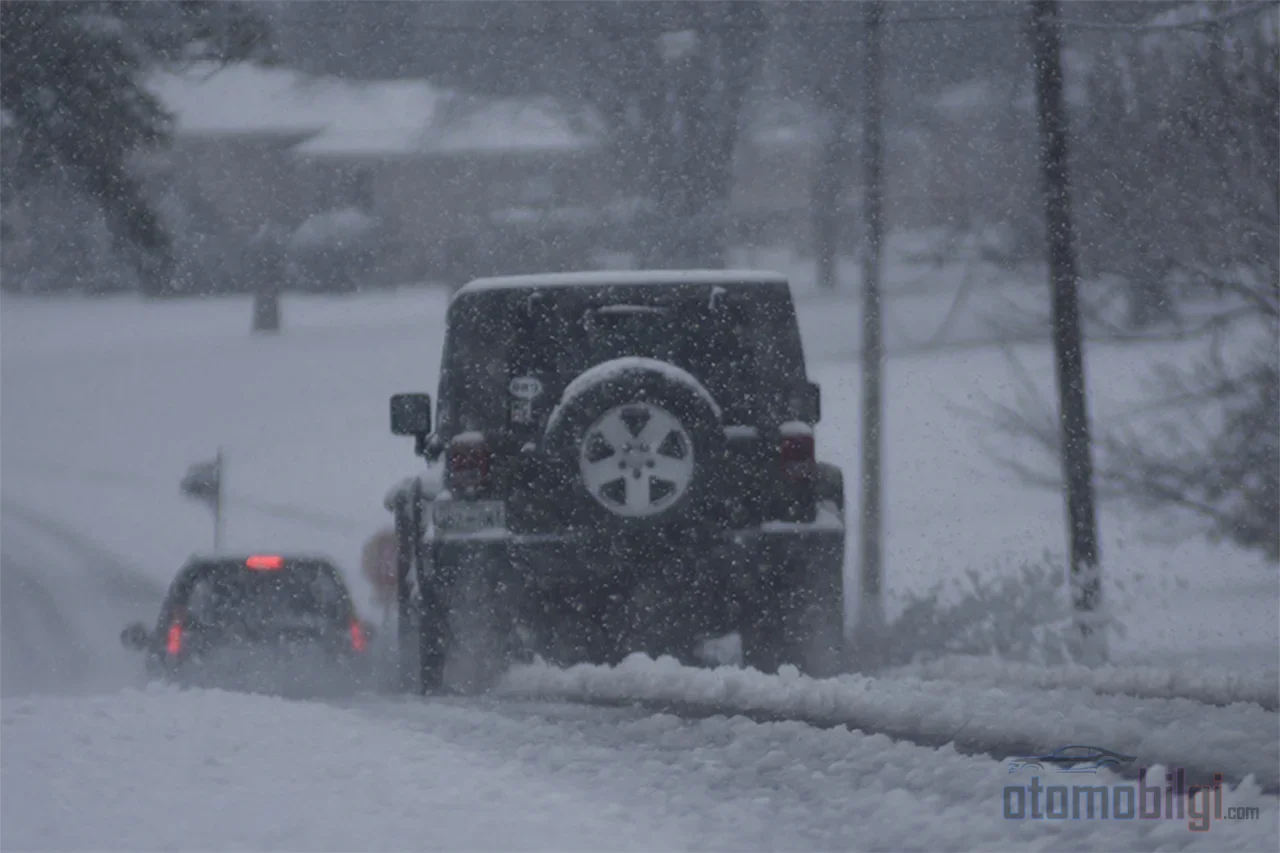
¿Y qué hace el lidar? Te lo explico brevemente: el lidar es un sensor que barre rayos láser a su alrededor, espera a que reboten en los objetos y dibuja una nube de puntos tridimensional en torno al vehículo. Con tiempo soleado funciona de maravilla. Pero cuando empieza a nevar, millones de copos de nieve entran en la trayectoria del rayo láser y cada uno se convierte en un pequeño reflector. El lidar ve estos copos como zonas de sombra dispersas a lo largo del camino o genera objetos inexistentes. Además, están los problemas de dispersión de la señal, absorción y datos de baja calidad. Imagina un obstáculo fantasma que te corta el paso en el tráfico: ese es exactamente la pesadilla del lidar.
Las cifras también lo confirman: diversas investigaciones muestran que con lluvia intensa o nieve el rendimiento del lidar cae en proporciones que van del 25% a más del 50% La niebla, por su parte, puede alterar la clasificación de objetos hasta un 13,43% La razón de la diferencia entre las cifras es sencilla: cada estudio utiliza condiciones, sensores y métodos de medición distintos. Pero la conclusión común es una sola y clara: el mal tiempo lima seriamente el superpoder del lidar. Como además la lluvia afecta a las cámaras más que al lidar, las debilidades de ambos sensores pueden activarse al mismo tiempo, y ese es el verdadero punto débil de la fusión de sensores, llegaremos a ello en un momento.
Radar: el héroe oculto del mal tiempo, pero no basta por sí solo
Ahora, el miembro más tranquilo y discreto de la mesa: el radar. El radar funciona con ondas de radio y, gracias a su gran longitud de onda, se ve afectado mucho menos que la luz visible o los pulsos láser por las pequeñas gotas de agua. Es decir, sigue midiendo de manera fiable la distancia y la velocidad de aproximación incluso en la niebla, en la oscuridad y en condiciones que dejan la cámara totalmente cegada. El radar de ondas milimétricas puede funcionar con normalidad incluso con mal tiempo y en superficies de baja reflectividad. Suena perfecto, ¿verdad?
El problema es que el radar no es un gran detective, más bien alguien que teme a su propia sombra. Puede decir que el objeto está ahí y a qué velocidad se acerca, pero no sabe si ese objeto es una bolsa de plástico, un carrito de niño u otro vehículo. Es decir, la resolución y la capacidad de clasificación del radar son bajas. Por eso el radar, por sí solo, no es suficiente para ningún nivel de autonomía: es simplemente la última fuente fiable que mantiene vivo al trío.
| Sensor | Dónde Es Fuerte | Su Debilidad con Mal Tiempo |
|---|---|---|
| Cámara | Percepción de detalle y color, lectura de señales y líneas de carril | Con niebla, nieve, reflejos del sol y poca luz se reducen la distancia de visión y el contraste |
| Lidar | Mapa de distancia 3D de precisión | Pérdida de rendimiento del 25%-50% o más con lluvia intensa y nieve, señales falsas por los copos de nieve |
| Radar | Medición de distancia + velocidad en la niebla y la oscuridad | Detecta objetos pero no puede clasificarlos correctamente, baja resolución |
Fusión de sensores e inteligencia artificial: ¿qué pasa cuando se abren los tres ojos a la vez?
Ahora bien, puede que te haya venido a la mente esta idea: "Si cada sensor tiene una debilidad diferente, ¡si combinan los tres, las debilidades se compensan entre sí!" Sí, esa idea se llama fusión de sensores y realmente constituye la base de los vehículos autónomos. Cuando la cámara se queda ciega, entra en acción el lidar; si el lidar delira por culpa de la nieve, el radar mantiene la distancia. Sobre el papel, un trabajo en equipo perfecto.
Pero aquí hay un umbral sutil aunque importante: los modelos de inteligencia artificial que gestionan la fusión están entrenados en su mayoría con imágenes diurnas y de cielo despejado. Es decir, la inteligencia artificial puede no saber a cuál de los tres sensores confiar cuando se encuentra con datos contradictorios entre sí en plena tormenta de nieve. En un momento de niebla o lluvia, la cámara puede decir "hay un muro" mientras el radar dice "no hay muro" - y el modelo se confunde sobre a qué parte escuchar. La nieve provoca una especie de desplazamiento de confianza en el algoritmo de percepción: o el vehículo no ve el objeto que se aproxima, o "alucina" con un objeto que no existe en absoluto. Ambas cosas están muy cerca de recetas para un desastre en la carretera.
¿Por qué se detienen los robotaxis bajo la lluvia? Los ejemplos de Waymo y Cruise
Basta de teoría, bajemos al terreno. En mayo de 2026, Waymo suspendió sus servicios sin conductor en Atlanta y Texas después de que uno de sus vehículos quedara atrapado en aguas de una inundación bajo una lluvia torrencial. También se sabe que la empresa intenta impedir que sus vehículos entren en zonas de inundación. Es decir, uno de los mayores operadores de robotaxis del mundo, al no poder hacer frente al mal tiempo, pulsó el botón y detuvo el sistema. Además, Waymo ha pausado sus rutas de robotaxi por autopista en EE. UU. debido a preocupaciones de seguridad y de software - pese a que en noviembre de 2025 había iniciado un viaje por autopista de 45 millas (72 km) desde San Francisco hasta el Aeropuerto de San José por la U.S. 101.
Waymo no está solo a la defensiva: planea expandirse en 2026 a Las Vegas, San Diego y Detroit, y está realizando pruebas en Boston y Nueva York para prepararse ante las condiciones invernales. Es decir, la empresa es consciente del rigor del invierno y se está preparando para él. En el lado de Cruise el panorama era similar: la empresa no transporta pasajeros con lluvia intensa, solo presta servicio con lluvia ligera, y señalaba que cuando la lluvia se intensificaba el vehículo podía regresar de forma autónoma al garaje. En marzo de 2023, tras una tormenta, los robotaxis de Cruise bloquearon una vía en San Francisco. Tras el incidente de octubre de 2023, la empresa retiró sus 950 vehículos sin conductor y detuvo sus operaciones; el DMV de California suspendió su permiso de circulación sin conductor y se abrieron investigaciones federales. En resumen, el sector de los robotaxis opera en modo "decidir y esperar" frente al mal tiempo.
Tesla FSD y Mercedes Drive Pilot: la confesión silenciosa de los manuales
Los robotaxis operan allá fuera, ¿pero en qué estado están los sistemas de nuestro propio coche? El Full Self-Driving (Supervisado) El manual oficial del sistema declara claramente que la baja visibilidad (lluvia, nieve, sol directo, niebla) puede reducir seriamente el rendimiento. Es decir, incluso Tesla admite en su propio manual que este sistema no funciona en todas las condiciones. Si miras los informes de los usuarios, el panorama es un poco más realista: se reporta que en lluvia moderada aparece la advertencia "FSD puede haberse degradado debido al mal tiempo", y que en carretera helada el sistema no limita la velocidad, pero se desactiva instantáneamente cuando los neumáticos patinan. Claro, esto es experiencia de usuarios, no una declaración oficial - pero es totalmente coherente con la advertencia del manual.
En el caso de Mercedes, la situación es aún más clara: Drive Pilot cuenta con la aprobación SAE Nivel 3, pero no puede funcionar con nieve, lluvia o de noche. Es decir, Mercedes, en el momento en que transfiere la responsabilidad al sistema (en el Nivel 3 la responsabilidad legal es del fabricante), somete las condiciones climáticas a un filtro estricto y te devuelve el control en cualquier situación dudosa. Mercedes además utiliza simulaciones para convertir variables como la lluvia y la nieve en cientos de miles de millas de pruebas de conducción - es decir, el esfuerzo por resolver el mal tiempo con tecnología continuará, pero todavía no es una solución.
¿Por qué la promesa de "conducir en todas las condiciones" todavía no es posible?
Aquí está la verdadera pregunta. La promesa es muy bonita: en invierno, dentro de la niebla, en plena tormenta, el vehículo te lleva a cualquier lugar. Pero la realidad técnica es esta: frente a esta promesa, los tres tipos de sensores tienen cada uno su propia debilidad, y la inteligencia artificial todavía no ha logrado combinarlos con seguridad. En el aspecto de la seguridad, el panorama sigue siendo debatible: la ventaja de seguridad de los vehículos autónomos está por ahora más bien en una posición aspiracional, no probada. Los primeros datos muestran que los vehículos sin conductor podrían reducir los accidentes graves, pero los expertos afirman que se necesitan muchos más datos antes de un uso más extendido. También hay una voz pragmática: aunque la tecnología demuestre ser menos peligrosa, existen maneras mucho mejores de mejorar la seguridad vial.
Pensemos con números: aproximadamente el 70% de la población de EE. UU. vive en zonas con nieve. Es decir, sin resolver el problema de la nieve, los vehículos autónomos siguen siendo prácticamente irrelevantes para gran parte del mundo. Esto muestra lo crítico que es el tema. El lado optimista tampoco está vacío: algunos sostienen que la fusión de sensores podría permitir que los vehículos de próxima generación funcionen en todas las condiciones climáticas, y Waymo se prepara para las críticas dirigidas al lidar con sus pruebas de invierno. Pero hoy, mirando en 2026, la realidad es esta: "conducir en cualquier condición" todavía no es un producto, es un objetivo. Te dejo una pregunta: como conductor que no cambia los neumáticos de invierno a tiempo, ¿cuánto confiarías en un lidar que pierde el rumbo bajo la nieve?
En conclusión, el hecho de que los vehículos autónomos se queden ciegos con mal tiempo no es un error ni un paso atrás: es una fotografía honesta de dónde se encuentra la tecnología hoy. El radar sobrevive al mal tiempo, el lidar y la cámara lo pasan mal, la inteligencia artificial está aprendiendo a combinarlos con seguridad, y las empresas de robotaxis lo aceptan y restringen sus sistemas en consecuencia. Un verdadero vehículo para-cualquier-condición llegará con una inteligencia artificial que lea correctamente estos tres elementos incluso en medio de una tormenta. Hasta ese día, la notificación de "servicio pausado temporalmente" que llega con una nevada intensa es más la señal de una decisión de seguridad que de un fracaso. Y en mi opinión, la honestidad es mucho mejor que subirse a un sistema que promete algo que nunca podrá hacer.
Fuentes
- SAE Levels of Driving Automation Refined
- Levels of Automation (NHTSA)
- SAE Updates Autonomous Driving Level Definitions (LiDAR News)
- Empirical Analysis of Autonomous Vehicle's LiDAR Detection (MDPI Sensors)
- Impact of the Different Weather Conditions on Lidar Performance (ResearchGate)
- A Review of Research on Vehicle Detection in Adverse Weather (ScienceDirect)
- Object Detection in Degraded LiDAR Signals by Synthetic Snowfall Noise (SPIE)
- How Do Self-Driving Car Sensors Work in Snow? (Ansys)
- Lidar vs. Camera: Driving in the Rain (Ouster)
- Radar 3D vs Cámara vs LiDAR para ADAS en Todo Tipo de Clima (ZLY Radar)
- Radar vs LiDAR vs Cámaras: Conoce Tus Sensores (Averno)
- 6 Formas en que la Fusión de Sensores Falla en los Vehículos Autónomos (UDHY)
- In Rain and Darkness, How Should Self-Driving Cars Trust Their Sensors? (AsiaResearchNews)
- Waymo Pausa su Servicio de Vehículos sin Conductor en Atlanta y Texas (AP vía CityNews)
- Waymo Se Lanza a la Autopista (AP vía CBS17)
- Waymo Acelera las Actualizaciones de Seguridad y Software antes de su Expansión de 2026 (Dealership Guy)
- Los Robotaxis de Cruise Bloquearon una Calle en San Francisco tras la Tormenta (CNBC)
- Cómo los Vehículos de Cruise Regresan Autónomamente al Garaje bajo Lluvia Intensa (Kevin Chen)
- Cruise Llama a Revisión sus Robotaxis sin Conductor tras Detener sus Operaciones (Smart Cities Dive)
- Limitaciones de Full Self-Driving (Supervisado) – Manual del Propietario del Tesla Model 3
- Limitaciones y Advertencias de la Conducción Autónoma – Manual del Propietario del Tesla Model Y
- Comparación de Tesla FSD Beta vs Mercedes-Benz DrivePilot (Teslarati)
- Conduciendo (Casi) sin Manos en un Mercedes-Benz CLA de 2026 (MotorTrend)
- Los desafíos de seguridad y políticas en evolución de los automóviles autónomos (Brookings)
- Los datos de seguridad sobre vehículos autónomos (Johns Hopkins)
- ¿Son los vehículos autónomos más seguros que los conductores humanos? (Testimonio ante la Legislatura de Oregón)
- Fusión de sensores en los vehículos autónomos de nueva generación (Richard van Hooijdonk)