¿Cómo funciona el vectorizado de par en los automóviles eléctricos?
Comparte esta página
La vectorización de par es la redistribución instantánea, mediante control de software, de la potencia entre las ruedas y los ejes en un vehículo eléctrico; al no existir una conexión mecánica entre los motores, esta distribución se realiza de forma más rápida y flexible que en los sistemas de combustión interna. Esta página explica cómo funciona el sistema, desde su arquitectura hasta los modos de conducción.
Aspectos destacados
- La vectorización de par, al generar un movimiento de guiñada alrededor del eje Z mejora la adherencia y la respuesta de la dirección
- En los vehículos eléctricos, la redistribución no se hace con embragues mecánicos, sino mediante el control independiente de los motores por software se realiza mediante esto
- Tecnología introducida en los años 90 en vehículos de combustión interna; en los vehículos eléctricos se convirtió en una ventaja natural
- En sistemas de doble motor, la capa superior gestiona la eficiencia energética, mientras que la capa inferior controla directamente el momento de guiñada mediante la diferencia de par izquierda/derecha
- En arquitecturas de cuatro motores, cada rueda se controla de forma independiente; en las curvas, los motores exteriores generan más par que los interiores
¿Cómo funciona la vectorización de par en un vehículo eléctrico?
En el centro del concepto hay una física simple: lo que hace girar a un vehículo que entra en una curva no es solo el ángulo de la dirección, sino el equilibrio de par entre las ruedas. Cuando envías más par a las ruedas del exterior de la curva que a las del interior, el vehículo realiza un movimiento de rotación alrededor del eje Z, es decir, sobre su eje vertical. Este movimiento se momento de guiñada llama, y la vectorización de par es precisamente el arte de generar este momento de forma consciente y controlada. El resultado es una respuesta de dirección más rápida, mejor adherencia y un comportamiento del chasis más predecible.
En un vehículo de combustión interna, hacer esto es difícil, porque la potencia proviene de una única fuente y se distribuye a las ruedas a través de una caja mecánica llamada diferencial. El diferencial abierto tradicional reparte el par entrante por igual entre las dos ruedas y no puede controlar la rueda que patina: cuando una rueda empieza a patinar, la potencia sigue fluyendo hacia esa rueda sin resistencia, que es precisamente el lado inútil. El diferencial de deslizamiento limitado (LSD) frena parcialmente esta potencia con embragues mecánicos; el sistema de par vectorizado, en cambio, dirige activamente la potencia hacia la rueda con mejor agarre.
En un vehículo eléctrico el panorama cambia radicalmente. Cuando hay dos o más motores independientes, es el software quien decide cuánto trabaja cada motor. Cada motor genera par directamente en la rueda o el eje al que está acoplado; no se necesita ningún mecanismo mecánico de redistribución de potencia. La ausencia de conexión mecánica le aporta al sistema un tiempo de respuesta más rápido y una flexibilidad mucho mayor en la transferencia de par.
Diferencia con el sistema de combustión interna: decisión de software en lugar de milagro mecánico
En los vehículos de combustión interna, la vectorización de par se realiza con dos métodos habituales. En el enfoque basado en frenos, se aplica un frenado instantáneo a la rueda interior de la curva; funciona, pero es ineficiente porque desperdicia energía en forma de calor. En el enfoque basado en el diferencial, los paquetes de embrague dentro del diferencial se activan mediante mando electrónico y acumulan el par hacia un lado. Ambos métodos son funcionales, pero los dos dependen de la velocidad de respuesta y la durabilidad de los componentes mecánicos.
En el lado eléctrico, el concepto es deliberadamente más simple: el software controla dos o más motores por separado. En lugar de aplicar frenos, desvía el par creciente de la rueda que patina y lo entrega a la que tiene agarre. La tecnología se conoce en el mundo de combustión interna desde los años noventa; hoy la encontramos con diversos nombres en muchos automóviles de alto rendimiento. En los vehículos eléctricos, además, ese mismo objetivo se convierte en una ventaja estructural a medida que aumenta el número de motores: la potencia a distribuir ya está fragmentada y cada parte tiene su propio control.
La cadena de control: el camino del sensor de yaw al motor
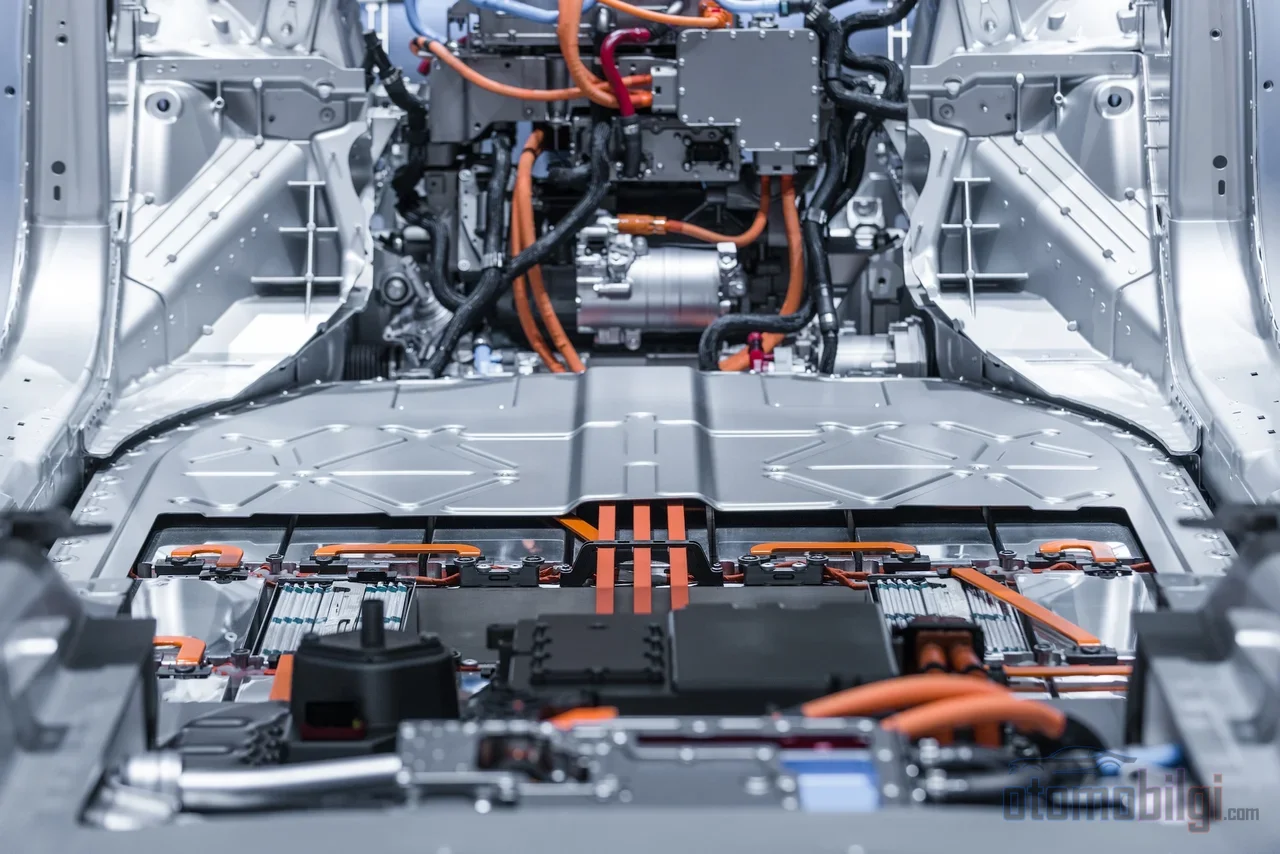
La vectorización de par es una cadena de decisiones y cada eslabón es medible. Una arquitectura electrónica típica funciona así:
- El sensor de yaw lee la velocidad de giro real del vehículo.
- Esta señal se procesa y se convierte en un dato de velocidad yaw a nivel DC, que se envía como mensaje al bus de datos CAN.
- La unidad de control del vehículo (VCU) compara estos datos con la trayectoria deseada por el conductor.
- La función distribuidora de par calcula el comando de par que debe enviarse a cada motor.
- El sistema se repite de forma cíclica: cada medición se convierte en la entrada de la siguiente decisión de par y el vehículo continúa siguiendo la trayectoria más óptima.
El ejecutor físico de esta cadena es el inversor de tracción. Convierte la corriente DC de alto voltaje procedente de la batería en AC controlada que el motor de tracción puede utilizar; ajusta la velocidad y el par del motor mediante PWM, es decir, modulación por ancho de pulso, y gestiona la frenada regenerativa a través del mismo hardware. Es decir, la vectorización de par no es una caja separada, sino un trabajo de software y algoritmo llevado a cabo conjuntamente por el inversor y la VCU.
En las arquitecturas modernas, esta tarea se divide en dos capas. La capa superior divide el par entre el eje delantero y el trasero de manera que se reduzca el consumo de energía; la capa inferior genera directamente el momento de yaw mediante la diferencia de par entre la rueda izquierda y la derecha. Eficiencia y dinamismo son dos objetivos del mismo sistema gestionados en dos capas diferentes.
¿Qué ocurre en un EV de un solo motor? Diferencial virtual y control de deslizamiento
No se puede esperar que un EV de un solo motor y un solo eje realice la vectorización de par en el sentido clásico: la rueda izquierda y la derecha están mecánicamente unidas y el motor produce un único par. Lo que entra en juego aquí es la lógica del diferencial virtual : el software de control, siguiendo las velocidades de las ruedas, imita electrónicamente la tarea que debería realizar el diferencial físico. Cuando se detecta una rueda patinando, el sistema reduce el par o activa la frenada regenerativa para suprimir el deslizamiento; el objetivo no es crear un momento de yaw extra en la curva, sino evitar la pérdida de potencia y mantener la estabilidad.
Este problema se lleva mucho tiempo estudiando en la literatura de control para ruedas con tracción independiente. Desde métodos que no se basan en el índice de deslizamiento y estiman el par máximo transmisible, hasta mantener el índice de deslizamiento por debajo del umbral aproximado del 20% hasta los enfoques de control de tracción que las mantienen, existen diversas estrategias. Su denominador común es este: si el neumático patina y sale de la zona donde transmite tanto el agarre como la fuerza de dirección al suelo, el control del vehículo se debilita rápidamente; la tarea del software de control es mantener el par dentro de ese límite.
Equilibrio en milisegundos en la arquitectura de doble motor
En un EV de doble motor y tracción total, los motores delantero y trasero se controlan de forma independiente mediante software. Esta independencia no solo permite distribuir la tracción, sino también gestionar los límites de la física. En una aceleración fuerte, el peso del vehículo se carga hacia atrás; el agarre de las ruedas delanteras disminuye. En este caso, el sistema puede reducir el par enviado al motor delantero para evitar la pérdida de agarre; mientras que en un sistema de combustión interna esto solo se logra con dificultad mediante embragues mecánicos, el software del EV apunta directamente al par del motor.
El comportamiento en curva se gestiona con la misma lógica. Cuando el par se desplaza entre los ejes delantero y trasero, cambia el carácter de giro del vehículo: una distribución con peso hacia atrás reduce el subvirage, es decir, la reluctance del volante a girar. Su beneficio medible también es claro: el vectorizado del par, al proporcionar un momento de guiñada continuo por encima del diseño de suspensión convencional, reduce el gradiente de subvirage, amplía la zona donde la respuesta del vehículo funciona de forma lineal y aumenta la aceleración lateral máxima alcanzable.
El precio de este par asimétrico es el calentamiento. En una curva larga, los motores del lado exterior generan un par notablemente mayor que los del interior; la temperatura de los motores exteriores aumenta mientras que la de los interiores disminuye. La dinámica térmica de la transmisión de potencia depende de las entradas del conductor y de la demanda de par del algoritmo de control; es decir, el vectorizado también es un parámetro de diseño térmico en el dimensionamiento de los motores.
Arquitecturas de cuatro motores: un motor por rueda
La configuración de cuatro motores, que conecta un motor independiente a cada rueda, se considera la conclusión lógica del vectorizado del par. El par de cada rueda puede controlarse de forma individual e independiente; la respuesta del motor es rápida y se puede lograr una alta eficiencia en el uso de la energía. Se considera que este enfoque hace posible el vectorizado definitivo del par, ya que gestiona de manera completa el par de las cuatro ruedas.
Solo esta arquitectura traslada la pregunta a una dimensión familiar de la vida cotidiana: ¿por qué no está en todos los vehículos? La respuesta está en el equilibrio entre coste y empaquetado. Cuatro motores independientes, cuatro inversores independientes y el software de control necesario para gestionarlos; a esto se suma la complejidad del software de control de tracción. Una nota de ingeniería interesante proviene de la elección del motor: como el par aumenta en proporción cúbica con el radio del motor, los motores de flujo axial con una alta relación par/volumen ayudan a cumplir estas restricciones de empaquetado de cuatro motores.
Modos de conducción y su relación con la frenada regenerativa
El modo de conducción seleccionado con un botón en el volante cambia el carácter del algoritmo de vectorización de par. Un modo más deportivo ajusta de forma más agresiva la diferencia de par entre los dos lados o los dos ejes, produciendo una respuesta de dirección más rápida y un comportamiento más ágil en las curvas; la intervención del sistema de estabilidad se reduce. En los modos orientados al confort, en cambio, el sistema interviene tarde o mantiene la diferencia de par cercana a la simetría. En los sistemas multimodo de doble motor, estas transiciones se realizan a través de un sincronizador, entre el régimen de vectorización de par y el par máximo del motor.
La frenada regenerativa también forma parte de la misma ecuación. En un EV de propulsión trasera, cuando entra en acción la frenada regenerativa, se aplica un par de frenado adicional a las ruedas traseras, lo que puede provocar pérdida de adherencia de las ruedas y problemas de estabilidad. Es precisamente aquí donde entra en juego la vectorización de par: redistribuye el par de frenado entre las ruedas para evitar el deslizamiento. La gestión coordinada de la frenada, la tracción y el control del chasis con una única estrategia está en el centro del debate de ingeniería actual en este campo.
¿Vale la pena o es un lujo? El equilibrio entre coste y beneficio
Una evaluación realista de la vectorización de par debe responder a dos preguntas: ¿el sistema marca la diferencia en la conducción normal y cuál es su precio? En el lado del beneficio, no se percibe en la mayoría de las conducciones a velocidad moderada sobre asfalto seco; la diferencia aparece en superficies embarradas, curvas agresivas y conducción al límite. Además, el sistema es complejo y caro; en caso de avería, su reparación tampoco es sencilla.
Sin embargo, existe también una expectativa a largo plazo: se cree que la vectorización de par podría seguir los pasos del ABS, antaño considerado un lujo, y convertirse en el futuro en una característica de seguridad estándar. En el lado de la eficiencia energética también existe un campo de trabajo activo: tanto la distribución del par entre el eje delantero/trasero como la distribución óptima del par que reduce la demanda total de potencia en vehículos con motor por rueda están en el foco de las investigaciones actuales. Es decir, la tecnología madura no solo como herramienta de rendimiento, sino también de eficiencia.
Conclusión: La coreografía del baile está en el software
La vectorización de par es una disciplina de dinámica del vehículo que ha pasado de ser un milagro mecánico a una capacidad de software. En los modelos de un solo motor suprime el deslizamiento diferencial virtual, en los de doble motor gestiona el equilibrio entre los ejes y, en las arquitecturas de cuatro motores, lleva cada rueda a la coreografía una por una. A medida que esa cadena circular de decisiones que pasa por el sensor, la unidad de control y el inversor se acelera, el lugar del caos mecánico de la era de combustión interna lo ocupa una experiencia de conducción medible, ajustable y actualizable. Visto con ojos de ingeniero, este es el aspecto más impresionante: el mismo chasis puede exhibir un comportamiento del vehículo completamente distinto con un perfil de software diferente.
Fuentes
- Diseño de vectorización de par en vehículos eléctricos
- Y la vectorización de par, el siguiente paso en el diseño de vehículos eléctricos
- Vectorización de par explicada
- Vectorización de par: qué es y qué hace
- Configuración de doble motor y tracción total
- El futuro del manejo superior (1): vehículos eléctricos con cuatro motores
- Revisión del esquema de distribución de par en vehículos eléctricos de cuatro ruedas con motores en rueda
- Problemas de estabilidad de un vehículo eléctrico de tracción trasera con frenado regenerativo
- Control de tracción para vehículos eléctricos con ruedas accionadas de forma independiente
- Una estrategia de control de tracción con un modelo de eficiencia
- Control de deslizamiento de rueda para un vehículo eléctrico AWD con motores individuales en rueda
- ¿Qué es un inversor de tracción?
- Mediciones del inversor de tracción y del motor de vehículos eléctricos
- Distribución de par óptima en potencia para vehículos eléctricos sobreactuados
- Optimización de la distribución de par para la eficiencia energética
- Sistema multimodo de doble motor para vehículos eléctricos
- Control de vectorización de par según el modo de conducción