Az Hónapig Élő Első Autó, a Lunar Roving Vehicle Története
Az oldal megosztása
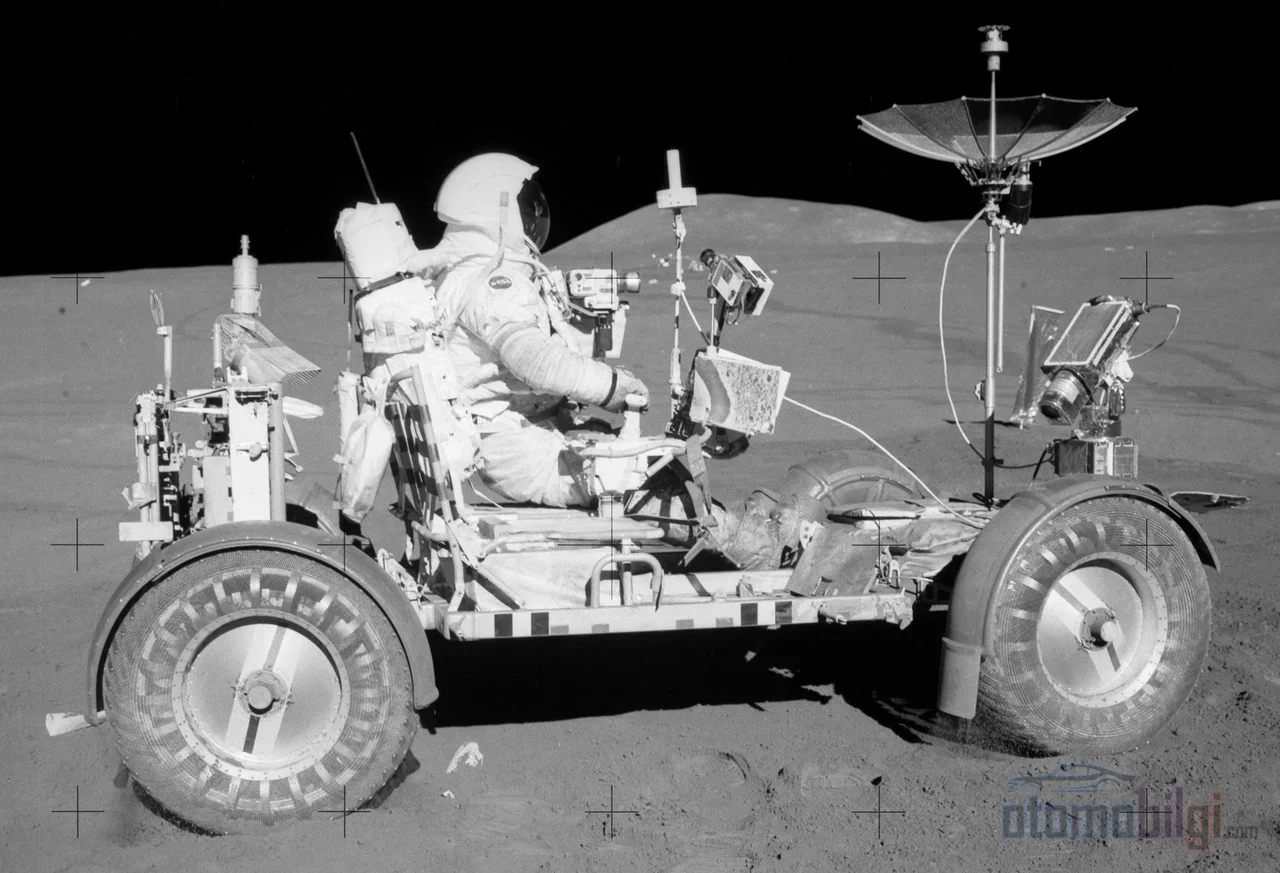
A Lunar Roving Vehicle, vagyis a Hold-jármű-program négykerekű elektromos roverje, amely az Apollo 15 küldetés keretében 1971. július 31-én került a Hold felszínére, a Boeing fővállalkozásával és a General Motors leányvállalata, a Delco Electronics hajtárendszeri hozzájárulásával mindössze 17 hónap alatt kifejlesztett akkumulátoros jármű volt. A 210 kg önsúlyú és 92 km hatótávolságú jármű az elektromos autózás történetének legkülönlegesebb mérföldkövét jelenti: Ez volt az első és máig egyetlen sorozatban, dedikált célra gyártott elektromos jármű, amely olyan felszínen üzemelt, ahol nincs egyetlen út sem, és amelyet szélsőséges hőingadozások és koptató por borít.
Kiemelkedő adatok
- Első használat: 1971. július 31., Apollo 15 küldetés
- Önsúly 210 kg; hasznos teher 440 kg (két asztronauta, felszerelés és Hold-minták)
- Minden keréken külön 0,25 LE-s DC motor; hatótávolság 92 km
- Holdi sebességrekord: 18 km/h, Apollo 17, Eugene Cernan
- A teljes fejlesztési idő mindössze 17 hónap volt
Miért víttek elektromos járművet a Holdra?
A kérdést fordítva is fel lehet tenni: Volt-e egyáltalán másik lehetőség a Holdon? A Hold atmoszférája gyakorlatilag elhanyagolható, ezért egy belső égésű motorhoz üzemanyagot és oxigént is kellett volna szállítani; ez pedig a tömegbüdzsé teljes rombolását jelentette volna. Az elektromos hajtás ezzel szemben csak a szállított energia által korlátozott, kevés mozgó alkatrésze van, és vákuumközeli környezetben egyáltalán nem okoz kipufogógáz-problémát. Vagyis a Hold-járművek elektromos volta nem környezetvédelmi döntés volt, hanem tiszta mérnöki kényszer.
Ennek a választásnak történelmi gyökerei is voltak. A 19. század végén az autók körülbelül negyven százaléka elektromos volt; ezek a csendes, szagtalan és hajtókarkot nem igénylő járművek városi használatban messze megelőzték a benzinest. A Hold-jármű ötlete az irodalomból sem előzte meg: 1959-ben Georg von Tiesenhausen egy felfújhatatlan, rugalmas kerekű, négykerék-meghajtású holdi rover koncepcióját tervezte meg. Vagyis az LRV nem az elektromos hajtás hanyatló korszakában született, hanem éppen azon a ponton, ahol ez a technológia a legextreme követelményekkel találkozott.
Hold-jármű 17 hónap alatt: a Boeing és a GM közös vállalkozása
A NASA hivatalos jóváhagyása 1969 májusában érkezett; a pályázatot pedig 1969. július 11-én, közvetlenül az Apollo 11 leszállása előtt írták ki. A Boeing, a Bendix, a Grumman és a Chrysler tett ajánlatot, és 1969. október 28-án a Boeinget választották fővállalkozónak. Az első szerződés, költség-pluszösztönző prémiummal 19 millió dollár értékű volt, az első szállítási határidő pedig 1971. április 1. lett. Az anyagköltségek és a konstrukciós módosítások miatt a végső költség 38 millió dollárra emelkedett; mai értéken körülbelül 302 millió dollár. Ez a túllépés kritikákat váltott ki, de az összeg közel volt a NASA kezdeti becsléséhez.
A munkamegosztás világos volt: a Boeing az elektronikát és a navigációs rendszert vállalta; a General Motors santa barbarai védelmi kutatólaboratóriuma pedig a kerékből, motorból és felfüggesztésből álló hajtárendszert fejlesztette ki. Ebben a csapatban dolgozott Samuel Romano és Ferenc Pavlics többek között; Pavlics rugalmas huzalszövet-kerék terve külön elismerést kapott a NASA-tól. Saverio Morea végezte a projektmenedzsmentet. Az eredmény az egyik ritka példa lett arra, amikor az autóipari és a repülőgépipari mérnököség ekkora sebességgel dolgozott együtt: a koncepciótól a Hold felszínéig 17 hónap, ráadásul olyan megbízhatósággal, hogy komoly meghibásodás nélkül minden feladatot el tudott végezni.
Négy repülőképes járművet gyártottak. Három a Holdra ment, a negyedik az Apollo 18 törlése után az alkatrész-tartalékállományba került. Ezeken felül gyártottak egy statikus modellt, egy mérnöki modellt, két 1/6-os gravitációs modellt, egy 1 g-s trénert, egy tömegmodellt, egy rezgésvizsgálati egységet és egy minősítési tesztegységet is. Az alacsony gravitációs teszteket a KC-135A repülőgép parabolaívű repüléseivel végezték; ezek a tesztek rámutattak arra is, hogy a porszennyezés korlátozása érdekében a kerékösszevés kötelező volt.
Műszaki adatok: Motor Minden Kerékre
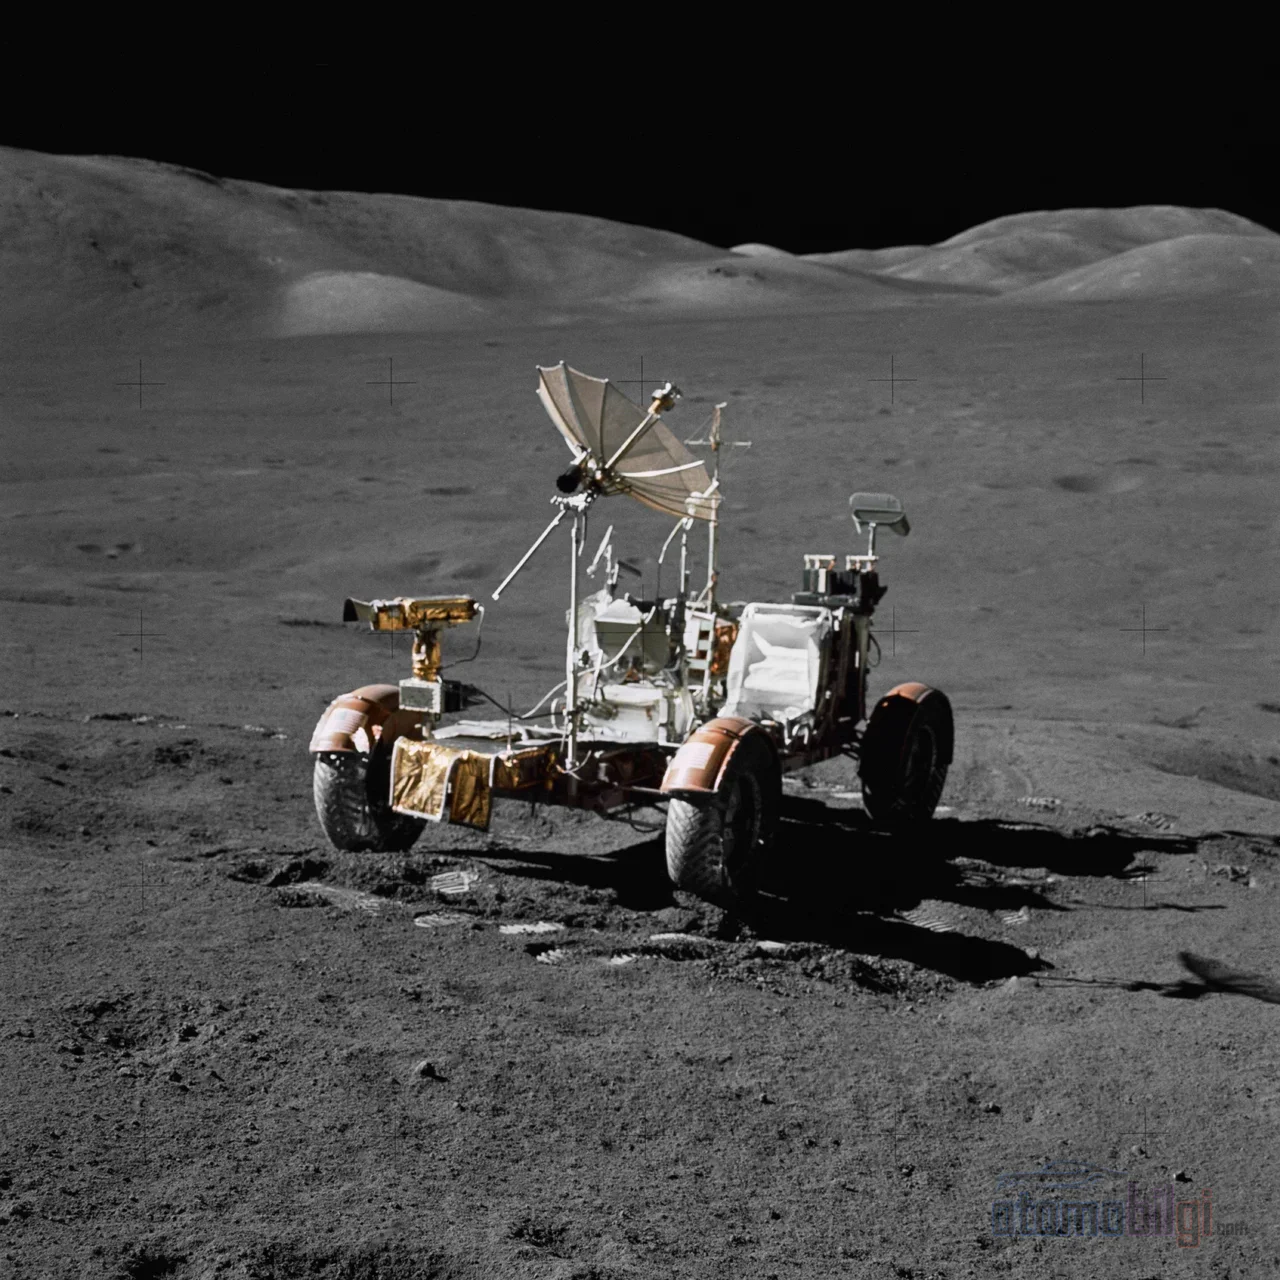
Az LRV hajtási architektúrája a mai modern elektromos járművekben látott kerékenkénti-motor megközelítés legtisztább megvalósítása. Mind a négy kerékben egy 0,25 LE-s (190 W-os), 10 000 rpm-en működő soros gerjesztésű kefelegyesen egyenáramú motor volt; minden motor egy 80:1 áttételű harmonikus hajtóművel hajtotta a kereket. Ha egy motor meghibásodott, a csapokat ki lehetett venni, és a kerék szabadonforgásra állt át; vagyis egyetlen meghibásodás nem akadályozta meg a jármű mozgását. A kormányzáshoz elöl és hátul külön 0,1 LE-s (75 W-os) egyenáramú motorokat használtak; Az Ackermann-geometriával a fordulókör sugara 3 méterig csökkenthető volt.
Az energiát két, az Eagle-Picher által gyártott 36 voltos ezüst-cink primer akkumulátor szolgáltatta; mindkettő 121 amper-másodperc kapacitású volt, a teljes hatótávolságot 92 km -ben határozták meg. Ezeket az akkumulátorokat nem lehetett tölteni, és ez nem hiba, hanem tervezési döntés volt: a jármű nem tért vissza a Holdról, ezért az újratöltési infrastruktúra helyett az egyszer használatos, megbízható és nagy energiasűrűségű kémiát választották. Az első részen külön 36 voltos csatlakozó állt rendelkezésre a kommunikációs relényegység és a televíziós kamera számára.
A Holdi környezet egyik legkeményebb kihívása a hőmenedzsment volt. Az LRV-ben nem volt aktív hűtőrendszer; ehelyett fázisváltós viasz hőkapacitátor-csomagokkal és felfelé néző reflektáló radiátorfelületekkel végezték a passzív hűtést. Vezetés közben a radiátorokat micavédővel takarták le, megállásoknál pedig az asztronauták kefével tisztították le a port. Ez az egyszerű, de fegyelmezett megoldás működőképesen tartotta az elektronikát a holdi nappal perzselő hőmérsékletén.
| Tulajdonság | Érték |
|---|---|
| Üres tömeg | 210 kg (462 font) |
| Maximális hasznos teher | 440 kg (két asztronauta, felszerelés, minták) |
| Hossz / tengelytáv | 3,0 m / 2,3 m |
| Motor kerékenként | 0,25 LE egyenáramú, 10 000 rpm, 80:1 harmonikus hajtómű |
| Akkumulátor | 2 × 36 V ezüst-cink (primer), Eagle-Picher |
| Hatótávolság | 92 km |
| Tervezett maximális sebesség | 10 km/h (az Apollo 17-nél 18 km/h-t mértek) |
| Kerék | 32 hüvelyk átmérőjű, cinkkel bevont acélhuzalháló, titán chevronmintával |
Vázszerkezet és Keréktervezés a Holdra
A váz 2219 alumíniumötvözet csőből készült, középen csuklós, háromrészes hajtható karosszéria volt. A hajtónak nem véletlen volt, hanem a szállítás kényszere: a jármű a Hold-modul Quadrant 1 rekeszébe összehajtva került beépítésre. Az asztronauták a felszínre érkezés után egy köteles és fékes tárcsás rendszerrel, nagyrészt automatikusan működő folyamattal nyitották ki és helyezték a földre a járművet. Teljes súly mellett a talajszinti magasság mindössze 36 centiméter volt; az alacsony súlypont csökkentette a felborulás kockázatát a göröngyös terepen.
A gumiabroncs kérdése a Holdon klasszikus értelemben nem létezik: levegőt nem lehet pumpálni, a gumi pedig a szélsőséges hőingadozásban nem bírja. A megoldás egy 0,033 hüvelyk acélhuzamból fonott, cinkbevonatú drótháló kerék volt; a kontakt felület felét fedő titán chevronok biztosították a tapadást, a 25,5 hüvelyk átmérőjű titán ütközőtömés pedig védte a karosszériát az ütésektől. A vezérléseket egyetlen T-alakú botkormányra redukálták: előretolni a gáz, jobbra-balra mozdítani a kanyarodás, hátrahúzni a fék, legvégig tolni a kézifék.
A küldetés küldetési adatai és a Hold-rekord
A három jármű összesen átlagosan 30-30 kilométernyi problémamentes utat tett meg. A navigáció egy iránygiroszkóp, egy kerék-odometria és egy számítógép együtteséből állt; mivel a Nap a Holdon körülbelül fél fokot halad óránként az égen, az asztronauták szükség esetén egy egyszerű Nap-árnyék műszerrel kézi irány meghatározást is végezhettek. A biztonsági számítás szerint ha a rover meghibásodott volna, a legénye a Hold-modulig el kellett tudott gyalogolni; ez a gyaloglási határ bizonyított megbízhatóság alapján az Apollo 17 leghosszabb átmeneténél lazult meg.
| Küldetés | Összes megtett távolság | Összes vezetési idő | Max. távolság a LM-től |
|---|---|---|---|
| Apollo 15 | 27,76 km | 3 óra 02 perc | 5,0 km |
| Apollo 16 | 26,55 km | 3 óra 26 perc | 4,5 km |
| Apollo 17 | 35,89 km | 4 óra 26 perc | 7,6 km |
Bár a tervezett maximális sebesség 10 km/h volt, az Apollo 17-nél 18 km/h sebességet értek el; ez az informális Hold-sebességrekord Eugene Cernan nevéhez fűződik. A küldetés végén Cernan úgy parkolta le a rovert a televíziós kamerától, amelyet a Mission Control távirányított az felszállás rögzítésére, és a harmadik kísérleten a felszállás sikeresen rögzítésre került.
Hibák, javítások és a Holdon maradt három jármű
Minden mérnöki alkotáshoz hasonlóan az LRV is terepen próbára lett téve. Az Apollo 16-nál John Young a második felszíni átmenetkor nekiütközött a hátsó sárvédő toldaléknak; a felszóródott holdpor betolta a legénységet, a konzolt és a kommunikációs berendezést, az akkumulátor hőmérséklete és a fogyasztás pedig nőtt. Az Apollo 17-nél a sárvédőt, amelyet Cernan a csákány nyelével tört el, nem lehetett ragasztószalaggal rögzíteni; a legénység a második átmenet előtt a holdtérképek, ragasztószalag és a leszállóegységből kihozott bilincsek segítségével tartalék sárvédőt készített. Ezek a térképek ma a National Air and Space Museum kiállításán láthatók; tehát egy a Holdon ragasztószalaggal megjavított elektromos jármű darabjai az űrtörténet múzeumi tengelyévé váltak.
Mindhárom rovert a Holdon hagyták. Ennek oka egyszerű fizika: csak a Hold-modul felső fokozata térhetett vissza pályára, és minden plusz kiló plusz üzemanyagot jelentett. A Földön ezzel szemben a tesztjárművek és trénerek különböző múzeumokban láthatók: a rezgésvizsgálati egység a huntsville-i U.S. Space & Rocket Centerben, az 1 g-s tréner a Johnson Space Centerben, a minősítési tesztegység a National Air and Space Museumban, a makett pedig a seattle-i Museum of Flightban található. Az LRV-3-t a Lunar Reconnaissance Orbiter 2009-es és 2011-es elhaladása során újra lefényképezték; 2020-ban Washington állam a Holdon járt rovereket történelmi szimbólummá nyilvánította.
Az LRV helye az elektromos autó történetében
Az LRV az elektromos autó megszakítás nélküli, de egyenetlen történelmi vonalának egy jellegzetes pontja. A 19. század végén az elektromos autók megszokott látványnak számítottak a városokban; London 1897-ben már elindította az első elektromos taxi szolgáltatást. A benzinauták azonban előnybe kerültek a hatótáv és a költségek egyensúlyában, és az elektromos indítómotor a Ford Model T nyomásával az elektromos autók félre szorultak. A huszadik század folyamán ez a technológia néhány elszánt kísérlet és olyan rövid életű programok révén próbált fennmaradni, mint a GM EV1; a lítium-ion akkumulátorok éretté válása és a 2008-as Tesla Roadster - amely bizonyította, hogy létezhet országútilegális, sorozatgyártású, lítium-ionos elektromos sportautó - nyomán a terület újjáéledt.
Ennek a vonalnak az LRV tanulsága a következő: az elektromos hajtás sorsa nem kizárólag az akkumulátorkémián múlik; ha a megfelelő feladatmeghatározás találkozik a megfelelő küldetési profillal, az elektromos jármű még a legzordabb környezetben is kiemelkedő teljesítményt nyújthat. A Holdon a hatótáv 92 km-re volt korlátozva, és egyetlen ügyfél sem kért töltési infrastruktúrát; mégis a jármű mindhárom küldetését komoly meghibásodás nélkül teljesítette. A NASA által jelenleg fejlesztett Lunar Terrain Vehicle program e örökség hivatalos utódjaként ugyanezt a logikát viszi tovább az új generációs akkumulátorokkal.
Eredmény: Egy fordulópont, amely parkolva vár a Holdon
A Lunar Roving Vehicle a 17 hónapos fejlesztési időszakával, a végleges 38 millió dolláros költségével és a három küldetésre eloszló kifogástalan terepi teljesítményével mérhető bizonyíték arra, mire képes a mérnöki fegyelem. Kerekénként külön DC-motor, ezüst-cink akkumulátorok, dróthálós kerekek és viaszalapú passzív hűtés: egyik sem pózolásból született, mindegyik a Hold által diktált korlátok közvetlen válasza volt. Ma a három jármű még mindig parkol a Hold felszínén; az elektromos autózás történetének legtávolabbi pontján csendesen folytatják állóképességi tesztjüket a napsugárzással és a mikrometeoritokkal szemben.
Források
- Lunar Roving Vehicle
- The Apollo Lunar Roving Vehicle
- The Lunar Roving Vehicle - Historical Overview (S.F. Morea)
- Mobility Performance of the Lunar Roving Vehicle - NASA TR R-401
- Lunar Roving Vehicle Qualification Test Unit
- The Boeing Company wins NASA contract for lunar rover
- NASA's Lunar Rover: Everything You Need to Know