¿Qué es el Resolver? ¿Cómo Sabe el Motor Eléctrico su Propia Posición?
Comparte esta página
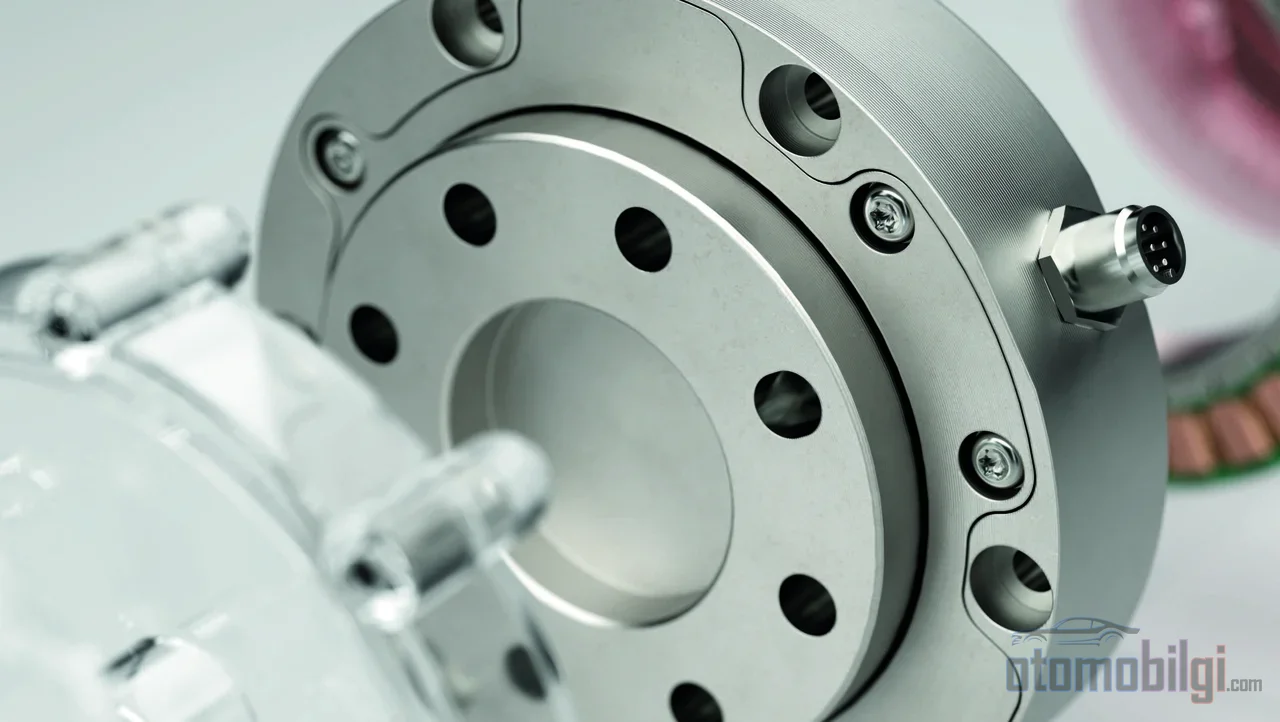
El resolver es un sensor de posición inductivo que funciona según el principio de transformador y mide la posición angular instantánea del rotor del motor eléctrico. El inversor puede generar par manteniendo el campo magnético del estator 90 grados por delante del rotor; para ello es imprescindible que sepa dónde está el rotor, y el resolver proporciona ese dato. Hace el mismo trabajo que un sensor Hall y un encoder, pero su resistencia a la temperatura y a las vibraciones lo convierte en la opción predeterminada para los motores de los vehículos eléctricos.
Aspectos destacados
- El resolver es un sensor de posición analógico que funciona con el mismo principio inductivo que un transformador.
- La frecuencia de excitación típica 2 kHz es de alrededor; en aplicaciones aeroespaciales 10 kHz puede llegar hasta.
- Resolver 210 °C puede funcionar hasta; los encoders suelen estar limitados a 120 °C .
- Un resolver de dos polos ±5 minutos puede alcanzar una precisión angular de.
- Síntomas de avería: ausencia de par a pesar de pisar el acelerador, fluctuaciones de velocidad y vibraciones anormales.
¿Qué es un resolver y cómo funciona?
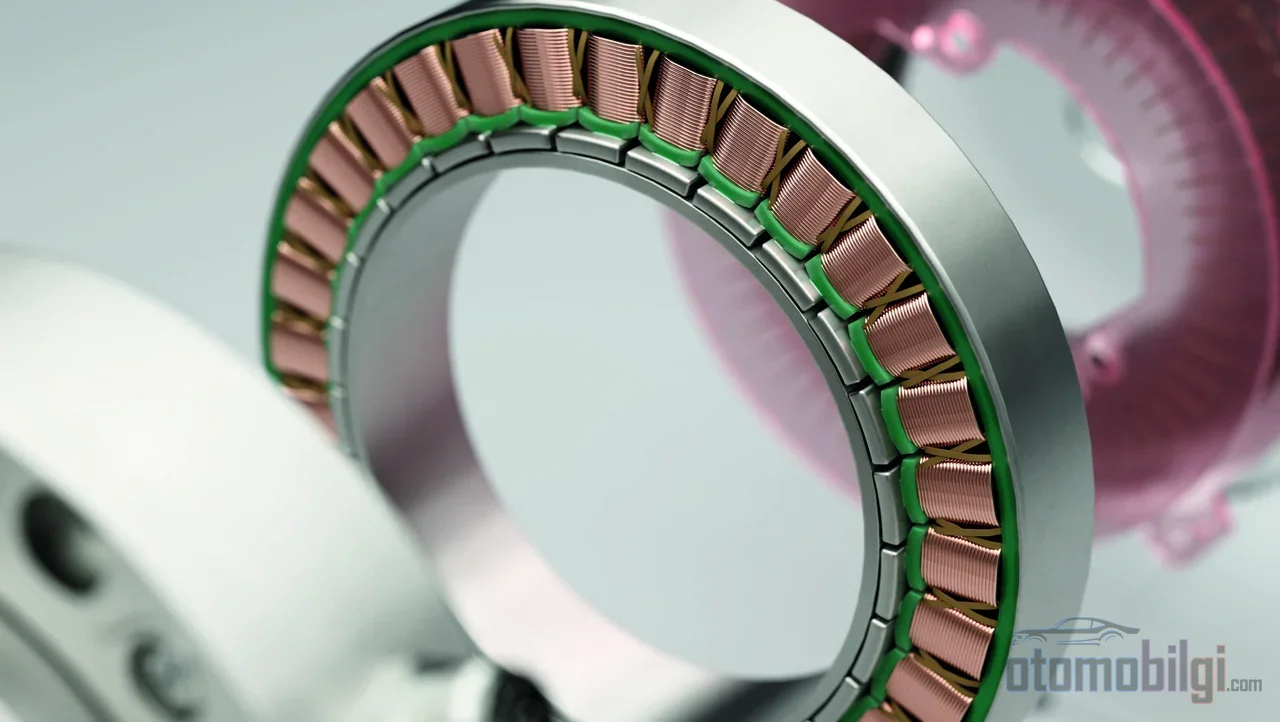
El resolver es, en esencia, un transformador eléctrico rotatorio. Se monta directamente en el eje de un motor eléctrico; la posición del rotor en el resolver corresponde exactamente a su posición angular en el motor. La física no difiere de la de un transformador doméstico: se aplica una señal de excitación sinusoidal de alta frecuencia a un devanado primario en el estator, y esta señal se transfiere al rotor metálico giratorio mediante acoplamiento inductivo. El punto crítico es que el enlace inductivo entre los devanados y el rotor metálico mecanizado varía según el ángulo del rotor.
En el tipo común - resolver transmisor sin escobillas (brushless transmitter) - el estator tiene tres devanados: uno de excitación y dos separados 90 grados entre sí. Estos dos devanados secundarios inducen tensiones de distinta magnitud según la posición del rotor; de uno se obtiene una señal de retroalimentación de tipo seno y del otro de tipo coseno. El controlador calcula el ángulo del rotor respecto al estator comparando las magnitudes relativas de estas dos señales. En una vuelta completa las señales repiten sus formas de onda, por lo que la información del ángulo se renueva en cada revolución.
Señal de excitación y procesamiento de señales
La señal de excitación es la referencia temporal de toda la cadena de señales; cualquier distorsión en esta referencia se lee directamente como error de posición. En aplicaciones terrestres se prefieren 50-60 Hz, en aplicaciones navales y aeroespaciales 400 Hz, y en los sistemas de control frecuencias altas como 5 kHz. La potencia que alimenta los devanados no produce trabajo real, por lo que las tensiones son bajas: menos de 24 VAC.
Las señales de seno y coseno no pueden utilizarse directamente por el controlador; se emplean convertidores resolver-to-digital (R/D) que las traducen a datos de posición digital de 10-16 bits. La precisión también se basa en los datos: un resolver de dos polos (de velocidad única) proporciona la posición angular absoluta dentro de una revolución y alcanza una precisión angular de aproximadamente ±5 minutos. Los diseños multipolares superan este límite: en soluciones de 16 polos es posible una precisión de hasta 10 segundos de arco, y en soluciones de 128 polos de hasta 1 segundo de arco.
¿Por qué el inversor debe conocer la posición del rotor?
En el motor síncrono de imanes permanentes de un vehículo eléctrico, el par surge de la interacción entre el campo magnético rotativo del estator y el propio campo magnético del rotor. El objetivo de la conmutación eficiente es mantener un ángulo de 90 grados entre estos dos campos. En los motores con escobillas, esta sincronización la realiza el conmutador mecánico; en un motor sin escobillas, ningún elemento mecánico asume esta tarea. El inversor se encarga de hacer pasar la corriente entre las fases del estator y, para ello, lee la posición del rotor mediante un sensor.
Exactamente esto es el núcleo del control orientado al campo (FOC): conocer instantáneamente el ángulo eléctrico del rotor. En el accionamiento PMSM, la posición del rotor (θr) se detecta continuamente; el FOC permite gestionar la velocidad y el par de forma suave, precisa e independiente entre sí. Si la sincronización falla, la consecuencia se ve de inmediato: si la conmutación se realiza demasiado pronto o demasiado tarde, el campo del estator y la posición del rotor dejan de estar sincronizados y el par disminuye. Es decir, por más avanzado que sea el software del inversor, si los datos de posición que recibe son incorrectos, la salida también lo será.
Comparación entre resolver, encoder y sensor Hall
Los tres sensores hacen lo mismo: convierten el movimiento mecánico de rotación en una señal eléctrica para generar datos de posición y velocidad. La diferencia está en la naturaleza de la señal y en el perfil de robustez. Los encoders generan secuencias de pulsos digitales o palabras digitales; los resolvers ofrecen un acoplamiento inductivo analógico de seno/coseno. Los sensores Hall, por su parte, proporcionan la posición absoluta del rotor pero con una resolución gruesa: funcionan en pasos de 60 grados eléctricos y son suficientes para esquemas de control simples como el accionamiento six-step. La resistencia a la temperatura también es una ventaja añadida.
Gracias a su alta resolución, el encoder es la elección típica para aplicaciones de servo de precisión; sin embargo, proporciona posición relativa. La resolución de los encoders rotativos ópticos y magnéticos está además limitada por el diámetro del disco y el ancho de las líneas. En resumen: el encoder es robusto o barato, rara vez ambas cosas; el resolver, aunque parece caro, es el que sobrevive en los entornos más exigentes.
| Característica | Resolver | Encoder | Sensor Hall |
|---|---|---|---|
| Tipo de señal | Seno/coseno analógico | Pulso/palabra digital | Digital |
| Información de posición | Absoluta (en una vuelta) | Relativa | Absoluta |
| Resolución | Muy alta (aumenta con el número de polos) | Alta, limitada por el disco | 60 grados eléctricos |
| Resistencia a la temperatura | Hasta 210 °C | Hasta 120 °C | Limitada por la temperatura |
| Resistencia a vibraciones | Muy alta | Media | Media |
| Hardware adicional | Excitador + convertidor R/D | Generalmente no es necesario | No es necesario |
El propio punto débil del resolver
Siendo justos, el resolver tampoco es perfecto. Necesita un excitador independiente y un convertidor R/D; además, como las salidas de seno y coseno son cero cuando la tensión de excitación está cerca de cero, queda ciego durante una parte del ciclo eléctrico. Para cubrir esta carencia se utilizan convertidores R/D de seguimiento (tracking), aunque esto también puede afectar negativamente al margen de fase.
Las soluciones de nueva generación están reinterpretando este límite físico. Los encoders inductivos que utilizan placas de circuito impreso en lugar de bobinados de cobre aplican el mismo principio que el resolver de una forma más económica, ligera y compacta. Un enfoque aún más interesante es el diseño que incrusta las bobinas de detección en el propio motor: en esta solución, que genera señales seno/coseno a partir de la señal PWM, se han medido una resolución de 32.000 cuentas/vuelta, un ruido de fondo RMS de 1,6 cuentas y un muestreo de posición cada 40 µs (25 kHz) en el rango de 0-4.000 rpm.
¿Por Qué el Entorno del Vehículo Eléctrico Elige el Resolver?
Describir el entorno en el que vive un motor de tracción es sencillo: temperaturas entre -40 °C y 150 °C, vibración continua, humedad, contacto con aceite y refrigerante. El resolver de construcción totalmente metálica es naturalmente resistente a este perfil. Visto en cifras, la diferencia se aclara: el resolver 210 °C puede funcionar a temperaturas de, mientras que los encoders típicamente se limitan a 120 °C ; además, el resolver puede resistir aproximadamente 5 veces más vibración que el encoder. Por eso, la regla práctica de selección es sencilla: en toda aplicación que requiera temperaturas superiores a 110 °C, vibraciones severas, contacto con aceite o refrigerante, o una larga vida útil, el resolver destaca.
La robustez frente a la vibración no es una casualidad. Los sensores de posición de los motores de tracción actuales se diseñan para procesar y filtrar las señales erróneas provocadas por la vibración. En resumen, la preferencia del fabricante de vehículos eléctricos por el resolver no es una cuestión de elegancia; es una necesidad de ingeniería impuesta por la realidad térmica y mecánica del compartimento del motor. En aplicaciones críticas para la seguridad, el resolver es de facto la elección predeterminada, ya que la retroalimentación de posición debe ser absoluta y continua.
¿Cómo Se Manifiesta la Falla del Resolver al Conducir?
La falla del resolver afecta directamente la conducción incluso si el motor en sí está en buen estado; porque el inversor ya ha cerrado sus ojos al rotor. Los síntomas típicos son los siguientes:
- Lectura incorrecta de la velocidad del motor en el indicador con el vehículo en reposo - se muestra un valor cuando la velocidad real es cero.
- Imposibilidad de obtener velocidad del motor a pesar de que el alto voltaje es normal y se pisa el acelerador.
- Fallas de sobrecorriente y fallas del módulo IGBT en equipos trifásicos.
- Fluctuaciones de velocidad del motor, calado (stalling), vibraciones o ruido anormal.
En el diagnóstico, la pista más reveladora es la curva de velocidad. La velocidad del motor varía de forma suave y lineal en condiciones normales; mientras que una falla del resolver produce curvas de velocidad puntiagudas, dentadas e irregulares. Se sabe que los ruidos de golpeteo anormales y las lecturas de velocidad negativas detectados en pruebas de NVH se debían en un caso a un diseño incorrecto del mazo de cables del resolver - no solo el sensor, sino también su conexión puede ser la fuente de la falla.
Mazo de seis cables y método de medición
El mazo de cables del resolver típicamente contiene seis hilos: ref± (excitación), sin± y cos±. La falla puede detectarse midiendo la resistencia de los tres pares de señal en el controlador del motor o en el conector del motor. Se puede realizar una medición de continuidad desconectando el conector; si la resistencia es normal pero se sospecha de una conexión floja, se agita el mazo y se observa fluctuación de velocidad en el indicador. Tras el cambio del sensor se realiza un procedimiento llamado calibración del ángulo cero: se determina el desplazamiento angular entre la posición cero del resolver y la posición cero del motor. En los vehículos modernos también avanzan los enfoques de diagnóstico basados en modelos; los métodos basados en datos y en modelos apuntan a identificar las fallas del resolver a través de dos tipos típicos de falla.
¿Sin Sensor No Hay Nada? El Lugar del Control Sin Sensores
La alternativa realmente existe: el control de motor sin sensores (sensorless), una técnica que proporciona control de velocidad y posición en lazo cerrado sin un sensor de posición físico. La ausencia de un sensor de velocidad mecánico en los accionamientos de motor promete bajo costo y alta fiabilidad; en escenarios de carga variable se puede monitorear la velocidad y la posición del eje. Por eso también está vigente el debate entre FOC con sensor o sin sensor en los sistemas de propulsión de vehículos eléctricos: algunos enfoques propuestos buscan ser más compactos y competitivos en costos al mismo tiempo que ofrecen una robustez comparable a la del resolver.
A pesar de ello, la posición del resolver parece segura. La naturaleza absoluta de la información de posición a velocidad cero y a velocidades muy bajas sigue siendo la base más confiable para un arranque suave y un control preciso del par en el motor síncrono de imanes permanentes. El desarrollo del control sin sensores es un asunto de ingeniería que habrá que seguir; pero hoy, cuando arrancas el motor de un vehículo eléctrico, lo más probable es que en la punta del eje siga girando este silencioso transformador con devanados de cobre.
Fuentes
- Resolver (eléctrico)
- Cómo funciona un resolver | Zettlex | Celera Motion
- Resolver | Función y uso en un motor eléctrico
- Mediciones de rotación con resolvers
- Fallas comunes del resolver del motor de vehículos eléctricos
- Una nueva opción para la retroalimentación de posición del motor: diseño de resolver integrado
- Dispositivos de retroalimentación: explorando los sensores de efecto Hall y los resolvers
- Resolvers vs. encoders: cómo elegir el sensor adecuado para el control de movimiento
- Resolver vs. encoder: comparación técnica de la retroalimentación de posición
- Requisitos del motor de tracción de vehículos eléctricos y soluciones de sensores de velocidad
- Resolvers vs. encoders para el control de movimiento
- Control de motor sin sensores: cómo elegir el algoritmo
- ¿Qué es el lazo cerrado sin sensores?