ระบบเบรกอัตโนมัติ (AEB) ปกป้องคุณจากการชนกันอย่างไร?
แชร์หน้านี้
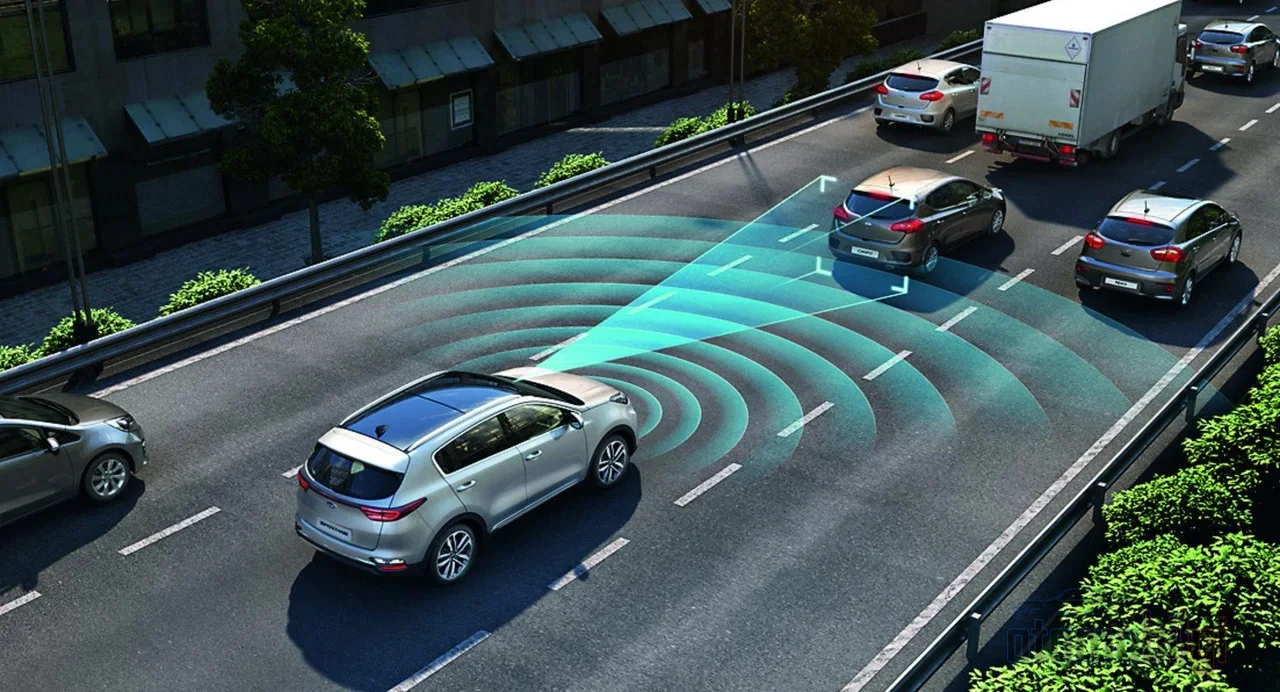
ระบบเบรกฉุกเฉินอัตโนมัติ (AEB) คือระบบความปลอดภัยเชิงรุกที่รวมข้อมูลจากเซนเซอร์ต่าง ๆ เช่น เรดาร์ กล้อง และไลดาร์ เพื่อคำนวณความเสี่ยงการชนภายในไม่กี่มิลลิวินาที และหากผู้ขับไม่ตอบสนองทันเวลา ระบบจะเข้าควบคุมการเบรกแทนเอง กล่าวคือ มันไม่ได้ออกโรงตอนเกิดอุบัติเหตุแล้ว แต่ออกโรงก่อนที่อุบัติเหตุจะเกิดขึ้น แล้วผู้ช่วยเงียบ ๆ คนนี้ในรถของคุณทำงานอย่างไรกันแน่? ไปดำดิ่งสู่โลกของเซนเซอร์กันเลย!
ไฮไลต์เด่น
- Euro NCAP ได้รวมระบบ AEB เข้าไปในการประเมินความปลอดภัยมาตั้งแต่ปี 2014
- ระบบ AEB ส่วนใหญ่ทำงานในช่วงประมาณ 10-80 กม./ชม. การตรวจจับคนเดินเท้าโดยทั่วไปจำกัดอยู่ที่ความเร็วที่ต่ำกว่า
- กฎของ NHTSA แห่งสหรัฐอเมริกากำหนดให้ตั้งแต่ปี 2024 รถยนต์ต้องเบรกอัตโนมัติเพื่อหลีกเลี่ยงการชนกับยานพาหนะได้ถึงความเร็ว 145 กม./ชม. และการชนกับคนเดินเท้าและยานพาหนะได้ถึง 72 กม./ชม.
- ระบบรุ่นใหม่ในการทดสอบสามารถป้องกันการชนด้านหน้าได้ทั้งหมดที่ความเร็วถึง 56 กม./ชม.
- ประสิทธิภาพของ AEB ในรุ่นก่อนหน้าอยู่ที่ประมาณ 46% ในขณะที่รุ่นใหม่เพิ่มขึ้นเป็น 52% - นั่นคือยังมีที่ว่างสำหรับการพัฒนาอีกมาก
ความแตกต่างระหว่างความปลอดภัยเชิงรับและเชิงรุก: AEB อยู่ตรงไหน?
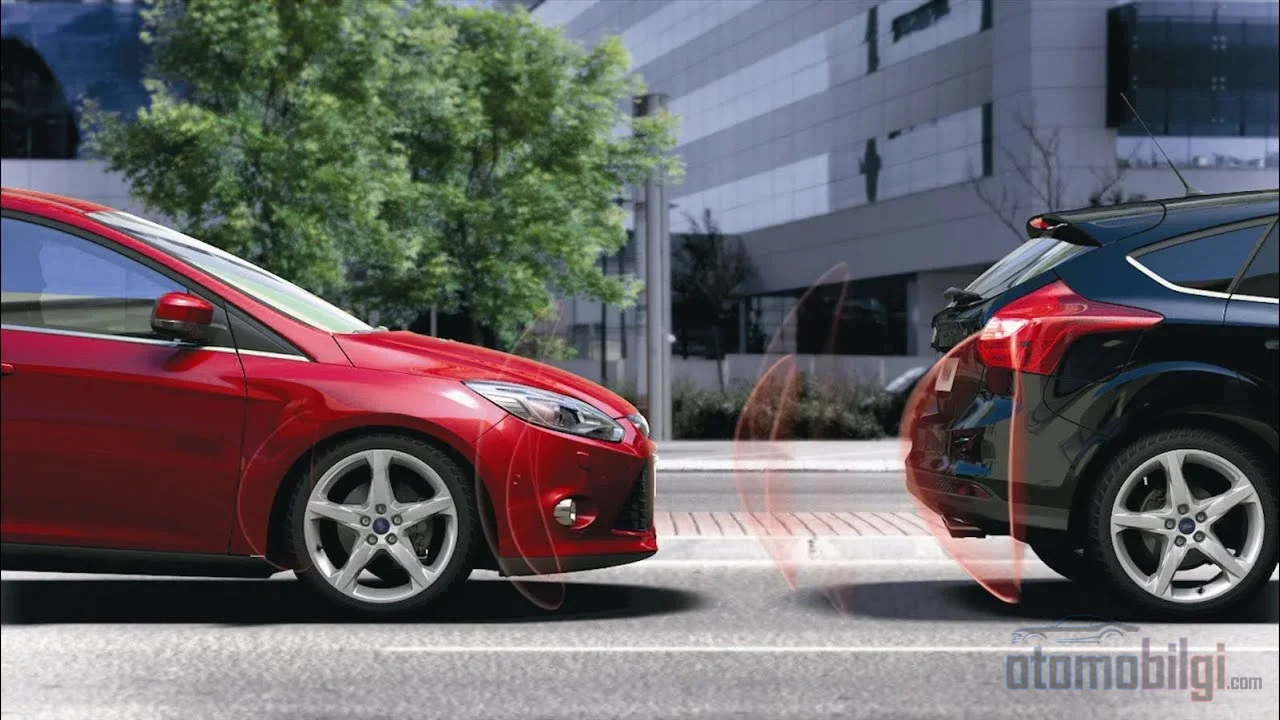
เริ่มต้นด้วยคำถามนี้กันก่อน: ถุงลมช่วยคุณอยู่ทั้งที่คุณประสบอุบัติเหตุไปแล้ว ใช่ไหม? ถุงลม เข็มขัดนิรภัย และโซนยุบตัว จัดอยู่ในโลกของความปลอดภัยเชิงรับ สิ่งเหล่านี้ปกป้องคุณในช่วงเกิดการชนและหลังการชน แต่ AEB ทำงานด้วยหลักการตรงกันข้าม: เป้าหมายคือการทำให้การชนนั้นไม่เกิดขึ้นเลย ด้วยเหตุนี้จึงจัดอยู่ในตระกูลความปลอดภัยเชิงรุก และเล่นอยู่ในทีมเดียวกับระบบต่าง ๆ เช่น ABS, ESP และระบบควบคุมแรงฉุดลาก
คุณสามารถมองความแตกต่างระหว่างทั้งสองได้อีกแบบหนึ่ง: ระบบ ADAS เชิงรับจะเตือนผู้ขับเกี่ยวกับอันตรายเท่านั้น แต่ไม่เข้าแทรกแซง ส่วน AEB หากการเตือนไม่พอ มันก็จะเข้านั่งแท่นหลังพวงมาลัย - โทษที บนแป้นเบรกเสียเอง ด้วยเหตุนี้ Euro NCAP จึงให้ความสำคัญกับ AEB อย่างมาก: ตั้งแต่ปี 2014 เป็นต้นมา ระบบ AEB ในเมือง (city) และนอกเมือง (interurban) ถูกรวมเข้าไปในการให้คะแนนดาว นั่นคือถ้าวันนี้คุณซื้อรถที่ได้ 5 ดาว คุณก็รู้ว่ามันมีระบบ AEB อย่างน้อยหนึ่งระบบอยู่ในนั้น
และยังมีรายละเอียดสำคัญอีกอย่าง: AEB คือทางออกสุดท้ายที่ได้รับการออกแบบไว้สำหรับกรณีที่ผู้ขับเสียสมาธิหรือเหยียบเบรกผิดพลาด มันไม่ใช่ระบบที่ขับรถแทนคุณตลอดเวลาในนามของคุณ แต่จะเข้าแทรกแซงเฉพาะเมื่อระดับความเสี่ยงเกินเกณฑ์ที่กำหนดเท่านั้น
ดวงตาของ AEB: เรดาร์ กล้อง และไลดาร์ ทำงานอย่างไร?
พลังพิเศษของ AEB ไม่ใช่เซนเซอร์ตัวเดียว แต่คือการรวมตัวกันของทั้งสาม สิ่งนี้เรียกว่าการฟิวชันเซนเซอร์ โดยเซนเซอร์แต่ละตัวมีทั้งพลังพิเศษและจุดอ่อน
- เรดาร์: ส่งคลื่นวิทยุและคำนวณระยะทาง ความเร็วสัมพัทธ์ (ด้วยผลของดอปเพลอร์!) และทิศทางการเคลื่อนที่จากสัญญาณที่สะท้อนกลับ ไม่สนใจหมอก ฝน หรือความมืดเลย และมีระยะการตรวจจับที่ไกล แต่ความละเอียดเชิงพื้นที่ต่ำ และบอกไม่ได้ว่าวัตถุที่มองเห็นนั้นคืออะไร (คนเดินเท้าหรือกรวยจราจร?) บนพื้นผิวโลหะยังอาจเกิดการสะท้อน "วัตถุผี" ได้อีกด้วย
- กล้อง: แชมป์การจดจำวัตถุทางสายตา จดจำเส้นแบ่งเลน ป้ายจราจร คนเดินเท้า และผู้ขับจักรยานด้วยโมเดล deep learning (เช่น YOLO, Faster R-CNN) แต่มีปัญหาเมื่อแสงน้อย หมอก และฝนตก กล้องเดี่ยว (mono) วัดความลึกได้ไม่ดีตามธรรมชาติ
- Lidar: ส่งลำแสงเลเซอร์แบบพัลส์แล้ววัดเวลาที่แสงสะท้อนกลับ จึงสร้างแผนที่ "จุดกลุ่มเมฆ" (point cloud) 3 มิติของสภาพแวดล้อมได้ ให้ข้อมูลระยะทางที่แม่นยำระดับเซนติเมตร และทำงานได้แม้ในความมืดสนิท น่าเสียดายที่ไม่มีข้อมูลสี และได้รับผลกระทบจากสภาพอากาศที่รุนแรง
เห็นไหม? ตัวใดตัวหนึ่งเพียงลำพังไม่มีตัวไหนสมบูรณ์แบบ เรดาร์บอกว่า "มีบางอย่างและกำลังเข้ามา" กล้องบอกว่า "นั่นคือคนเดินเท้า" ลิดาร์บอกว่า "อยู่ห่างออกไปเท่านี้" เมื่อรวมคำตอบของทั้งสามเข้าด้วยกัน ก็ได้การรับรู้ที่เชื่อถือได้และแข็งแรง - สิ่งที่ลดการเตือนภัยผิดพลาดให้น้อยที่สุดก็คือการผสมผสานแบบนี้แหละ หนึ่งในความก้าวหน้าล่าสุดคือ เรดาร์ 4D: เพิ่มข้อมูลความสูงให้กับเรดาร์แบบเดิม ทำให้ได้การรับรู้สถานการณ์ที่สมบูรณ์ยิ่งขึ้น
ความเสี่ยงชนคำนวณภายในหลักมิลลิวินาทีได้อย่างไร?
เซนเซอร์เก็บข้อมูลแล้ว แล้วต่อไปเกิดอะไรขึ้น? ลองนึกถึงสถาปัตยกรรม AEB ทั่วไปเหมือนห่วงโซ่: เซนเซอร์และการรับรู้สภาพแวดล้อม → การฟิวชันเซนเซอร์และการติดตาม (รวมวัตถุและติดตามอย่างต่อเนื่อง) → ตรรกะการตัดสินใจ → ตัวควบคุม AEB → พลศาสตร์ยานพาหนะ ในขั้นตอนฟิวชัน การตรวจจับทั้งหมดจะถูกรวมเป็นรายการเดียว และตัวติดตามหลายวัตถุ (multi-object tracker) จะติดตามวัตถุแต่ละชิ้นแบบเรียลไทม์ สำหรับการประมาณตำแหน่ง มักใช้ Kalman filter แบบขยาย (EKF) ฟังดูเหมือนนิยายวิทยาศาสตร์ แต่ทั้งหมดนี้เกิดขึ้นจบในเสี้ยววินาที!
TTC: เวลาที่เหลือก่อนชน
แนวคิดสำคัญที่อยู่ใจกลางของระบบคือ TTC - ย่อจาก "time to collision" คือเวลาที่เหลือก่อนเกิดการชน ระบบคำนวณเวลานี้อย่างต่อเนื่องโดยใช้ระยะทางกับรถคันหน้าและความเร็วสัมพัทธ์ ตรรกะง่ายมาก: หาก TTC สั้นกว่าเวลาที่คุณต้องตอบสนองบวกกับเวลาที่เบรกต้องใช้เพื่อหยุดสนิท ขั้นตอนแรกจะเริ่มทำงาน: FCW หรือการเตือนการชนด้านหน้า ไม่ใช่แตร แต่เป็นเสียงบี๊บที่รถบอกคุณว่า "ตื่นได้แล้ว!"
ถ้าคุณยังไม่ตอบสนอง สถานการณ์ก็รุนแรงขึ้น AEB ใช้การ เบรกเป็นขั้นตอน: เบรกบางส่วนหลายระดับก่อน แล้วจึงเบรกเต็มที่ ลองนึกถึงตัวอย่างการจำลองหนึ่ง: เด็กที่พุ่งออกจากบนถนน เซนเซอร์ยังมองไม่เห็นเลยใน 2.3 วินาทีแรก ที่วินาทีที่ 2.4 เบรกบางส่วนครั้งแรกเริ่มทำงาน ที่ 4.1 วินาทีรถหยุดสนิท และการชนสามารถป้องกันได้ทั้งหมดเมื่อคนเดินเท้าเหลือระยะประมาณ 2.1 เมตร นี่แหละคือเวทมนตร์ที่วิศวกรรมสร้างขึ้นในไม่กี่วินาที!
และยังมีการถกเถียงทางเทคนิคที่น่าสนใจอีก: การคำนวณ TTC แบบดั้งเดิมสมมติว่าความเร็วสัมพัทธ์ของรถสองคันจะคงที่ แต่ในความเป็นจริงเบรกอาจถูกเหยียบทันที! ด้วยเหตุนี้วิศวกรจึงพัฒนาโมเดลที่ฉลาดขึ้น เช่น ETTC ที่คำนึงถึงความเร่งสัมพัทธ์ และ TTC อันดับสอง กล่าวสั้นๆ คืออัลกอริทึมก็ตั้งใจเรียนและพัฒนาตัวเองเหมือนพวกเรา
จะเกิดอะไรขึ้นถ้าคนขับไม่ตอบสนองต่อการเตือน?
นี่แหละคือช่วงเวลาสำคัญที่สุดของ AEB หากระบบไม่ได้รับการตอบสนองต่อคำเตือนอย่างทันเวลา ระบบจะทำงานโดยไม่ขึ้นกับผู้ขับ: เมื่อความเสี่ยงการชนเพิ่มขึ้นและรถไม่ได้ชะลอความเร็ว ระบบจะทำการเบรกฉุกเฉินอัตโนมัติทันทีก่อนการชนเกิดขึ้น ระบบสามารถชะลอความเร็วรถได้ และในบางสถานการณ์แม้สามารถหยุดรถได้อย่างสมบูรณ์ นอกจากนี้ยังมีระบบที่ทำให้ไฟเบรกกะพริบเพื่อเตือนผู้ขับที่ตามมาจากด้านหลังในช่วงการชะลอความเร็วฉับพลัน - ฉลาดใช่ไหม?
จุดสำคัญที่นี่คือ: เมื่อ AEB เข้าควบคุมการเบรก ระบบจะไม่อนุญาตให้ผู้ขับเข้าควบคุม วัตถุประสงค์คือการชดเชยความไม่ใส่ใจหรือช่วงเวลาที่ตื่นตระหนก ดังนั้นการคิดว่า AEB เป็น "ออโต้ไพลอต" ถือเป็นความเข้าใจผิดอย่างมาก; มันเป็นเพียงเสียงเตือนสำรองในวินาทีที่วิกฤตที่สุดเท่านั้น
AEB ทำงานได้ทุกความเร็วหรือไม่? เกณฑ์ความเร็วและข้อจำกัดของระบบ
ไม่ - และคำตอบของคำถามนี้อาจเป็นส่วนที่น่าประหลาดใจที่สุด ระบบ AEB ส่วนใหญ่ได้รับการออกแบบมาสำหรับความเร็วต่ำ-ปานกลาง และโดยทั่วไปทำงานในช่วงประมาณ 10–80 km/h ส่วนระบบ AEB ความเร็วสูงได้รับการออกแบบมาเพื่อป้องกันหรือลดความรุนแรงของอุบัติเหตุร้ายแรงที่ความเร็วราว 80–100 km/h ส่วนการตรวจจับคนเดินเท้ามักจำกัดอยู่ที่ความเร็วที่ต่ำกว่า ในรถรุ่นรุ่นเก่า ขีดจำกัดนี้อยู่ในช่วง 40–60 km/h
ตารางมีลักษณะดังนี้:
| ขอบเขตของระบบ | ขีดจำกัดความเร็วโดยทั่วไป |
|---|---|
| ช่วงการทำงานของระบบ AEB ส่วนใหญ่ | ประมาณ 10–80 km/h |
| ระบบ AEB ความเร็วสูง | ประมาณ 80–100 km/h |
| ขีดจำกัดสูงสุดที่ระบบรุ่นใหม่ป้องกันได้ (การทดสอบ) | การชนทั้งหมดจนถึง 56 km/h |
| ข้อบังคับของ NHTSA: การชนกับยานพาหนะด้านหน้า | จนถึง 145 km/h |
| ข้อบังคับของ NHTSA: การชนกับคนเดินเท้า | จนถึง 72 km/h |
| ขีดจำกัดสูงสุดของกฎการทดสอบ AEB สำหรับยานพาหนะขนาดใหญ่ | 80 km/h |
แถวที่โดดเด่นที่สุดในตารางนี้คือกฎฉบับสมบูรณ์ที่ NHTSA เผยแพร่เมื่อเมษายน 2024: ในสหรัฐอเมริกา รถยนต์นั่งขนาดเล็กต้องสามารถเบรกอัตโนมัติได้จนถึงความเร็ว 145 km/h ในกรณีที่กำลังจะชนกับยานพาหนะด้านหน้า และจนถึงความเร็ว 72 km/h ในกรณีการชนกับคนเดินเท้า หน่วยงานยังเสนอให้ห้ามปิดระบบด้วยตนเองที่ความเร็วเกิน 10 km/h อีกด้วย นั่นหมายความว่า AEB ไม่ใช่ส่วนเสริมที่เลือกได้อีกต่อไป แต่กลายเป็นอุปกรณ์บังคับอย่างเป็นทางการ
ด้านประสิทธิภาพก็มีความก้าวหน้าที่จับต้องได้: ประสิทธิภาพของระบบ AEB รุ่นเก่าอยู่ที่ประมาณ 46% ขณะที่ในรุ่นใหม่อัตรานี้เพิ่มขึ้นเป็น 52% ในการทดสอบ ระบบรุ่นใหม่สามารถป้องกันการชนด้านหน้าได้ทั้งหมดจนถึงความเร็ว 56 km/h แต่พูดตามตรง: สิ่งนี้ยังแสดงให้เห็นว่าเกือบทุกความเสี่ยงที่สองยังคงไม่สามารถป้องกันได้ เทคโนโลยีนี้ไม่ใช่เวทมนตร์ แต่เป็นศาสตร์วิศวกรรมที่กำลังพัฒนา
การทดสอบ Euro NCAP: ทดสอบคนเดินเท้าและผู้ขับขี่จักรยานอย่างไร?
Euro NCAP ทดสอบ AEB ไม่เพียงในสถานการณ์รถกับรถเท่านั้น แต่ยังเป็นส่วนหนึ่งของการปกป้อง ผู้ใช้ถนนที่เปราะบาง (VRU) อีกด้วย โปรโตคอลปัจจุบันครอบคลุมสถานการณ์ยานพาหนะ-คนเดินเท้า, ยานพาหนะ-จักรยาน และยานพาหนะ-มอเตอร์ไซค์ ส่วนการทดสอบการตรวจจับและป้องกันผู้ขับขี่จักรยานเริ่มขึ้นในปี 2018; เป็นครั้งแรกที่มีการทดสอบการเบรกอัตโนมัติสำหรับผู้ขับขี่จักรยานกับ Nissan LEAF และรถได้รับ 5 ดาว ในการประเมินการป้องกันคนเดินเท้า มีการใช้ทั้งการทดสอบกระแทกแบบ headform, upper legform และ lower legform รวมถึงข้อมูลการทดสอบ AEB เข้าด้วยกัน นั่นคือจะมีการวัดแยกกันว่าจะเกิดอะไรขึ้นกับศีรษะ สะโพก และขาของคุณ - โหดร้ายแต่สมจริง!
สถานการณ์ทดสอบละเอียดอย่างเหลือเชื่อ เช่น ในสถานการณ์ "เด็กเดินข้ามถนนจากบริเวณใกล้เคียง" ขั้นตอนการเบรกแบบทยอยลดความเร็วจะถูกติดตามด้วยรหัสสี: สีเทา (ระบบปิดอยู่) สีเหลือง (เบรกบางส่วนระดับที่ 1) สีส้ม (เบรกบางส่วนระดับที่ 2) และสีแดง (เบรกเต็มที่) ในสถานการณ์รถกับรถ ก็มีการทดสอบสถานการณ์ต่างๆ แยกกัน เช่น การเข้าใกล้รถข้างหน้าที่ชะลอความเร็วหรือหยุดนิ่ง รวมแล้วมีหลายสิบสถานการณ์ ผู้ผลิตจึงต้องทำให้ระบบของตนทำงานได้ดีจริงๆ เพื่อผ่านการทดสอบเหล่านี้
Phantom Braking: ทำไม AEB ถึงเบรกโดยไร้เหตุผล?
ทีนี้มาถึงด้านที่น่ารำคาญของเรื่องนี้กัน Phantom braking หรือการเบรกแบบผีหลอก: คือการที่ AEB หรือระบบควบคุมความเร็วแบบปรับตัวเบรกทันทีทันใดทั้งที่ไม่มีความเสี่ยงชนจริง เวลาที่คุณนั่งอยู่ตรงกลางรถแล้วรถเบรกขึ้นมาโดยไร้เหตุผล คุณทั้งตกใจและคนขับรถข้างหลังอาจจะด่าคุณเสียด้วยซ้ำ!
แล้วทำไมถึงเกิดขึ้น? มีตัวการหลายตัว:
- ปัจจัยสิ่งแวดล้อม: บริเวณร่มเงา แสงแดดที่ส่องมาในมุมต่ำ และสภาพอากาศเลวร้าย อาจทำให้ระบบเข้าใจผิดว่ามีสิ่งกีดขวางที่ไม่มีอยู่จริง
- การอ่านฉากผิดพลาด: สะพานลอยข้ามถนนหรือฝาท่อระบายน้ำบนถนน อาจถูกเข้าใจผิดว่าเป็นวัตถุแข็ง
- เซ็นเซอร์สกปกหรือเยื้องศูนย์: กล้องและเรดาร์อาศัยการปรับเทียบที่แม่นยำสูง หากเซ็นเซอร์สกปกหรือตำแหน่งเยื้องไป ระบบก็จะเสี่ยงต่อการเข้าใจผิด
คุณค่าอีกประการของ sensor fusion ก็ปรากฏขึ้น ณ จุดนี้เอง: การลดผลบวกหลอกโดยใช้เซ็นเซอร์อื่นๆ ถ่วงดุลข้อผิดพลาดของเซ็นเซอร์เดียว ซึ่งเป็นเป้าหมายหลักที่นักพัฒนามุ่งเน้น - คือการปรับแต่งอัลกอริทึมการเบรกให้ลดผลบวกหลอกให้เหลือน้อยที่สุด และการทดสอบในโลกจริงอย่างครอบคลุม นอกจากนี้ ยังมีการถกเถียงกันว่า phantom braking สร้างภาระอย่างมากในแง่ความรับผิด (liability) สำหรับผู้ดำเนินการกองรถยนต์ด้วย
อนาคตของ AEB: เซ็นเซอร์และอัลกอริทึมจะไปทางไหน?
มีนวัตกรรมที่น่าตื่นเต้นในฝั่งเรดาร์: เรดาร์ 4D ที่เพิ่มข้อมูลความสูง, อาร์เรย์เรดาร์ความละเอียดสูง, เรดาร์ที่กำหนดด้วยซอฟต์แวร์ และการผสานการเรียนรู้ของเครื่อง ยังมีการยื่นจดสิทธิบัตรสำหรับระบบที่รวม Lidar, เรดาร์ และกล้องเข้าด้วยกัน - ผู้ผลิตลงทุนในชุดเซ็นเซอร์สามชนิดนี้อย่างจริงจัง แถมยังมีโครงการจากมหาวิทยาลัยที่ใช้อุปกรณ์เรดาร์ที่ติดตั้งบนโครงสร้างพื้นฐานริมถนน เก็บสัญญาณที่กระจายออกไป เพื่อระบุทิศทางของเป้าหมายได้เร็วกว่าเรดาร์แบบดั้งเดิมหลายเท่า
ประเด็นสำคัญสุดท้าย: ไม่มีระบบใดเพียงพอในตัวเองเพียงอย่างเดียว การประเมินฟังก์ชันความปลอดภัยเชิงรุกและเชิงรับร่วมกัน ให้ประโยชน์ด้านความปลอดภัยมากกว่าที่แต่ละอย่างให้ได้ด้วยตัวเอง นั่นแหละคือผู้ชนะตัวจริง: การผสมผสานระหว่าง AEB + โครงสร้างตัวถังที่แข็งแรง + ถุงลมนิรภัย + เข็มขัดนิรภัย ในการสอบ เราได้คะแนนสูงในฐานะทีม ไม่ใช่ตัวคนเดียว!
สรุป: AEB คือเพื่อนร่วมที่นั่งที่ฉลาดที่สุดในการพยายามป้องกันการชน เรดาร์บอกระยะทางและความเร็ว กล้องบอกว่ามันคืออะไร ไลดาร์บอกตำแหน่งอย่างแม่นยำ การคำนวณ TTC วัดความเสี่ยง และถ้าคุณตอบสนองช้าเกินไป มันจะเข้าควบคุมเบรกแทน ยังมีข้อจำกัดอยู่ ยังเห็นภาพหลอนบ้างเป็นครั้งคราว - แต่ในทุกเจเนอเรชันใหม่มันดีขึ้นเรื่อยๆ แล้วรถของคุณมี AEB หรือเปล่า? อย่าลืมถามคำถามนี้ตอนเลือกซื้อรถคันต่อไป!
แหล่งอ้างอิง
- Autonomous Emergency Braking with Sensor Fusion
- Euro NCAP AEB LSS VRU Test Protocol - v4.4
- NHTSA Final Rule - Automatic Emergency Braking Systems, Light Vehicles
- Out with the Old AEB, In with the New - AAA
- Automatic Emergency Braking - Transports Canada
- Intelligent Emergency Braking - Nissan Global
- New LEAF charging ahead with 5 star result - Euro NCAP
- Sensor Suite: How Cameras, LiDAR, and RADAR Work
- Second-Order Time to Collision With Non-Static Acceleration
- The Evaluation of Safety Benefits of Combined Passive and Active Safety
- Safety Systems May Cause 'Phantom Braking' - Automotive Fleet
- Automatic Emergency Braking in Cars - NCSR Safety