ระบบครูซคอนโทรลแบบปรับตัวควบคุมระยะห่างด้วยเรดาร์อย่างไร?
แชร์หน้านี้
ระบบควบคุมความเร็วแบบปรับตัว (ACC) คือระบบช่วยขับขี่ที่ไม่เพียงรักษาความเร็วที่ตั้งไว้ แต่ยังติดตามรถยนต์ด้านหน้าด้วยเรดาร์และกล้อง และรักษาระยะห่างด้วยการควบคุมคันเร่งและเบรกโดยอัตโนมัติ กล่าวง่ายๆ ก็คือเป็น cruise control รุ่นฉลาดที่รู้ทันสถานการณ์นั่นเอง แล้วรถยนต์มองเห็นรถคันหน้าได้อย่างไร และคำนวณระยะห่างอย่างไร? มาดูกันทีละขั้นตอนเลย
สิ่งที่น่าสนใจ
- ACC รักษาระยะห่างด้วยช่วงเวลา ไม่ใช่เมตร: ระยะห่าง = ความเร็ว × ระยะห่างที่เลือกไว้
- เรดาร์วัดระยะและอัตราการประชิด กล้องวัดเลนและจำแนกประเภทยานพาหนะ; ระบบฟิวชันนำทั้งสองมารวมกัน
- ACC เพียงอย่างเดียวเป็นSAE Level 1 เมื่อรวมกับระบบเกาะกึ่งกลางเลนจะเป็นLevel 2; ผู้รับผิดชอบเสมอคือผู้ขับขี่
- ณ ปี 2023 รถยนต์ใหม่กว่า 60% มีระบบ ACC
- เซนเซอร์เรดาร์ที่สกปรกหรือฝนตกอาจทำให้ระบบปิดการทำงานชั่วคราวได้
ระบบควบคุมความเร็วแบบปรับตัวทำอะไรกันแน่?
กับครูสคอนโทรลแบบเดิม คุณบอกความเร็ว แล้วมันจะเหยียบคันเร่งแทนคุณ เมื่อมีรถแทรกเข้ามาข้างหน้า คุณต้องเข้ามาจัดการและเหยียบเบรกเอง ACC ก้าวไปอีกขั้นกับงานเดียวกันนี้: ติดตามรถด้านหน้าตลอดเวลา หากรถคันหน้าช้าลงคุณก็ช้าลง เมื่อถนนโล่งก็กลับไปที่ความเร็วที่ตั้งไว้ คำจำกัดความของ NHTSA ก็ตรงกับนี้เลย: ระบบจะปรับความเร็วของยานพาหนะโดยอัตโนมัติเพื่อรักษาระยะห่างที่ตั้งไว้ล่วงหน้ากับรถด้านหน้า
คุณสามารถมองกระบวนการนี้เป็นวงจรป้อนกลับ - เหมือนกับการรักษาสมดุลบนจักรยาน คุณวัดตลอดและแก้ไขตลอด วงจรประกอบด้วยสี่ขั้นตอน:
- การตรวจจับ: เรดาร์และกล้องวัดระยะห่าง ทิศทาง และอัตราการประชิดของรถด้านหน้า
- การตัดสินใจ: ระบบกำหนดความเร็วเป้าหมาย; นั่นคือความเร็วที่ต่ำกว่าความเร็วที่คุณตั้งไว้ แต่เพียงพอสำหรับการรักษาช่วงเวลาที่คุณเลือกไว้
- การควบคุม: ระบบคันเร่งและเบรกจะถูกปรับตามค่านี้
- การกลับสู่ภาวะเดิม: เมื่อถนนโล่ง ระบบจะกลับไปที่ความเร็วที่ตั้งไว้อย่างนุ่มนวล
มีประเด็นละเอียดอ่อนที่ต้องระวัง: เพื่อให้ ACC ทำงานได้อย่างถูกต้อง ระบบต้องรู้ว่าเลนของตัวเองโค้งอย่างไร และระบุ "รถนำ" ที่ถูกต้อง นั่นคือรถที่ใกล้ที่สุดในเลนเดียวกัน ไม่เช่นนั้นเวลาโค้งมันอาจจับรถในเลนข้างเป็นเป้าหมายแล้วเบรกโดยไม่จำเป็น ข้อมูลเลนจึงสำคัญมากจนหากไม่ใช้ระบบฟิวชันเซนเซอร์ งานนี้ก็ไม่ลงตัว
ทำไมเรดาร์และกล้องต้องทำงานร่วมกัน?
เซนเซอร์ทั้งสองมีจุดแข็งและจุดอ่อนของตัวเอง เรดาร์เป็นเซนเซอร์ที่ทำงานในย่านคลื่นมิลลิเมตร; มักซ่อนอยู่หลังกันชนหน้าหรือกระจังหน้า แข็งแกร่งมากในการวัดระยะและอัตราการประชิด ทำงานได้ทั้งกลางวันและกลางคืน แต่เนื่องจากมุมมองแคบ จึงอาจพลาดเป้าหมายในโค้งและทางลาดชัน กล้องติดตั้งอยู่ใกล้กระจกมองหลัง; ค้นหาเส้นเลน จำแนกว่าวัตถุที่เห็นเป็นยานพาหนะหรือไม่ และการวัดตำแหน่งข้างแม่นยำกว่าเรดาร์ แลกกับสิ่งนั้น กล้องมีความเสี่ยงต่อปัญหาอย่างความมืด แสงสะท้อน และเลนส์ที่สกปรก Lidar ให้ข้อมูลระยะที่แม่นยำมากแต่ประสิทธิภาพลดลงในฝน หมอก และหิมะ; จึงพบได้น้อยกว่าเรดาร์ในระบบ ACC สายการผลิต
นี่คือเหตุผลที่ระบบสมัยใหม่ส่วนใหญ่ใช้ การฟิวส์ชันเซนเซอร์: เรดาร์ให้การวัดระยะและความเร็วที่แม่นยำ ส่วนกล้องจำแนกประเภทวัตถุและบอกได้ว่าอยู่เลนไหน เนื่องจากหลักการวัดที่แตกต่างกันสองแบบยืนยันวัตถุเดียวกัน ความน่าเชื่อถือของการวัดและความแม่นยำของระยะจึงเพิ่มขึ้นทั้งคู่ เราสามารถระบุข้อได้เปรียบสองประการของการฟิวส์ชันโดยเฉพาะ: การรวมข้อมูลตำแหน่ง/ความเร็วด้านข้าง (lateral) ที่กล้องถนัด เข้ากับข้อมูลระยะและความเร็วปิดกั้นของเรดาร์ และการที่กล้องตรวจจับเลนและระบุตำแหน่งยานพาหนะโดยเทียบกับเลนของเรา การผสมผสานนี้ยังช่วยปรับปรุงการตรวจจับ 'cut-in' หรือการสังเกตยานพาหนะที่แทรกเข้ามาในเลนของเราอย่างกะทันหันด้วย
ไม่เพียงเท่านั้น: ACC ไม่ทำงานเดี่ยวๆ เรดาร์หน้าและกล้องทำงานร่วมกับการควบคุมเครื่องยนต์ การควบคุมเบรก การควบคุมเกียร์ ข้อมูลมุมพวงมาลัย ความเร็วล้อ และโมดูล ADAS หลัก ทั้งหมดสื่อสารกันบนสายข้อมูลเส้นเดียวกัน รากฐานทางกายภาพฝั่งเรดาร์โดยทั่วไปคือเทคนิค FMCW (คลื่นต่อเนื่องมอดูเลตความถี่) เรดาร์ประมาณระยะห่างระหว่างรถของเรากับรถคันหน้าอย่างต่อเนื่อง และยังวัดค่าต่างๆ เช่น ความเร็วสัมพัทธ์ระหว่างยานพาหนะได้ด้วย
ระยะห่างในการตามถูกคำนวณอย่างไร: ตรรกะของช่วงเวลา
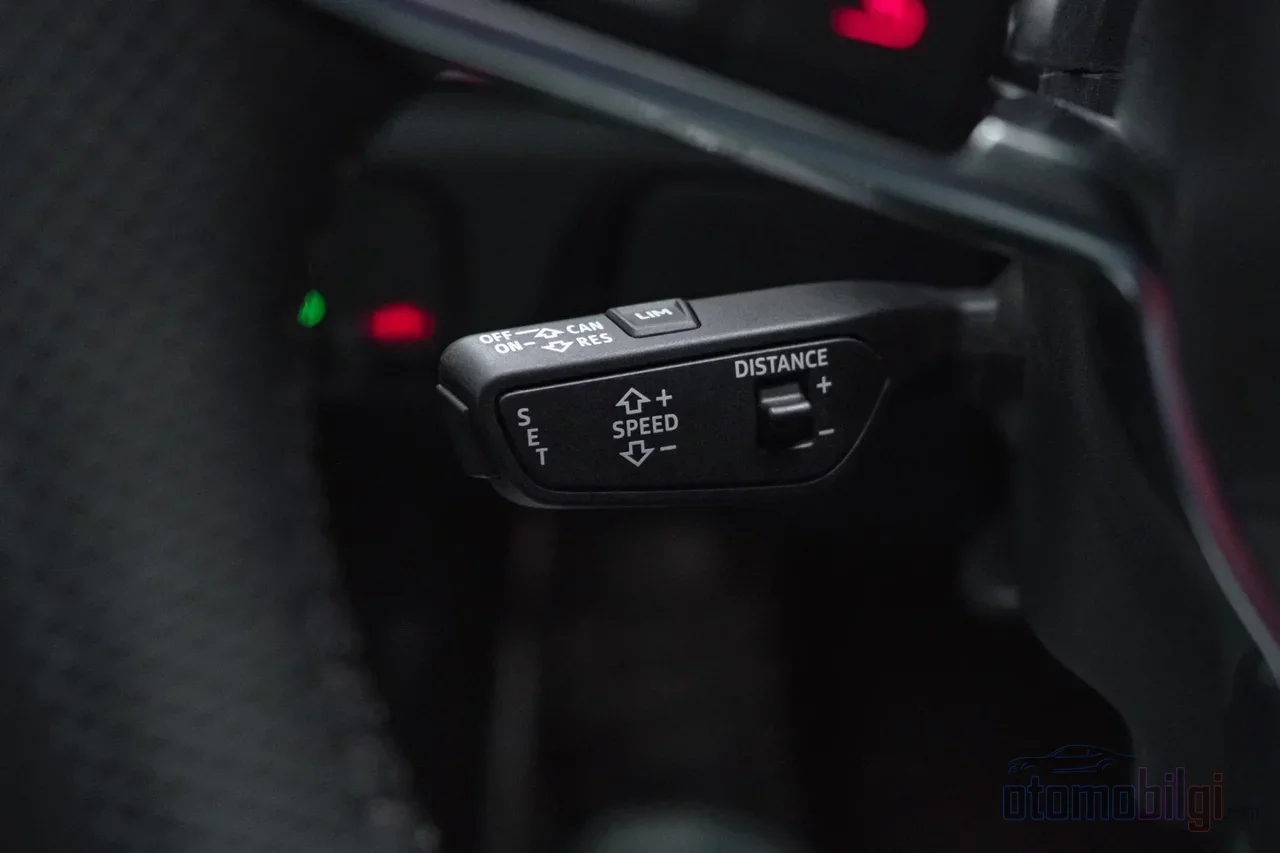
มีคำถามที่เกี่ยวกับตัวคุณ: ACC เว้นระยะเป็นเมตรคงที่ให้คุณหรือไม่? ไม่! มันรักษาระยะห่างด้วย ช่วงเวลา (time gap) ไม่ใช่ด้วยความยาวของรถ สูตรง่ายๆ: ระยะห่างในการตาม = ความเร็ว × ช่วงเวลาที่คุณเลือก นั่นคือที่ 120 กม./ชม. ช่องว่างที่คุณเลือกจะให้ระยะห่างระหว่างรถที่ยาว ขณะที่ในเมืองที่ 50 กม./ชม. การตั้งค่าเดียวกันจะสอดคล้องกับระยะที่สั้นกว่ามาก โดยพื้นฐานแล้วมันเหมือนกับรูปแบบอัตโนมัติของ 'กฎ 3 วินาที' ในโรงเรียนสอนขับรถ
ระบบมักเสนอการตั้งค่าช่องว่างแบบสั้น กลาง และยาว สำหรับการขับขี่ส่วนใหญ่แนะนำให้ใช้การตั้งค่าแบบยาว ในบางรถไม่สามารถตั้งค่านี้เป็นค่าเริ่มต้นถาวรได้ - คู่มือผู้ใช้ของหนึ่งแบรนด์ระบุชัดเจนว่าตั้งค่านี้ไม่ได้ คุณต้องเลือกใหม่ทุกครั้งที่ใช้งาน จริงๆ แล้วสิ่งนี้สมเหตุสมผลเพื่อความปลอดภัย: ต้องการให้ผู้ขับขี่เลือกช่องว่างอย่างมีสติทุกครั้ง
สำหรับผู้ที่สนใจ นี่คือรายละเอียดที่น่าสนใจ: ในโลกวิศวกรรมยังคงถกเถียงกันว่าช่วงเวลาควรคงที่หรือแปรผัน การออกแบบแบบคลาสสิกใช้ช่องว่างคงที่ ขณะที่งานวิจัยทางวิชาการฉบับหนึ่งล่าสุดเสนอว่า กลยุทธ์ช่องว่างแปรผันที่ใช้ช่วงเวลาเองเป็นสัญญาณควบคุมอาจให้ผลลัพธ์ที่ดีกว่าด้วยเทคนิคการควบคุม H∞ แบบไม่เชิงเส้น งานวิจัยอีกชิ้นแสดงให้เห็นว่าเวลาตอบสนองของยานพาหนะ ACC เทียบเคียงได้กับมนุษย์ขับขี่ แต่ช่วงเวลาที่ตัวควบคุมใช้นั้นมากกว่าของมนุษย์ นั่นคือระบบตามหลังเราแบบ 'ระมัดระวัง' กว่าเราเล็กน้อย
ขอบเขตของการแทรกแซงความเร็วและเบรกอยู่ที่ไหน?
ตอนนี้มาถึงส่วนที่วิกฤตที่สุด: ความสามารถของ ACC มีขีดจำกัด ระบบรักษาช่วงเวลาด้วยคันเร่งและ การเบรกเบาๆ ในสถานการณ์ที่ต้องแทรกแซงฉุกเฉิน มันจะส่งสัญญาณเตือนทางภาพและเสียง นั่นคือ ACC ไม่ใช่ระบบเบรกฉุกเฉิน - ตรงนั้น AEB คือผู้เข้าฉาก บทบาทแบ่งกันแบบนี้: ACC ควบคุมแนวยาว (ความเร็วและระยะห่าง) การเข้าเซ็นเตอร์เลนให้การช่วยพวงมาลัยแบบเบา ๆ ส่วน AEB จะเบรกแรงขึ้นเมื่อความเสี่ยงชนสูงขึ้น ในกรณี cut-in และการหยุดกะทันหัน ACC จะชะลอก่อน ถ้าความเร็วปิดระยะพุ่งขึ้น AEB อาจเข้ามาด้วยการเบรกที่แรง
ระบบบางรุ่นจะปิดการทำงานเมื่อต่ำกว่าประมาณ 40 km/h หรือจะให้กดปุ่ม RESUME หรือเหยียบคันเร่งหลังจากหยุดแล้ว ความสามารถ stop-and-go ขึ้นอยู่กับรุ่น บางระบบสามารถทำงานได้ตั้งแต่ 0 km/h และอย่าลืมว่า: คนขับมีความสำคัญเหนือสิ่งอื่นเสมอ เมื่อคุณเหยียบเบรกหรือคันเร่งเมื่อไร ACC จะปิดทันที
ในแง่ของระดับ SAE สถานการณ์เป็นแบบนี้: ACC แบบเดี่ยวถือเป็น Level 1 เพราะควบคุมแค่แนวยาวเท่านั้น พอรวมกับการเข้าเซ็นเตอร์เลนจะกลายเป็น Level 2 'ระบบกึ่งอัตโนมัติ' ทั้งสองกรณีพวงมาลัยและความรับผิดชอบยังอยู่ที่คุณ ด้วยเหตุนี้จึงมีความเห็นที่แข็งแรงว่าควรมองระบบกึ่งอัตโนมัติเป็นเพียงฟีเจอร์เพื่อความสะดวกสบาย และมันไม่ใช่การรับประกันการป้องกันการชน
| ระบบ | หน้าที่ | ทำอะไร? |
|---|---|---|
| ACC | การจัดการความเร็วและระยะห่าง | รักษาระยะเวลา gap ด้วยคันเร่งและการเบรกแบบเบา ๆ |
| การเข้าเซ็นเตอร์เลน | การควบคุมแนวข้าง | ให้การช่วยพวงมาลัยแบบเบา ๆ |
| AEB | ระบบเบรกสำรองฉุกเฉิน | เบรกแรงเมื่อความเสี่ยงชนสูงขึ้น |
ทำไม ACC ถึงปิดเองบ่อย ๆ?
ถ้าคุณเคยเจอข้อความ 'ACC not available' บนหน้าจอตอนฝนตก คุณไม่ได้เจอคนเดียว และเรื่องนี้มีเหตุผลทางเทคนิคอย่างชัดเจน ในฝนที่ตกหนัก สัญญาณเรดาร์อาจรู้สึกว่าถูกบล็อกจากความหนาแน่นของน้ำในอากาศ ระบบจะปิดตัวเองหรือเข้าสู่โหมดเสื่อมสมรรถนะ (degraded) ด้านกล้องก็เช่นกัน ถ้ากระจกหน้าถูกปิดกั้นก็จะเกิดเรื่องเดียวกัน โดยสรุป ฝน หิมะ หมอกหนา และแสงสว่างจ้าโดยตรง อาจขวางหรือทำให้เซ็นเซอร์ที่รถไว้ใจในการเข้าใจสภาพแวดล้อมรอบตัวสับสนได้
การอุดตันของเซ็นเซอร์และการปรับเทียบ
เซ็นเซอร์เรดาร์ถูกบล็อกได้ไม่ใช่แค่จากฝน แต่ยังจากสิ่งสกปรก หิมะ สีพ่นกันชน ฐานท้ายป้ายทะเบียน หรือความเสียหายจากแรงกระแทก เมื่อไปศูนย์บริการด้วยข้อความเตือนนี้ สิ่งแรกที่ตรวจสอบคือสภาพทางกายภาพของเรดาร์หลังกระจังหน้า ซึ่งส่วนใหญ่มักแก้ได้ด้วยผ้าเช็ดและเวลาห้านาที
มีอีกเรื่องที่คนรู้น้อยแต่สำคัญ: การปรับเทียบ ถ้าเปลี่ยนกระจกหน้า ตำแหน่งกล้องจะได้รับผลกระทบ ถ้าเปลี่ยนกันชนหน้าหรือกระจัง ตำแหน่งเรดาร์ก็เช่นกัน แม้แต่การตั้งเพลาและเตยล้อ ยังสามารถทำให้การเล็งของเซ็นเซอร์เพี้ยนได้ หลังทำงานเหล่านี้ การปรับเทียบตามขั้นตอนของ OEM เป็นสิ่งจำเป็น ถ้าทิศทางที่เซ็นเซอร์ 'มอง' เพี้ยน การคำนวณทั้งหมดของระบบก็จะผิดพลาด
ขีดจำกัดทางกายภาพของขอบเขตการมองเห็น
ไม่ว่าอากาศจะสะอาดแค่ไหน ขอบเขตการมองของเรดาร์ก็มีจำกัด ในทางโค้ง ระบบอาจรวมรถในเลนข้างเคียงเป็นเป้าหมาย หรือพลาดรถนำตัวจริงไปเอง บนยอดเนิน การจราจรด้านหน้าจะ 'อยู่ใต้' ขอบเขตการมองเห็นของเรดาร์ ด้วยเหตุนี้ ACC จึงทำงานคาดเดาได้น้อยกว่าบนถนนโค้งและลาดชันมากเมื่อเทียบกับถนนตรงซึ่งเป็นสภาพที่มันทำงานได้ดีที่สุด คุณอาจเจอการชะลอหรือเร่งความเร็วที่ไม่คาดคิด
คำถามที่พบบ่อยเกี่ยวกับ ACC
ทำไมระบบจึงพลาดเป้าหมายเมื่อฝนตก? เนื่องจากการถูกบังของเซ็นเซอร์ตามที่อธิบายไว้ข้างต้น สัญญาณเรดาร์จะอ่อนแรงเมื่อฝนตก ส่วนกล้องก็ต้องดิ้นรนกับเลนส์ที่เปียกและแสงสะท้อน เมื่อระบบไม่รู้สึกปลอดภัย มันจะปิดตัวเอง - นี่ไม่ใช่ความผิดพลาด แต่เป็นมาตรการป้องกันตามการออกแบบ
ACC เข้าควบคุมการขับขี่ทั้งหมดได้หรือไม่? ไม่แน่นอน ACC เข้าควบคุมเฉพาะแนวยาว คุณต้องถือพวงมาลัยเอาเอง และระบบไม่เคยเป็นอิสระโดยสมบูรณ์ หลังจากหยุดนาน ระบบอาจไม่กลับมาทำงานอัตโนมัติเสมอไป - ดังนั้นการหลีกเลี่ยงกับดัก 'ความมั่นใจผิดๆ' จึงเป็นสิ่งสำคัญ
เลือกระยะห่างสั้นที่สุดได้ทุกที่หรือไม่? ในทางเทคนิคได้ แต่ในทางปฏิบัตินี่เป็นหนึ่งในข้อผิดพลาดที่พบบ่อยที่สุด การใช้งานขณะเซ็นเซอร์สกปรก การเชื่อถือเกินไปในโค้งและทางลาดชัน และการตกใจกับรถที่แทรกเข้ามา ก็เป็นข้อผิดพลาดที่พบบ่อยเช่นกัน
ราคาเท่าไหร่? ACC แบบพื้นฐานเริ่มต้นราว 500 ดอลลาร์สหรัฐ ในขณะที่ชุดระบบช่วยขับขี่เต็มรูปแบบสามารถสูงถึงช่วง 2,000-2,500 ดอลลาร์สหรัฐ ด้านความแพร่หลาย ภาพรวมกำลังเปลี่ยนแปลงอย่างรวดเร็ว: ณ ปี 2023 รถยนต์มากกว่า 60% มีระบบ ACC; นี่คือการเพิ่มขึ้นเกือบสามเท่าจากปี 2017 และ 89% ของรุ่นรถมีระบบนี้ให้เลือก
ในฐานะผู้ขับขี่ จะใช้ประโยชน์จาก ACC ได้อย่างไรให้ดีที่สุด?
ACC เมื่อใช้อย่างถูกต้อง เป็นระบบที่ช่วยลดความเหนื่อยล้าได้อย่างมากโดยเฉพาะในการจราจรหนาแน่นบนทางด่วน แต่มันไม่ใช่พ่อบ้านวิเศษ มันเป็นเพียงผู้ช่วยเท่านั้น เลือกระยะห่างยาวสำหรับการขับขี่ส่วนใหญ่ ตรวจสอบให้แน่ใจว่าเซ็นเซอร์ (เรดาร์ที่กันชนและกล้องที่กระจกหน้า) สะอาด ยอมรับว่าระบบอาจปิดการทำงานในสภาพฝนและหิมะ และอย่าออกเดินทางหากไม่พร้อมที่จะตอบสนองทันทีต่อรถที่แทรกเข้ามา โดยสรุป: ทำความรู้จักระบบ รู้ขีดจำกัดของมัน และอย่าลืมว่าคนที่ควบคุมพวงมาลัยจริงๆ ยังคงเป็นคุณอยู่ คุณคิดว่าเทคโนโลยีนี้จะกลายเป็นมาตรฐานในรถทุกคันภายในไม่กี่ปีหรือไม่? ผมคิดว่าใกล้แล้ว
แหล่งอ้างอิง
- Adaptive Cruise Control คืออะไร? หลักการทำงาน ข้อดีและข้อเสีย
- การรวมข้อมูลเซ็นเซอร์ (Sensor data fusion)
- Adaptive Cruise Control ด้วยการรวมข้อมูลเซ็นเซอร์
- ระบบควบคุมความเร็วแบบปรับตัวในยานยนต์โดยใช้เทคโนโลยี FMCW
- เทคโนโลยีช่วยขับขี่
- ประเภทต่างๆ ของระบบควบคุมความเร็ว
- ระบบช่วยขับขี่ของคุณจะล้มเหลวเมื่อฝนตกหรือไม่?
- การวิเคราะห์เปรียบเทียบระยะห่างในสภาพการขับขี่ที่แตกต่างกัน
- กลยุทธ์ระยะเวลาห่างแบบแปรผันสำหรับ Adaptive Cruise Control
- การระบุตำแหน่งด้วยเรดาร์ของระบบควบคุมความเร็วแบบปรับตัวในสภาพแวดล้อมที่ GNSS มีข้อจำกัด
- คำเตือน ACC: เรดาร์ กล้อง หรือการปรับเทียบ
- วิธีใช้ ACC ของ Honda: คู่มือปี 2026
- คู่มือคุณสมบัติความปลอดภัยขั้นสูงของ AAA