Cruise Control Thích Ứng Giữ Khoảng Cách Bằng Radar Như Thế Nào?
Chia sẻ trang này
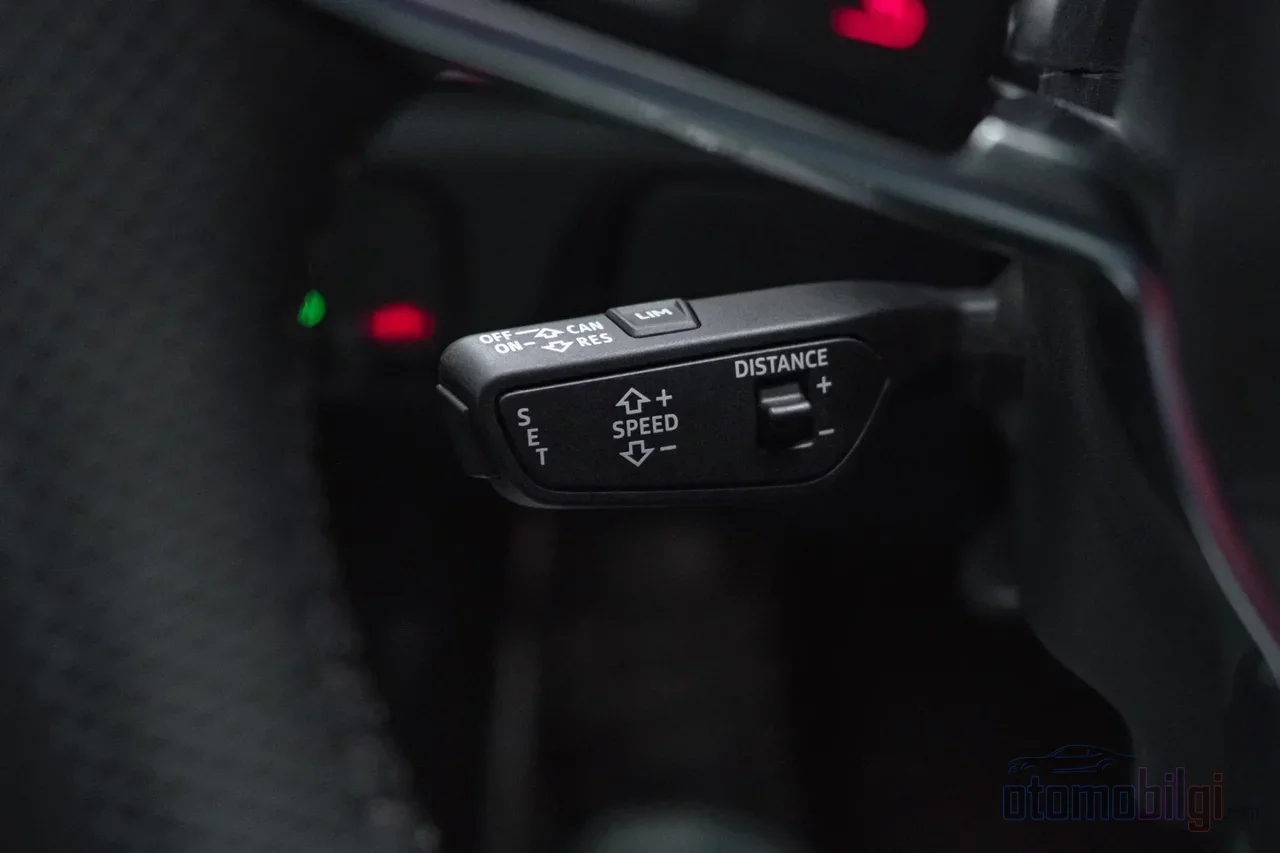
Hệ thống ga tự động thích ứng (ACC) là một hệ thống hỗ trợ người lái không chỉ giữ nguyên tốc độ bạn đã cài mà còn dùng radar và camera để theo dõi xe phía trước, giữ khoảng cách bằng cách tự động can thiệp ga và phanh. Nói cách khác, đó là phiên bản "hiểu chuyện" của cruise control cổ điển. Vậy một chiếc xe làm sao "nhìn thấy" xe phía trước và tính toán khoảng cách như thế nào? Cùng xem từng bước một nhé.
Điểm nổi bật
- ACC giữ khoảng cách không phải bằng mét mà bằng khoảng thời gian: khoảng cách = tốc độ × khoảng cách thời gian đã chọn
- Radar đo tầm xa và tốc độ tiệm cận, camera xác định làn xe và phân loại xe; sự kết hợp dữ liệu hợp nhất cả hai
- Đơn thuần ACC là SAE Level 1, cùng với giữ làn tự động là Level 2; người chịu trách nhiệm luôn là người lái
- Tính đến năm 2023, hơn 60% xe mới được trang bị ACC
- Cảm biến radar bẩn hoặc mưa có thể tạm thời vô hiệu hóa hệ thống
Ga Tự Động Thích Ứng Chính Xác Làm Gì?
Với ga tự động cổ điển, bạn báo tốc độ và nó đạp ga thay bạn. Khi có xe cắt vào phía trước, bạn phải vào cuộc và phanh. ACC thì đưa công việc đó đi xa hơn một bước: liên tục theo dõi xe phía trước, nếu xe đó chậm lại thì bạn cũng chậm lại, khi đường thông thoáng thì quay lại tốc độ đã cài. Định nghĩa của NHTSA cũng chính xác là vậy: hệ thống tự động điều chỉnh tốc độ xe để giữ khoảng cách đã cài đặt sẵn với xe phía trước.
Bạn có thể hình dung quá trình này như một vòng phản hồi - giống như giữ thăng bằng trên xe đạp, bạn liên tục đo và liên tục điều chỉnh. Vòng lặp gồm bốn bước:
- Phát hiện: Radar và camera đo khoảng cách, hướng di chuyển và tốc độ tiệm cận của xe phía trước.
- Quyết định: Hệ thống xác định tốc độ mục tiêu; đó là tốc độ thấp hơn tốc độ đã cài, đủ để bạn giữ khoảng thời gian đã chọn.
- Điều khiển: Cổ ga và hệ thống phanh được điều biến tương ứng.
- Quay lại: Khi đường thông thoáng, hệ thống nhẹ nhàng quay về tốc độ đã cài.
Có một chi tiết tinh tế cần lưu ý: Để ACC hoạt động chính xác, xe phải biết làn của chính mình cong như thế nào và phải xác định đúng "lead car", tức xe gần nhất phía trước trên cùng làn. Nếu không, khi qua cua xe có thể nhắm vào xe ở làn bên và phanh một cách vô ích. Vì vậy thông tin làn xe cực kỳ quan trọng, và công việc này không thể hoàn hảo nếu không chuyển sang kết hợp cảm biến.
Tại Sao Radar Và Camera Phải Cùng Làm Việc?
Mỗi cảm biến đều có điểm mạnh và điểm yếu riêng. Radar là cảm biến hoạt động ở dải sóng milimet; thường được giấu sau va before trước hoặc lưới tản nhiệt. Rất mạnh trong việc đo khoảng cách và tốc độ tiệm cận, hoạt động bất kể ngày đêm. Nhưng vì trường nhìn hẹp nên có thể bỏ sót mục tiêu khi qua cua và trên dốc. Camera thì được lắp gần gương chiếu hậu; tìm vạch kẻ làn đường, phân loại xem vật thể nhìn thấy có phải là xe hay không, và phép đo vị trí ngang chính xác hơn radar. Đổi lại, camera dễ gặp vấn đề như bóng tối, chói lóa và ống kính bẩn. Lidar cho dữ liệu khoảng cách rất chính xác nhưng hiệu suất giảm khi mưa, sương mù và tuyết; hiếm gặp trong các ACC sản xuất hàng loạt hơn so với radar.
Đây chính là lý do hầu hết các hệ thống hiện đại thực hiện hợp nhất cảm biến: radar cung cấp dải đo và đo tốc độ vững chắc, còn camera phân loại đối tượng và cho biết nó đang ở làn nào. Vì hai nguyên lý đo khác nhau cùng xác nhận một đối tượng, cả độ tin cậy đo lường lẫn độ chính xác dải đo đều được cải thiện. Có thể kể ra hai lợi ích đặc biệt của việc hợp nhất: sự kết hợp giữa thông tin vị trí/tốc độ ngang (lateral) vốn mạnh của camera với thông tin dải đo và tốc độ tiệm cận của radar; và việc camera nhận diện làn đường và định vị các xe khác theo làn của chúng ta. Tổ hợp này cũng cải thiện việc phát hiện 'cut-in', tức là nhận biết một xe bất ngờ lấn làn của mình.
Chưa dừng ở đó: ACC không hoạt động một mình. Cùng với radar phía trước và camera, điều khiển động cơ, điều khiển phanh, điều khiển hộp số, dữ liệu góc lái, tốc độ các bánh xe và mô-đun ADAS chính đều cùng trao đổi dữ liệu trên một đường truyền. Về phía radar, nền tảng vật lý thường là kỹ thuật FMCW (sóng liên tục điều biến tần số); radar liên tục ước lượng khoảng cách giữa xe của mình và xe phía trước, đồng thời có thể thực hiện các phép đo như tốc độ tương đối giữa các xe.
Khoảng cách theo dõi được tính như thế nào: Logic khoảng thời gian
Một câu hỏi bạn cần quan tâm: ACC có giữ một khoảng mét cố định phía sau không? Không! Nó giữ khoảng cách theo khoảng thời gian (time gap), không theo chiều dài xe. Công thức rất đơn giản: khoảng cách theo dõi = tốc độ × khoảng thời gian bạn chọn. Nghĩa là ở 120 km/h, khoảng cách bạn chọn cho bạn một quãng đệm dài, còn trong phố ở 50 km/h, cùng mức cài đặt đó tương ứng với khoảng cách ngắn hơn nhiều. Điều này thực ra giống như phiên bản tự động hóa của 'quy tắc 3 giây' trong các khóa học lái xe.
Các hệ thống thường cung cấp các mức gap ngắn, trung bình và dài; đối với hầu hết các tình huống lái xe, khuyến nghị dùng mức dài. Trên một số xe, không thể đặt mức này làm mặc định vĩnh viễn - hướng dẫn sử dụng của một hãng nêu rõ rằng không thể cài đặt cố định; bạn phải chọn lại mỗi lần sử dụng. Thực ra điều này là hợp lý về mặt an toàn: họ muốn người lái chọn gap một cách có ý thức mỗi lần.
Với ai tò mò, đây là một chi tiết thú vị: trong giới kỹ thuật, việc khoảng thời gian nên cố định hay thay đổi vẫn còn đang được tranh luận. Trong khi các thiết kế cổ điển dùng gap cố định, một nghiên cứu học thuật gần đây cho rằng chiến lược gap thay đổi, trong đó chính khoảng thời gian được dùng làm tín hiệu điều khiển, có thể cho kết quả tốt hơn với kỹ thuật điều khiển phi tuyến H∞. Một nghiên cứu khác cũng cho thấy thời gian phản ứng của các xe ACC có thể so sánh với người lái thật, nhưng khoảng thời gian mà bộ điều khiển sử dụng lớn hơn của con người; nghĩa là hệ thống theo sau chúng ta một cách 'thận trọng' hơn một chút.
Giới hạn của tác động tốc độ và phanh nằm ở đâu?
Bây giờ đến phần quan trọng nhất: năng lực của ACC là có giới hạn. Hệ thống giữ khoảng thời gian bằng ga và phanh nhẹ; trong tình huống cần can thiệp khẩn cấp, nó đưa ra cảnh báo bằng hình ảnh và âm thanh. Nghĩa là ACC không phải hệ thống phanh khẩn cấp - lúc đó AEB mới là người lên sân khấu. Các vai trò được phân bổ như sau: ACC quản lý điều khiển dọc (tốc độ và khoảng cách), canh giữa làn hỗ trợ đánh lái nhẹ, còn AEB phanh mạnh hơn khi nguy cơ va chạm tăng cao. Trong các tình huống xe cắt làn và phanh gấp, ACC sẽ giảm tốc trước; nếu tốc độ tiệm cận tăng đột ngột, AEB có thể can thiệp bằng lực phanh mạnh.
Một số hệ thống bị vô hiệu hóa khi dưới khoảng 40 km/h hoặc yêu cầu bạn nhấn nút RESUME hoặc chạm chân ga sau khi dừng. Khả năng stop-and-go tùy thuộc vào từng mẫu xe; một số hệ thống có thể kích hoạt từ 0 km/h. Ngoài ra, đừng quên: tài xế luôn luôn là ưu tiên hàng đầu. Ngay khoảnh khắc bạn đạp phanh hoặc đạp ga, ACC sẽ ngay lập tức bị vô hiệu hóa.
Xét về các cấp độ SAE, tình hình như sau: Vì ACC một mình chỉ quản lý điều khiển dọc nên được tính là Level 1; khi kết hợp với giữ làn giữa, nó trở thành Level 2, tức 'tự động hóa một phần'. Trong cả hai trường hợp, vô lăng và trách nhiệm vẫn thuộc về bạn. Do đó, có quan điểm khá mạnh rằng nên coi tự động hóa một phần là một tính năng tiện nghi chứ không phải cam kết ngăn va chạm.
| Hệ thống | Nhiệm vụ | Làm gì? |
|---|---|---|
| ACC | Quản lý tốc độ và khoảng cách | Duy trì khoảng cách thời gian bằng ga và phanh nhẹ |
| Canh giữa làn | Điều khiển ngang | Hỗ trợ đánh lái nhẹ |
| AEB | Phương án phanh khẩn cấp dự phòng | Phanh mạnh nếu nguy cơ va chạm tăng cao |
Tại Sao ACC Tự Động Bị Vô Hiệu Hóa?
Nếu bạn từng gặp cảnh báo 'ACC not available' khi cầm lái trong mưa, bạn không hề đơn độc và điều này hoàn toàn có nguyên nhân kỹ thuật. Trong mưa lớn, tín hiệu radar có thể cảm nhận tín hiệu bị chặn do mật độ nước trong không khí; hệ thống tự tắt hoặc chuyển sang chế độ suy giảm (degraded). Phía camera cũng vậy, nếu phía trước kính chắn gió bị che khuất thì điều tương tự sẽ xảy ra. Nói ngắn gọn, mưa, tuyết, sương mù dày và ánh sáng chói trực tiếp có thể cản trở hoặc gây nhiễu các cảm biến mà xe tin dùng để hiểu môi trường xung quanh.
Cảm biến bị che và hiệu chuẩn
Cảm biến radar không chỉ bị chặn bởi mưa mà còn bởi bụi bẩn, tuyết, lớp phủ cản xe, giá biển số hoặc hư hại do va đập. Khi mang xe đến dịch vụ với cảnh báo này, thứ được kiểm tra đầu tiên chính là tình trạng vật lý của radar phía sau lưới tản nhiệt trước - thường thì vấn đề được giải quyết chỉ bằng một chiếc khăn và năm phút.
Một vấn đề ít được biết đến nhưng quan trọng: hiệu chuẩn. Nếu bạn thay kính chắn gió, vị trí camera sẽ bị ảnh hưởng; thay cản trước hoặc lưới tản nhiệt thì vị trí radar bị ảnh hưởng; thậm chí cả việc chỉnh giảm xóc và độ thước lái cũng có thể làm lệch hướng ngắm của cảm biến. Sau các thao tác này, việc hiệu chuẩn theo quy trình của OEM là bắt buộc. Nếu hướng 'nhìn' của cảm biến sai, toàn bộ tính toán của hệ thống sẽ bị lệch.
Giới hạn vật lý của phạm vi quan sát
Dù khí trời trong sạch đến đâu, phạm vi quan sát của radar vẫn có giới hạn. Ở các khúc cua, nó có thể đưa một chiếc xe ở làn bên cạnh vào mục tiêu hoặc bỏ sót xe dẫn đầu thực sự; trên đỉnh dốc, giao thông phía trước nằm 'dưới đỉnh' so với tầm nhìn của radar. Vì vậy, ACC hoạt động kém khả đoán hơn nhiều so với những cung đường thẳng mà nó hoạt động tốt nhất - bạn có thể gặp những tình huống giảm tốc hoặc tăng tốc bất ngờ.
Các Câu Hỏi Thường Gặp Về ACC
Vì sao hệ thống mất mục tiêu khi trời mưa? Do hiện tượng cảm biến bị che chắn mà tôi đã đề cập ở trên; tín hiệu radar bị suy yếu khi mưa, còn camera phải vật lộn với ống kính ướt và hiện tượng chói lóa. Khi hệ thống không cảm thấy an toàn, nó sẽ tự tắt - đây không phải lỗi mà là biện pháp phòng ngừa theo thiết kế.
ACC có đảm nhận toàn bộ việc lái xe không? Tuyệt đối không. ACC chỉ đảm nhận kiểm soát dọc; bạn vẫn cầm vô-lăng và hệ thống không bao giờ là tự lái hoàn toàn. Sau khi dừng lâu, hệ thống cũng có thể không tự tiếp tục - vì vậy điều quan trọng là không rơi vào bẫy "tin tưởng quá mức".
Có thể chọn khoảng cách ngắn nhất ở mọi nơi không? Về mặt kỹ thuật là có nhưng trong thực tế đây là một trong những lỗi thường mắc nhất. Sử dụng khi cảm biến bẩn, tin tưởng quá mức khi vào cua và dốc, cùng với việc bị động khi xe khác cắt lào cũng là những lỗi thường gặp.
Giá cả bao nhiêu? Tùy chọn ACC cơ bản khởi điểm từ khoảng 500 USD, trong khi các gói hỗ trợ lái xe đầy đủ có thể lên đến dải 2.000-2.500 USD. Về mức độ phổ biến, bức tranh đang thay đổi nhanh chóng: tính đến 2023, hơn 60% xe có trang bị ACC; đây là mức tăng gần gấp ba so với năm 2017, và 89% các dòng mẫu xe có cung cấp hệ thống này.
Làm Sao Để Đạt Hiệu Quả Tốt Nhất Từ ACC Với Tư Cách Lái Xe?
ACC, khi sử dụng đúng cách, là một hệ thống giảm đáng kể sự mệt mỏi đặc biệt trong điều kiện giao thông đường cao tốc đông đúc. Nhưng nó không phải là một tài xế thần kỳ, mà là một trợ lý. Chọn khoảng cách xa cho phần lớn các chuyến đi, đảm bảo cảm biến (radar trên cản xe và camera trên kính chắn gió) sạch sẽ, chấp nhận việc hệ thống có thể tắt trong điều kiện mưa và tuyết, và đừng bao giờ lên đường khi chưa sẵn sàng phản ứng kịp thời với xe cắt lào. Tóm lại: hãy tìm hiểu hệ thống, biết rõ giới hạn của nó và đừng quên rằng người thật sự cầm vô-lăng vẫn là bạn. Theo bạn, công nghệ này có trở thành tiêu chuẩn trên mọi xe trong vài năm tới không? Theo tôi là rất gần rồi.
Nguồn tham khảo
- What Is Adaptive Cruise Control? How It Works, Pros & Cons
- Sensor data fusion
- Adaptive Cruise Control with Sensor Fusion
- Automotive Adaptive Cruise Control Using FMCW Technology
- Driver Assistance Technologies
- Different Types of Cruise Control
- Will Your Driver Assistance Systems Fail in the Rain?
- Comparative Analysis of Following Distances in Different Driving Conditions
- A variable time gap strategy for Adaptive Cruise Control
- Adaptive cruise control radar-based positioning in GNSS-challenged environments
- ACC Warning: Radar, Camera, Or Calibration
- How to Use Honda ACC: 2026 Guide
- AAA's Guide to Advanced Auto Safety Features