Phanh Tự Động (AEB) Bảo Vệ Bạn Khỏi Va Chạm Như Thế Nào?
Chia sẻ trang này
Phanh khẩn cấp tự động (AEB) là một hệ thống an toàn chủ động, kết hợp dữ liệu từ các cảm biến như radar, camera và lidar để tính toán nguy cơ va chạm trong vòng vài mili giây, và tự động can thiệp phanh nếu người lái không phản ứng kịp thời. Nói cách khác, nó không xuất hiện vào thời điểm tai nạn xảy ra, mà có mặt trước khi tai nạn hình thành. Vậy trợ lý thầm lặng này bên trong chiếc xe hoạt động chính xác như thế nào? Hãy cùng lặn sâu vào thế giới của những cảm biến!
Điểm nổi bật
- Euro NCAP đã đưa các hệ thống AEB vào đánh giá an toàn từ năm 2014.
- Hầu hết các hệ thống AEB hoạt động trong khoảng 10–80 km/h; nhận diện người đi bộ thường bị giới hạn ở tốc độ thấp hơn.
- Quy định của NHTSA tại Mỹ, bắt đầu từ năm 2024, buộc các phương tiện phải tự động phanh khi va chạm với phương tiện khác ở tốc độ lên đến 145 km/h, và với người đi bộ ở tốc độ lên đến 72 km/h.
- Các hệ thống thế hệ mới trong thử nghiệm có thể ngăn chặn mọi va chạm phía trước ở tốc độ lên đến 56 km/h.
- Hiệu quả của AEB ở các thế hệ cũ khoảng 46%, trong khi ở các thế hệ mới đã tăng lên 52% - nghĩa là vẫn còn nhiều dư địa để phát triển.
Sự khác biệt giữa an toàn bị động và an toàn chủ động: AEB Đứng Ở Đâu?
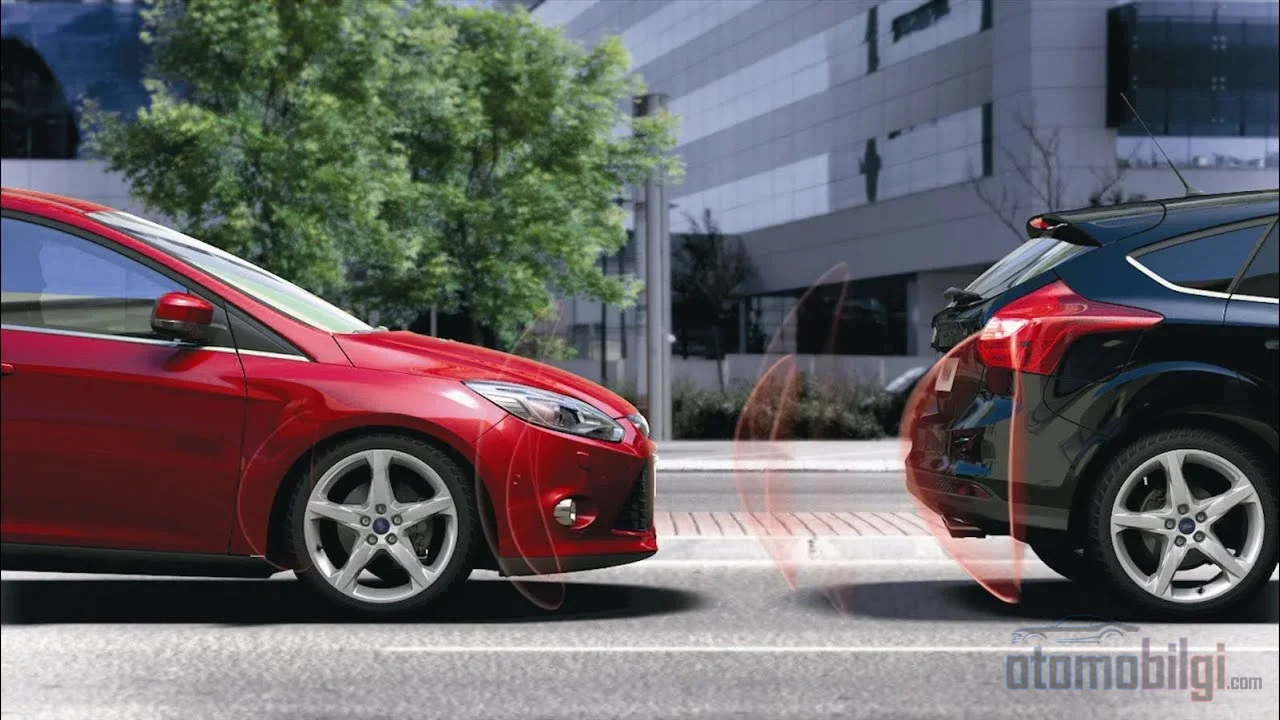
Hãy bắt đầu với câu hỏi này: Khi túi khí giúp đỡ bạn thì bạn đã gặp tai nạn rồi, đúng không? Túi khí, dây an toàn và vùng biến dạng thuộc về thế giới của an toàn bị động. Chúng bảo vệ bạn trong và sau thời điểm va chạm. AEB thì ngược lại, hoạt động theo một logic hoàn toàn khác: mục đích là để vụ va chạm đó không bao giờ xảy ra. Vì vậy nó thuộc về gia đình an toàn chủ động; chơi cùng một đội với các hệ thống như ABS, ESP và kiểm soát lực kéo.
Bạn cũng có thể hình dung sự khác biệt như sau: các hệ thống ADAS bị động chỉ cảnh báo người lái về nguy hiểm nhưng không can thiệp. Còn AEB, nếu cảnh báo là chưa đủ, nó sẽ tự lên ghế - à nhầm, tự đặt chân lên bàn đạp. Vì lý do đó, Euro NCAP rất coi trọng AEB: Từ năm 2014, các hệ thống AEB trong đô thị (city) và ngoài đô thị (interurban) đã được đưa vào tính điểm sao. Nghĩa là nếu hôm nay bạn mua một chiếc xe 5 sao, bạn biết rằng phía sau nó có ít nhất một hệ thống AEB.
Một chi tiết nữa cũng quan trọng: AEB là phương án cuối cùng được thiết kế cho những trường hợp người lái mất tập trung hoặc phanh sai. Nó không phải là một hệ thống luôn thay bạn lái xe nhân danh bạn; chỉ can thiệp khi ngưỡng rủi ro bị vượt qua.
Đôi Mắt Của AEB: Radar, Camera và Lidar Hoạt Động Như Thế Nào?
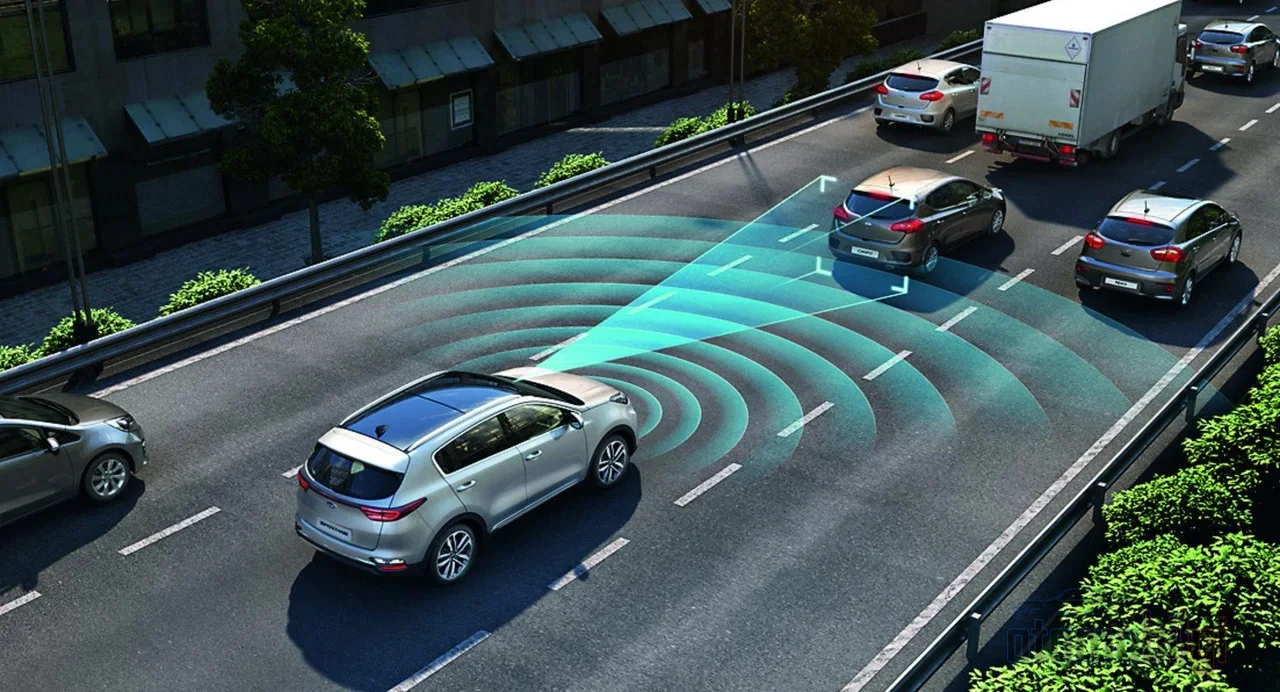
Siêu năng lực của AEB không phải là một cảm biến đơn lẻ, mà là sự kết hợp của cả ba. Điều này được gọi là hợp nhất cảm biến, và mỗi cảm biến đều có một siêu năng lực và một điểm yếu.
- Radar: Gửi sóng vô tuyến và tính toán khoảng cách, tốc độ tương đối (nhờ hiệu ứng Doppler!) và hướng chuyển động từ tín hiệu phản hồi. Nó không quan tâm đến sương mù, tuyết hay bóng tối, và có tầm hoạt động xa. Nhưng độ phân giải không gian của nó thấp và không thể nói được vật thể nó nhìn thấy là gì (người đi bộ hay nút giao thông?). Trên các bề mặt kim loại thậm chí có thể xuất hiện các phản chiếu "vật thể ma".
- Camera: Nhà vô địch của nhận diện đối tượng bằng hình ảnh. Nhận diện vạch kẻ làn đường, biển báo giao thông, người đi bộ và người đi xe đạp bằng các mô hình deep learning (như YOLO, Faster R-CNN). Nhưng gặp khó khăn trong điều kiện ánh sáng yếu, sương mù và mưa; camera đơn (mono) về bản chất không thể đo được chiều sâu.
- Lidar: Phát ra các xung tia laser và đo thời gian phản hồi, từ đó tạo ra bản đồ "đám mây điểm" 3D của môi trường xung quanh. Cho khoảng cách với độ chính xác tính bằng centimet, hoạt động ngay cả trong bóng tối hoàn toàn. Đáng tiếc là không có thông tin màu sắc và bị ảnh hưởng bởi điều kiện thời tiết khắc nghiệt.
Bạn thấy chưa? Bản thân mỗi loại đều không hoàn hảo. Radar nói "có vật gì đó và đang tới gần", camera nói "đó là người đi bộ", lidar nói "nó ở đúng khoảng cách đó". Khi kết hợp câu trả lời của cả ba, ta được một nhận thức đáng tin cậy và vững chắc - chính sự kết hợp này là thứ giúp giảm thiểu báo động sai. Một trong những phát triển mới nhất là radar 4D: bổ sung dữ liệu độ cao vào radar truyền thống, mang lại nhận thức cảnh sát phong phú hơn.
Nguy cơ va chạm được tính toán trong vài phần nghìn giây như thế nào?
Các cảm biến đã thu thập dữ liệu, vậy sau đó điều gì xảy ra? Bạn có thể hình dung một kiến trúc AEB điển hình như một chuỗi: Cảm biến và nhận thức môi trường → hợp nhất và theo dõi cảm biến (hợp nhất các vật thể và theo dõi liên tục) → logic quyết định → bộ điều khiển AEB → động lực học xe. Ở giai đoạn hợp nhất, toàn bộ các phát hiện được gộp vào một danh sách và bộ theo dõi đa vật thể (multi-object tracker) giám sát từng vật thể theo thời gian thực; để ước lượng vị trí, thường sử dụng bộ lọc Kalian mở rộng (EKF). Nghe có vẻ khoa học viễn tưởng nhưng tất cả diễn ra chỉ trong tích tắc!
TTC: Thời gian Còn Lại Trước Va Chạm
Khái niệm then chốt nằm ở trái tim của hệ thống là TTC - tức "time to collision", thời gian còn lại trước va chạm. Hệ thống liên tục tính toán khoảng cách này bằng cách sử dụng khoảng cách tới xe phía trước và tốc độ tương đối. Logic rất đơn giản: nếu TTC nhỏ hơn thời gian bạn cần để phản ứng cộng với thời gian phanh cần thiết để xe dừng hẳn, cấp độ đầu tiên được kích hoạt: FCW, tức cảnh báo va chạm phía trước. Không phải còi, mà xe nhắc nhở bạn bằng tiếng bip: "Tỉnh dậy thôi!"
Nếu bạn vẫn không phản ứng, mọi thứ trở nên nghiêm trọng. AEB áp dụng phanh theo từng cấp: trước là các lần phanh cục bộ qua nhiều giai đoạn, sau đó là phanh hoàn toàn. Hãy tưởng tượng một ví dụ mô phỏng: với một đứa trẻ bỗng nhảy ra từ trên đường, các cảm biến thậm chí không thể nhìn thấy nó trong 2,3 giây đầu tiên; 2,4. giây, phanh cục bộ đầu tiên được kích hoạt, ở giây thứ 4,1 xe dừng hoàn toàn và va chạm có thể được ngăn chặn hoàn toàn khi còn cách người đi bộ khoảng 2,1 mét. Đó chính là phép màu mà kỹ thuật thực hiện chỉ trong vài giây!
Còn có một cuộc tranh luận kỹ thuật thú vị: công thức TTC cổ điển giả định rằng tốc độ tương đối của hai xe sẽ giữ nguyên. Nhưng trên thực tế, phanh có thể bị đạp đột ngột! Vì vậy, các kỹ sư đang phát triển những mô hình thông minh hơn như ETTC có tính đến gia tốc tương đối và TTC bậc hai. Nói ngắn gọn, các thuật toán cũng như chúng ta, học tập và tự hoàn thiện bản thân.
Điều gì xảy ra nếu tài xế không phản ứng với cảnh báo?
Đây chính là khoảnh khắc quan trọng nhất của AEB. Nếu không có phản ứng kịp thời với cảnh báo, hệ thống sẽ hành động độc lập với người lái: khi nguy cơ va chạm tăng lên và xe không giảm tốc, hệ thống sẽ tự động phanh khẩn cấp ngay trước khi va chạm. Hệ thống có thể làm chậm xe, thậm chí dừng hẳn xe trong một số tình huống. Ngoài ra, còn có các hệ thống làm đèn phanh nhấp nháy để cảnh báo người lái phía sau khi giảm tốc đột ngột - khá thông minh, phải không?
Điểm mấu chốt ở đây là: Khi AEB tiếp quản phanh, nó không cho phép người lái can thiệp kiểm soát. Mục đích là để bù đắp cho sự mất tập trung hoặc khoảnh khắc hoảng loạn. Vì vậy, coi AEB là "tự lái hoàn toàn" là một sai lầm lớn; nó chỉ là lời kêu cứu dự phòng trong những giây phút quan trọng nhất.
AEB Có Hoạt Động Ở Mọi Tốc Độ Không? Ngưỡng Tốc Độ và Giới Hạn Của Hệ Thống
Không - và câu trả lời cho câu hỏi này có lẽ là phần gây bất ngờ nhất. Hầu hết các hệ thống AEB được thiết kế cho tốc độ thấp - trung bình và thường hoạt động trong khoảng 10–80 km/h. Các hệ thống AEB tốc độ cao được thiết kế để ngăn ngừa hoặc giảm nhẹ va chạm nghiêm trọng ở tốc độ khoảng 80–100 km/h. Phát hiện người đi bộ thường bị giới hạn ở tốc độ thấp hơn; trên các xe thế hệ cũ, giới hạn này có thể chỉ ở mức 40–60 km/h.
Bảng dưới đây trông chính xác như sau:
| Phạm vi hệ thống | Giới hạn tốc độ điển hình |
|---|---|
| Dải hoạt động của hầu hết hệ thống AEB | Khoảng 10–80 km/h |
| Hệ thống AEB tốc độ cao | Khoảng 80–100 km/h |
| Giới hạn trên mà hệ thống thế hệ mới có thể ngăn ngừa (kiểm thử) | Mọi va chạm lên đến 56 km/h |
| Yêu cầu của NHTSA: va chạm với xe phía trước | Lên đến 145 km/h |
| Yêu cầu của NHTSA: va chạm với người đi bộ | Lên đến 72 km/h |
| Giới hạn trên của quy tắc kiểm thử AEB cho xe hạng nặng | 80 km/h |
Dòng gây ấn tượng nhất trong bảng này là quy tắc cuối cùng mà NHTSA công bố vào tháng 4 năm 2024: Tại Hoa Kỳ, xe hạng nhẹ phải phanh tự động khi có nguy cơ va chạm với xe phía trước ở tốc độ lên đến 145 km/h, và trong va chạm với người đi bộ là lên đến 72 km/h. Cơ quan này cũng đã đề xuất cấm việc tắt hệ thống bằng tay ở tốc độ trên 10 km/h. Nghĩa là AEB không còn là một tùy chọn thêm nữa mà chính thức trở thành trang bị bắt buộc.
Về hiệu quả cũng có những tiến bộ cụ thể: hiệu quả của các hệ thống AEB thế hệ cũ vào khoảng 46%, trong khi ở các thế hệ mới con số này đã tăng lên 52%. Trong các bài kiểm thử, các hệ thống thế hệ mới có thể ngăn ngừa mọi va chạm trực diện lên đến 56 km/h. Nhưng nói thật lòng: điều này cũng cho thấy gần như mỗi rủi ro thứ hai vẫn chưa thể được ngăn ngừa. Công nghệ này không phải phép màu, mà là một lĩnh vực kỹ thuật đang phát triển.
Các Bài Kiểm Thử Euro NCAP: Người Đi Bộ và Người Đi Xe Đạp Được Kiểm Tra Như Thế Nào?
Euro NCAP kiểm tra AEB không chỉ trong các tình huống xe với xe, mà còn như một phần của việc bảo vệ Người Đi Bộ Dễ Bị Thương Tổn (VRU). Giao thức hiện tại bao gồm các tình huống Xe-Người Đi Bộ, Xe-Người Đi Xe Đạp và Xe-Người Đi Xe Máy. Các bài kiểm thử phát hiện và ngăn ngừa va chạm với người đi xe đạp bắt đầu từ năm 2018; lần đầu tiên Nissan LEAF được kiểm thử phanh tự động với người đi xe đạp và xe đã đạt 5 sao. Trong đánh giá bảo vệ người đi bộ, cả các thử nghiệm va chạm headform, upper legform và lower legform lẫn dữ liệu thử nghiệm AEB đều được sử dụng kết hợp. Nghĩa là điều gì sẽ xảy ra với đầu, hông và chân của bạn được đo lường riêng biệt - tàn nhẫn nhưng thực tế!
Các kịch bản thử nghiệm cực kỳ chi tiết. Ví dụ, trong kịch bản "trẻ em đi bộ băng qua gần lề đường", các giai đoạn phanh từng bước được theo dõi bằng mã màu: xám (hệ thống tắt), vàng (phanh cục bộ cấp 1), cam (phanh cục bộ cấp 2) và đỏ (phanh hoàn toàn). cấp (phanh một phần), cam (cấp 2. phanh một phần) và màu đỏ (phanh hoàn toàn). Trong các kịch bản xe-xe, các tình huống khác nhau như tiến gần đến xe phía trước đang giảm tốc hoặc dừng lại cũng được kiểm tra riêng biệt. Tổng cộng có hàng chục kịch bản; các nhà sản xuất phải thực sự làm cho hệ thống của mình hoạt động rất tốt để vượt qua các thử nghiệm này.
Phantom Braking: Tại Sao AEB Phanh Không Lý Do?
Bây giờ hãy đến với mặt khó chịu của vấn đề. Phantom braking, tức là phanh ma: là khi AEB hoặc hệ thống kiểm soát hành trình thích ứng phanh đột ngột khi không có rủi ro va chạm thực sự. Khi bạn đang ngồi giữa xe mà xe phanh không lý do, bạn vừa giật mình vừa có thể bị tài xế phía sau chửi!
Vậy tại sao nó xảy ra? Có vài thủ phạm:
- Yếu tố môi trường: Các vùng bóng tối, ánh nắng chiếu góc thấp, điều kiện thời tiết xấu có thể khiến hệ thống tưởng có chướng ngại vật không tồn tại.
- Đọc sai cảnh: Một cầu vượt phía trên hoặc nắp cống trên đường có thể bị tưởng nhầm là vật cản rắn.
- Cảm biến bẩn hoặc lệch chuẩn: Camera và radar phụ thuộc vào hiệu chuẩn rất chính xác; nếu cảm biến bẩn hoặc bị lệch, hệ thống dễ mắc lỗi nhận biết.
Đây chính là nơi giá trị khác của hợp nhất cảm biến xuất hiện: giảm các báo động sai bằng cách dùng các cảm biến khác để bù đắp sai lầm của một cảm biến. Trọng tâm chính mà các nhà phát triển hướng đến cũng là điều này - tối ưu hóa thuật toán phanh để giảm thiểu báo động sai ở mức tối đa và thực hiện các thử nghiệm thực tế toàn diện. Ngoài ra, cũng đang tranh luận rằng phantom braking tạo ra gánh nặng nghiêm trọng về trách nhiệm pháp lý cho các nhà khai thác đội xe.
Tương Lai Của AEB: Cảm Biến Và Thuật Toán Đi Đâu?
Ở phía radar có những đổi mới thú vị: radar 4D bổ sung dữ liệu độ cao, các mảng radar độ phân giải cao, radar định nghĩa bằng phần mềm và tích hợp học máy. Các đơn đăng ký bằng sáng chế cho hệ thống kết hợp lidar, radar và camera cũng xuất hiện - các nhà sản xuất đang đầu tư nghiêm túc vào bộ ba cảm biến. Thậm chí còn có các dự án đại học đặt thiết bị radar ở hạ tầng ven đường để thu các tín hiệu tán xạ và xác định hướng của mục tiêu nhanh hơn nhiều so với radar thông thường.
Một điểm quan trọng cuối cùng: không hệ thống nào tự thân là đủ. Việc đánh giá kết hợp các chức năng an toàn chủ động và bị động tạo ra lợi ích an toàn nhiều hơn so với những gì từng chức năng tự riêng có thể mang lại. Vì vậy, sự kết hợp giữa AEB + kết cấu thân xe chắc chắn + túi khí + dây an toàn mới thực sự là người chiến thắng. Chúng ta đạt điểm cao với tư cách một đội trong kỳ thi, không phải cá nhân!
Tóm lại: AEB là người bạn ngồi hàng ghế sau thông minh nhất trong việc cố gắng ngăn chặn va chạm. Radar báo khoảng cách và tốc độ, camera báo đó là gì, lidar báo vị trí chính xác; Phép tính TTC đo lường rủi ro và nếu bạn phản ứng chậm, nó sẽ tiếp quản phanh. Vẫn còn những giới hạn, vẫn đôi khi nhìn thấy "bóng ma" - nhưng mỗi thế hệ mới lại tốt hơn. Vậy còn xe của bạn thì sao, có AEB không? Đừng quên đặt câu hỏi này khi chọn xe tiếp theo!
Nguồn tài liệu
- Autonomous Emergency Braking with Sensor Fusion
- Euro NCAP AEB LSS VRU Test Protocol - v4.4
- NHTSA Final Rule - Automatic Emergency Braking Systems, Light Vehicles
- Out with the Old AEB, In with the New - AAA
- Automatic Emergency Braking - Transports Canada
- Intelligent Emergency Braking - Nissan Global
- New LEAF charging ahead with 5 star result - Euro NCAP
- Sensor Suite: How Cameras, LiDAR, and RADAR Work
- Second-Order Time to Collision With Non-Static Acceleration
- The Evaluation of Safety Benefits of Combined Passive and Active Safety
- Safety Systems May Cause 'Phantom Braking' - Automotive Fleet
- Automatic Emergency Braking in Cars - NCSR Safety