ระบบมองกลางคืนอ่านถนนได้อย่างไรด้วยการมองเห็นความร้อน?
แชร์หน้านี้
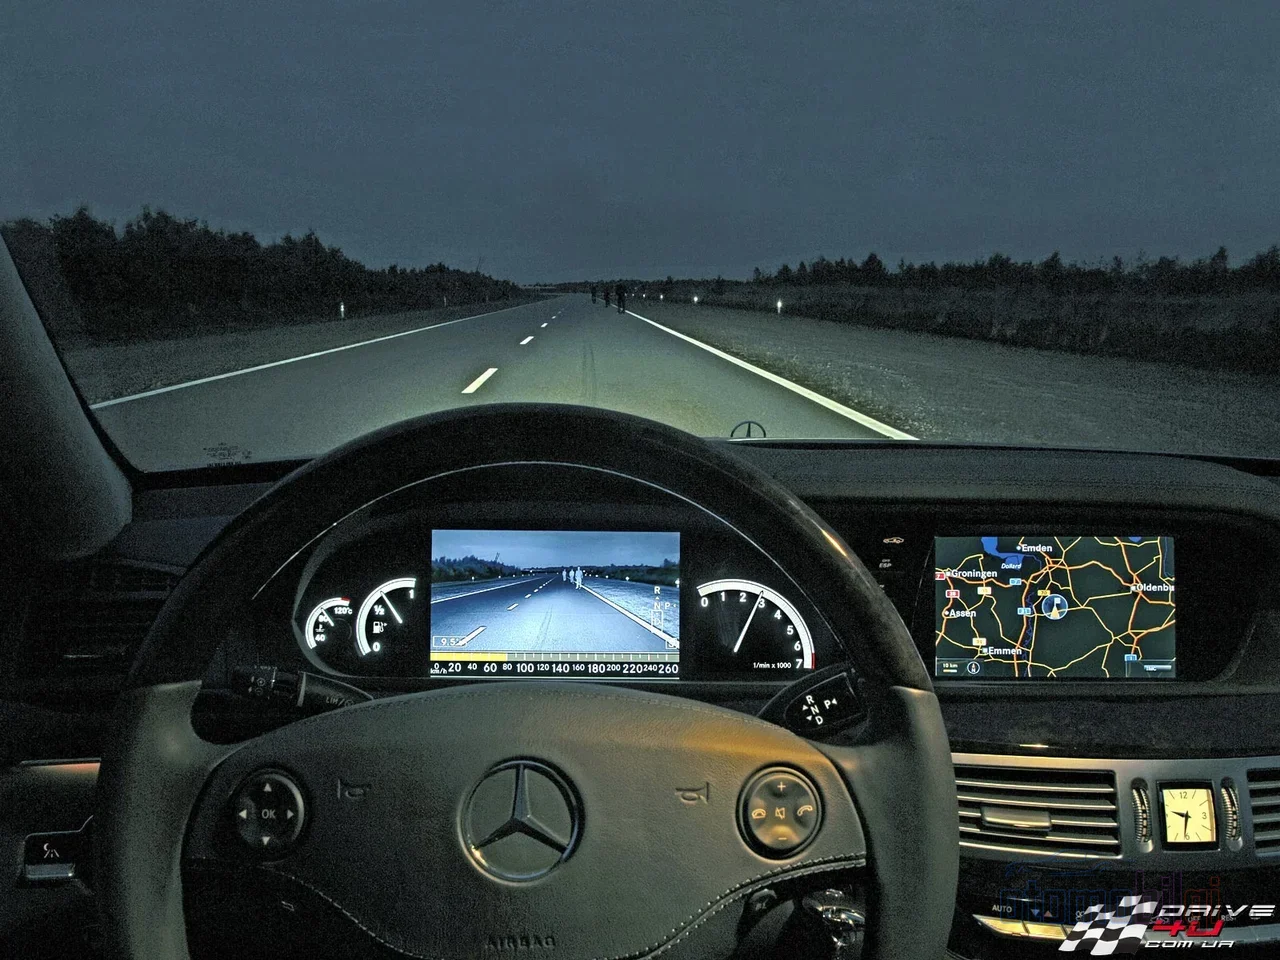
ระบบการมองเห็นยามค่ำคืนตรวจจับคนเดินถนนและสัตว์ที่อยู่นอกระยะแสงไฟหน้าด้วยสองวิธีที่แตกต่างกัน: กล้องความร้อน (LWIR) อ่านความร้อนที่วัตถุแผ่ออกมาเอง ส่วนระบบอินฟราเรดแบบแอกทีฟ (NIR) เปลี่ยนแสงสะท้อนจากโปรเจกเตอร์อินฟราเรดที่มองไม่เห็นให้กลายเป็นภาพ ทั้งสองระบบจำแนกคนเดินถนน สัตว์ และยานพาหนะด้วยซอฟต์แวร์ เพื่อเตือนผู้ขับขี่ให้ทันเวลานอกระยะไฟหน้า แล้วระบบเหล่านี้ทำงานอย่างไรกันแน่? มาดูทีละขั้นตอนกันเลย - เพราะวัวที่โผล่มาจากหลังเนินกลางคืน อาจเป็นมิตรกับกล้องตัวนี้มากกว่าไฟหน้าของคุณเสียอีก!
สิ่งที่น่าสนใจ
- กล้องความร้อนทำงานในย่านความถี่ 8-14 µm (LWIR) และไม่ต้องการแหล่งกำเนิดแสงแม้ในความมืดสนิท
- กล้องความร้อนยานยนต์สามารถตรวจจับลายเซ็นความร้อนได้ไกลถึง 300 ม. ซึ่งไกลเกินระยะไฟหน้ามาก
- ระยะการส่องสว่างของระบบ NIR โดยทั่วไปจำกัดอยู่ที่ประมาณ 100-150 ม.
- ตามข้อมูลของ IIHS ระบบเบรกฉุกเฉินอัตโนมัติสำหรับคนเดินถนน (AEB) ช่วยลดความเสี่ยงการชนในเวลากลางวันลดลง 32-33% แต่ในเวลากลางคืนยังวัดผลไม่ได้
- โปรโตคอลปี 2026 ของ Euro NCAP ให้ความสำคัญกับสถานการณ์ผู้ใช้ถนนที่เปราะบางในเวลากลางคืน
ความร้อนกลายเป็นภาพได้อย่างไร? หลักการทำงานของกล้องความร้อน
การถ่ายภาพความร้อนเป็นเทคโนโลยีแบบพาสซีฟโดยสมบูรณ์: ไม่ส่งแสงใดๆ ออกไปในสภาพแวดล้อม เพียงแค่ตรวจรับเท่านั้น วัตถุทุกชิ้นที่มีอุณหภูมิสูงกว่าศูนย์สัมบูรณ์จะแผ่พลังงานอินฟราเรดออกมาเนื่องจากอุณหภูมิของมัน ร่างกายมนุษย์ อาคาร หรือรถที่เพิ่งจอดไม่นาน - ทั้งหมดแผ่ความร้อนของตัวเองออกไปรอบๆ ในรูปแบบรังสีที่มองไม่เห็น กล้องความร้อนจับรังสีนี้และเปลี่ยนความต่างอุณหภูมิให้เป็นเฉดสีเทา (หรือสีในบางโหมดการแสดงผล) เพื่อสร้างภาพ เปรียบเทียบให้เห็นง่ายๆ ก็คือ: ตาของกล้องธรรมดามองเห็นแสงที่สะท้อน แต่ตาของกล้องความร้อนอ่านความร้อนที่แผ่ออกจากตัววัตถุทุกชิ้น นั่นแหละคือเหตุผลที่มันทำงานได้แม้ในความมืดสนิท - ไม่ต้องการแสง เพราะไม่ได้วัดแสง!
รายละเอียดเล็กๆ ที่น่าทึ่งก็คือ: กล้องความร้อนสมัยใหม่สามารถแยกความต่างอุณหภูมิได้แม้เพียง 0.01 °C นั่นหมายความว่าคนที่สวมแจ็กเก็ตสีเข้มจะดูเหมือนเรืองแสงตัดกับพื้นหลังแอสฟัลต์เย็นๆ การพรางตาด้วยภาพไม่สามารถหลอกกล้องความร้อนได้; ไม่ว่าจะสวมเสื้อผ้าแบบใด ความร้อนของร่างกายมนุษย์ก็จะเด่นชัดบนพื้นผิวที่เย็นกว่า
ย่าน LWIR และเซนเซอร์ไมโครโบลอมิเตอร์
ก่อนจะลงลึกในรายละเอียดทางเทคนิค ขอบอกไว้ก่อนว่า: อินฟราเรดแต่ละแบบไม่เหมือนกัน วัตถุที่มีอุณหภูมิระดับอุณหภูมิห้อง - คน สัตว์ เครื่องจักร - ปล่อยความร้อนสูงสุดที่ย่าน LWIR (อินฟราเรดคลื่นยาว) ในช่วง 8-14 µm ซึ่งเป็นจุดสูงสุดของการแผ่รังสีความร้อน ส่วนแหล่งความร้อนที่ร้อนกว่ามากอย่างบล็อกเครื่องยนต์และท่อไอเสียจะเปล่งประกายในย่าน MWIR (3-5 µm) นี่คือเหตุผลที่กล้องความร้อนยานยนต์เลือกใช้ LWIR: ลายเซ็นความร้อนของมนุษย์และสัตว์อยู่ในย่านความถี่นี้พอดี
ระบบ LWIR โดยทั่วไปใช้เซนเซอร์ไมโครโบลอมิเตอร์แบบไม่ต้องหล่อเย็น (วัสดุ VOx หรือ a-Si) สิ่งเหล่านี้คือตัวตรวจจับขนาดจิ๋วที่ไวมาก ซึ่งความต้านทานจะเปลี่ยนไปตามการเปลี่ยนแปลงความร้อนเพียงเล็กน้อย การไม่ต้องใช้ระบบทำความเย็น ทำให้ระบบใช้พลังงานต่ำ มีขนาดกะทัดรัด และผลิตได้ในราคาที่สมเหตุสมผล - สำหรับยานยนต์แล้ว ทั้งสามข้อนี้ต้องมาพร้อมกันทั้งหมด ส่วนตัวรับสัญญาณ MWIR ที่ไวต่อแสงมากกว่านั้น ต้องใช้ระบบทำความเย็นแบบสเตอร์ลิงที่มีราคาแพง จึงไม่ใช่ทางเลือกที่ใช้ได้จริงสำหรับรถยนต์ บทสรุป: LWIR คือจุดที่ลงตัวทั้งเรื่องต้นทุนและขนาด ที่เหมาะกับยานยนต์
ระบบมองเห็นยามค่ำคืนแบบ NIR เชิงรุก: ประภาคารที่มองไม่เห็นทำงานอย่างไร?
ขณะที่กล้องเทอร์มอลอ่านความร้อน ระบบ NIR (อินฟราเรดคลื่นใกล้) ทำงานด้วยหลักการที่คุ้นเคยกว่ามาก: ส่องแสงออกไป แล้วรับแสงที่สะท้อนกลับมา ยานพาหนะจะฉายแสงอินฟราเรดคลื่นใกล้ที่ดวงตามนุษย์มองไม่เห็นออกไปบนถนนด้วยโปรเจกเตอร์พิเศษ กล้องจะตรวจจับแสงสะท้อนนั้น และสร้างภาพขาวดำที่มีรายละเอียดสูง โดยสรุป ระบบนี้พกประภาคารพิเศษที่มองไม่เห็นติดตัวไปเอง ลองนึกถึงพี่คนหนึ่งที่ใช้มือส่องไฟให้คุณในความมืด - แต่แสงของประภาคารนั้นมองไม่เห็นด้วยตาของพวกเรา
จุดแข็งของวิธีนี้คือรายละเอียดทางภาพ: รายละเอียดอย่างป้าย ทะเบียนรถ หรือผิวหน้ารถ สามารถอ่านได้จากภาพ NIR ส่วนจุดอ่อนคือระยะมองเห็น เนื่องจากขึ้นอยู่กับพลังการส่องสว่าง ระยะมองเห็นเฉพาะทางยานยนต์ของ NIR จึงอยู่ที่ประมาณ 100-150 ม. ในสภาพแวดล้อมที่ดี การตรวจจับคนสามารถทำได้ในระยะประมาณ 50-100 ม. ยิ่งไปกว่านั้น ไฟหน้าจากรถที่สวนมาอาจรบกวนภาพชั่วคราว และหมอกหรือฝุ่นจะกระจายแสงโปรเจกเตอร์ ทำให้ภาพเบลอมัว และยังมีประเด็นเรื่องความเป็นส่วนตัวอีกด้วย: รังสี NIR สามารถถูกตรวจจับได้โดยอุปกรณ์อื่นที่ไวต่ออินฟราเรด
เทอร์มอลดี หรือ NIR ดี? เปรียบเทียบระยะมองเห็นและรายละเอียด
ทีนี้มาวางเทคโนโลยีทั้งสองไว้เคียงกัน คำถามว่าอะไร "ดีกว่า" นั้นแท้จริงแล้วเป็นคำถามที่ผิด คำถามที่ถูกต้องคือ "เพื่ออะไร?" ถ้าการตรวจจับคนเดินเท้าและสัตว์ในระยะไกลเป็นสำคัญ เทอร์มอลได้เปรียบ แต่ถ้ารายละเอียดทางภาพสำคัญกว่า NIR ก็ได้เปรียบ ฝั่งผู้ผลิต BMW และ Mercedes-Benz ใช้ระบบที่อิงเทอร์มอล ในขณะที่ผู้ผลิตบางรายเลือกใช้ทางออกที่อิง NIR
| คุณสมบัติ | เทอร์มอล (LWIR) | NIR เชิงรุก | |
|---|---|---|---|
| หลักการทำงาน | เชิงรับ: การแผ่ความร้อนของวัตถุเอง | เชิงรุก: การสะท้อนของแสงจากโปรเจกเตอร์ | |
| ระยะมองเห็นโดยทั่วไป | สูงสุดถึง 200-300 ม. สำหรับคนเดินเท้า/สัตว์/ยานพาหนะ | การส่องสว่าง 100-150 ม. การตรวจจับคนประมาณ 50-100 ม. | |
| ความมืดสนิท | ทำงานได้ไม่มีปัญหา | ทำงานได้ (พกแหล่งกำเนิดแสงของตัวเอง) | |
| ผลจากไฟหน้ารถที่สวนมา | ไม่ได้รับผลกระทบ | อาจรบกวนภาพชั่วคราว | |
| รายละเอียดทางภาพ | ไม่มีสี อ่านทะเบียน/ป้ายไม่ได้ | รายละเอียดสูง อ่านป้ายได้ | |
| ประสิทธิภาพในหมอก | ดีกว่าในหมอกบาง อ่อนแอลงในหมอกหนา | แสงโปรเจกเตอร์กระจายตัวในหมอก |
ข้อสังเกตเกี่ยวกับตัวเลขระยะมองเห็น: การได้ยินตัวเลขที่แตกต่างกันในบริบทที่ต่างกันถือเป็นเรื่องปกติ ในสื่อการตลาดของผู้ผลิต ระยะตรวจจับ 200-300 ม. ของกล้องเทอร์มอลสำหรับยานยนต์เป็นตัวเลขที่ถูกเน้นมากที่สุด ในขณะที่ข้อมูลเทอร์มอลสำหรับภาคป้องกันประเทศทั่วไป สามารถตรวจจับคนได้จากระยะ 500 ม.+ และยานพาหนะได้จากระยะ 1000 ม.+ สำหรับกล้องที่ติดตั้งบนรถยนต์ ตัวเลขที่ระมัดระวังและสมจริงสำหรับยานยนต์คือค่าในกลุ่มแรก ดังนั้นเวลาคิดบัญชีกับคำโฆษณาที่ว่า "มองเห็นได้ไกลเป็นกิโลเมตร" การถามหาบริบทจึงเป็นเรื่องที่ควรทำ
ฝั่งซอฟต์แวร์: กล้องแปลงภาพเป็นคนเดินเท้าและสัตว์ได้อย่างไร?
กล้องแสดงแผนที่ความร้อนดิบๆ สิ่งที่แปลงมันเป็นข้อมูล "มีคนเดินเท้าในเงาด้านหน้า" คือซอฟต์แวร์ ในระบบ ADAS สมัยใหม่ งานนี้ทำโดยโครงข่ายประสาทเทียมแบบคอนโวลูชัน (CNN): วิเคราะห์สตรีมวิดีโอความร้อนทีละเฟรมเพื่อตรวจจับสัตว์ขนาดใหญ่ คนเดินเท้า และยานพาหนะ เช่นเดียวกับภาพธรรมดา ในบรรดาอัลกอริทึมการมองเห็นด้วยคอมพิวเตอร์แบบคลาสสิก วิธี Haar cascades และ HOG (Histogram of Oriented Gradients) เด่นเป็นพิเศษ ส่วนระบบที่ใช้การเรียนรู้ของเครื่องนั้นไปไกลกว่าการตรวจจับ โดยติดตามเป้าหมาย และพยายามคาดเดาทิศทางและแม้แต่เจตนาของมัน นั่นคือระบบไม่ได้แค่บอกว่า "มีบางอย่างอยู่ตรงนั้น" แต่บอกได้ว่า "สิ่งนั้นอาจกำลังจะออกมาบนถนน"
สำหรับการตรวจจับคนเดินเท้า-ยานพาหนะในภาพอินฟราเรด ยังมีการเสนออัลกอริทึมที่เร็วซึ่งอิงความโดดเด่น (salience) ที่ใช้ฟิวชันหลายคุณลักษณะและเครื่องเวกเตอร์สนับสนุน (SVM) ด้วย ในแพลตฟอร์มฝังตัว สถาปัตยกรรม IR ความร้อนร่วมกับการเรียนรู้เชิงลึกที่ออกแบบฮาร์ดแวร์และซอฟต์แวร์ร่วมกันก็ได้รับความสนใจ ในโครงการของมหาวิทยาลัยแห่งหนึ่ง ได้มีการพัฒนาระบบตรวจจับและหลบเลี่ยงที่ใช้ AI โดยให้กล้อง IR ทำงานร่วมกับกล้อง RGB สำหรับการตรวจจับคนเดินเท้าตอนกลางคืน ตรรกะการเตือนก็ง่ายและฉลาด: ซอฟต์แวร์จัดประเภทเป้าหมาย คำนวณระยะทางและความเร็วปิดระยะ หากอันตรายเพิ่มขึ้นจะส่งเตือนด้วยภาพ/เสียงก่อน และหากระบบเชื่อมต่อกับ AEB จะถึงขั้นเข้าเบรก สิ่งที่ฉันสงสัยคือ: การเตือนนี้เร็วพอที่จะทันเวลาให้เราไหม? โดยทั่วไปทัน - แต่ก็เพราะเหตุนี้แหละที่ระยะการตรวจจับสำคัญมาก
ไฟหน้ามองเห็นอะไร กล้องมองเห็นอะไร? ความแตกต่างในระยะหยุดรถ
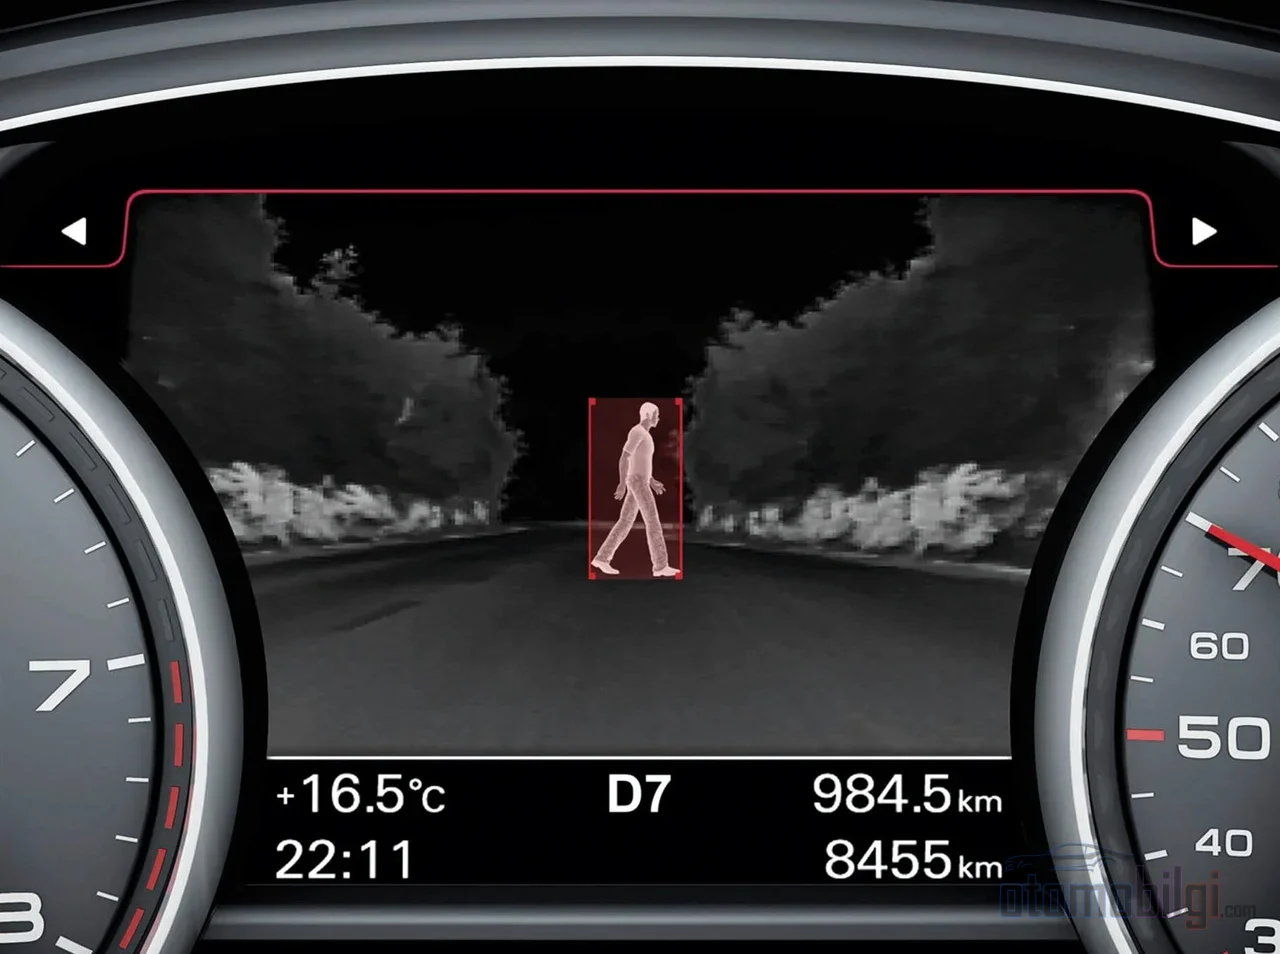
สำหรับตอนกลางคืนมีสมการคร่าวๆ ว่า: ระยะหยุดรถ = ระยะปฏิกิริยา + ระยะเบรก เนื่องจากไฟหน้าส่องสว่างได้เพียงระยะหนึ่ง วัตถุทุกชิ้นที่มองเห็นเกินระยะนั้นจะกินเวลาปฏิกิริยาของคุณ กล้องความร้อนเข้ามามีบทบาทตรงนี้: ระบบความร้อนยานยนต์สามารถตรวจจับลายเซ็นความร้อนได้ที่ระยะ 300 ม. ซึ่งไกลเกินระยะส่องสว่างของไฟหน้า กวางที่มองเห็นได้ก่อนไม่กี่วินาที คือระยะเผื่อเพิ่มเติมที่คุณต้องการพอดีสำหรับการเริ่มเบรก การมองเห็นก่อนมีค่ากว่าการเบรก - เพราะเบรกไม่ว่าจะดีแค่ไหนก็หยุดคนขับที่มองไม่เห็นไม่ได้
ด้วยเหตุนี้ IIHS จึงเรียกร้องให้บังคับใช้ระบบ AEB สำหรับคนเดินเท้าที่ทำงานในที่มืด การทดสอบตอนกลางคืนเผยให้เห็นช่องว่างร้ายแรงในชุดเซนเซอร์ปัจจุบัน เรดาร์ที่มีระยะไกลและใช้ได้ในทุกสภาพอากาศก็เป็นหนึ่งในโซลูชันที่มุ่งปิดช่องว่างนี้
หมอก ฝน และข้อจำกัดอื่นๆ: ข้อเท็จจริง ไม่ใช่การตลาด
บนอินเทอร์เน็ตมีการอ้างสิทธิ์แพร่หลายว่า "กล้องความร้อนเจาะผ่านหมอกได้ ทำงานไร้ที่ติในฝน" แต่ความจริงทางเทคนิคมีความละเอียดอ่อนกว่านั้น ตามคำอธิบายของ FLIR เอง หมอกและฝนสามารถจำกัดระยะของระบบความร้อนได้อย่างมาก เนื่องจากหยดน้ำกระจายสัญญาณอินฟราเรด หมอกหนาและฝนที่ตกหนักทำให้สัญญาณที่มาถึงกล้องอ่อนแรงลง งานวิจัยที่ผ่านการตรวจสอบโดยผู้เชี่ยวชาญได้ระบุเงื่อนไข "หมอกที่เสื่อมสภาพอย่างมาก" ซึ่งทำให้กล้องความร้อนไม่น่าเชื่อถือ นั่นคือ เทคโนโลยีความร้อนไม่ได้ชนะการต่อสู้กับหมอก แต่เพียงช่วยลดความสูญเสียเท่านั้น
ในทางกลับกัน ฝนปานกลางถึงเล็กน้อยไม่ส่งผลกระทบต่อการตรวจจับด้วยความร้อนอย่างมีนัยสำคัญ เพราะเม็ดฝนไม่กระจายรังสีอินฟราเรดเหมือนแสงที่มองเห็นได้ ในหมอกเบาบาง เทคโนโลยีความร้อนให้ผลงานดีกว่า NIR ที่กระจายแสงจากไฟฉาย แต่ในหมอกหนาแน่นมาก ประสิทธิภาพของทั้งสองเทคโนโลยีต่างก็ลดลง และมาปัดฝุ่นความเชื่อที่แพร่หลายอีกหนึ่งข้อกัน: กล้องความร้อนมองไม่เห็นกำแพงหรือตัวรถใดๆ; มันตรวจจับเพียงความร้อนที่แผ่ออกจากพื้นผิวเท่านั้น ไม่สามารถทะลุผ่านวัตถุแข็งได้ และถ้าคุณต้องการอ่านป้ายทะเบียน เทคโนโลยีความร้อนไม่ช่วยคุณ - ข้อความและสีไม่ปรากฏในภาพความร้อน นอกจากนี้ ป้ายกำกับ "night vision" ก็มักสร้างความสับสน: ระบบที่ใช้แสง NIR กับการถ่ายภาพความร้อนจริงๆ ไม่ใช่สิ่งเดียวกัน; ควรตรวจสอบในหน้าซื้อขายว่าเป็นเทคโนโลยีแบบใด
ตารางปี 2026 ในการบูรณาการ AEB และความปลอดภัยยามค่ำคืน
ผลลัพธ์ของกล้องไม่ได้จบลงแค่บนหน้าจอแสดงผล; คุณค่าที่แท้จริงปรากฏขึ้นเมื่อมันสื่อสารกับระบบเบรก ตารางที่นี่น่าสนใจ: AEB สำหรับคนเดินเท้าลดความเสี่ยงการชนคนเดินเท้าในสภาพกลางวันลง 32–33%; แต่ในความมืดไม่สามารถวัดการลดลงของความเสี่ยงได้ NHTSA ยังระบุว่าการตรวจจับคนเดินเท้ายามค่ำคืนเป็นหนึ่งในปัญหาที่ท้าทายที่สุดสำหรับ AEB และได้ก้าวไปสู่การบังคับใช้ AEB ด้านที่น่า optimistic คือ: ตามการศึกษาของ AAA ในเดือนตุลาคม 2025 ระบบตรวจจับคนเดินเท้ายามค่ำคืนป้องกันการชนได้เพียง 0% ในปี 2019 แต่ในปี 2025 สามารถป้องกันได้ถึง 60% นั่นคือมีความก้าวหน้าครั้งใหญ่ในเวลาอันสั้น - แต่ยังไม่ถึงเป้าหมายเต็มที่
ปี 2026 คือปีแห่งจุดหมุนเหตุการณ์ในสาขานี้ Euro NCAP กำลังบังคับใช้การปรับปรุงโปรโตคอลครั้งใหญ่ที่สุดตั้งแต่ปี 2009 ในปี 2026: ด้วยโครงสร้างใหม่ "Four Stages of Safety" สถานการณ์ผู้ใช้ถนนที่เปราะบาง (VRU) ยามค่ำคืนมีความโดดเด่นขึ้น และสถานการณ์ทดสอบปี 2026–2028 รวมถึงเงื่อนไขยามค่ำคืนควบคู่ไปกับกลางวันด้วย การประเมินระบบติดตามผู้ขับขี่ที่ขยายขอบเขตขึ้นก็รวมอยู่ในการอัปเดตนี้เช่นกัน ความก้าวหน้านี้ยกระดับเทคโนโลยี night vision และกล้องความร้อนจากคุณสมบัติรองท้ายสุด ขึ้นมาเป็นแกนกลางของวาระการสอบระดับแนวหน้า ด้านกล้องความร้อน ผลิตภัณฑ์ที่เปิดตัวในฐานะกล้องยานยนต์ LWIR ตัวแรกที่ได้รับการรับรอง ASIL-B ก็เป็นตัวอย่างของแรงผลักดันนี้เช่นกัน
โดยสรุป: ดวงตาที่อ่านความร้อนจะปลุกคุณให้ตื่นตัวเร็วขึ้น
มาสรุปสั้นๆ กัน: กล้องความร้อน (LWIR) อ่านการแผ่ความร้อนตามธรรมชาติของวัตถุโดยไม่ต้องใช้แสงเลย และมองไปไกลถึงระดับ 200–300 เมตร ไม่ใช่แค่หลักร้อยเมตร; ส่วนระบบ NIR พกไฟส่องทางของตัวเองที่มองไม่เห็น และให้ภาพขาวดำที่มีรายละเอียดมากกว่าในระยะที่สั้นกว่า สิ่งที่ทำให้ทั้งสองมีค่าไม่ใช่ภาพดิบ แต่คือซอฟต์แวร์ที่อยู่เบื้องหลัง: โมเดล CNN และโมเดลที่คล้ายกันทำการจำแนกคนเดินเท้า สัตว์ และยานพาหนะ ทำให้ผู้ขับขี่ - และหากบูรณาการแล้วคือ AEB - ได้เปรียบในช่วงวินาทีที่สำคัญ การรู้ขีดจำกัดก็สำคัญไม่แพ้กัน: หมอกหนาและฝนตกหนักทำให้เซนเซอร์ทุกชนิดลำบาก แต่แผ่นความร้อนไม่หยุดอ่านค่า หากคุณต้องการมุมมองที่กว้างขึ้นอีกเล็กน้อยบนถนนยามค่ำคืน คำตอบซ่อนอยู่ในความร้อนและในซอฟต์แวร์ที่อ่านมัน ถ้าเป็นคุณ คุณจะเลือกระบบใดบนรถของคุณ - ระยะมองเห็นหรือรายละเอียด?
แหล่งอ้างอิง
- การถ่ายภาพอินฟราเรดและกล้องมองกลางคืนเป็นสิ่งเดียวกันหรือไม่?
- กล้องความร้อนทำงานอย่างไร?
- การถ่ายภาพความร้อนมองทะลุหมอกและฝนได้หรือไม่?
- ความแตกต่างระหว่างกล้อง SWIR, MWIR และ LWIR
- กล้องมองกลางคืน vs การถ่ายภาพความร้อนสำหรับรถยนต์ - แบบไหนดีกว่า?
- Euro NCAP ประกาศการเปลี่ยนแปลงโปรโตคอลปี 2026
- Euro NCAP 2026 ยกมาตรฐานด้าน VRU ยามกลางคืนขึ้นไปอีกขั้น
- สถานการณ์ทดสอบของ Euro NCAP ปี 2026-2028
- AI ปลดล็อกศักยภาพด้านความปลอดภัยของกล้องมองกลางคืนแบบความร้อน
- NHTSA ต้องการให้ระบบเบรกฉุกเฉินอัตโนมัติเป็นข้อบังคับ
- IIHS: หน่วยงานกำกับดูแลควรกำหนดให้มีระบบ AEB สำหรับคนเดินถนนที่ทำงานได้ในที่มืด
- ระบบตรวจจับคนเดินถนนยามกลางคืนได้รับการพัฒนาให้ดีขึ้น
- ระวังช่องว่างของเซนเซอร์: เหตุใด AEB จึงต้องการเรดาร์รับรู้สภาพแวดล้อม
- การวิเคราะห์ประสิทธิภาพการถ่ายภาพความร้อนภายใต้หมอกหนาจัด
- กล้องความร้อนมองทะลุหมอก ฝน และควันได้หรือไม่?
- การตรวจจับคนเดินถนนด้วยการเรียนรู้ของเครื่อง
- การตรวจจับและหลีกเลี่ยงคนเดินถนนยามกลางคืนด้วย AI
- การตรวจจับคนเดินถนนและยานพาหนะยามกลางคืนโดยใช้อัลกอริทึม Saliency แบบเร็วและการฟิวส์หลายคุณลักษณะ