Xe hiện nay được định nghĩa bằng phần mềm? Kiến trúc miền và quá trình chuyển đổi SDV
Chia sẻ trang này
Đúng vậy: hành vi, tính năng và đặc tính hiệu năng của ô tô hiện đại giờ đây chủ yếu được xác định bằng phần mềm. Cuộc chuyển đổi này được gọi là xe do phần mềm định nghĩa (SDV), chuyển kiến trúc điện tử của xe từ các chồng ECU sang bộ điều khiển domain và zonal, tách biệt phần cứng và phần mềm, đồng thời định hình lại mọi thứ từ trọng lượng dây điện đến các bản cập nhật OTA.
Điểm nổi bật
- Các xe ngày nay có thể chứa từ 100 đơn vị điều khiển trở lên; các kiến trúc mới đặt mục tiêu giảm con số này tới 20%.
- Kiến trúc domain tổ chức theo chức năng, kiến trúc zonal tổ chức theo vị trí vật lý.
- Trong cấu trúc zonal, các xương sống băng thông cao như CAN XL (lên tới 20 Mbps) và Ethernet gigabit đang được sử dụng.
- Cập nhật OTA là một năng lực cốt lõi của SDV, được khả thi nhờ sự tách biệt giữa phần cứng và phần mềm.
- Quá trình chuyển đổi diễn ra theo từng giai đoạn: lĩnh vực đầu tiên là domain thân xe (body); ADAS, hệ truyền động và khung gầm có thể giữ nguyên cấu trúc hiện tại trong thời gian dài hơn.
Xe do phần mềm định nghĩa chính xác là gì?
Định nghĩa rất rõ ràng: xe do phần mềm định nghĩa là xe mà chức năng và hành vi được xác định chủ yếu bằng phần mềm thay vì phần cứng. Trong ô tô truyền thống, một tính năng được định nghĩa bằng một linh kiện phần cứng được sản xuất riêng cho chức năng đó; trong SDV, cùng một phần cứng có thể đảm nhận các chức năng khác nhau nhờ phần mềm chạy trên đó. Ngay cả sau khi xe đã được bán, vẫn có thể thêm tính năng mới, hiệu chỉnh hành vi và sửa lỗi từ xa.
Các kiến trúc E/E ngày nay bao gồm từ 100 đơn vị điều khiển trở lên; các cấu trúc thế hệ mới tiết kiệm tới 20% số lượng đơn vị điều khiển và tới 10% vật liệu cùng phần cứng.
Những con số trong câu này tóm tắt quy mô của cuộc chuyển đổi. Vấn đề không chỉ là số lượng đơn vị điều khiển: mỗi ECU mang theo hệ thống dây điện riêng, chồng phần mềm riêng và gánh nặng xác nhận riêng của nó. Tầm nhìn của SDV là biến cấu trúc phân tán này thành một hệ thống mà phần mềm có thể quản lý trong một lớp thống nhất duy nhất. Và để làm được điều đó, kiến trúc điện tử cần được cấu trúc lại từ đầu.
Từ ECU sang kiến trúc domain: Phân nhóm theo chức năng
Thời kỳ mà mỗi chức năng nhỏ trên ô tô có một đơn vị điều khiển điện tử (ECU) riêng đã khiến các bó dây điện trở nên không thể quản lý. Kiến trúc domain là câu trả lời có hệ thống đầu tiên cho vấn đề này: nó tổ chức các hệ thống điện tử của xe theo các lĩnh vực chức năng lớn như ADAS, infotainment, hệ truyền động (powertrain), điện tử thân xe, khung gầm và an toàn. Mỗi domain thường có bộ xử lý, chồng phần mềm, giao diện truyền thông, cảm biến và cơ cấu chấp hành riêng, và được quản lý bởi một bộ điều khiển domain.
Cấu trúc này mang lại sự tinh giản đáng kể so với tình trạng hỗn loạn ECU. Tuy nhiên, khi mục tiêu của SDV ngày càng lớn, giới hạn của kiến trúc domain bắt đầu lộ diện. Đặc biệt, lượng dữ liệu cảm biến do các chức năng tự hành tạo ra đã đẩy băng thông của các mạng CAN truyền thống đến giới hạn. Ngoài ra, việc mỗi domain mang theo tài nguyên xử lý riêng khiến bó dây điện trở nên phức tạp và khó cho phần mềm mở rộng trên toàn xe.
Kiến trúc Zonal: Tổ chức chuyển từ chức năng sang vị trí
Kiến trúc zonal đảo ngược logic này: nhóm các thiết bị điện tử theo vị trí vật lý trên xe chứ không theo chức năng. Xe được chia thành các vùng như trước trái, trước phải, sau trái, sau phải và khoang nội thất; mỗi vùng có một bộ điều khiển zonal thu thập các cảm biến, cơ cấu chấp hành và phân phối điện trong vùng, đồng thời liên lạc với các nền tảng xử lý hiệu năng cao tập trung.
| Đặc tính | Kiến trúc domain | Kiến trúc zonal |
|---|---|---|
| Nguyên tắc tổ chức | Theo chức năng (powertrain, ADAS, thân xe...) | Theo vị trí vật lý (trước trái, sau phải...) |
| Tài nguyên xử lý | Xử lý chuyên biệt theo domain | Xử lý tập trung/pha phân tán hợp nhất |
| Dây điện | Bó dây phức tạp, dài | Giảm dây điện và trọng lượng |
| Số lượng ECU | Rất nhiều ECU | Ít bộ điều khiển zonal + máy tính trung tâm |
| Độ linh hoạt phần mềm | Khó mở rộng cho SDV | Độ linh hoạt phần mềm cao |
Lợi ích là cụ thể và đo lường được: trọng lượng bó dây giảm, các kết nối điểm-điểm ít đi, công việc xác thực kiến trúc xe và hệ thống trở nên đơn giản hơn. Quan trọng hơn, thiết kế cảm biến và cơ cấu chấp hành tách rời khỏi nút xử lý trung tâm; nhờ vậy các chu kỳ cập nhật phần cứng và phần mềm tách biệt và một thiết kế cảm biến có thể dùng qua nhiều thế hệ xe.
Bộ Điều Khiển Zonal Làm Việc Gì? Phân công nhiệm vụ và mối quan hệ với phần cứng
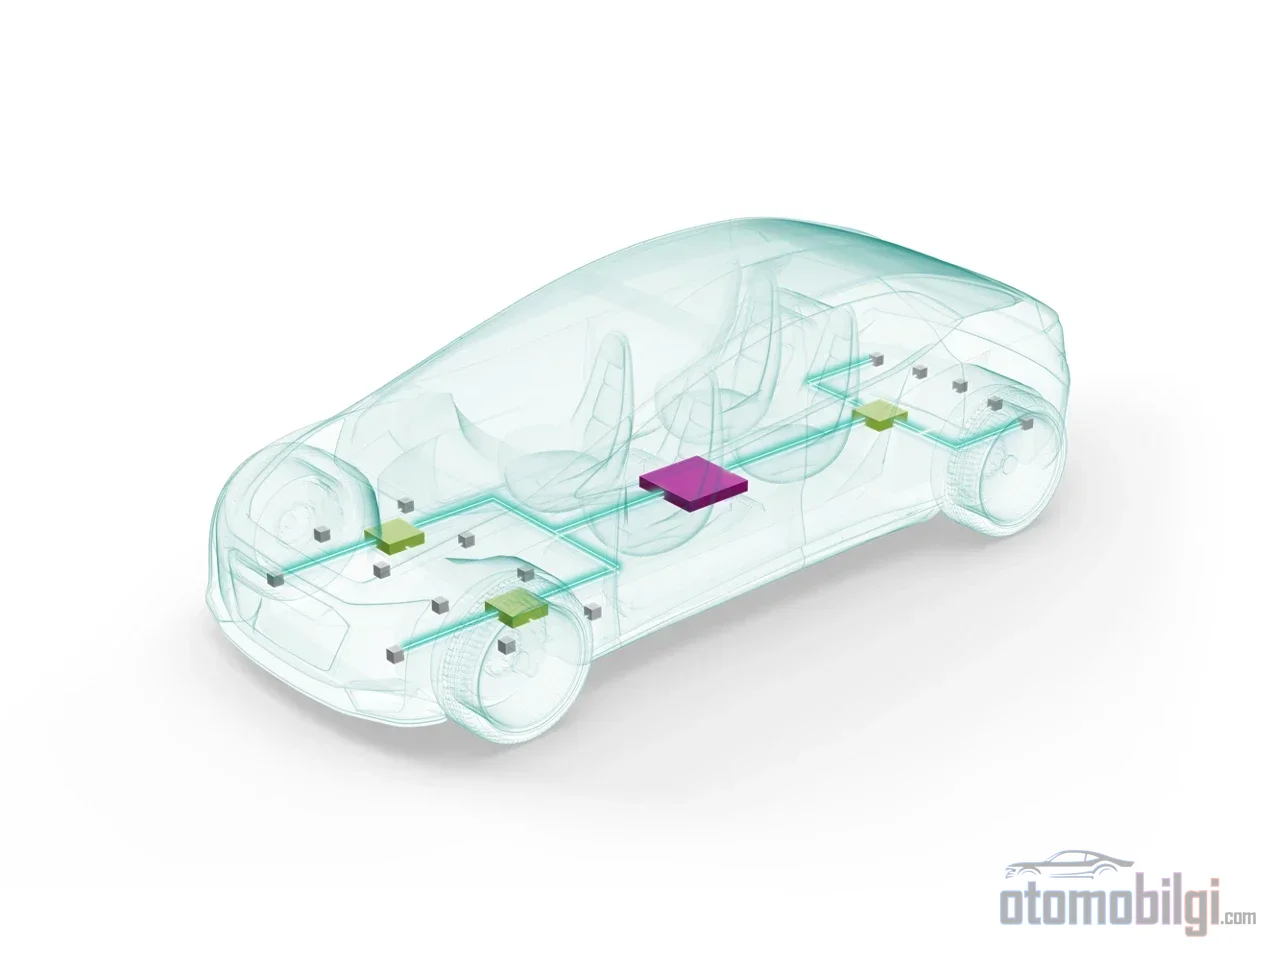
Chìa khóa của kiến trúc zonal là bộ điều khiển zonal, chịu trách nhiệm kết nối nhiều cơ cấu chấp hành và cảm biến với ECU xử lý trung tâm. Bộ điều khiển này không chỉ là hộp thu thập dữ liệu; nó có thể chạy các vòng điều khiển thời gian thực ngay trên đó, quản lý các thiết bị trong vùng của mình và gửi lưu lượng đã lọc, đã ưu tiên lên backbone. Theo đánh giá kỹ thuật từ nguồn Ti, MCU của mô-đun zonal phải cung cấp hiệu năng thời gian thực cao, bộ nhớ lớn, hỗ trợ ảo hóa cho các mức ASIL khác nhau, giao tiếp tốc độ cao lên backbone và nhiều giao diện đầu cuối chi phí thấp như CAN FD, LIN.
Phân phối điện được phi tập trung như thế nào?
Trong kiến trúc domain, điện được phân phối từ các hộp phân phối điện trung tâm chứa cầu chì rời và rơ-le. Trong cấu trúc zonal, việc phân phối được phi tập trung: một bó điện duy nhất được kéo từ ắc quy đến vùng, và mô-đun zone chia điện cho các mô-đun trong vùng đó. Dây điện ngắn đồng nghĩa với tiết kiệm trọng lượng và chi phí trực tiếp. Ngoài ra, cầu chì rời được thay thế bằng cầu chì thông minh dựa trên chất bán dẫn; các khóa phía cao có đặc tính I²t cung cấp ít biến số cầu chì hơn và tiết diện dây được tối ưu hơn. Hộp phân phối điện thông minh gồm MCU, các khóa phía cao và transceiver trở thành một đơn vị được cấu hình bằng phần mềm: cùng một hộp có thể được dùng ở mọi vùng, được điều chỉnh theo tải.
Tách biệt I/O vật lý và logic
Module zonal hợp nhất các chức năng vào/ra logic của nhiều ECU về một điểm duy nhất để giảm độ phức tạp của dây dẫn; trong khi vị trí vật lý của cảm biến và bộ chấp hành được giữ nguyên. Đi xa hơn một bước, các thiết bị đầu cuối trở nên "thông minh": mạch cục bộ duy trì thông tin trạng thái và thực hiện chẩn đoán lỗi. Các giao thức đơn giản hóa như CAN FD Light thậm chí có thể loại bỏ nhu cầu về MCU riêng biệt ở một số nút đầu cuối. Sự tách biệt này - phần cứng cố định còn nhiệm vụ được định nghĩa bằng phần mềm - chính là xương sống kỹ thuật của SDV.
Bus dữ liệu trên xe Zonal: Băng thông, Thời gian và An toàn thông tin
Phần hợp cảm biến và khối lượng công việc AI đòi hỏi kiến trúc zonal phải được xây dựng trên các trục truyền dẫn băng thông cao: PCIe, CAN XL với tốc độ dữ liệu lên đến 20 Mbps và Ethernet gigabit vẫn duy trì khả năng tương thích CAN hiện có. Thách thức thực sự không chỉ nằm ở băng thông mà còn ở thời gian; các tin nhắn điều khiển ngắn, dữ liệu cảm biến ADAS và lưu lượng infotainment mang các yêu cầu độ trễ, jitter và đồng bộ hóa rất khác nhau. Đại khái các con số là: mục tiêu độ trễ ở cấp miligiây cho âm thanh, và cấp microgiây cho truyền lực cũng như điều khiển khung gầm.
Để vận chuyển các lớp lưu lượng khác nhau này trên cùng một mạng, Ethernet-based Time-Sensitive Networking (TSN) nổi lên như một giải pháp. Các tiêu chuẩn như đồng bộ hóa thời gian (IEEE 802.1AS), định hình lưu lượng nhạy cảm với thời gian (802.1Qbv), express traffic (802.3br), frame pre-emption (802.1Qbu) và dự phòng (802.1CB) mang lại cam kết độ trễ xác định cho dữ liệu quan trọng. Về khía cạnh an toàn, có sự hỗ trợ ISO 26262, các đường truyền thông dự phòng, phân vùng an toàn và phát hiện lỗi; về khía cạnh an toàn thông tin, tiêu chuẩn ISO/SAE 21434, các quy định của UNECE và các cơ chế mã hóa-xác thực cấp thấp như MACsec là những yếu tố quyết định. Vì kiến trúc zonal tập trung hóa các mạng, các phương pháp tấn công dựa trên Ethernet cũng trở nên khả thi; sự sụp đổ của khái niệm tách biệt IWK-xử lý khi có vi phạm an toàn là một rủi ro cần được đánh giá riêng lẻ.
Sự Tách biệt Phần cứng-Phần mềm Kích hoạt Cập nhật OTA Như Thế nào?
Cập nhật OTA là đặc điểm đầu tiên được nhắc đến trong hầu hết các cuộc thảo luận về SDV, nhưng bản thân nó không phải là một năng lực; mà là kết quả của một kiến trúc. Phần mềm không thể được cập nhật liên tục nếu không được tách khỏi các vi mạch cụ thể thông qua lớp trừu tượng hóa phần cứng (HAL) và nếu các chức năng của xe không được chia thành các dịch vụ độc lập, có thể tái sử dụng, liên kết lỏng lẻo (kiến trúc hướng dịch vụ, SOA). Sự tách biệt này còn bao gồm cả việc cách ly các phần mềm ở các mức độ an toàn khác nhau với nhau.
Ý nghĩa cụ thể là: kiến trúc zone, thông qua các bản cập nhật OTA/FOTA và kết nối đám mây liên tục, trao quyền kiểm soát việc bảo trì phần mềm cấp cao cho nhà sản xuất, đồng thời có thể chuyển các vòng điều khiển thời gian thực sang các module zone. Những tinh chỉnh như tăng nguồn cho các module không sử dụng trên xe điện cũng trở nên dễ dàng hơn trong cấu trúc này. Cuối cùng, phần mềm xe điện không chỉ là một kênh cập nhật, mà là lớp định nghĩa quyết định các tính năng, hệ thống an toàn và tính năng vận hành của xe. Chiếc xe bắt đầu giống như một trung tâm dữ liệu phân tán trên bánh xe; chuỗi giá trị dựa vào phần mềm, sức mạnh xử lý và kiến trúc hệ thống.
Quá trình chuyển đổi sẽ diễn ra nhanh đến đâu và kiến trúc Zonal đơn thuần có đủ không?
Quá trình chuyển đổi sẽ diễn ra theo từng giai đoạn. Domain thân xe (body), do chứa nhiều ECU cảm biến và bộ chấp hành phân tán, sẽ là khu vực đầu tiên chuyển sang kiến trúc zone; việc chuyển đổi ADAS, động cơ và kiểm soát khung gầm có thể mất nhiều thời gian hơn do tính chất an toàn-tới hạn của chúng. Sự tiến hóa ở các lớp MCAL, BSW và ứng dụng kể từ năm 2017 cho thấy đây không phải là một dự án kỹ thuật mà là một sự thay đổi tư duy trên toàn ngành.
Cũng cần đọc một cách cân bằng. Kiến trúc zonal tổ chức lại chiếc xe về mặt vật lý; mặt logic và phần mềm (SOA, HAL, an ninh mạng) cần được giải quyết riêng - việc sắp xếp lại dây cáp một mình không biến chiếc xe thành phần mềm định nghĩa. Các ước tính quy mô thị trường cũng thay đổi đáng kể tùy theo định nghĩa phạm vi; các con số khác nhau về thị trường kiến trúc E/E xuất phát từ cách đo khác nhau tùy theo những gì được tính (chỉ các nền tảng xử lý hay toàn bộ hệ thống điện tử phân tán). Ngoài ra, cần lưu ý rằng các nhà cung cấp bán dẫn và giải pháp - những bên của quá trình chuyển đổi - đương nhiên có lợi ích trong sự chuyển đổi này.
Kết quả là một sự cân bằng kỹ thuật rõ ràng: việc xe được định nghĩa bằng phần mềm chỉ có thể đạt được khi việc định nghĩa phần mềm của xe, một tổ chức phần cứng mới dựa trên các bộ điều khiển domain và zonal, các lớp phần mềm tách biệt và một xương sống dữ liệu xác định, an toàn tồn tại cùng lúc. Cập nhật OTA là quả ngọt dễ thấy nhất của cấu trúc tích hợp này; cuộc cách mạng thực sự nằm ở việc phần cứng của xe chuyển giao đặc tả nhiệm vụ cho phần mềm.
Nguồn tham khảo
- How a Zone Architecture Paves the Way to a Fully Software-Defined Vehicle (TI SPRY345)
- Domain vs zonal architecture: a complete guide
- Zonal E/E Architecture for Software Defined Vehicles (SDVs)
- Automotive zonal architecture
- Automotive Zone Controller
- Zone Control Unit (ZCU)
- What is a Software-Defined Vehicle
- Understanding Software-Defined Vehicles (SDVs)
- Software-Defined Vehicle (SDV) Explained
- Why Safety Function Decoupling is Essential
- Service-Oriented Architecture for SDVs
- What Is Service-Oriented Architecture (SOA)?
- The Rise of the Software-Defined Vehicle: Architectures and Challenges
- The E/E architecture of the future
- Vehicle Electronics Architecture
- Redefining Architecture in SDVs