Tork Vectoring Hoạt Động Như Thế Nào Trên Ô Tô Điện?
Chia sẻ trang này
Tork vektörleme là việc phân phối lại tức thời công suất giữa các bánh xe và các trục bằng điều khiển phần mềm trên xe điện; vì không có kết nối cơ học giữa các động cơ nên việc phân phối này diễn ra nhanh hơn và linh hoạt hơn so với hệ động cơ đốt trong. Trang này giải thích cách hệ thống hoạt động, từ kiến trúc đến các chế độ lái.
Điểm nổi bật
- Tork vektörleme tạo ra chuyển động yaw quanh trục Z cho xe, cải thiện độ bám đường và phản ứng vô-lăng
- Trên xe điện, việc phân phối lại được thực hiện không phải bằng ly hợp cơ học mà bằng điều khiển động cơ độc lập bằng phần mềm
- Công nghệ này được giới thiệu trên xe đốt trong vào những năm 1990; trên xe điện nó trở thành một lợi thế tự nhiên
- Trong hệ thống hai động cơ, tầng trên tối ưu hiệu suất năng lượng, tầng dưới điều khiển trực tiếp mô-men yaw bằng chênh lệch tork trái/phải
- Trong kiến trúc bốn động cơ, mỗi bánh xe được điều khiển độc lập; khi vào cua, các động cơ phía ngoài tạo tork cao hơn các động cơ phía trong
Tork Vektöring Hoạt Động Thế Nào Trên Xe Điện?
Ở trung tâm của khái niệm này là một nguyên lý vật lý đơn giản: thứ làm xe quay khi vào cua không chỉ là góc lái mà là sự cân bằng tork giữa các bánh xe. Khi bạn gửi nhiều tork hơn cho các bánh xe phía ngoài cua so với các bánh phía trong, xe thực hiện chuyển động quay quanh trục Z, tức trục thẳng đứng. Chuyển động này được gọi là mô-men yaw và tork vektöring chính là nghệ thuật tạo ra mô-men này một cách có chủ đích và có kiểm soát. Kết quả là phản ứng vô-lăng nhanh hơn, độ bám đường tốt hơn và hành vi khung gầm dễ dự đoán hơn.
Trên xe đốt trong, việc này rất khó vì công suất đến từ một nguồn duy nhất và được phân phối tới các bánh xe qua một hộp cơ học gọi là vi sai. Vi sai hở truyền thống chia tork đến đều cho hai bánh xe và không thể kiểm soát bánh xe bị trượt: khi một bánh bắt đầu trượt, công suất tiếp tục chảy vào chính bánh trượt đó vì nó ít cản trở, và đây chính là mặt bất lợi. Vi sai giới hạn trượt (LSD) dùng ly hợp cơ học để hãm bớt phần công suất này; còn hệ thống tork vektör chủ động định hướng công suất tới bánh xe có độ bám tốt nhất.
Trên xe điện, bức tranh thay đổi hoàn toàn. Khi có từ hai động cơ độc lập trở lên, phần mềm sẽ quyết định động cơ nào chạy với công suất bao nhiêu. Mỗi động cơ tạo tork trực tiếp cho bánh xe hoặc trục mà nó gắn liền; không cần bất kỳ cơ chế phân phối lại cơ học nào để truyền công suất ở giữa. Việc không có kết nối cơ học mang lại cho hệ thống thời gian phản ứng nhanh hơn và sự linh hoạt cao hơn nhiều trong truyền tork.
Điểm Khác Biệt So Với Hệ Đốt Trong: Quyết Định Phần Mềm Thay Cho Phép Màu Cơ Học
Trên xe đốt trong, tork vektöring được thực hiện bằng hai phương pháp phổ biến. Với cách tiếp cận dựa trên phanh, phanh tức thời được áp dụng lên bánh xe phía trong cua; cách này có hiệu quả nhưng lãng phí năng lượng dưới dạng nhiệt nên không hiệu quả. Với cách tiếp cận dựa trên vi sai, các bộ ly hợp bên trong vi sai được kích hoạt bằng điều khiển điện tử và dồn tork về một bên. Cả hai phương pháp đều hoạt động được, nhưng cả hai đều phụ thuộc vào tốc độ phản ứng và độ bền của các bộ phận cơ khí.
Ở phía điện, khái niệm được cố ý đơn giản hơn: phần mềm điều khiển từng động cơ riêng biệt với các lệnh riêng. Thay vì phanh lại, nó lấy mô-men xoắn dư thừa ra khỏi bánh xe đang trượt và chuyển sang bánh xe còn độ bám. Công nghệ này đã được biết đến trong thế giới động cơ đốt trong từ thập niên 1990; ngày nay nó xuất hiện với nhiều tên gọi khác nhau trên rất nhiều xe hiệu năng cao. Trên xe điện, cùng mục tiêu đó lại trở thành lợi thế về cấu trúc khi số lượng động cơ tăng lên: công suất cần phân phối đã được chia sẵn và mỗi phần đều có bộ điều khiển riêng.
Chuỗi Điều khiển: Hành trình từ Cảm biến Yaw đến Động cơ
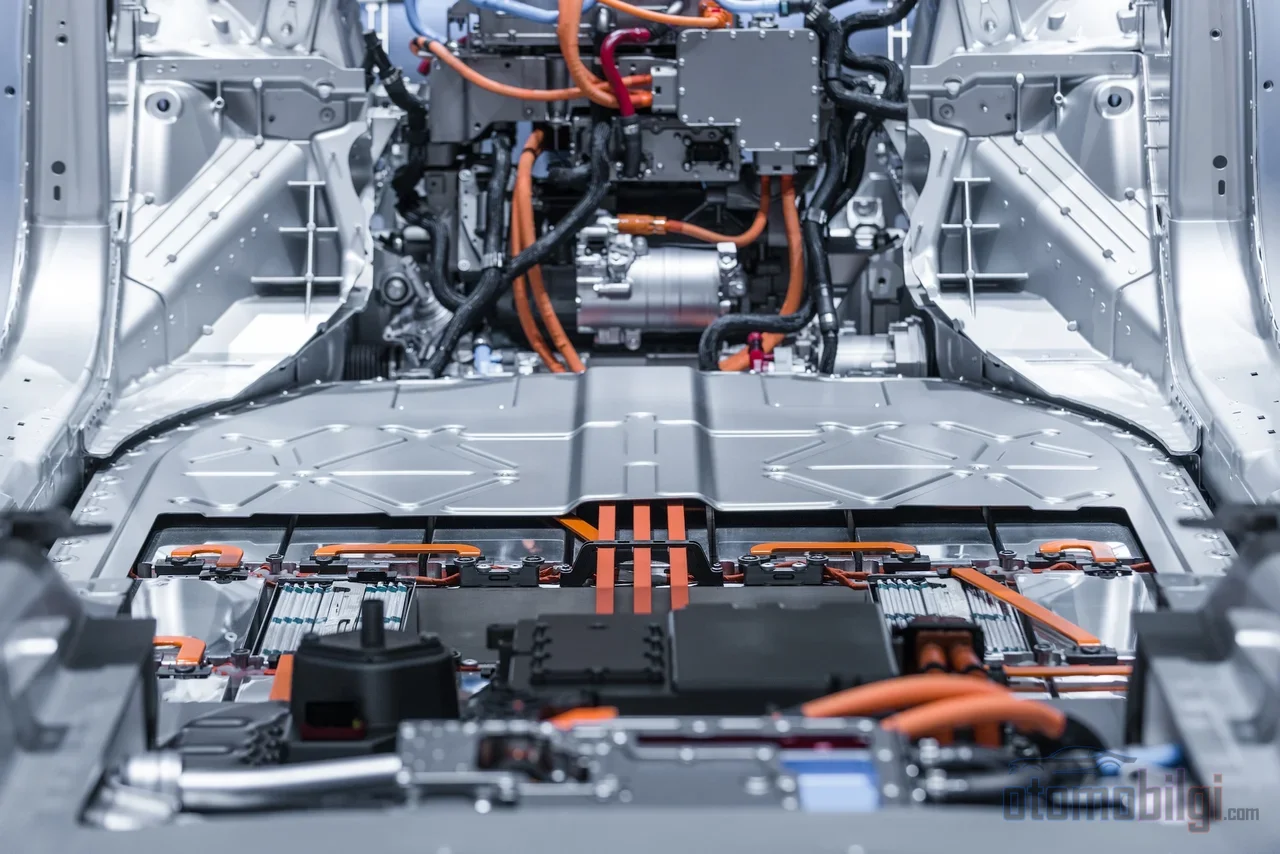
Phân chia mô-men xoắn (torque vectoring) là một chuỗi quyết định và mỗi mắt xích của nó đều có thể đo lường được. Một kiến trúc điện tử điển hình hoạt động như sau:
- Cảm biến yaw đọc tốc độ quay thực của xe.
- Tín hiệu này được xử lý thành dữ liệu tốc độ yaw ở cấp DC và được gửi đi dưới dạng tin nhắn trên đường truyền dữ liệu CAN.
- Bộ điều khiển xe (VCU) so sánh dữ liệu này với quỹ đạo mà tài xế mong muốn.
- Chức năng phân phối mô-men xoắn tính toán lệnh mô-men xoắn cần gửi đến từng động cơ.
- Hệ thống lặp lại theo chu kỳ: mỗi phép đo trở thành đầu vào cho quyết định mô-men xoắn tiếp theo và xe tiếp tục đi theo quỹ đạo tối ưu.
Bộ phận thực thi vật lý của chuỗi này là bộ biến tần kéo. Nó chuyển dòng điện DC thế cao từ pin thành dòng AC có kiểm soát mà động cơ kéo có thể sử dụng; điều chỉnh tốc độ và mô-men xoắn của động cơ bằng PWM tức điều chế độ rộng xung, đồng thời quản lý phanh tái sinh trên cùng một phần cứng. Nói cách khác, phân chia mô-men xoắn không phải là một hộp độc lập, mà là công việc của phần mềm-thuật toán do bộ biến tần và VCU cùng thực hiện.
Trong các kiến trúc hiện đại, công việc này được chia thành hai tầng. Tầng trên phân chia mô-men xoắn giữa trục trước và trục sau sao cho giảm mức tiêu thụ năng lượng; tầng dưới tạo trực tiếp mô-men yaw bằng chênh lệch mô-men xoắn giữa bánh trái và bánh phải. Hiệu suất và tính năng động là hai mục tiêu của cùng một hệ thống, được vận hành ở hai tầng khác nhau.
Xe EV Một Động cơ thì Sao? Cầu Chỉnh Ảo và Điều khiển Trượt
Không thể kỳ vọng một chiếc EV một động cơ một trục thực hiện phân chia mô-men xoắn theo nghĩa cổ điển: bánh trái và bánh phải được liên kết cơ khí với nhau và động cơ chỉ tạo ra một mô-men xoắn duy nhất. Điều được đưa vào hoạt động ở đây là logic của cầu chỉnh ảo: phần mềm điều khiển theo dõi tốc độ các bánh xe và mô phỏng điện tử công việc mà cầu chỉnh vật lý đáng lẽ phải làm. Khi phát hiện một bánh xe bị trượt, hệ thống sẽ giảm mô-men xoắn hoặc kích hoạt phanh tái sinh để kiềm chế trượt; mục đích không phải tạo thêm mô-men yaw khi vào cua mà là ngăn mất công suất và giữ ổn định.
Vấn đề này đã được nghiên cứu lâu nay trong tài liệu về điều khiển các bánh xe dẫn động độc lập. Các chiến lược đa dạng từ những phương pháp không dựa vào tỷ lệ trượt mà dự đoán mô-men xoắn truyền tải tối đa có thể, cho đến các phương pháp điều khiển chế độ giữ tỷ lệ trượt dưới ngưỡng khoảng 20%. Điểm chung của chúng là: nếu trượt vượt ra khỏi vùng mà lốp cả giữ bám đường lẫn truyền lực hướng thì khả năng kiểm soát xe suy yếu nhanh chóng; nhiệm vụ của phần mềm điều khiển là giữ mô-men xoắn trong giới hạn này.
Cân bằng mili giây trong kiến trúc hai động cơ
Trong một EV hai động cơ, bốn bánh chủ động, động cơ trước và sau được điều khiển độc lập bằng phần mềm. Sự độc lập này không chỉ mang lại khả năng phân bổ lực kéo mà còn cả khả năng quản lý giới hạn vật lý. Khi tăng tốc mạnh, trọng lượng xe dồn về phía sau; độ bám của bánh trước giảm. Trong trường hợp này, hệ thống có thể giảm mô-men xoắn truyền đến động cơ trước để ngăn mất độ bám - trong khi hệ thống động cơ đốt trong khó làm điều này với các khớp nối cơ khí thì phần mềm EV nhắm trực tiếp vào mô-men xoắn của động cơ.
Hành vi trong cua cũng được quản lý theo cùng logic. Khi mô-men xoắn được dịch chuyển giữa trục trước và trục sau, tính năng quay vòng của xe thay đổi: phân bổ nghiêng về phía sau làm giảm understeer, tức là tình trạng tay lái quay thiếu quyết đoán. Lợi ích đo lường được cũng rõ ràng: tắc kê mô-men xoắn (torque vectoring) cung cấp liên tục một mô-men xoắn hướng trục (yaw moment) vượt trên thiết kế treo truyền thống, làm giảm độ dốc understeer, mở rộng vùng hoạt động tuyến tính của phản ứng xe và tăng gia tốc ngang tối đa có thể đạt được.
Cái giá của mô-men xoắn bất đối xứng này là nhiệt. Trong một khúc cua dài, các động cơ phía bên ngoài sản xuất mô-men xoắn cao hơn rõ rệt so với các động cơ bên trong; nhiệt độ các động cơ ngoài tăng lên trong khi các động cơ trong lại giảm. Động lực học nhiệt của truyền lực phụ thuộc vào các thao tác của người lái và yêu cầu mô-men xoắn của thuật toán điều khiển - nghĩa là tắc kê cũng là một tham số thiết kế nhiệt trong việc xác định kích thước động cơ.
Kiến trúc bốn động cơ: một động cơ cho mỗi bánh
Cấu hình bốn động cơ, gắn một động cơ riêng cho mỗi bánh, được xem là điểm cực hạn của logic tắc kê mô-men xoắn. Mô-men xoắn của mỗi bánh có thể được điều khiển độc lập từng chiếc; phản ứng của động cơ nhanh và có thể đạt hiệu suất cao trong sử dụng năng lượng. Cách tiếp cận này được đánh giá là cho phép tắc kê mô-men xoắn tối thượng vì quản lý toàn diện mô-men xoắn của bốn bánh.
Chỉ kiến trúc này mới đưa câu hỏi sang một chiều quen thuộc với đời sống hàng ngày: tại sao không phải xe nào cũng có? Câu trả lời nằm ở sự cân bằng giữa chi phí và bố trí. Bốn động cơ riêng biệt có nghĩa là bốn bộ biến tần riêng biệt và phần mềm điều khiển để quản lý chúng; hơn nữa còn cộng thêm độ phức tạp của phần mềm kiểm soát trượt. Một ghi chú kỹ thuật thú vị đến từ việc chọn động cơ: vì mô-men xoắn tăng theo tỉ lệ lập phương với bán kính động cơ, nên các động cơ từ thông trục (axial flux) có tỷ lệ mô-men xoắn/thể tích cao giúp đáp ứng các ràng buộc bố trí gói bốn động cơ này.
Các chế độ lái và mối liên hệ với phanh tái sinh
Chế độ lái được chọn bằng một nút trên tay lái thay đổi tính chất của thuật toán tắc kê mô-men xoắn. Một chế độ thể thao hơn sẽ thiết lập chênh lệch mô-men xoắn giữa hai bên hoặc hai trục cầu một cách quyết liệt hơn, tạo ra phản ứng lái nhanh hơn và hành vi vào cua lanh lợi hơn; mức độ can thiệp của hệ thống ổn định giảm đi. Trong khi đó, ở các chế độ thiên về tiện nghi, hệ thống can thiệp muộn hơn hoặc giữ chênh lệch mô-men xoắn gần như đối xứng. Ở các hệ thống hai động cơ đa chế độ, việc chuyển đổi này được thực hiện thông qua một bộ đồng bộ, giữa chế độ véc-tơ hóa mô-men xoắn và chế độ đẩy mô-men xoắn tối đa của động cơ.
Phanh tái sinh cũng là một phần của phương trình này. Khi phanh tái sinh được kích hoạt trên một xe EV dẫn động cầu sau, một mô-men xoắn phanh bổ sung sẽ đặt lên các bánh sau, điều này có thể dẫn đến mất độ bám bánh xe và các vấn đề về độ ổn định. Véc-tơ hóa mô-men xoắn chính là điểm can thiệp tại đây: bằng cách phân phối lại mô-men xoắn phanh giữa các bánh xe để ngăn chặn hiện tượng trượt. Việc quản lý phối hợp phanh, độ bám và khung gầm bằng một chiến lược thống nhất đang là trọng tâm của cuộc tranh luận kỹ thuật hiện nay trong lĩnh vực này.
Đáng Giá Hay Sang Trọng? Cân Bằng Giữa Chi Phí và Lợi Ích
Một đánh giá thực tế về véc-tơ hóa mô-men xoắn cần trả lời hai câu hỏi: hệ thống có tạo ra sự khác biệt trong lái xe thông thường không và cái giá phải trả là bao nhiêu? Về mặt lợi ích, nó không được cảm nhận trong phần lớn các chuyến đi với tốc độ vừa phải trên đường nhựa khô ráo; sự khác biệt chỉ xuất hiện trên các bề mặt bùn lầy, các khúc cua quyết liệt và khi lái xe ở giới hạn. Hệ thống này cũng phức tạp và đắt đỏ; khi gặp sự cố, việc sửa chữa cũng không hề dễ dàng.
Tuy nhiên, vẫn có một kỳ vọng dài hạn: người ta cho rằng véc-tơ hóa mô-men xoắn có thể đi theo bước của ABS - thứ từng bị xem là xa xỉ - để trở thành một tính năng an toàn tiêu chuẩn trong tương lai. Ở khía cạnh hiệu suất năng lượng cũng có một lĩnh vực nghiên cứu sôi động: cả việc phân bổ mô-men xoắn trước/sau lẫn việc tối ưu hóa phân phối mô-men xoắn nhằm giảm tổng nhu cầu công suất trên các xe có động cơ gắn tại từng bánh xe đều là trọng tâm của các nghiên cứu hiện nay. Nói cách khác, công nghệ này đang trưởng thành không chỉ như một công cụ hiệu suất mà còn như một công cụ tiết kiệm năng lượng.
Kết luận: Biên Đạo Vũ Điệu Nằm Trong Phần Mềm
Véc-tơ hóa mô-men xoắn là một ngành của động lực học xe hơi đã chuyển hóa từ một kỳ quan cơ học sang một năng lực thuộc về phần mềm trên xe điện. Ở các mẫu xe một động cơ, nó triệt tiêu trượt vi phân ảo; ở các mẫu xe hai động cơ, nó quản lý sự cân bằng giữa các trục cầu; còn ở các kiến trúc bốn động cơ, nó đưa từng bánh xe vào màn hợp xướng riêng biệt. Khi chuỗi quyết định tuần hoàn đi qua cảm biến, bộ điều khiển và bộ biến tần ngày càng nhanh nhanh hơn, sự phức tạp cơ học của kỷ nguyên động cơ đốt trong nhường chỗ cho một trải nghiệm lái có thể đo lường, tinh chỉnh và cập nhật. Nhìn dưới góc độ của kỹ sư, đây chính là khía cạnh ấn tượng nhất: cùng một khung gầm nhưng với một cấu hình phần mềm khác nhau có thể thể hiện một hành vi xe hoàn toàn khác biệt.
Tài liệu tham khảo
- Electric Vehicle Torque Vectoring Design
- And onto Torque Vectoring, the Next Step in Electric Vehicle Design
- Torque vectoring explained
- Torque Vectoring: What It Is & What It Does
- Dual-motor, four-wheel-drive layout
- Tương lai của khả năng vận hành siêu việt (1): Xe điện bốn động cơ
- Tổng quan về phương án phân phối mô-men xoắn của xe điện bốn bánh dùng động cơ trong bánh xe
- Các vấn đề ổn định của xe điện dẫn động cầu sau với phanh tái tạo
- Kiểm soát độ bám cho xe điện với các bánh xe được dẫn động độc lập
- Chiến lược kiểm soát độ bám với mô hình hiệu suất
- Kiểm soát trượt bánh cho xe điện AWD với các động cơ trong bánh xe riêng biệt
- Bộ biến tần dẫn động là gì?
- Đo lường bộ biến tần dẫn động & động cơ của xe điện
- Phân phối mô-men xoắn tối ưu công suất cho xe điện siêu chấp hành
- Tối ưu hóa phân phối mô-men xoắn để nâng cao hiệu suất năng lượng
- Hệ thống xe điện hai động cơ đa chế độ
- Kiểm soát vector hóa mô-men xoắn phụ thuộc chế độ lái