بازیابی انرژی و ترمز مکانیکی چگونه با هم کار میکنند؟
این صفحه را به اشتراک بگذارید
در خودروی برقی، درخواست ترمز ابتدا با ترمز بازیابی تأمین میشود که موتور الکتریکی را به ژنراتور تبدیل میکند؛ وقتی گشتاور موتور برای این کار کافی نباشد یا سرعت بسیار پایین باشد، ترمز هیدرولیکی وارد عمل میشود. تقسیم این دو سیستم به شکلی که راننده متوجه آن نشود، ترمز هارمان یا همان brake blending نامیده میشود و کاملاً با کالیبراسیون نرمافزار کنترل ترمز مدیریت میشود. نرمافزار بر اساس موقعیت پدال، تعادل بین بازیابی انرژی و ترمز اصطکاکی را در چند میلیثانیه برقرار میکند.
نکات برجسته
- ترمز بازیابی میتواند تقریباً ۵۰ درصد از انرژی از دسترفته در ترمز را بازیابی کند
- نخستین سیستم ترمز ترکیبی تجاری در سالهای ۱۹۹۷–۱۹۹۸ روی GM EV1 اجرا شد
- بازیابی انرژی در سرعتهای کمتر از حدود ۱۰ کیلومتر بر ساعت عملاً از کار میافتد
- در ترمز اضطراری، بازیابی انرژی بهتنهایی کافی نیست؛ ترمز هیدرولیکی ضروری است
- از آنجا که دیسکهای ترمز خودروهای برقی کمتر استفاده میشوند، سریعتر زنگ میزنند
ترمز هارمان (Brake Blending) چیست و چرا لازم است؟
گشتاور ترمزی لازم برای کند کردن یک خودرو یک کمیت واحد است: هرچه راننده بیشتر روی پدال فشار دهد، کندشدگی بیشتری درخواست میکند. در خودروی برقی دو منبع گشتاور جداگانه برای تأمین این درخواست وجود دارد. اولی گشتاور منفیای است که موتور با ورود به حالت ژنراتوری تولید میکند، یعنی بازیابی انرژی. دومی ترمز هیدرولیکی اصطکاکی است که از کالیپر، لنت و دیسک کلاسیک تشکیل شده است. سیستم هارمان، لایه کنترلیای است که کل درخواست را میان این دو منبع تقسیم میکند.
چرا این تقسیم لازم است؟ زیرا ترمز بازیابی بهتنهایی نمیتواند خودرو را بهطور ایمن متوقف کند. ممکن است در هر چرخ موتوری وجود نداشته باشد؛ در بیشتر خودروهای برقی، موتورها به اکسل متصلاند و ممکن است در چرخهای عقب اصلاً موتوری نباشد. از نظر ایمنی، لازم است هر چهار چرخ بتوانند مستقل ترمز شوند. همچنین کاهشهای سرعت بزرگ، مثلاً کند شدن کامل از سرعت بزرگراه، از حداکثر گشتاور ژنراتوری که موتور میتواند تولید کند فراتر میرود. به همین دلیل ترمز هیدرولیکی همچنان بهعنوان سیستم ایمنی اولیه خودرو وجود خود را حفظ میکند.
سود آن هم ملموس است: بازیابی انرژی تقریباً نیمی از انرژی از دسترفته در ترمز را بازیابی میکند و این به معنای سهمی بین ۱۰ تا ۲۵ درصد در برد کل خودرو است. نرمافزار هارمان باید این سهم را تا حد ممکن بزرگ نگه دارد و در عین حال اطمینان دهد که راننده هیچ ناهماهنگیای روی پدال حس نمیکند.
نرمافزار کنترل چگونه تعادل را برقرار میکند؟
کنترلر ترمز، ورودی پدال راننده را به یک درخواست کندشدگی تبدیل میکند و این درخواست را بر اساس شرایط لحظهای توزیع میکند: میتواند از ۱۰۰٪ بازیابی انرژی تا ۱۰۰٪ ترمز اصطکاکی از تمام بازه استفاده کند. هدف این است که یک موقعیت پدال مشخص، صرفنظر از سرعت، کندشدگی قابل پیشبینی و ثابتی تولید کند. اگر پدال روی ۲۰٪ باشد، خودرو باید هم در سرعت ۱۰ کیلومتر بر ساعت و هم در ۹۰ کیلومتر بر ساعت با همان شتاب کند شود؛ در غیر این صورت راننده مجبور میشود ترمز را مدام دوباره تنظیم کند.
اجزای سختافزاری سیستم شناختهشدهاند: شبیهساز پدال، مدولاتور هیدرولیک و موتورهای موجود در مجموعه انتقال نیرو. چالش اصلی در سختافزار نیست، بلکه در کالیبراسیون است. هر سه عنصر حیاتی با نرمافزار تنظیم میشوند: یکنواخت بودن گذار از ترمز احیاکننده به ترمز اصطکاکی، ثبات بودن حس پدال و پایداری سیستم هنگام قطع ناگهانی احیا، برای مثال هنگامی که باتری پر میشود. دقیقاً همین سه معیار است که یک سیستم خوب کالیبرهشده را از سیستم بد متمایز میکند.
کالیبراسیون ارتباط مستقیمی با ادراک راننده دارد. بخش اول پدال معمولاً ترمز احیاکننده را فعال میکند؛ هنگامی که پدال عمیقتر فشرده شود، ترمز هیدرولیک وارد عمل میشود. برخی رانندگان گزارش میدهند که این نقطه گذار را حس میکنند؛ در حالی که در کالیبراسیون خوب، این گذار محسوس نیست. همین تفاوت حس توضیح میدهد که چرا دو خودرو با ساختار مکانیکی یکسان میتوانند حس ترمز بسیار متفاوتی ارائه دهند: تفاوت در دیسک نیست، در نرمافزار است.
گذار در سرعت کم و ترمز اضطراری چگونه کار میکند؟
برای کار کردن احیا، موتور باید انرژی جنبشی تولید کند. هنگامی که سرعت به حدود 10 کیلومتر بر ساعت یا کمتر کاهش یابد، این مقدار انرژی برای تولید برق ناکافی میشود و ترمز احیاکننده عملاً غیرفعال میگردد. چند ده متر آخر را ترمز هیدرولیک به تنهایی پوشش میدهد. به همین دلیل برخی خودروها میتوانند در سطح صاف با رانندگی تکپدال کاملاً متوقف شوند، در حالی که در شیبهای ملایم فقط با موتور نمیتوانند ثابت بمانند و به پشتیبانی ترمز نگهدارنده نیاز دارند.
در شرایط ترمز اضطراری، اوضاع روشن است: ترمز احیاکننده کافی نیست و ترمز هیدرولیک بهناچار با ظرفیت کامل وارد عمل میشود. حتی اگر نرمافزار ترکیبی سعی کند حداکثر استفاده را از احیا بکند، در کاهش سرعتهای حیاتی از نظر ایمنی، ترمز اصطکاکی عملگر اصلی است. هماهنگی ABS با ترمز احیاکننده نیز موضوعی مهندسی فعال است؛ هنگامی که خطر قفل شدن چرخ ایجاد شود، استراتژی کنترل بلافاصله به سمت هیدرولیک تغییر میکند.
مشکل چراغ ترمز
از آنجا که کاهش سرعت احیاکننده بدون فشار دادن پدال ترمز رخ میدهد، برخی مدلها در این حین چراغ ترمز را روشن نمیکنند و بیشتر مقررات این را الزامی نمیدانند. این به معنای آن است که راننده پشت سر قادر به پیشبینی کاهش سرعت نیست. استاندارد GB 21670-2025 چین این شکاف را پر کرد: هنگامی که کاهش سرعت احیاکننده از 1.3 متر بر مجذور ثانیه فراتر رود، روشن شدن چراغ ترمز اکنون الزامی است. این حداقل در محدوده کاهش سرعت معمولی است که یک خودروی برقی در حالت تکپدال میتواند در ترافیک روز تولید کند و استاندارد، نمونهای خوب از تعریف رفتار چراغ با شرط به جای نرمافزار است.
ارتباط رانندگی تکپدال با سیستم ترکیبی
رانندگی تکپدال (One-Pedal Driving) با تبدیل رها کردن پدال گاز به درخواست احیای عمیق کار میکند و در بسیاری از سناریوها راننده میتواند بدون لمس هیچ ترمز هیدرولیکی، خودرو را کاملاً متوقف کند. در صورت لزوم، خودرو برای حفظ حس رانندگی یکنواخت، ترمزهای معمولی را به طور خودکار ترکیب میکند؛ یعنی حالت تکپدال یک لایه تجربه کاربری روی سیستم ترکیبی است، نه جایگزین آن.
اما بحث درباره بهرهوری آنقدرها هم که به نظر میرسد روشن نیست. برخی بر این باورند که رانندگی تکپدال انرژی بازمیگرداند؛ در مقابل، اغلب گفته میشود که در هر خودروی مجهز به ترمز ترکیبی میتوان همان رژنراسیون را با استفاده از پدال ترمز نیز انجام داد و تفاوت بهرهوری معناداری میان این دو رویکرد وجود ندارد. برخی تولیدکنندگان نیز رانندگی تکپدال را نه با ادعای بهرهوری، بلکه بهعنوان انتخابی برای راحتی رانندگی و کنترل جایگاهدهی میکنند. خلاصه صادقانه از منظر مهندسی این است: سود رژنراسیون به اینکه با کدام پدال فعال شده بستگی ندارد، بلکه به اینکه نرمافزار ترکیب چقدر از آن را به موتور واگذار کرده باشد وابسته است.
یک هشدار تاریخی نیز بجاست. در نمونههای اولیه خودروهای الکتریکی و تراموا، توان و ترمز رژنراتیو همان نقاط کنترلی را مشترکاً استفاده میکردند و جابهجایی میان آنها با یک کلید جداگانه انجام میشد. سانحۀ ریل وادنزویل در سال 1948 با کشته شدن 21 نفر به پایان رسید و مستقیماً ناشی از همین طراحی مبهم کنترل بود. تفکیک روشن پدالهای امروزی و مدیریت یکپارچه نرمافزار ترکیب، ثمرۀ همین درس است.
ترمزهای کماستفاده: زنگزدگی و پیامدهای نگهداری
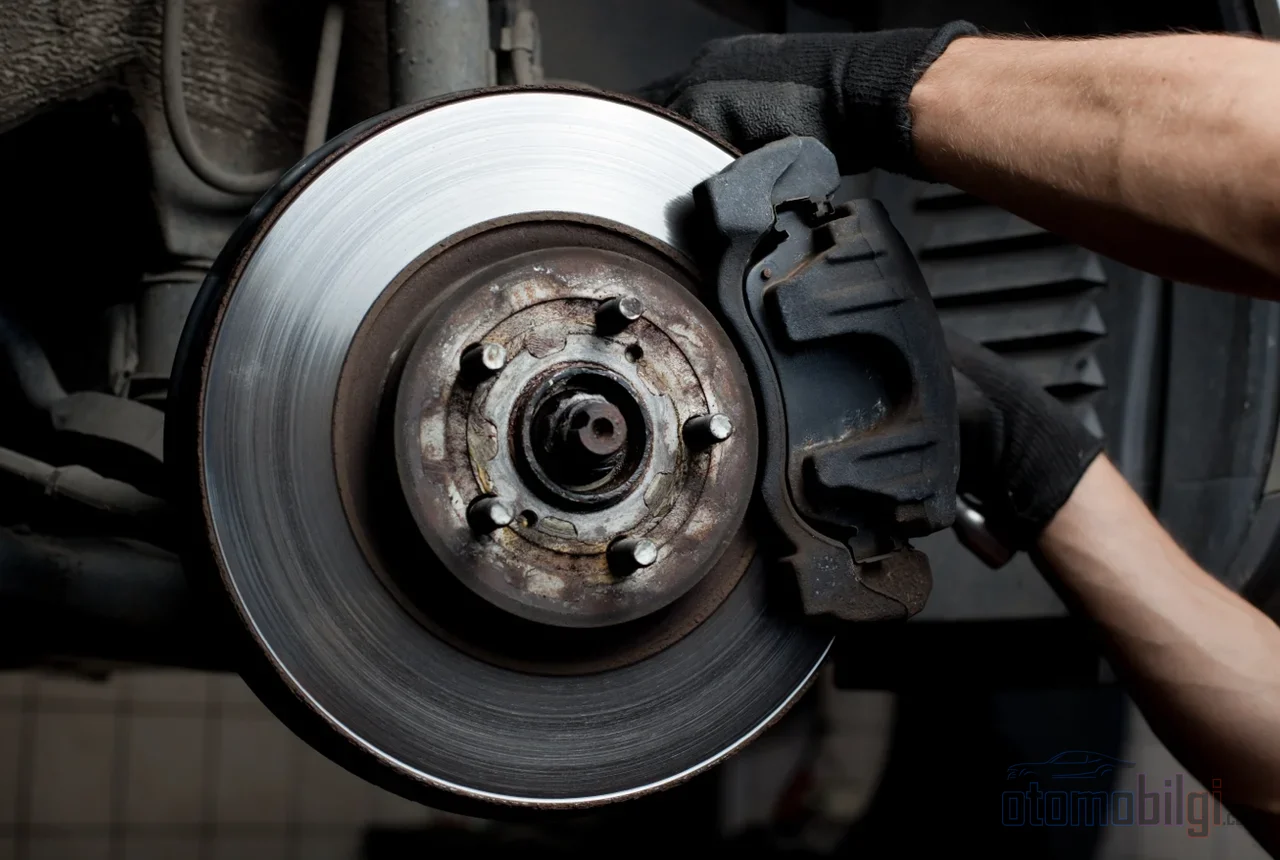
چون نرمافزار ترکیب تا حد امکان بیشترین بار را به رژنراسیون میسپارد، دیسکهای خودروهای الکتریکی بسیار کمتر از خودروهای بنزینی در معرض اصطکاک قرار میگیرند. این راحتی بهایی عملی دارد: آب، نمک جاده و اکسیژن روی دیسکهای آهنی انباشته میشوند و زنگزدگی شکل میگیرد. زنگزدگی روی سطح اصطکاکی، لبههای روتور، بخش هاب و پرههای خنککننده دیده میشود. وقتی ترمزها سرانجام وارد عمل میشوند، لنتها باید این لایه را پاک کنند.
این اثر بهطور متقارن توزیع نمیشود: روتورهای عقب معمولاً سریعتر از جلوها دچار خوردگی میشوند، زیرا سیستمهای رژنراسیون و توازن ترمز کارخانهای دیسکهای جلو را پرکاربردتر میکنند. قطعاتی که بهدلیل خوردگی مدت طولانی بیحرکت ماندهاند ممکن است گیر کنند و عملکرد ترمز را تحت تأثیر قرار دهند. به همین دلیل توصیه میشود ترمزهای خودروهای الکتریکی بهطور دورهای توسط تکنسینی ماهر بازرسی شوند. در سمت راننده نیز یک عادت عملی مفید است: استفاده گاهبهگاه و آگاهانه از ترمزهای اصطکاکی، سطح دیسک را تمیز نگه میدارد و انباشت زنگزدگی را کاهش میدهد.
تاریخچهای کوتاه: از تراموا تا خودروهای نرمافزارمحور
ترمز رژنراتیو ایدهای قدیمیتر از آن است که فکر میکنید. در سال 1886 معرفی شد و در دهۀ 1890 یک لاندولت الکتریکی در پاریس با سیمپیچهای رژنراسیون روی چرخهای جلو در حال حرکت بود. در سال 1967 یک خودروی مفهومی از نخستین نمونههایی بود که با فشردن پدال ترمز بهطور خودکار شروع به شارژ میکرد؛ با پیشرفت الکترونیک، این فرایند کاملاً خودکار شد. اما خودرویی که ترمز ترکیبی را به مفهوم امروزی برای نخستین بار به تولید تجاری رساند GM EV1 بود: در سالهای 1997 تا 1998 دو ثبت اختراع برای این فناوری brake-by-wire انجام شد و از آن روز تاکنون اصل آن تغییری نکرده است.
امروزه این حوزه در حال گسترش است: پیشبینی میشود بازار سیستمهای کنترل ترمز رژنراتیو خودروهای الکتریکی در سال 2026 با 4.6 میلیارد دلار وارد شود و با رشد سالانۀ 8.6 درصد تا سال 2036 به 10.5 میلیارد دلار برسد. همزمان با این روند، راهبردهای کنترل ترمز رژنراتیو در شرایط بحرانی ایمنی و هماهنگی با ABS همچنان موضوعات پژوهشی فعالی هستند - یعنی نرمافزار ترکیب حوزهای مهندسی است که به بلوغ رسیده اما همچنان در حال توسعه است.
نتیجه: نامرئی بودن یک کار کالیبراسیون است
معیار موفقیت سیستم ترکیب ترمز عجیب است: هرچه کمتر دیده شود، بهتر است. راننده باید فقط کاهش سرعت مورد نظر خود را روی پدال احساس کند؛ هیچکس نباید بفهمد که در پشت صحنه بازیابی انرژی فعال است یا ترمز اصطکاکی، و کسی نباید بداند که به دلیل پر بودن باتری، بازیابی انرژی قطع شده است یا نه. آنچه این را ممکن میکند نه دیسکهای بزرگتر است و نه موتورهای قویتر، بلکه یک نرمافزار کنترل کالیبرهشده است. این رقص نامرئی زیر پدال، یکی از پختهترین اما کمترین قدردانیشدهترین بخشهای نرمافزاری خودروهای برقی مدرن است.