رادار یا دوربین؟ تفاوت فناوری سنسورها در سیستمهای ADAS
این صفحه را به اشتراک بگذارید
در سیستمهای ADAS، رادار با امواج رادیویی فاصله و سرعت را اندازه میگیرد، دوربین با پردازش تصویر خطوط باندها، علائم ترافیکی و عابران را تشخیص میدهد؛ سنسورهای اولتراسونیک در فاصله نزدیک به پارک کمک میکنند و لیدار با لیزر نقشه سهبعدی با دقت سانتیمتری تهیه میکند. دانستن اینکه هر سیستم با کدام سنسور کار میکند، مهمترین سرنخی است که هنگام خرید خودرو به شما میگوید آن قابلیتها در استفاده روزمره چقدر قابل اعتماد خواهند بود.
نکات برجسته
- رادار، در جلوی خودرو با بردی تا 300 متر دوربینبینترین سنسور ADAS است.
- سنسورهای اولتراسونیک فقط در 2.5 تا 4.5 متر کار میکنند؛ به همین دلیل کار پارک بر عهده آنهاست.
- لیدار تا 300 متر اسکن میکند و دقتی در حد سانتیمتر ارائه میدهد، اما رنگها را نمیبیند.
- در کروز کنترل تطبیقی استفاده از رادار برای سنجش فاصله منطقیترین انتخاب است؛ نگهداشتن خودرو در باند تقریباً همیشه کار دوربین است.
- تا سال 2026 حداقل 15 برند خودروسازی خودروی تولید انبوه مجهز به لیدار روانه بازار کردهاند.
سنسور رادار: قهرمان خاموش برد بلند
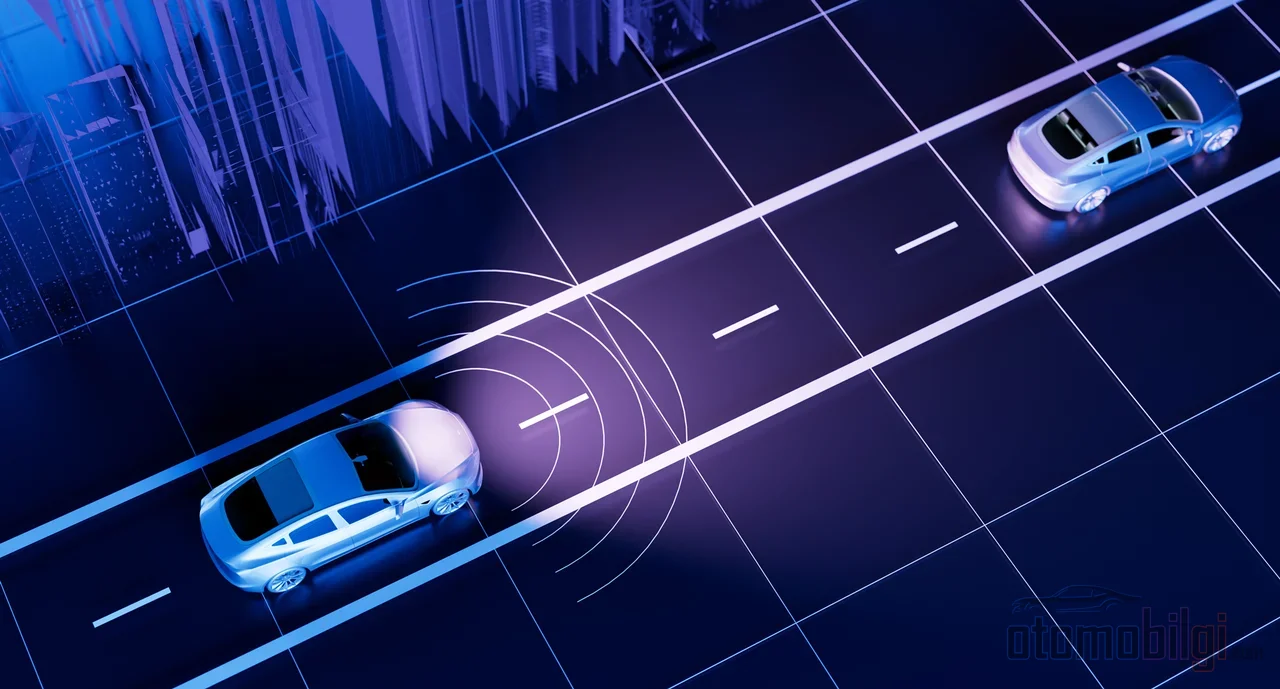
رادار امواج رادیویی را به جلوی خودرو میفرستد؛ وقتی این امواج به جسمی برخورد کرده و بازمیگردند، از سیگنال برگشتی فاصله و سرعت نسبی جسم محاسبه میشود. به زبان ساده: مثل این است که در اتاقی تاریک فریاد بزنید و به پژواک گوش دهید، اما بهجای صدا با موج رادیویی. در خودروسازی معمولاً از باند 76.5 گیگاهرتز و بهطور کلی فرکانسهایی بین 24 تا 79 گیگاهرتز استفاده میشود.
بزرگترین برگ برنده رادار برد آن است. سیگنالها در جلوی خودرو تا 300 متر میرسند؛ هنگام حرکت با سرعت بزرگراه، سیستم حتی خودرویی صدها متر جلوتر را میبیند. افزون بر این، شب، باران، مه و غبار این امواج را چندان آشفته نمیکنند. در تشخیص اجسام فلزی (خودرو، کامیون، اتوبوس) هم واقعاً عالی است. در مقابل، رادار نمیتواند تصویری بهاندازه دوربین باجزئیات تولید کند؛ تمایل دارد اجسام کوچک را از دست بدهد. یعنی رادار میگوید «آنجا چیزی هست و به ما نزدیک میشود» اما نمیتواند بگوید «این یک عابر پیاده است». معمولاً پشت جلوپرزی یا داخل سپر عقب نصب میشود.
دوربین: چشم باسواد سیستم
دوربین ویدیویی زنده از جاده را به کامپیوتر ADAS منتقل میکند و نرمافزار از این تصویر عابران، علائم ترافیکی، خطوط باندها و خودروهای دیگر را تشخیص میدهد. دقیقاً همین چیزی است که رادار نمیبیند: چراغ قرمز است یا سبز؟ خط باند کجاست؟ روی تابلو چه نوشته شده؟ دوربین اینها را «میخواند». سنسور اصلی برای مرکز نگهداشتن خودرو در باند، دستیار پارک و کنترل خودکار چراغهای جلو است. از نظر فنی از سنسورهای CMOS و CCD استفاده میشود؛ CCD دامنه دینامیکی بهتری ارائه میدهد، در حالی که CMOS مصرف برق کمتر و قیمت ارزانتری دارد.
اما دوربین پاشنه آشیل دارد: به دیدن نیاز دارد. تاریکی شب، مه، باران، برف و کلاسیکترین سناریو یعنی لنز کثیف، به محض اینکه دید را کاهش دهند، توانایی دوربین را هم پایین میآورند. در یک روز آفتابی بینقص، دوربین باهوشترین دانشآموز کلاس است؛ در یک سپیدهدم مهآلود، دفترچه یادداشتش را جا گذاشته است.
اولتراسونیک و لیدار: خار نزدیک یا چشم لیزری؟
سنسورهای اولتراسونیک با فرکانسی حدود 48 کیلوهرتز فرکانس، امواج صوتی بلند تولید کرده و با گوش دادن به بازتابها، اشیای نزدیک را تشخیص میدهد. مثل ناوبری خفاش. برد آنها محدود است: فقط در 2.5 تا 4.5 متر کار میکنند. اشیای کوچکتر از 3 سانتیمتر را نمیبینند، از نویز باد تأثیر میپذیرند و در سرعت بالا عملکرد خوبی ندارند. اما ارزان هستند؛ به همین دلیل تقریباً تمام سنسورهای پارک از سنسورهای اولتراسونیک تعبیهشده در سپرها تشکیل شدهاند.
لیدار اما در لیگ دیگری بازی میکند. با نور لیزر اندازهگیری «زمان پرواز» انجام میدهد؛ فاصله را از زمان رفت و برگشت نور به یک جسم محاسبه میکند. نتیجه، یک مدل سهبعدی با وضوح بالا است که «ابر نقطه» نامیده میشود: اطراف خودرو را با دقت سانتیمتری (حدود 1 اینچ) نقشهبرداری میکند، برخی یونیتها میتوانند شامل 128 لیزر باشند و تا 300 متر اسکن کنند. زیباترین ویژگی آن این است که نور خود را تولید میکند؛ از تاریکی، سایه، انعکاس خورشید و نورافکنهای روبهرو هیچ تأثیری نمیپذیرد. نقطه ضعف آن اما کوررنگی است: نمیتواند تشخیص دهد که چراغ راهنمایی سبز است یا قرمز. همچنین دود، گرد و غبار و باران عملکرد آن را کاهش میدهد و نسبت به دوربین گرانقیمت است.
| سنسور | برد | بهترین کارایی | نقطه ضعف |
|---|---|---|---|
| رادار | تا 300 متر | اندازهگیری فاصله و سرعت؛ هوای بد و شب | مدل دقیق تولید نمیکند، اشیای کوچک را از دست میدهد |
| دوربین | محدود به خط دید | شناسایی تابلو، رنگ، خطوط لاین و عابر پیاده | شب، مه، باران و لنز کثیف |
| اولتراسونیک | 2.5 تا 4.5 متر | تشخیص اشیای نزدیک در پارک | ضعیف در سرعت بالا، اشیای کوچک را نمیبیند |
| لیدار | تا 300 متر | ابر نقطه سهبعدی؛ در تاریکی کار میکند | رنگ را نمیبیند؛ دود، گرد و غبار، باران؛ گرانقیمت |
کدام سیستم با کدام سنسور کار میکند؟
کروز کنترل تطبیقی
این سیستم که خودروی جلویی را تشخیص داده و فاصله را حفظ میکند، عمدتاً از رادار استفاده میکند؛ در برخی کاربردها دوربین یا ادغام سنسورها فعال است. انتخاب رادار برای اندازهگیری فاصله و دوربین برای ماندن در لاین و خواندن علائم بیدلیل نیست: رادار برای فاصله و دوربین برای لاین و علائم، دقیقترین سنسور هستند. بازار ACC مبتنی بر رادار نیز در حال رشد است؛ در سال 2026، 52 درصد بخش محصول از سنسورهای راداری تشکیل شده و انتظار میرود فروش تا سال 2036 افزایش یابد.
دستیار حفظ لاین
دوربین نصبشده روی شیشه جلو، خطوط لاین را تشخیص میدهد و سیستم معمولاً در سرعتهای بیش از 60 کیلومتر بر ساعت فعال میشود. دوربین موقعیت خودرو در لاین را بهطور مداوم زیر نظر دارد؛ مرکزمانی در لاین، با تصویر دریافتی از دوربین ورودی فرمان مداوم اعمال میکند. به همین دلیل تعقیب لاین در دنیای سنسورها کاملاً قلمرو دوربین است.
ترمز اضطراری خودکار (AEB)
در سیستمهای کمسرعت سنسورهای ساده کافی هستند، در حالی که سیستمهای پیشرفته از سنسورهای توسعهیافتهای استفاده میکنند که موانع دور را شناسایی میکنند. بازار از ویژگی ایمنی پایه به سمت سیستمهای پیشرفته مبتنی بر ادغام سنسورها حرکت میکند. وضعیت در آمریکا جدی است: نهاد تنظیمگر NHTSA با FMVSS شماره 127، AEB را تا سپتامبر 2029 در تمام خودروهای نو الزامی میکند. سیستمها در برابر خودروی پیشرو در لاین تا 144 کیلومتر بر ساعت (90 مایل بر ساعت) تا حدی ترمز خودکار انجام دهد. در پیشنهاد، هدف توقف کامل در برابر عابران پیاده تا 50 mph امتداد داشت. برای کامیونهای سنگین (Class 8) تا سال 2026 هنوز قانون فدرال تکمیلشدهای که AEB را الزامی کند وجود ندارد.
پایش نقطه کور و دستیار پارک
پایش نقطه کور کار کلاسیک رادار است: در سپر عقب دو حسگر راداری قرار دارد و برد آشکارسازی معمول حدود 20 متر است. میدان آشکارسازی در هر دو طرف تقریباً به عرض یک لاین است و از آینههای کناری تا حدود 3 متر پشت خودرو امتداد مییابد. برخی سامانهها در سرعت 10 km/s و بالاتر حتی خودروهایی را که از پشت نزدیک میشوند نیز آشکار میکنند. رادارهای گوشه عقب، برد حسگرهای اولتراسونیک را با فاصله زیاد پشت سر میگذارند و در هر شرایط جوی آشکارسازی طولانیتری فراهم میکنند.
اما ستارههای صحنه در دستیار پارک، حسگرهای اولتراسونیک هستند: این اجزای کوچک که در سپرها قرار دارند، بستههای موج صوتی ارسال میکنند و با اندازهگیری زمان بازگشت سیگنال منعکسشده، فاصله را محاسبه میکنند. با این حال بادهای تغییر وزیده است: رادار mmWave بهسرعت بهعنوان جایگزینی برای اولتراسونیک در پارک خودکار مطرح میشود.
همجوشی حسگرها: چرا یک حسگر کافی نیست؟
حالا برویم سراغ سؤال اصلی: «کدام حسگر بهتر است؟» این سؤال در واقع اشتباه طرح شده است. سؤال درست این است: وقتی شرایط سخت میشود، کدام حسگر به ارائه اطلاعات مفید ادامه میدهد؟ در باران و مه، رادار معمولاً مقاومترین حسگر هستهای است؛ دوربین و لیدار زمانی که دید اجازه دهد، داده اضافی میافزایند.
دقیقاً در همین نقطه است که همجوشی حسگرها وارد عمل میشود. ایده ساده است: نقاط قوت هر حسگر را ترکیب کن، نقاط کور را کاهش بده و افزونگی ایجاد کن. دوربین چراغ قرمز را میبیند، رادار فاصله را اندازه میگیرد، لیدار شکل سهبعدی را ترسیم میکند؛ این سه با هم ایمنیای را تأمین میکنند که هرگز یک حسگر تنها به آن نمیرسد. ترکیب چندین منبع داده، مثبت و منفیهای کاذب را در تشخیص اشیاء کاهش میدهد؛ بار پردازش را کم میکند و پردازش هوشمندتر را ممکن میسازد. روشی که در رادار «همجوشی زودهنگام» (early fusion) نامیده میشود، دقت تشخیص خودرو و بهویژه استحکام آن را افزایش میدهد.
جوهره همجوشی اینجاست: حسگرها به شکلهای مختلفی دچار افت میشوند. دوربین در از دست رفتن وضوح بصری مرزش را از دست میدهد، لیدار هنگام پراکندگی سیگنال لیزر به سختی میافتد و رادار در بازتابهای چندمسیره و وضوح زاویهای پایین منحرف میشود. اعتماد به یکی و نادیده گرفتن دیگری، مثل اعتماد به یک لاستیک و راه افتادن به جاده است. به همین دلیل در صنعت دو اردوگاه بزرگ وجود دارد: از یک سو رویکردی متکی بر دوربین بدون لیدار با پشتیبانی رادار (انتخاب Tesla)، و از سوی دیگر رویکردی که دوربین و لیدار را بهعنوان مدلهای محیطی مستقل موازی توسعه میدهد (راه Mobileye). بحث هنوز داغ است.
آیا لیدار دیگر لوکس نیست؟ در 2026 وضعیت چگونه است؟
چند سال پیش لیدار چیزی بود که میگفتند «فقط در خودروهای کانسپتی دیده میشود». دیگر نه: تا سال 2026 حداقل 15 برند خودروسازی شامل Mercedes-Benz، BMW، Lotus، Honda و Toyota خودروی تولید انبوه مجهز به لیدار عرضه کردهاند. نخستین خودروی تولید انبوه مجهز به لیدار Audi A8 بود؛ پیلوت ترافیک سنگین از نظر فنی سطح 3 بود. در سال 2026 خودروهای بیشتری، لیدار را برای درک سهبعدی بهتر و برد طولانیتر با مجموعههای رادار و دوربین یکپارچه میکنند. در CES 2026 یک شرکت لیدار حالتجامدی را اعلام کرد که قیمت واحد آن در سال 2029 به 200 دلار خواهد رسید؛ اگر قیمت به این شکل کاهش یابد، مسیر بحث میتواند تغییر کند.
بازار هم در همان جهت است: پیشبینی میشود بخش لیدار مکانیکی در سال 2026 با سهم 58.88 درصدی پیشتاز باشد و بخش برد متوسط (50 تا 150 متر) 38.93 درصد سهم به خود اختصاص دهد. ویژگیهایی مانند کروز کنترل تطبیقی، ترمز اضطراری خودکار (AEB)، پیگیری خط و تشخیص عابر پیاده به دقت بالا و بیدرنگ لیدار تکیه میکنند. با این حال نمیتوان گفت همه را متقاعد کرده است؛ لیدار به دلیل عملکرد ضعیف در هوای بد و هزینه همچنان مورد انتقاد است. به یاد داشته باشید، هیچ سنسوری جادو نیست: کیفیت نصب، گرمایش، خودتشخیصی، راهبرد تمیزکاری و افزونگی سیستم دستکم به اندازه فهرست سختافزار اهمیت دارند. همچنین کیفیت پیادهسازی بیش از خود سختافزار تعیینکننده است؛ دو خودرویی که از سختافزار یکسان استفاده میکنند میتوانند تجربه ADAS بسیار متفاوتی ارائه دهند.
هنگام بررسی خودرو این اطلاعات چه تغییری برای تو ایجاد میکند؟
دیگر هنگام بررسی خودرو فقط نمیپرسی «آیا ACC دارد؟»؛ بلکه میپرسی «آیا ACC رادارمحور است؟». ACC مبتنی بر رادار در شب و باران پیگیری فاصلهای سازگارتر ارائه میدهد. میپرسی «دستیار خط به دوربین وابسته است؟»؛ چون شیشه جلوی کثیف میتواند آن قابلیت را در همان روز عملاً از کار بیندازد. اگر هشدار نقطه کور وجود داشته باشد، به احتمال زیاد دو رادار در سپر عقب وجود دارد؛ سنسورهای پارک تقریباً قطعاً التراسونیک هستند.
و یک واقعیت دیگر: هیچکدام از این سیستمها جایگزین راننده نمیشوند. سنسورها یاورانی هستند که ادراک تو را گسترش میدهند؛ مسئولیت فرمان و ترمز در نهایت با راننده است. یخ هنگام چسبیدن به سنسورها میتواند هم رادار و هم سنسورهای بیناییمحور را مسدود کند؛ لایه برف و گل روی سنسور رادار حتی کروز کنترل تطبیقی را هم تحت تأثیر قرار میدهد. یعنی تمیز نگه داشتن سنسورها در زمستان، بیشتر از جدیدترین پکیج ADAS کارآمد است. میدانی نکته جالب چیست؟ حالا هنگام خواندن فهرست امکانات یک بروشور، فناوری پشت آن را هم میبینی؛ این یک قدرت فراطبیعی است که اکثر رانندگان ندارند.
منابع
- 5 نوع حسگر ADAS که باید درباره آنها بدانید
- انواع حسگرهای ADAS مورد استفاده امروز
- رادار سهبعدی در مقابل دوربین در مقابل LiDAR برای ADAS در همه شرایط جوی
- دوربینهای ADAS: نحوه کار آنها
- همجوشی حسگر ADAS چیست؟
- سیستم کمک حفظ در حرکت در خط (LKAS) - فناوری هوندا
- کمک حفظ خط - بوش موبیلیتی
- فناوریهای کمک راننده - NHTSA
- کاوش در بازار جهانی سیستم کروز کنترل تطبیقی
- تشخیص نقطه کور - بوش موبیلیتی
- پایش نقطه کور (BSM) - مزدا
- هشدار نقطه کور و موارد بیشتر
- کمک پارک مبتنی بر اولتراسوند (PDC) - هلا
- چگونه رادار در پارک خودکار بر اولتراسونیک غلبه میکند - تگزاس اینسترومنتس
- آژانس ایمنی آمریکا ترمز اضطراری خودکار را الزامی میکند - AP News
- ترمز اضطراری خودکار برای کامیونها 2026
- چشمانداز فناوری حسگر LiDAR - PatSnap
- اندازه و سهم بازار خودرویی LiDAR - Fortune Business Insights
- بازار خودرویی LiDAR - Persistence Market Research
- همجوشی اولیه رادار و دوربین برای تشخیص خودرو در ADAS