การเวกเตอร์แรงบิดทำงานอย่างไรในรถยนต์ไฟฟ้า
แชร์หน้านี้
Tork เวกเตอร์ (Torque Vectoring) คือการกระจายกำลังระหว่างล้อและเพลาในยานยนต์ไฟฟ้าอย่างทันทีด้วยการควบคุมของซอฟต์แวร์; เนื่องจากไม่มีการเชื่อมต่อเชิงกลระหว่างมอเตอร์ การกระจายกำลังนี้จึงเกิดขึ้นได้เร็วและยืดหยุ่นกว่าระบบสันดาภายใน หน้านี้อธิบายการทำงานของระบบตั้งแต่สถาปัตยกรรมไปจนถึงโหมดการขับขี่
จุดเด่น
- Tork เวกเตอร์ช่วยปรับปรุงการยึดเกาะถนนและการตอบสนองพวงมาลัยโดยสร้างการเคลื่อนที่แบบ yaw รอบแกน Zให้กับยานพาหนะ
- ใน EV การกระจายกำลังไม่ได้ใช้คลัตช์กลไก แต่ทำด้วยการควบคุมมอเตอร์แยกกันด้วยซอฟต์แวร์
- เทคโนโลยีนี้ถูกนำมาใช้ครั้งแรกในยานยนต์สันดาภายในช่วงทศวรรษ 1990; และกลายเป็นข้อได้เปรียบโดยธรรมชาติในยานยนต์ไฟฟ้า
- ในระบบสองมอเตอร์ ชั้นบนบริหารประสิทธิภาพการใช้พลังงาน ส่วนชั้นล่างควบคุมโมเมนต์ yaw โดยตรงด้วยความต่างของ tork ซ้าย/ขวา
- ในสถาปัตยกรรมสี่มอเตอร์ ล้อแต่ละล้อถูกควบคุมอย่างอิสระ; ในโค้ง มอเตอร์ด้านนอกจะสร้าง tork สูงกว่ามอเตอร์ด้านใน
Tork เวกเตอร์ทำงานอย่างไรใน EV?
หัวใจของแนวคิดนี้คือฟิสิกส์เรียบง่าย: สิ่งที่ทำให้รถเข้าโค้งและหมุนตัวไม่ใช่แค่มุมพวงมาลัย แต่คือสมดุลของ tork ระหว่างล้อ เมื่อส่ง tork ไปยังล้อด้านนอกของโค้งมากกว่าล้อด้านใน รถจะหมุนรอบแกน Z ซึ่งก็คือแกนในแนวตั้ง การเคลื่อนที่นี้เรียกว่าโมเมนต์ yaw และ tork เวกเตอร์คือศาสตร์ของการสร้างโมเมนต์นี้อย่างมีเจตนาและควบคุมได้ ผลลัพธ์คือการตอบสนองพวงมาลัยที่เร็วขึ้น การยึดเกาะถนนที่ดีขึ้น และพฤติกรรมแชสซีที่คาดการณ์ได้มากขึ้น
ในยานยนต์สันดาภายใน การทำเช่นนี้เป็นเรื่องยาก เพราะกำลังมาจากแหล่งเดียวและถูกส่งไปยังล้อผ่านกล่องกลไกที่เรียกว่าเกียร์ดิฟเฟอเรนเชียล ดิฟเฟอเรนเชียลแบบเปิดแบบดั้งเดิมจะแบ่ง tork ที่เข้ามาเท่า ๆ กันระหว่างสองล้อ และไม่สามารถควบคุมล้อที่ลื่นไถลได้: เมื่อล้อใดล้อหนึ่งเริ่มลื่นไถล กำลังจะยังคงไหลไปยังล้อที่ลื่นนั้นซึ่งไม่ต้านทานอะไร ซึ่งเป็นด้านที่ไม่เป็นประโยชน์ ดิฟเฟอเรนเชียลจำกัดการลื่นไถล (LSD) ใช้คลัตช์กลไกในการห้ามกำลังนี้บางส่วน; ส่วนระบบ tork เวกเตอร์จะส่งกำลังไปยังล้อที่มีการยึดเกาะดีที่สุดอย่างแข็งขัน
ในยานยนต์ไฟฟ้า ภาพทั้งหมดเปลี่ยนไปอย่างสิ้นเชิง เมื่อมีมอเตอร์อิสระสองตัวหรือมากกว่า ซอฟต์แวร์จะเป็นผู้ตัดสินใจว่ามอเตอร์แต่ละตัวจะทำงานมากน้อยเพียงใด มอเตอร์แต่ละตัวสร้าง tork โดยตรงให้กับล้อหรือเพลาที่มันเชื่อมต่ออยู่; ไม่จำเป็นต้องมีกลไกกระจายกำลังเชิงกลมาอยู่ตรงกลาง การไม่มีการเชื่อมต่อเชิงกล ทำให้ระบบมีเวลาตอบสนองที่เร็วขึ้นและความยืดหยุ่นในการส่งกำลัง tork ที่มากกว่ามาก
ความแตกต่างจากระบบสันดาภายใน: การตัดสินใจด้วยซอฟต์แวร์แทนปาฏิหาริย์เชิงกล
ในยานยนต์สันดาภายใน tork เวกเตอร์ทำได้ด้วยสองวิธีที่พบบ่อย ในแนวทางที่อิงการเบรก จะมีการเบรกทันทีที่ล้อด้านในของโค้ง; วิธีนี้ได้ผล แต่ไม่มีประสิทธิภาพเพราะสิ้นเปลืองพลังงานไปเป็นความร้อน ส่วนแนวทางที่อิงดิฟเฟอเรนเชียล ชุดคลัตช์ภายในดิฟเฟอเรนเชียลจะทำงานด้วยการสั่งงานทางอิเล็กทรอนิกส์และรวบกำลังไปยังด้านใดด้านหนึ่ง ทั้งสองวิธีต่างก็ทำงานได้ แต่ทั้งคู่ขึ้นอยู่กับความเร็วในการตอบสนองและความทนทานของชิ้นส่วนเชิงกล
ฝั่งระบบไฟฟ้ามีแนวคิดที่ตั้งใจออกแบบให้เรียบง่ายกว่า: ซอฟต์แวร์สั่งการมอเตอร์สองตัวหรือมากกว่าแยกจากกัน แทนที่จะเหยียบเบรก ระบบจะดึงแรงบิดที่เพิ่มขึ้นออกจากล้อที่ลื่นไถลแล้วส่งไปยังล้อที่ยังยึดเกาะถนนได้ เทคโนโลยีนี้เป็นที่รู้จักในวงการเครื่องยนต์สันดาปภายในมาตั้งแต่ทศวรรษ 1990 และทุกวันนี้พบได้ในรถยนต์สมรรถนะสูงจำนวนมากภายใต้ชื่อเรียกที่หลากหลาย ส่วนในยานยนต์ไฟฟ้า เป้าหมายเดียวกันนี้กลับกลายเป็นข้อได้เปรียบเชิงโครงสร้างเมื่อจำนวนมอเตอร์เพิ่มขึ้น: พลังงานที่จะกระจายออกไปแบ่งอยู่แล้ว และแต่ละส่วนก็มีระบบควบคุมของตัวเอง
ห่วงโซ่การควบคุม: เส้นทางจากเซนเซอร์ Yaw ไปจนถึงมอเตอร์
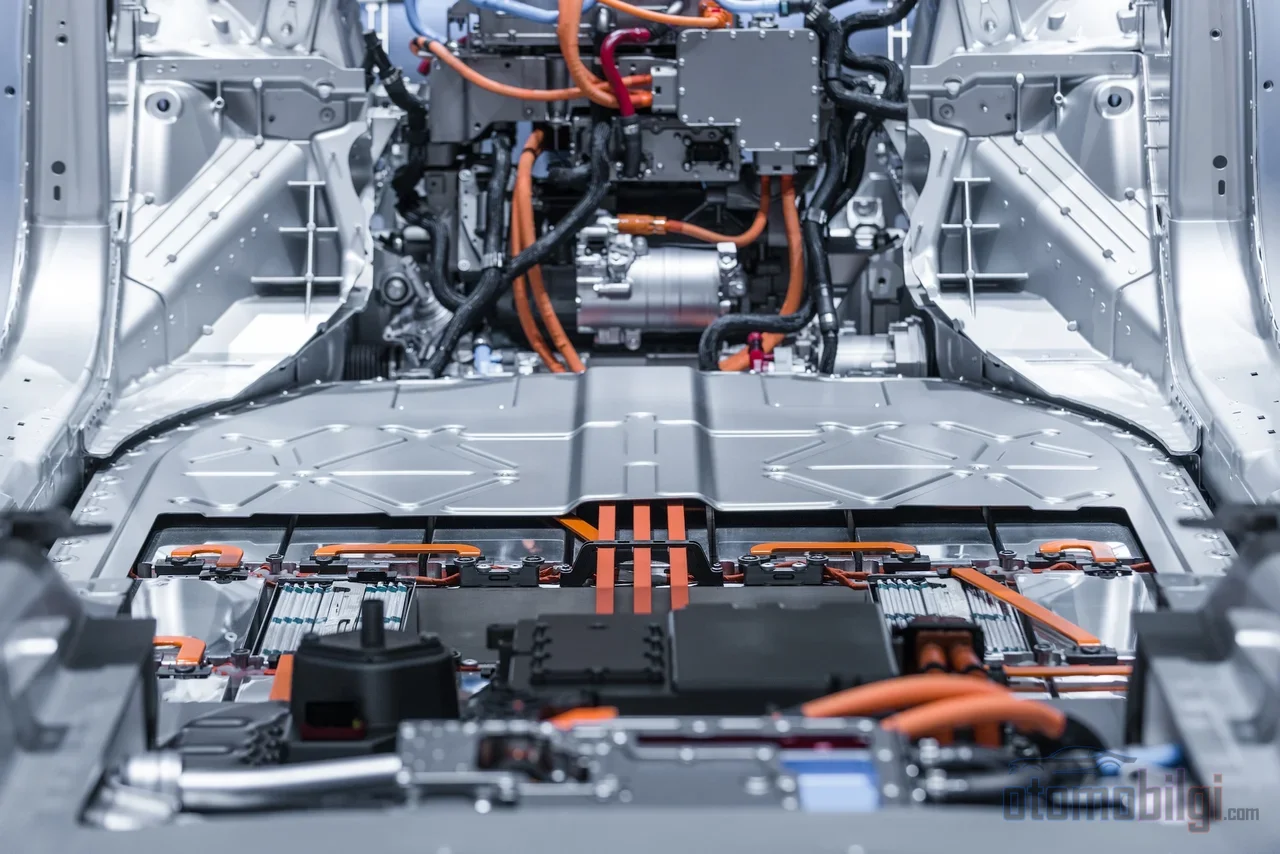
Torque vectoring คือห่วงโซ่การตัดสินใจที่แต่ละวงจรสามารถวัดได้ สถาปัตยกรรมอิเล็กทรอนิกส์แบบทั่วไปทำงานดังนี้:
- เซนเซอร์ Yaw อ่านอัตราการเลี้ยวจริงของยานพาหนะ
- สัญญาณนี้ถูกประมวลผลเพื่อแปลงเป็นข้อมูลอัตรา yaw ในระดับ DC แล้วส่งไปยังบัสข้อมูล CAN ในรูปแบบข้อความ
- หน่วยควบคุมยานพาหนะ (VCU) เปรียบเทียบข้อมูลนี้กับวิถีการเคลื่อนที่ที่ผู้ขับต้องการ
- ฟังก์ชันกระจายแรงบิดจะคำนวณคำสั่งแรงบิดที่ต้องส่งไปยังมอเตอร์แต่ละตัว
- ระบบทำงานซ้ำเป็นวงจร: การวัดแต่ละครั้งกลายเป็นข้อมูลนำเข้าสำหรับการตัดสินใจเรื่องแรงบิดครั้งถัดไป และยานพาหนะยังคงเดินตามวิถีที่เหมาะสมที่สุดต่อไป
ผู้ปฏิบัติการทางกายภาพของห่วงโซ่นี้คืออินเวอร์เตอร์แรงขับ มันแปลงกระแส DC แรงดันสูงจากแบตเตอรี่ให้เป็นกระแส AC ที่ควบคุมได้ซึ่งมอเตอร์แรงขับนำไปใช้ได้ ปรับความเร็วและแรงบิดของมอเตอร์ด้วย PWM หรือการมอดูเลชันความกว้างพัลส์ และยังจัดการการเบรกแบบฟื้นฟูพลังงานผ่านฮาร์ดแวร์ชุดเดียวกัน กล่าวคือ torque vectoring ไม่ใช่กล่องแยกต่างหาก แต่เป็นงานด้านซอฟต์แวร์และอัลกอริทึมที่อินเวอร์เตอร์และ VCU ดำเนินการร่วมกัน
ในสถาปัตยกรรมสมัยใหม่ งานนี้ถูกแบ่งออกเป็นสองชั้น ชั้นบนแบ่งแรงบิดระหว่างเพลาหน้าและเพลาหลังอย่างที่ช่วยลดการใช้พลังงาน ส่วนชั้นล่างสร้างโมเมนต์ yaw โดยตรงจากความต่างของแรงบิดระหว่างล้อซ้ายและล้อขวา ประสิทธิภาพและความ... คือสองเป้าหมายของระบบเดียวกันที่ดำเนินการในสองชั้นที่แตกต่างกัน
รถ EV มอเตอร์เดียวจะเป็นอย่างไร? เดฟเฟอเรนเชียลเสมือนและการควบคุมการลื่นไถล
รถ EV ที่มีมอเตอร์เดียวและเพลาขับเคลื่อนเดียวไม่อาจทำ torque vectoring ในความหมายคลาสสิกได้: ล้อซ้ายและล้อขวาเชื่อมต่อกันทางกลไก และมอเตอร์ผลิตแรงบิดเพียงค่าเดียว สิ่งที่เข้ามามีบทบาท ณ จุดนี้คือตรรกะของเดฟเฟอเรนเชียลเสมือน: ซอฟต์แวร์ควบคุมติดตามความเร็วล้อและจำลองทางอิเล็กทรอนิกส์ถึงหน้าที่ที่เดฟเฟอเรนเชียลทางกายภาพต้องทำ เมื่อตรวจพบล้อที่ลื่นไถล ระบบจะลดแรงบิดหรือเปิดใช้งานการเบรกแบบฟื้นฟูพลังงานเพื่อระงับการลื่นไถล เป้าหมายไม่ใช่การสร้างโมเมนต์ yaw เพิ่มเติมในโค้ง แต่เพื่อป้องกันการสูญเสียกำลังและรักษาเสถียรภาพ
ในวรรณกรรมการควบคุมล้อขับเคลื่อนอิสระ ปัญหานี้ได้รับการศึกษามาอย่างยาวนาน กลยุทธ์ที่ใช้มีหลากหลาย ตั้งแต่วิธีที่ไม่อาศัยอัตราการลื่นไถลแต่คาดคะเนแรงบิดสูงสุดที่ส่งได้ ไปจนถึงแนวทางการควบคุมโหมดที่รักษาอัตราการลื่นไถลให้อยู่ใต้เส้นตายประมาณ 20% จุดร่วมของมันคือ: หากลื่นไถลออกนอกช่วงที่ยางส่งทั้งการเกาะถนนและแรงบังคับทิศทางให้พื้นถนน การควบคุมรถจะอ่อนแรงลงอย่างรวดเร็ว หน้าที่ของซอฟต์แวร์ควบคุมคือการรักษาแรงบิดให้อยู่ภายในขีดจำกัดนี้
สมดุลระดับมิลลิวินาทีในสถาปัตยกรรมดูอัลมอเตอร์
ใน EV ขับเคลื่อนสี่ล้อแบบดูอัลมอเตอร์ มอเตอร์หน้าและหลังถูกควบคุมอย่างอิสระด้วยซอฟต์แวร์ ความเป็นอิสระนี้ไม่เพียงแต่ให้การกระจายแรงขับ แต่ยังเปิดโอกาสในการจัดการขีดจำกัดทางฟิสิกส์อีกด้วย เมื่อเร่งความเร็วแรง น้ำหนักรถจะถ่ายไปที่ด้านหลัง การเกาะถนนของล้อหน้าจึงลดลง ในสถานการณ์นี้ ระบบสามารถป้องกันการสูญเสียการเกาะถนนได้โดยลดแรงบิดที่ส่งไปยังมอเตอร์หน้า - ระบบสันดาปภายในทำสิ่งนี้ได้ยากลำบากด้วยคลัตช์กลไก ในขณะที่ซอฟต์แวร์ EV กำหนดเป้าหมายแรงบิดของมอเตอร์ได้โดยตรง
พฤติกรรมในโค้งก็ถูกจัดการด้วยตรรกะเดียวกัน เมื่อเลื่อนแรงบิดระหว่างเพลาหน้าและหลัง ลักษณะการเลี้ยวของรถก็เปลี่ยนไป: การกระจายที่ถ่ายน้ำหนักไปด้านหลังจะลด understeer หรือการเลี้ยวที่ไม่เต็มใจของพวงมาลัย ประโยชน์ที่วัดได้ก็ชัดเจน: torque vectoring สร้าง yaw moment อย่างต่อเนื่องเหนือการออกแบบระบบกันสะเทือนแบบดั้งเดิม ทำให้ค่า understeer gradient ลดลง ขยายช่วงที่การตอบสนองของรถทำงานเชิงเส้น และเพิ่มแรงด้านข้างสูงสุดที่ทำได้
ราคาของแรงบิดแบบอสมมาตรนี้คือความร้อน ในโค้งยาว มอเตอร์ฝั่งด้านนอกผลิตแรงบิดสูงกว่าฝั่งด้านในอย่างชัดเจน อุณหภูมิของมอเตอร์ด้านนอกเพิ่มขึ้น ขณะที่มอเตอร์ด้านในลดลง พลวัตทางความร้อนของระบบส่งกำลังขึ้นอยู่กับข้อมูลป้อนของผู้ขับและความต้องการแรงบิดของอัลกอริทึมควบคุม - นั่นคือการ vectoring ยังเป็นพารามิเตอร์การออกแบบเชิงความร้อนในการกำหนดขนาดมอเตอร์ด้วย
สถาปัตยกรรมสี่มอเตอร์: หนึ่งมอเตอร์ต่อล้อ
การกำหนดค่าสี่มอเตอร์ที่ต่อมอเตอร์แยกต่างหากให้แต่ละล้อ ถูกมองว่าเป็นจุดสุดยอดเชิงตรรกะของ torque vectoring แรงบิดของแต่ละล้อสามารถควบคุมได้ทีละล้อและอย่างอิสระ การตอบสนองของมอเตอร์รวดเร็ว และสามารถให้ประสิทธิภาพสูงในการใช้พลังงานได้ มีการประเมินว่าแนวทางนี้ทำให้ torque vectoring แบบสมบูรณ์เป็นไปได้ เพราะจัดการแรงบิดของทั้งสี่ล้ออย่างครบวงจร
เพียงสถาปัตยกรรมนี้เท่านั้นที่ทำให้คำถามนี้มีมิติที่คุ้นเคยจากชีวิตประจำวัน: ทำไมถึงไม่มีในทุกรถ? คำตอบอยู่ที่สมดุลระหว่างต้นทุนและการจัดวางแพ็กเกจ มอเตอร์แยกสี่ตัว อินเวอร์เตอร์แยกสี่ตัว และซอฟต์แวร์ควบคุมที่จัดการพวกมัน บวกกับความซับซ้อนของซอฟต์แวร์ควบคุมการลื่นไถลอีกด้วย หมายเหตุทางวิศวกรรมที่น่าสนใจมาจากการเลือกมอเตอร์: เนื่องจากแรงบิดเพิ่มขึ้นตามอัตราส่วนลูกบาศก์กับรัศมีของมอเตอร์ มอเตอร์ axial flux ที่มีอัตราส่วนแรงบิดต่อปริมาตรสูงจึงช่วยให้เป็นไปตามข้อจำกัดการแพ็กเกจสี่มอเตอร์นี้
โหมดการขับขี่และการเชื่อมโยงกับเบรกสร้างพลังงานไฟฟ้าย้อนกลับ
โหมดการขับขี่ที่เลือกด้วยปุ่มบนพวงมาลัย เปลี่ยนลักษณะของอัลกอริทึม torque vectoring โหมดที่เน้นความสปอร์ตมากขึ้นจะปรับความต่างของแรงบิดระหว่างสองข้างหรือสองเพลาอย่างก้าวร้าวยิ่งขึ้น เพื่อให้ได้การตอบสนองพวงมาลัยที่รวดเร็วขึ้นและพฤติกรรมการเข้าโค้งที่คล่องแคล่วยิ่งขึ้น; การเข้าแทรกแซงของระบบเสถียรภาพจะลดลง ส่วนโหมดที่เน้นความสะดวกสบาย ระบบจะเข้าแทรกแซงช้ากว่าหรือคงความต่างของแรงบิดไว้ใกล้กับความสมมาตร ในระบบสองมอเตอร์แบบหลายโหมด การเปลี่ยนผ่านเหล่านี้ทำผ่านซิงโครไนเซอร์ ระหว่างโหมดเวกเตอร์แรงบิดกับการขับด้วยแรงบิดสูงสุดของมอเตอร์
การเบรกสร้างพลังงานย้อนกลับก็เป็นส่วนหนึ่งของสมการเดียวกันนี้ เมื่อการเบรกสร้างพลังงานย้อนกลับทำงานใน EV ขับเคลื่อนล้อหลัง แรงบิดเบรกเพิ่มเติมจะกดที่ล้อหลัง และสิ่งนี้อาจนำไปสู่การลื่นไถลของล้อและปัญหาด้านเสถียรภาพได้ เวกเตอร์แรงบิดเข้ามามีบทบาทพอดี ณ จุดนี้: โดยการกระจายแรงบิดเบรกใหม่ระหว่างล้อต่าง ๆ เพื่อป้องกันการลื่นไถล การจัดการอย่างประสานสอดคล้องของการเบรก แรงยึดเกาะ และแชสซีด้วยกลยุทธ์เดียว คือหัวใจของการถกเถียงทางวิศวกรรมในสาขานี้ในปัจจุบัน
คุ้มค่าหรือหรูหรา? สมดุลระหว่างต้นทุนและประโยชน์
การประเมินเวกเตอร์แรงบิดอย่างเป็นจริงต้องตอบคำถามสองข้อ: ระบบสร้างความแตกต่างในการขับขี่ปกติหรือไม่ และมีราคาเท่าไร? ด้านประโยชน์นั้นไม่สามารถรับรู้ได้ในการขับขี่ส่วนใหญ่ด้วยความเร็วปานกลางบนถนนแอสฟัลต์ที่แห้ง; ความแตกต่างจะปรากฏให้เห็นบนพื้นผิวโคลนตม การเข้าโค้งอย่างก้าวร้าว และการขับขี่ที่ขีดจำกัด ระบบยังมีความซับซ้อนและแพงอีกด้วย; การซ่อมแซมเมื่อเกิดข้อผิดพลาดก็ไม่ใช่เรื่องง่ายเช่นกัน
ในทางกลับกัน ยังมีความคาดหวังในระยะยาว: เชื่อกันว่าเวกเตอร์แรงบิดอาจไล่ตามรอย ABS ที่เคยถูกมองว่าเป็นของหรูหรา และกลายเป็นคุณสมบัติด้านความปลอดภัยมาตรฐานในอนาคต ด้านประสิทธิภาพการใช้พลังงานก็มีพื้นที่วิจัยที่แข็งขันเช่นกัน: การปรับให้ทั้งการแบ่งแรงบิดหน้า/หลังและการกระจายแรงบิดที่เหมาะสมที่สุดซึ่งลดความต้องการกำลังรวมในยานพาหนะที่มีมอเตอร์ต่อล้อ คือจุดโฟกัสของงานวิจัยในปัจจุบัน นั่นหมายความว่าเทคโนโลยีนี้กำลังเติบโตเป็นเครื่องมือเพื่อประสิทธิภาพการใช้พลังงาน ไม่ใช่เพียงเพื่อสมรรถนะ
บทสรุป: อีกฝ่ายของการเต้นรำอยู่ในซอฟต์แวร์
เวกเตอร์แรงบิดคือสาขาวิชาพลศาสตร์ของยานพาหนะที่เปลี่ยนจากปาฏิหาริย์ทางกลไกในยุคสันดาปภายใน มาเป็นความสามารถเชิงซอฟต์แวร์ในยานยนต์ไฟฟ้า ในรุ่นมอเตอร์เดียว มันระงับการลื่นไถลของดิฟเฟอเรนเชียลเสมือน ในรุ่นสองมอเตอร์ มันจัดการสมดุลระหว่างเพลา และในสถาปัตยกรรมสี่มอเตอร์ มันนำล้อแต่ละตัวเข้าสู่การออกแบบท่าเต้นอย่างละเอียด ยิ่งห่วงโซ่การตัดสินใจวนซ้ำที่ผ่านเซ็นเซอร์ หน่วยควบคุม และอินเวอร์เตอร์เร็วขึ้นเท่าไร ความโกลาหลทางกลไกของยุคสันดาปภายในก็ยิ่งถูกแทนที่ด้วยประสบการณ์การขับขี่ที่วัดได้ ปรับแต่งได้ และอัปเดตได้ เมื่อมองในมุมมองของวิศวกร นี่คือส่วนที่น่าประทับใจที่สุด: แชสซีเดียวกันสามารถแสดงพฤติกรรมของยานพาหนะที่แตกต่างกันอย่างสิ้นเชิงด้วยโปรไฟล์ซอฟต์แวร์ที่ต่างกัน
แหล่งอ้างอิง
- Electric Vehicle Torque Vectoring Design
- And onto Torque Vectoring, the Next Step in Electric Vehicle Design
- Torque vectoring explained
- Torque Vectoring: What It Is & What It Does
- Dual-motor, four-wheel-drive layout
- อนาคตของการขับขี่ที่ยอดเยี่ยม (1): รถ EV มอเตอร์สี่ตัว
- ทบทวนแผนการกระจายแรงบิดของรถ EV ล้อสี่ตัวที่ติดตั้งมอเตอร์ในล้อ
- ปัญหาเรื่องเสถียรภาพของรถ EV ขับเคลื่อนล้อหลังที่ใช้เบรกสร้างพลังงานไฟฟ้าคืน
- ระบบควบคุมการยึดเกาะถนนสำหรับรถ EV ที่ล้อแต่ละตัวขับเคลื่อนอิสระ
- กลยุทธ์การควบคุมการยึดเกาะถนนที่ใช้แบบจำลองประสิทธิภาพ
- การควบคุมการหลุดลื่อของล้อสำหรับรถ EV ขับเคลื่อนสี่ล้อที่ใช้มอเตอร์ในล้อแยกกัน
- อินเวอร์เตอร์แรงขับคืออะไร?
- การวัดอินเวอร์เตอร์แรงขับและมอเตอร์ของรถ EV
- การกระจายแรงบิดเพื่อกำลังสูงสุดสำหรับรถ EV แบบควบคุมเกินจำเป็น
- การปรับปรุงการกระจายแรงบิดเพื่อประสิทธิภาพด้านพลังงาน
- ระบบรถยนต์ไฟฟ้ามอเตอร์คู่หลายโหมด
- การควบคุมแรงบิดแบบเวกเตอร์ที่ขึ้นอยู่กับโหมดการขับขี่