سرعتگیر تطبیقی چگونه با رادار فاصله را حفظ میکند؟
این صفحه را به اشتراک بگذارید
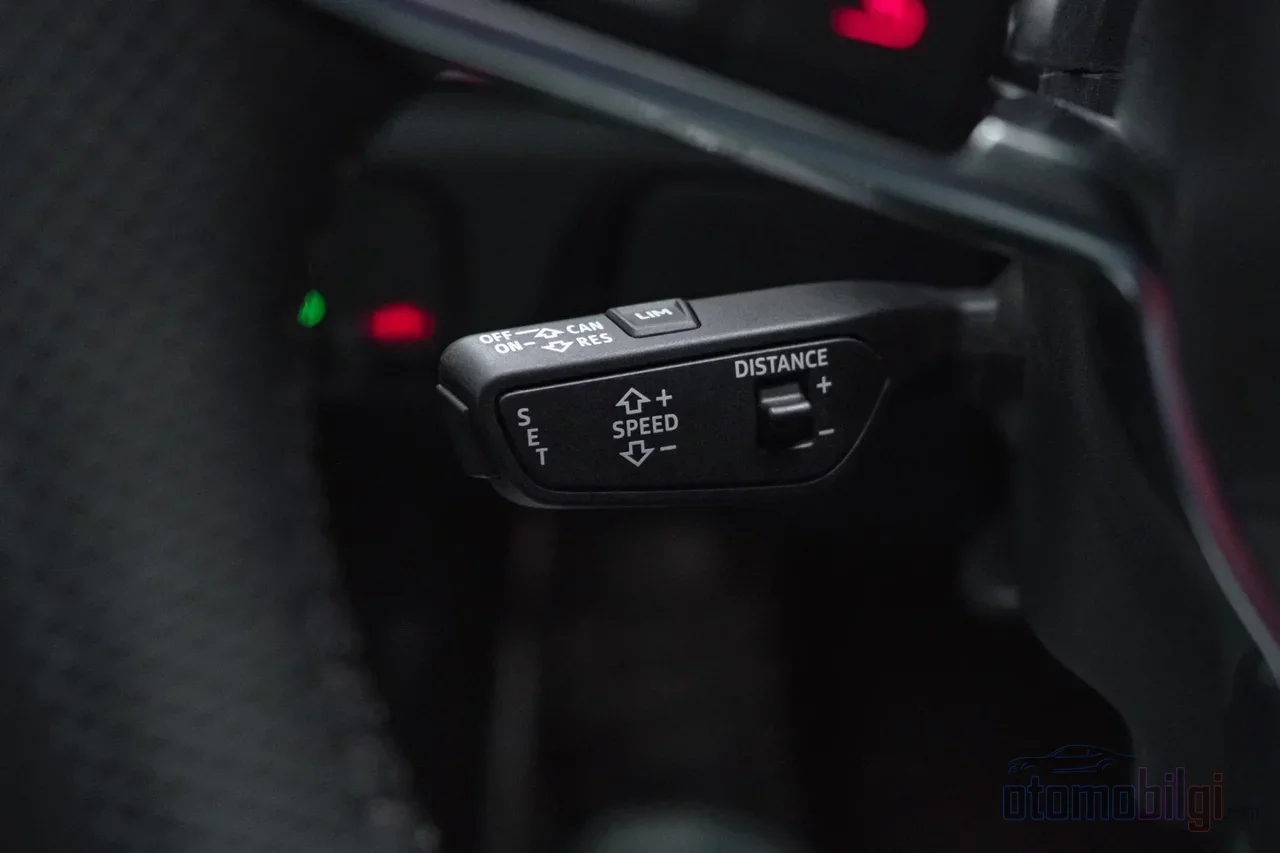
کروز کنترل تطبیقی (ACC) یک سامانه کمکراننده است که نهتنها سرعت تنظیمشده را حفظ میکند، بلکه با رادار و دوربین خودروی جلویی را نیز زیر نظر داشته و فاصله را با دخالت خودکار گاز و ترمز حفظ میکند. به عبارت دیگر، میتوان آن را نسخه فهمشنیده کروز کنترل کلاسیک دانست. اما یک خودرو چگونه خودروی جلویی را «میبیند» و فاصله را چگونه محاسبه میکند؟ بیایید قدم به قدم بررسی کنیم.
نکات برجسته
- ACC فاصله را با متر نگه نمیدارد، بلکه با بازه زمانی حفظ میکند: فاصله = سرعت × فاصله زمانی انتخابشده
- رادار برد و سرعت نزدیکشدن را و دوربین خطوط لاین و طبقهبندی خودرو را اندازهگیری میکند؛ ادغام حسگرها این دو را ترکیب میکند
- ACC بهتنهایی سطح 1 SAE است و همراه با مرکزنگهداشتن در لاین، سطح 2 محسوب میشود؛ مسئولیت همیشه با راننده است
- تا سال 2023، بیش از 60 درصد خودروهای جدید به ACC مجهز بودند
- حسگر رادار کثیف یا باران میتواند سامانه را موقتاً غیرفعال کند
کروز کنترل تطبیقی دقیقاً چه کاری انجام میدهد؟
در کروز کنترل کلاسیک سرعت را به خودرو میگویید و او بهجای شما گاز میدهد. وقتی خودرویی جلوی شما قرار میگیرد، خودتان وارد عمل شده و ترمز میکنید. اما ACC این کار را یک قدم جلوتر میبرد: خودروی جلویی را بهطور مداوم رصد میکند، اگر آن کند شود شما هم کند میشوید و وقتی جاده باز شد دوباره به سرعت تنظیمشده برمیگردد. تعریف NHTSA نیز دقیقاً همین است: سامانه، سرعت خودرو را برای حفظ فاصله از پیش تعیینشده با خودروی جلویی بهطور خودکار تنظیم میکند.
میتوانید این فرایند را مانند یک حلقه بازخورد تصور کنید - درست مثل حفظ تعادل روی دوچرخه، مدام اندازه میگیرید و مدام اصلاح میکنید. این حلقه از چهار مرحله تشکیل شده است:
- تشخیص: رادار و دوربین، فاصله، جهت و سرعت نزدیکشدن خودروی جلویی را اندازهگیری میکنند.
- تصمیم: سامانه سرعت هدف را تعیین میکند؛ این سرعت، هر چه کمتر باشد میان سرعت تنظیمشده شما و سرعتی است که برای حفظ بازه زمانی انتخابیتان کافی است.
- کنترل: دریچه گاز و سامانه ترمز بر این اساس تنظیم میشوند.
- بازگشت: وقتی جاده باز شد، سامانه بهنرمی به سرعت تنظیمشده برمیگردد.
یک نکته ظریف وجود دارد که باید به آن توجه کرد: برای عملکرد صحیح ACC، خودرو باید بداند لاین خودش چگونه پیچ میخورد و «خودروی جلویی» یعنی نزدیکترین خودرو در همان لاین را بهدرستی شناسایی کند. در غیر این صورت، در پیچ ممکن است خودروی لاین کناری را هدف بگیرد و بیدلیل ترمز کند. به همین دلیل اطلاعات لاین تا این حد حیاتی است که بدون ادغام حسگرها این کار کامل جا نمیافتد.
چرا رادار و دوربین با هم کار میکنند؟
هر دو حسگر نقاط قوت و ضعف خود را دارند. رادار حسگری است که در باند موج میلیمتری کار میکند و معمولاً پشت سپر جلو یا جالباتی پنهان میشود. در اندازهگیری فاصله و سرعت نزدیکشدن بسیار قوی است و شب و روز بدون توقف کار میکند. اما چون میدان دید باریکی دارد، در پیچها و شیبها ممکن است هدف را از دست بدهد. دوربین نزدیک آینه نصب میشود؛ خطوط لاین را پیدا میکند، طبقهبندی میکند که شیء دیدهشده خودرو هست یا نه، و اندازهگیری موقعیت جانبیاش دقیقتر از رادار است. در عوض، در برابر مشکلاتی مانند تاریکی، خیرگی و لنز کثیف آسیبپذیر است. لیدار داده فاصله بسیار دقیقی میدهد اما عملکردش در باران، مه و برف افت میکند و در ACCهای تولید انبوه کمتر از رادار دیده میشود.
و دقیقاً به همین دلیل، بیشتر سامانههای مدرن ادغام حسگرها میکند: رادار اندازهگیری محدوده و سرعت مطمئنی ارائه میدهد، در حالی که دوربین شیء را دستهبندی میکند و میگوید در کدام خط است. چون دو اصل اندازهگیری متفاوت همان شیء را تأیید میکنند، هم قابلیت اطمینان اندازهگیری و هم دقت محدوده افزایش مییابد. میتوان بهویژه دو دستاورد ادغام را برشمرد: ترکیب اطلاعات موقعیت/سرعت جانبی که نقطه قوت دوربین است با اطلاعات محدوده و سرعت بستهشدن رادار؛ و تشخیص خطوط توسط دوربین و موقعیتیابی خودروها نسبت به خط ما. این ترکیب همچنین تشخیص «cut-in»، یعنی متوجه شدن خودرویی که ناگهان وارد خط ما میشود، را بهبود میبخشد.
فقط همین هم نیست: ACC بهتنهایی کار نمیکند. همراه با رادار جلویی و دوربین، کنترل موتور، کنترل ترمز، کنترل گیربکس، داده زاویه فرمان، سرعت چرخها و ماژول اصلی ADAS همگی در یک خط داده مشترک صحبت میکنند. در سمت رادار، پایه فیزیکی کار معمولاً تکنیک FMCW (موج پیوسته با مدولاسیون فرکانس) است؛ رادار فاصله بین خودروی ما و خودروی جلویی را بهطور پیوسته تخمین میزند و میتواند اندازهگیریهایی مانند سرعت نسبی بین خودروها را نیز انجام دهد.
فاصله تعقیب چگونه محاسبه میشود: منطق بازه زمانی
یک سؤال مهم برای تو: آیا ACC یک متر ثابت پشت سرت باقی میگذارد؟ نه! فاصله را با طول خودروها حفظ نمیکند، بلکه با بازه زمانی (time gap) حفظ میکند. فرمول ساده است: فاصله تعقیب = سرعت × بازه زمانی انتخابی شما. یعنی در سرعت 120 کیلومتر بر ساعت، گپ انتخابی شما فاصله زیادی بین خودروها ایجاد میکند، در حالی که در شهر با سرعت 50 کیلومتر بر ساعت همان تنظیم به فاصله بسیار کوتاهتری میرسد. این در واقع شبیه نسخه خودکار شده «قانون 3 ثانیه» در دورههای رانندگی است.
سیستمها معمولاً تنظیمات گپ کوتاه، متوسط و بلند ارائه میدهند؛ برای بیشتر رانندگیها تنظیم بلند توصیه میشود. در برخی خودروها ممکن نیست این تنظیم را بهصورت پیشفرض دائمی درآورد - در راهنمای کاربر یک برند صراحتاً ذکر شده که این تنظیم قابل تغییر نیست؛ باید در هر بار استفاده دوباره انتخابش کنی. در واقع این برای ایمنی منطقی است: از راننده خواسته میشود هر بار گپ را آگاهانه انتخاب کند.
برای کنجکاوها یک جزئیات جالب: در دنیای مهندسی هنوز بحث میشود که آیا بازه زمانی باید ثابت باشد یا متغیر. در حالی که طراحیهای کلاسیک از گپ ثابت استفاده میکنند، یکی از مطالعات دانشگاهی اخیر پیشنهاد میکند که یک استراتژی گپ متغیر که در آن خودِ بازه زمانی بهعنوان سیگنال کنترل استفاده میشود، با تکنیک کنترل غیرخطی H∞ میتواند نتایج بهتری بدهد. یک پژوهش دیگر هم نشان میدهد که زمان واکنش خودروهای ACC با رانندگان انسانی قابل مقایسه است، اما بازه زمانی مورد استفاده کنترلر از انسان بزرگتر است؛ یعنی سیستم کمی «محتاطتر» از ما تعقیب میکند.
محدودیتهای سرعت و مداخله ترمز کجاست؟
حالا به حساسترین بخش ماجرا میرسیم: قدرت ACC محدود است. سیستم بازه زمانی را با گاز و ترمز ملایم محافظت میکند؛ در وضعیتی که نیاز به مداخله فوری داشته باشد، هشدار بصری و شنیداری میدهد. یعنی ACC یک سیستم ترمز اضطراری نیست - آنجا AEB وارد صحنه میشود. نقشها اینگونه تقسیم میشوند: ACC کنترل طولی (سرعت و فاصله) را مدیریت میکند، مرکز نگهداشتن در خط پشتیبانی سبک فرمان میدهد و AEB در صورت افزایش خطر برخورد ترمز قویتری اعمال میکند. در ورود ناگهانی به خط (cut-in) و توقفهای ناگهانی ابتدا ACC کاهش سرعت میدهد؛ اگر سرعت نزدیکشدن بهشدت افزایش یابد، AEB میتواند با ترمز قدرتمند فعال شود.
برخی سیستمها زیر حدود 40 کیلومتر بر ساعت غیرفعال میشوند یا پس از توقف، فشردن دکمه RESUME یا گاز دادن را از تو میخواهند. قابلیت توقف و حرکت (Stop-and-go) بسته به مدل متفاوت است؛ برخی سیستمها میتوانند از 0 کیلومتر بر ساعت فعال شوند. همچنین این را فراموش نکن: راننده همیشه در اولویت است. لحظهای که ترمز یا گاز را فشار دهی، ACC بلافاصله غیرفعال میشود.
از نظر سطوح SAE وضعیت چنین است: ACC بهتنهایی چون فقط کنترل طولی را مدیریت میکند، Level 1 محسوب میشود؛ با ترکیب مرکز نگهداشتن در خط، Level 2 یا «اتوماسیون جزئی» میشود. در هر دو حالت، فرمان و مسئولیت با توست. به همین دلیل این دیدگاه قوی وجود دارد که اتوماسیون جزئی باید یک ویژگی آسایش تلقی شود و تضمینکننده جلوگیری از برخورد نیست.
| سیستم | وظیفه | چه میکند؟ |
|---|---|---|
| ACC | مدیریت سرعت و فاصله | با گاز و ترمز سبک فاصله زمانی را حفظ میکند |
| مرکز نگهداشتن در خط | کنترل جانبی | پشتیبانی سبک فرمان میدهد |
| AEB | پشتیبان ترمز اضطراری | اگر خطر برخورد افزایش یابد، ترمز قوی اعمال میکند |
چرا ACC خودبهخود غیرفعال میشود؟
اگر در باران پشت فرمان با هشدار 'ACC not available' روبهرو شدهای، تنها نیستی و دلیل آن کاملاً فنی است. در باران شدید، سیگنال رادار به دلیل تراکم آب در هوا حالت مسدودی حس میکند؛ سیستم خود را خاموش میکند یا به حالت degraded (تخریبشده) میرود. در سمت دوربین هم اگر جلوی شیشه جلو مسدود باشد، همین اتفاق میافتد. خلاصه اینکه باران، برف، مه غلیظ و نور مستقیم و خیرهکننده میتوانند حسگرهایی که خودرو برای درک محیط اطرافش به آنها اعتماد دارد را مسدود یا گمراه کنند.
انسداد حسگر و کالیبراسیون
حسگر رادار نهفقط از باران، بلکه از کثیفی، برف، پوشش سپر، نگهدارنده پلاک یا آسیب ضربه هم میتواند مسدود شود. وقتی با این هشدار به خدمات میروی، اولین چیزی که بررسی میشود همان وضعیت فیزیکی رادار پشت جلوپنجره است - اغلب مشکل با یک دستمال و پنج دقیقه حل میشود.
موضوع کمتر شناختهشده اما مهم: کالیبراسیون. اگر شیشه جلو را تعویض کنی، موقعیت دوربین و اگر سپر جلو یا جلوپنجره را تعویض کنی، موقعیت رادار تحت تأثیر قرار میگیرد؛ حتی تنظیم جلوبندی و فرمان هم میتواند نشانهگیری حسگر را بههم بزند. بعد از این عملیاتها کالیبراسیون طبق روش OEM الزامی است. اگر جهت «نگاه» حسگرها اشتباه باشد، تمام محاسبات سیستم بههم میریزد.
محدودیتهای فیزیکی میدان دید
مهم نیست هوا چقدر پاک باشد؛ میدان دید رادار محدود است. در پیچها ممکن است خودرویی در خط مجاور را وارد هدف کند یا خودروی پیشرو اصلی را از دست بدهد؛ ترافیک روی قله تپه برای رادار «زیر خط دید» قرار میگیرد. به همین دلیل ACC در جادههای پرپیچوخم و ناهموار بسیار غیرقابلپیشبینیتر از جادههای صاف - که بهترین محل کارکرد آن است - رفتار میکند و ممکن است کاهش یا افزایش سرعتهای غیرمنتظرهای تجربه کنی.
سوالات متداول درباره ACC
چرا در باران هدف را از دست میدهد؟ به دلیل مسدود شدن سنسورهایی که در بالا توضیح دادم؛ سیگنال رادار در باران ضعیف میشود و دوربین هم با لنز خیس و انعکاس نور دستوپنجه نرم میکند. وقتی سیستم احساس امنیت نکند خودش را خاموش میکند - این یک خطا نیست، بلکه یک اقدام احتیاطی از سوی طراحی است.
آیا ACC تمام رانندگی را بر عهده میگیرد؟ قطعاً خیر. ACC کنترل طولی را بر عهده میگیرد؛ فرمان را خودت نگه میداری و سیستم هرگز خودران نیست. همچنین ممکن است پس از توقفهای طولانی همیشه بهطور خودکار ادامه ندهد - به همین دلیل مهم است که در دام «اعتماد کورکورانه» نیفتید.
آیا میتوانم کوتاهترین فاصله را همهجا انتخاب کنم؟ از نظر فنی بله، اما در عمل این یکی از رایجترین اشتباهات است. استفاده با سنسور کثیف، اعتماد بیش از حد در پیچ و سربالایی، و آماده نبودن برای خودرویی که ناگهان جلوی سر میگیرد نیز از خطاهای متداول دیگر هستند.
قیمتش چقدر است؟ گزینه پایه ACC حدود 500 دلار شروع میشود، در حالی که پکیجهای کامل سیستمهای کمکراننده تا محدوده 2000 تا 2500 دلار میرسند. در مورد میزان فراگیری هم وضعیت بهسرعت در حال تغییر است: تا سال 2023 بیش از 60 درصد خودروها به ACC مجهز بودند؛ این تقریباً سه برابر بیشتر از سال 2017 است و 89 درصد خطوط مدل سیستم را ارائه میکردند.
به عنوان راننده چگونه بهترین استفاده را از ACC ببری؟
ACC سیستمی است که در صورت استفاده صحیح، بهویژه در ترافیک سنگین بزرگراه، خستگی را بهطور جدی کاهش میدهد. اما یک راننده جادویی نیست، یک دستیار است. برای بیشتر رانندگیها فاصله طولانی را انتخاب کن، مطمئن شو سنسورها (رادار روی سپر و دوربین روی شیشه جلو) تمیز هستند، بپذیر که در شرایط باران و برف ممکن است سیستم خاموش شود و هرگز بدون آمادگی برای واکنش بهموقع به خودرویی که ناگهان جلوی سر میگیرد، راهی جاده نشو. خلاصه: سیستم را بشناس، از محدودیتهایش آگاه باش و فراموش نکن که فرد اصلی پشت فرمان همچنان خودت هستی. به نظرت این فناوری طی چند سال آینده در تمام خودروها استاندارد میشود؟ به نظرم خیلی نزدیک است.
منابع
- کنترل سفری تطبیقی چیست؟ نحوه کار، مزایا و معایب
- ترکیب دادههای سنسور
- کنترل سفری تطبیقی با ترکیب سنسور
- کنترل سفری تطبیقی خودرو با فناوری FMCW
- فناوریهای کمکراننده
- انواع مختلف کنترل سفری
- آیا سیستمهای کمکراننده شما در باران از کار میافتند؟
- تحلیل مقایسهای فاصلههای پیروی در شرایط رانندگی مختلف
- استراتژی فاصله زمانی متغیر برای کنترل سفری تطبیقی
- موقعیتیابی کنترل سفری تطبیقی مبتنی بر رادار در محیطهای دارای چالش GNSS
- هشدار ACC: رادار، دوربین یا کالیبراسیون
- نحوه استفاده از ACC هوندا: راهنمای 2026
- راهنمای AAA برای ویژگیهای پیشرفته ایمنی خودرو