داستان نخستین خودرویی که روی ماه حرکت کرد: Lunar Roving Vehicle
این صفحه را به اشتراک بگذارید
لونار رووینگ ویکل (Lunar Roving Vehicle)، یعنی وسیله نقلیه چهارچرخ الکتریکی برنامه نقلیه ماهی، که با ماموریت آپولو 15 در ۳۱ ژوئیه 1971 بر سطح ماه فرود آمد؛ این وسیله باتریخور با پیمانکار اصلی بوئینگ و مشارکت سیستم حرکتی شرکت دلتکو الکترونیکس (زیرمجموعه جنرال موتورز) تنها در 17 ماه توسعه یافت. این وسیله با جرم خالی 210 کیلوگرم و برد 92 کیلومتر ، نماینده غیرعادیترین سنگ تاریخ خودروهای الکتریکی است: نخستین و تا امروز تنها وسیله نقلیه الکتریکی سری تولیدشده با هدف ویژه است که بر سطحی بدون هیچ راهی در زمین، پر از نوسانات شدید دما و گرد و غبار ساینده کار میکند.
نکات برجسته
- اولین استفاده: ۳۱ ژوئیه 1971، ماموریت آپولو 15
- جرم خالی 210 کیلوگرم؛ بار مفید 440 کیلوگرم (دو فضانورد، تجهیزات و نمونههای ماه)
- موتور DC جداگانه 0.25 اسب بخار در هر چرخ؛ برد 92 کیلومتر
- رکورد سرعت در ماه: 18 کیلومتر بر ساعت، آپولو 17، یوجین سرنان
- کل زمان توسعه تنها 17 ماه
چرا وسیله نقلیه الکتریکی به ماه برده شد؟
سوال باید برعکس پرسیده شود: آیا در ماه گزینه دیگری وجود داشت؟ جو ماه به قدری رقیق است که تقریباً میتوان گفت وجود ندارد، بنابراین برای موتور احتراق داخلی باید هم سوخت و هم اکسیژن حمل میشد؛ و این بودجه جرم را نابود میکرد. اما پیشرانه الکتریکی به انرژی حملشده محدود است، قطعات متحرک کمی دارد و در محیط نزدیک به خلأ هیچ مشکل اگزوزی ایجاد نمیکند. یعنی الکتریکی بودن وسایل نقلیه ماهی یک انتخاب زیستمحیطی نبود، بلکه ضرورت خالص مهندسی بود.
این انتخاب در تاریخ نیز ریشههای عمیقی داشت. 19. در اواخر قرن نوزدهم حدود چهل درصد اتومبیلها الکتریکی بودند؛ این وسایل نقلیه بیصدا، بدون بو و بدون نیاز به دستگردان، در استفاده شهری بهطور چشمگیری از خودروهای بنزینی جلوتر بودند. حتی ایده وسیله نقلیه ماهی از ادبیات هم جلوتر نبود: در 1959، گئورگ فون تیزنهاوزن مفهومی از یک روور ماهی چهارچرخ محرک با چرخهای انعطافپذیر و بادنشده طراحی کرد. یعنی LRV نه در دوره افول پیشرانه الکتریکی، بلکه دقیقاً در نقطهای متولد شد که این فناوری با حادیترین نیازهای ممکن ملاقات کرد.
وسیله نقلیه ماهی در 17 ماه: همکاری بوئینگ و جنرال موتورز
تأیید رسمی ناسا در ماه مه 1969 صادر شد؛ اعلامیه مناقصه نیز در 11 ژوئیه 1969، درست قبل از فرود آپولو 11 انجام شد. بوئینگ، بندیکس، گرومن و کرایسلر پیشنهاد دادند و در 28 اکتبر 1969 بوئینگ به عنوان پیمانکار اصلی انتخاب شد. قرارداد اولیه با نوع هزینه بهعلاوه پاداش تشویقی، به مبلغ 19 میلیون دلار بود و تاریخ اولین تحویل 1 آوریل 1971 تعیین شده بود. با هزینههای مواد و تغییرات طراحی، هزینه نهایی به 38 میلیون دلار رسید؛ حدود 302 میلیون دلار به ارزش امروز. این افزایش هزینه انتقاداتی را برانگیخت، اما این رقم به برآورد اولیه ناسا نزدیک بود.
تقسیم کار روشن بود: بوئینگ سیستمهای الکترونیکی و ناوبری را بر عهده گرفت؛ آزمایشگاه تحقیقات دفاعی جنرال موتورز در سانتا باربارا نیز سیستم حرکتی متشکل از چرخ، موتور و تعلیق را توسعه داد. در این تیم چهرههایی مانند ساموئل رومانو و فرنتس پاولیچس کار میکردند؛ طراحی چرخ مش سیمی انعطافپذیر پاولیچس مورد تقدیر ویژه ناسا قرار گرفت. مدیریت پروژه را ساوریو مورئا بر عهده داشت. نتیجه، یکی از نمونههای نادر همکاری مشترک مهندسی خودرو و هوافضا با این سرعت بود: از ایده تا سطح ماه 17 ماه، و آن هم با قابلیت اطمینانی که همه ماموریتها را بدون نقص بزرگی به پایان میرساند.
چهار وسیله پرنده ساخته شد. سه تای آنها به ماه رفتند و چهارمی پس از لغو آپولو 18 به مخزن قطعات یدکی سپرده شد. علاوه بر آنها، مدل استاتیک، مدل مهندسی، دو مدل یکششم گرانش، آموزشدهنده 1g، مدل جرمی، واحد تست ارتعاش و واحد تست صلاحیت نیز ساخته شدند. تستهای گرانش کم با پروازهای سهموی هواپیمای KC-135A انجام شد؛ همین تستها نشان داد که گلگیر چرخ برای محدود کردن آلودگی غبار ضروری است.
مشخصات فنی: یک موتور برای هر چرخ
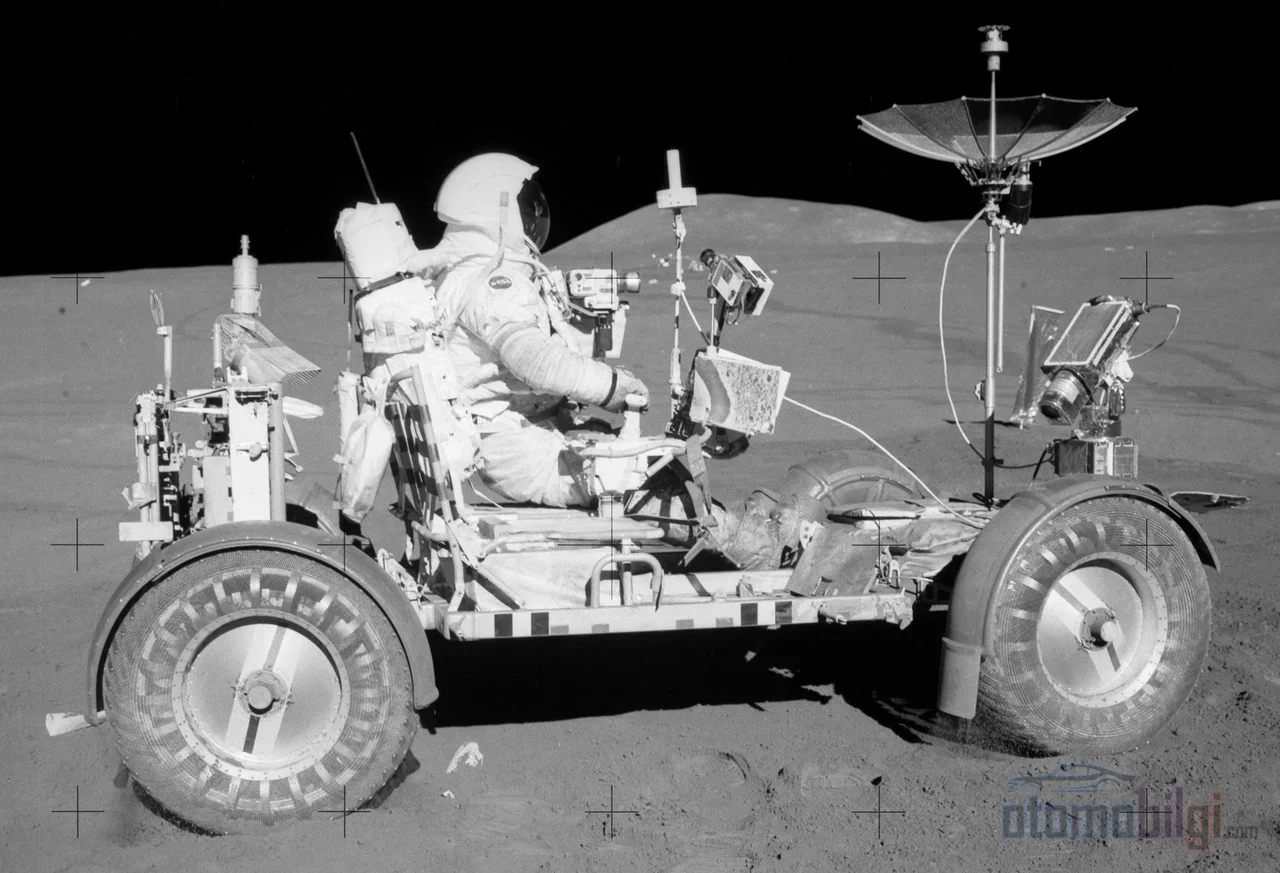
معماری محرکه LRV خالصترین شکل رویکرد موتور-برای-هر-چرخ است که امروز در خودروهای برقی مدرن میبینیم. در هر یک از چهار چرخ، یک موتور DC سری با جاروبک با توان 0.25 اسب بخار (190 وات) که با 10.000 دور در دقیقه کار میکرد، وجود داشت؛ هر موتور از طریق یک گیربکس هارمونیک با نسبت 80:1 چرخ را میراند. اگر یک موتور از کار میافتاد، پینها خارج میشدند و چرخ به چرخش آزاد درمیآمد؛ یعنی یک خرابی واحد نمیتوانست وسیله را از حرکت بازدارد. برای فرمان، موتورهای DC جداگانهای با توان 0.1 اسب بخار (75 وات) در جلو و عقب استفاده شد؛ با هندسه آکرمن، شعاع گردش تا 3 متر کاهش مییافت.
انرژی از دو باتری اولیه نقره-روی 36 ولتی ساخت Eagle-Picher تامین میشد؛ هر یک ظرفیتی برابر 121 آمپر-ثانیه داشت و برد کل 92 کیلومتر تعریف شده بود. این باتریها شارژ نمیشدند و این یک نقص نبود، بلکه یک تصمیم طراحی بود: وسیله قرار نبود از ماه بازگردد، بنابراین به جای زیرساخت شارژ مجدد، شیمی یکبارمصرف، قابل اطمینان و با چگالی انرژی بالا ترجیح داده شد. در جلوی وسیله، یک خروجی 36 ولتی جداگانه برای واحد رله مخابراتی و دوربین تلویزیونی وجود داشت.
یکی از سختترین شرایط محیط ماه، مدیریت حرارتی بود. LRV سیستم سرمایش فعال نداشت؛ به جای آن، سرمایش غیرفعال با بستههای خازن حرارتی مومِ تغییر فاز و سطوح رادیاتور بازتابنده رو به بالا انجام میشد. هنگام رانندگی، رادیاتورها با روکش میلار پوشانده میشدند و در توقفها، فضانوردان غبار را با برس دستی پاک میکردند. این راهحل ساده اما منضبط، الکترونیکها را در هوای سوزان روز ماه روشن نگه میداشت.
| مشخصه | مقدار |
|---|---|
| جرم خالی | 210 کیلوگرم (462 پوند) |
| حداکثر بار مفید | 440 کیلوگرم (دو فضانورد، تجهیزات، نمونهها) |
| طول / فاصله محوری | 3.0 متر / 2.3 متر |
| موتور برای هر چرخ | 0.25 اسب بخار DC، 10.000 دور در دقیقه، گیربکس هارمونیک 80:1 |
| باتری | 2 × 36 ولت نقره-روی (اولیه)، Eagle-Picher |
| برد | 92 کیلومتر |
| حداکثر سرعت طراحی | 10 کیلومتر بر ساعت (در آپولو 17 مقدار 18 کیلومتر بر ساعت اندازهگیری شد) |
| چرخ | قطر 32 اینچ، شبکه سیمی فولادی روکشدار با روی، با شورون تیتانیومی |
طراحی شاسی و چرخ برای ماه
شاسی از لولههای آلیاژ آلومینیوم 2219 ساخته شده بود و بدنهای سهتکه و تاشو با لولا در وسط داشت. تاشو بودن تصادفی نبود، بلکه الزام حمل بود: وسیله نقلیه به صورت تا شده در محفظه Quadrant 1 ماژول ماه جای داده میشد. فضانوردان پس از فرود بر سطح، با یک سیستم قرقره و ترمز و فرایندی که تا حد زیادی خودکار عمل میکرد، وسیله را باز کرده و بر زمین نهادند. ارتفاع از سطح زمین با وزن کامل تنها 36 سانتیمتر بود؛ مرکز ثقل پایین، خطر واژگونی در زمینهای ناهموار را کاهش میداد.
مشکل لاستیک در ماه به معنای کلاسیک وجود ندارد: نه میتوان هوا را در آن دمید و نه لاستیک در اختلاف دماهای شدید دوام میآورد. راهحل، چرخ شبکهای بافتهشده از سیم فولادی 0.033 اینچی و روکشدار با روی بود؛ پرههای شِورون تیتانیومی که نیمی از سطح تماس را میپوشاندند کشش ایجاد میکردند و سپر ضربه تیتانیومی به قطر 25.5 اینچ بدنه را از ضربات محافظت میکرد. کنترلها به یک اهرم فرماندهی T شکل کاهش یافته بودند: هل دادن به جلو گاز، حرکت به چپ و راست پیچ، کشیدن به عقب ترمز و قرار دادن در انتهای مسیر ترمز دستی بود.
مأموریت دادههای مأموریت و رکورد ماه
سه وسیله نقلیه در مجموع هر کدام به طور میانگین 30 کیلومتر مسیر بینقص را پیمودند. ناوبری از ترکیب ژیروسکوپ جهتیاب، ادومتر چرخها و یک رایانه به دست میآمد؛ چون خورشید در آسمان ماه تقریباً با نیم درجه در ساعت حرکت میکند، فضانوردان در صورت نیاز میتوانستند با یک وسیله ساده خورشید-سایه جهتیابی دستی نیز انجام دهند. بر اساس محاسبه ایمنی، اگر روور خراب میشد، گروه باید میتوانست پیاده به ماژول ماه بازگردد؛ این محدوده پیادهروی، بر پایه قابلیت اطمینان اثباتشده، در طولانیترین گذر Apollo 17 شد.
| مأموریت | مسافت کل | کل زمان رانندگی | حداکثر از LM فاصله |
|---|---|---|---|
| Apollo 15 | 27.76 کیلومتر | 3 ساعت و 02 دقیقه | 5.0 کیلومتر |
| Apollo 16 | 26.55 کیلومتر | 3 ساعت و 26 دقیقه | 4.5 کیلومتر |
| Apollo 17 | 35.89 کیلومتر | 4 ساعت و 26 دقیقه | 7.6 کیلومتر |
با اینکه سرعت بیشینه طراحی 10 کیلومتر بر ساعت بود، در Apollo 17 به سرعت 18 کیلومتر بر ساعت رسیدند؛ این رکورد غیررسمی سرعت در ماه، به نام Eugene Cernan ثبت شده است. در پایان مأموریت، Cernan روور را دور از دوربین تلویزیونی که بهطور remote توسط Mission Control کنترل میشد پارک کرد تا بلند شدن را ثبت کند و در سومین تلاش، پرواز با موفقیت تصویربرداری شد.
خرابیها، وصلهها و سه وسیلهای که در ماه ماندند
مانند هر محصول مهندسی دیگر، LRV نیز در شرایط میدانی آزمون گذراند. در Apollo 16، John Young در گذر دوم سطح، به اصل گلگیر عقب برخورد کرد؛ غبار ماه پاشیدهشده گروه، کنسول و تجهیزات مخابراتی را پوشاند و دمای باتریها و مصرف توان افزایش یافت. در Apollo 17، اتصال گلگیری که Cernan با دسته بیل شکسته بود با چسب ممکن نشد؛ گروه پیش از گذر دوم، با استفاده از نقشههای ماه، چسب کارد و گیرههایی که از وسیله فرود بیرون آورده بود، یک گلگیر جایگزین ساخت. آن نقشهها امروز در National Air and Space Museum به نمایش گذاشته شدهاند؛ یعنی قطعاتی از یک وسیله نقلیه الکتریکی که در ماه با چسب کارد تعمیر شد، به محور موزهای تاریخ فضا تبدیل شدهاند.
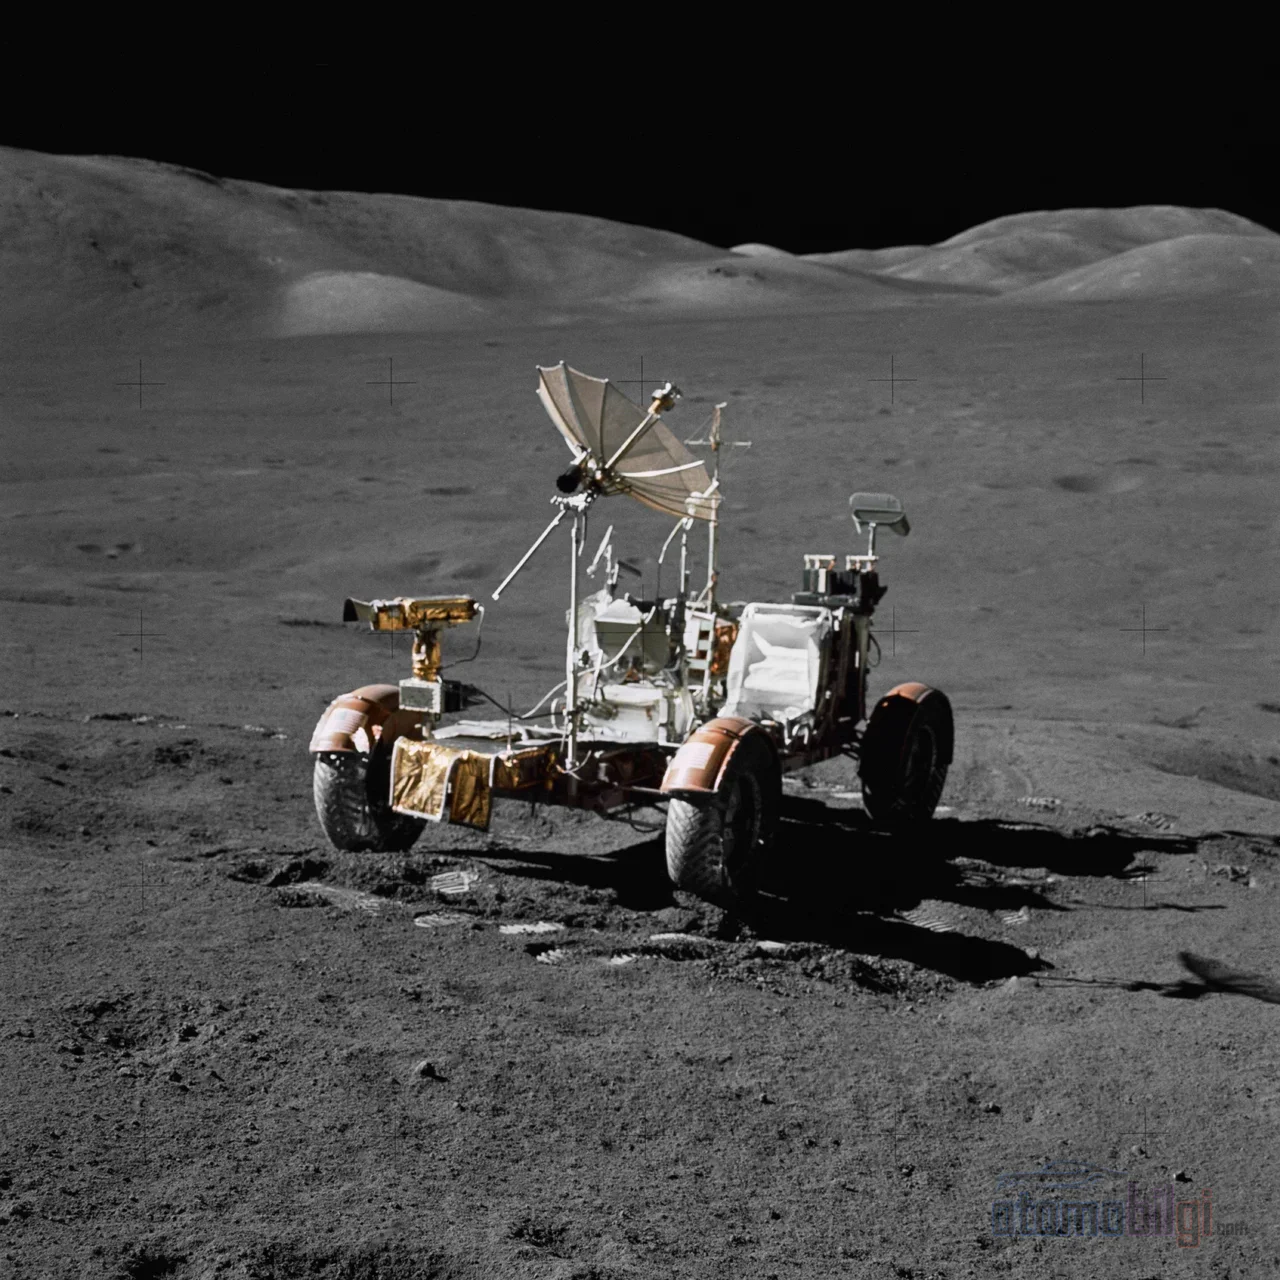
هر سه روور در ماه رها شدند. دلیلش فیزیک ساده است: فقط طبقه بالایی ماژول ماه به مدار بازمیگشت و هر کیلوگرم اضافه یعنی سوخت اضافی. در زمین اما خودروهای آزمون و آموزشیها در موزههای گوناگونی به نمایش گذاشته شدهاند: واحد آزمون ارتعاش در مرکز فضایی U.S. Space & Rocket Center در هانتسویل، آموزشگر 1-g در Johnson Space Center، واحد آزمون صلاحیت در موزه ملی هوانوردی و فضا و ماکت مهندسی در Museum of Flight در سیاتل قرار دارند. LRV-3 در گذرهای سالهای 2009 و 2011 مدارگرد شناسایی ماه دوباره تصویربرداری شد؛ در سال 2020 ایالت واشنگتن، روورهای رفته به ماه را نماد تاریخی اعلام کرد.
جایگاه LRV در تاریخ خودروی برقی
LRV نقطهای متمایز بر روی خط زمانی پیوسته اما ناهموار خودروی برقی است. در اواخر قرن نوزدهم خودروهای برقی در شهرها منظرهای عادی بودند؛ لندن حتی در سال 1897 نخستین سرویس تاکسی برقی خود را آغاز کرده بود. اما بنزینیها در توازن برد و هزینه پیشی گرفتند و با فشار استارت برقی و Ford Model T، خودروهای برقی به حاشیه رانده شدند. در طول قرن بیستم این فناوری با چند تلاش آزمایشی و برنامههای کوتاهعمری مانند GM EV1 سعی در دوام آوردن داشت؛ با بلوغ باتری لیتیوم-یونی و اثبات امکان تولید انبوه و مجاز اتوبانروی یک خودروی ورقی برقی لیتیوم-یونی با Tesla Roadster در سال 2008، این حوزه دوباره جان گرفت.
درس LRV در این خط چنین است: سرنوشت پیشرانه برقی تنها به شیمی باتری وابسته نیست؛ وقتی تعریف درست مأموریت با پروفایل درست مأموریت ترکیب شود، خودروی برقی میتواند حتی در سختترین محیطها عملکردی برتر نشان دهد. در ماه برد به 92 کیلومتر محدود بود و هیچ مشتریای زیرساخت شارژ نمیخواست؛ با این حال خودرو هر سه مأموریت خود را بدون خرابی بزرگ به پایان رساند. برنامه Lunar Terrain Vehicle که ناسا امروز توسعه میدهد، به عنوان جانشین رسمی این میراث، همان منطق را با نسل جدیدی از باتریها ادامه میدهد.
نتیجه: یک نقطه عطف پارکشده در ماه
Lunar Roving Vehicle با دوره توسعه 17 ماهه، هزینه نهایی 38 میلیون دلاری و عملکرد بینقص میدانی در سه مأموریت، گواهی قابل اندازهگیری از توانایی انضباط مهندسی است. موتور DC جداگانه در هر چرخ، باتریهای نقره-روی، چرخهای توری سیمی و خنککاری غیرفعال موممحور: هیچکدام برای نمایش نبودند، بلکه پاسخ مستقیم به محدودیتهای ماه بودند. امروز هر سه خودرو هنوز بر سطح ماه پارک شدهاند؛ در دورترین نقطه تاریخ خودروی برقی، بیصدا در برابر تابش خورشیدی و ریزشهابها به آزمون مقاومت ادامه میدهند.
منابع
- Lunar Roving Vehicle
- The Apollo Lunar Roving Vehicle
- The Lunar Roving Vehicle - Historical Overview (S.F. Morea)
- Mobility Performance of the Lunar Roving Vehicle - NASA TR R-401
- Lunar Roving Vehicle Qualification Test Unit
- The Boeing Company wins NASA contract for lunar rover
- NASA's Lunar Rover: Everything You Need to Know