سیستمهای دید در شب چگونه با دیدن گرما جاده را میخوانند؟
این صفحه را به اشتراک بگذارید
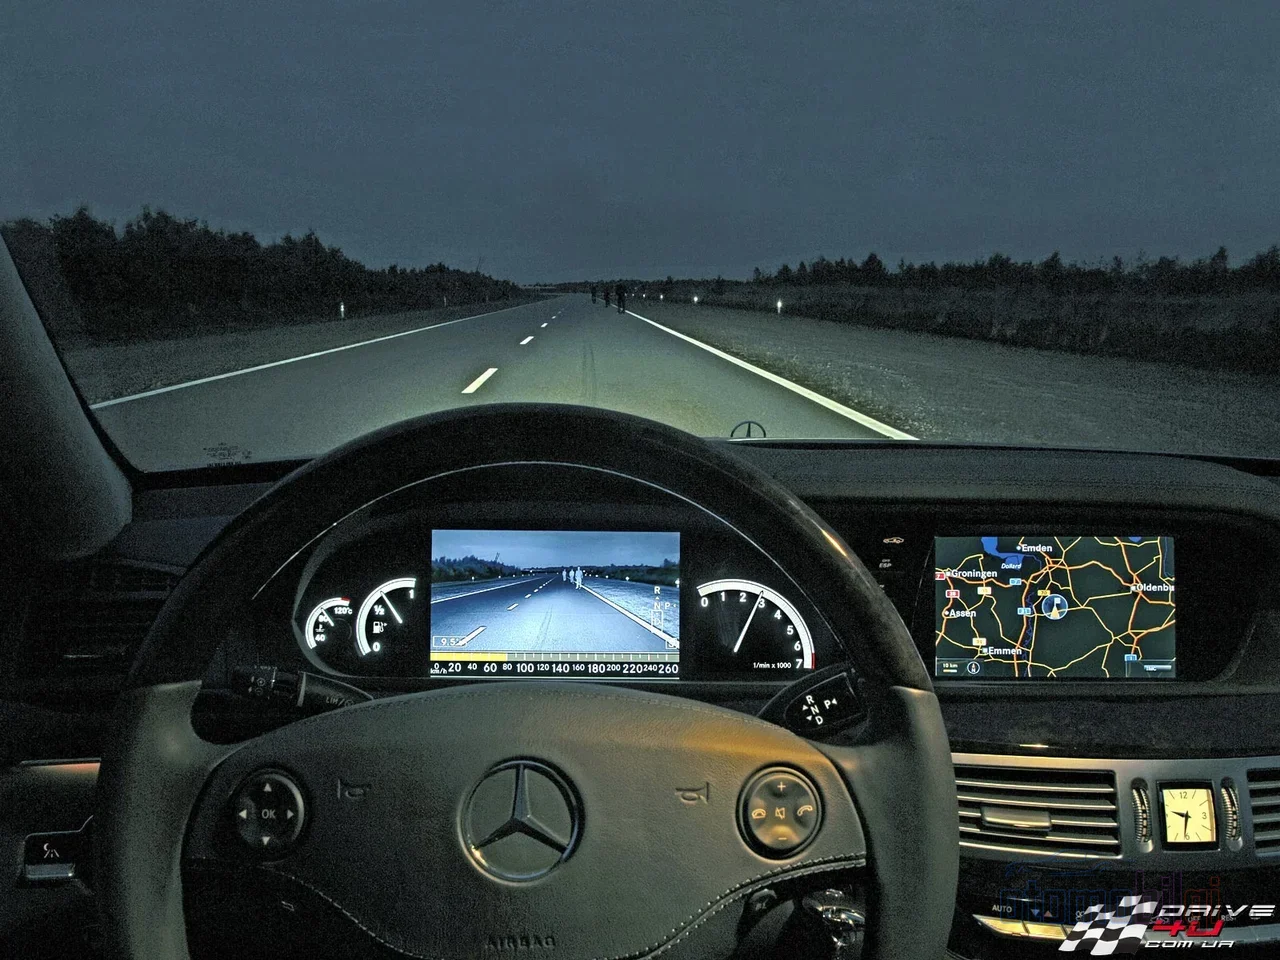
سیستمهای دید در شب، عابران پیاده و حیوانات را در فاصلهای که نور چراغهای خودرو به آن نمیرسد به دو روش مختلف شناسایی میکنند: دوربینهای حرارتی (LWIR) گرمایی را که اشیا خودشان منتشر میکنند میخوانند و سیستمهای مادون قرمز فعال (NIR) بازتاب یک پروژکتور نامرئی مادون قرمز را به تصویر تبدیل میکنند. هر دوی آنها با طبقهبندی عابر پیاده، حیوان و خودرو به کمک نرمافزار، راننده را فراتر از برد چراغها هشدار میدهند. پس این سیستمها دقیقاً چگونه کار میکنند؟ بیایید قدم به قدم بررسی کنیم - چون در شب، گاوی که از پشت یک تپه ظاهر میشود ممکن است بیشتر از چراغهای شما، دوستِ این دوربین باشد!
نکات برجسته
- دوربینهای حرارتی 8–14 میکرومتر (باند LWIR) کار میکنند و حتی در تاریکی کامل به منبع نور نیازی ندارند.
- دوربینهای حرارتی خودرو امضاهای حرارتی را تا 300 متر یعنی بسیار فراتر از برد چراغها شناسایی میکنند.
- برد روشنایی سیستمهای NIR معمولاً به 100–150 متر محدود است.
- بر اساس دادههای IIHS، ترمز اضطراری خودکار عابر پیاده (AEB) خطر برخورد در روز را 32–33 درصد کاهش میدهد؛ اما در تاریکی اثر آن قابل اندازهگیری نیست.
- پروتکل سال 2026 Euro NCAP سناریوهای کاربران آسیبپذیر جاده در شب را برجسته میکند.
گرما چگونه به تصویر تبدیل میشود؟ اصل کار دوربینهای حرارتی
تصویربرداری حرارتی یک فناوری کاملاً غیرفعال است: هیچ نوری به محیط نمیفرستد، فقط دریافت میکند. هر جسمی که دمای آن بالاتر از صفر مطلق باشد، به دلیل دمایش انرژی مادون قرمز منتشر میکند. بدن انسان، یک ساختمان یا خودرویی که تازه پارک شده - همه گرمای خود را به شکل تابشی نامرئی به اطراف پخش میکنند. دوربین حرارتی این تابش را دریافت کرده و اختلافات دمایی را به طیف خاکستری (و در برخی نمایشها به رنگ) تبدیل کرده و تصویری تولید میکند. برای مقایسه: چشم دوربین معمولی نور بازتابیده را میبیند، اما چشم دوربین حرارتی گرمایی را که از بدن هر جسم منتشر میشود میخواند. دقیقاً به همین دلیل است که حتی در تاریکی کامل هم کار میکند - به نور نیازی ندارد، چون نور را اندازه نمیگیرد!
یک جزئیات کوچک اما تأثیرگذار: دوربینهای حرارتی مدرن میتوانند اختلاف دمایی به کوچکی 0,01 درجه سانتیگراد را نیز تشخیص دهند. یعنی کسی که کت تیرهای پوشیده، در پسزمینه آسفالت سرد تقریباً میدرخشد. استتار بصری نمیتواند دوربین حرارتی را فریب دهد؛ هر چه که پوشیده باشد، گرمای بدن انسان روی زمین خنک برجسته میشود.
باند LWIR و حسگرهای میکروبولومتر
قبل از ورود به جزئیات فنی، این را بگوییم: هر مادون قرمزی یکی نیست. اجسامی با دمای محیطی زمین - انسان، حیوان، ماشین - نقطه اوجی را که انتشار گرما در آن قویترین است در باند LWIR (مادون قرمز موج بلند) در محدوده 8–14 میکرومتر تولید میکنند. منابع بسیار داغتر مانند بلوک موتور و اگزوزها اما در باند MWIR (3–5 میکرومتر) میدرخشند. دقیقاً به همین دلیل است که دوربینهای حرارتی خودرو LWIR را انتخاب میکنند: امضای حرارتی انسان و حیوان دقیقاً در همین باند است.
سیستمهای LWIR معمولاً از حسگرهای میکروبولومتر بدون سرمایش (با مواد VOx یا a-Si) استفاده میکنند. اینها حسگرهای ریز و فوقحساسی هستند که مقاومتشان با تغییرات کوچک دما تغییر میکند. بدون سرمایش بودن آنها یعنی مصرف انرژی کم سیستم، جمعوجور بودن و تولید با قیمت منطقی - هر سه شرط ضروری برای خودروسازی. آشکارسازهای MWIR حساستر اما به سرمایش استرلینگ گرانقیمت نیاز دارند؛ به همین دلیل در خودروها راهحل عملی نیستند. نتیجه: LWIR از نظر هزینه و ابعاد، نقطه بهینه برای خودرو است.
دید در شب NIR فعال: فانوس نامرئی چگونه کار میکند؟
در حالی که دوربین حرارتی گرما را میخواند، سیستمهای NIR (فروسرخ نزدیک) با منطقی بسیار آشناتر کار میکنند: نور بفرست، بازتابیده را جمع کن. خودرو نور فروسرخ نزدیکی که چشم انسان نمیبیند را با یک پروژکتور مخصوص به جلوی مسیرش میتاباند؛ دوربین این بازتاب را آشکار میکند و تصویری سیاهوسفید و پرجزئیات تولید میکند. بهطور خلاصه، سیستم یک فانوس مخصوص و نامرئی با خود حمل میکند. میتوانید آن را مثل برادری تصور کنید که در تاریکی با دستهایش راهتان را روشن میکند - اما نور این فانوس برای چشمان ما دیده نمیشود.
نقطه قوت این روش جزئیات بصری است: جزئیاتی مانند تابلو، پلاک و سطح خودرو در تصویر NIR قابل خواندن هستند. نقطه ضعف اما برد است. از آنجا که به قدرت نورپردازی وابسته است، برد معمول خودروسازی NIR 100 تا 150 متر حول و حدود باقی میماند؛ در شرایط خوب، شناسایی فرد حدوداً به 50 تا 100 متر میرسد. علاوه بر این، چراغهای خودروهای روبهرو میتوانند تصویر را موقتاً مختل کنند و مه یا غبار با پخش کردن نور پروژکتور، تصویر را تار میکنند. یک جنبه حریم خصوصی هم وجود دارد: تابش NIR توسط دستگاههای دیگر حساس به فروسرخ قابل آشکارسازی است.
حرارتی یا NIR؟ مقایسه برد و جزئیات
حالا این دو فناوری را کنار هم بگذاریم. سوال «کدام بهتر است؟» در واقع سوال اشتباهی است؛ سوال درست این است: «برای چه کاری؟». اگر شناسایی عابر پیاده و حیوان در فاصله اولویت دارد، حرارتی جلوتر است و اگر جزئیات بصری مهم است، NIR برتری دارد. در سمت کارخانهها، BMW و مرسدس-بنز از سیستمهای مبتنی بر فناوری حرارتی استفاده کردهاند؛ برخی تولیدکنندگان نیز راهحلهای مبتنی بر NIR را ترجیح دادهاند.
| ویژگی | حرارتی (LWIR) | NIR فعال | |
|---|---|---|---|
| اصل کارکرد | غیرفعال: تابش گرمایی خود جسم | فعال: بازتاب نور پروژکتور | |
| برد معمول | تا 200 تا 300 متر برای عابر پیاده/حیوان/خودرو | نورپردازی 100 تا 150 متر، شناسایی فرد حدود 50 تا 100 متر | |
| تاریکی مطلق | بدون مشکل کار میکند | کار میکند (نور خودش را با خود حمل میکند) | |
| اثر چراغهای روبهرو | متأثر نمیشود | میتواند تصویر را موقتاً مختل کند | |
| جزئیات بصری | بدون رنگ، پلاک/تابلو خوانده نمیشود | جزئیات بالا، تابلو خوانده میشود | |
| عملکرد در مه | در مه سبک بهتر، در مه غلیظ ضعیف میشود | در مه نور پروژکتور پخش میشود |
نکتهای درباره اعداد برد: شنیدن اعداد متفاوت در زمینههای مختلف طبیعی است. در معرفیهای تولیدکنندگان، برد آشکارسازی 200 تا 300 متر برای دوربینهای حرارتی خودروسازی برجسته است؛ در دادههای عمومی حرارتی مربوط به بخش دفاع، افراد 500 متر+ و خودروها 1000 متر+ از آن فاصله قابل تشخیص است. برای یک دوربین نصبشده روی خودرو، ارقام واقعبینانه و محتاطانه همان مقادیر گروه اول هستند. یعنی هنگام محاسبه ادعای «دید در چند کیلومتر» که در تبلیغات میشنوید، بهتر است در مورد زمینه آن سؤال کنید.
بخش نرمافزاری: چگونه تصویر دوربین را به عابر پیاده و حیوان تبدیل میکند؟
دوربین یک نقشه حرارتی خام را نشان میدهد؛ آنچه این را به اطلاعات «در سایه مقابل، عابر پیاده وجود دارد» تبدیل میکند، نرمافزار است. در سیستمهای ADAS مدرن این کار را شبکههای عصبی کانولوشنی (CNN) انجام میدهند: با تحلیل فریمبهفریم جریان ویدئوی حرارتی، حیوانات بزرگ، عابران پیاده و خودروها را مانند تصویر معمولی تشخیص میدهند. در میان الگوریتمهای کلاسیک بینایی کامپیوتر، روشهای Haar cascades و HOG (هیستوگرام گرادیانهای جهتدار) برجسته هستند؛ سیستمهای مبتنی بر یادگیری ماشین نیز فراتر از تشخیص رفته و هدف را دنبال میکنند و تلاش میکنند جهت و حتی قصد آن را پیشبینی کنند. یعنی سیستم فقط نمیگوید «آنجا چیزی وجود دارد»؛ بلکه میتواند بگوید «آن شیء ممکن است در آستانه ورود به جاده باشد».
برای تشخیص عابر پیاده و خودرو در تصاویر مادون قرمز، الگوریتمهای سریع مبتنی بر salience با استفاده از فیوژن چندویژگی و ماشینهای بردار پشتیبان (SVM) نیز پیشنهاد شدهاند. در پلتفرمهای تعبیهشده، معماریهای IR حرارتی + یادگیری عمیق که در آن سختافزار و نرمافزار با هم طراحی میشوند مطرح میشوند؛ در یک پروژه دانشگاهی، یک سیستم تشخیص و اجتناب مبتنی بر هوش مصنوعی برای تشخیص عابران پیاده در شب توسعه یافته است که در آن دوربین IR همراه دوربین RGB کار میکند. منطق هشدار نیز ساده و هوشمندانه است: نرمافزار هدف را طبقهبندی میکند، فاصله و سرعت نزدیکشدن آن را محاسبه میکند و اگر خطر بزرگتر شود، ابتدا هشدار بصری/شنیداری میدهد و اگر سیستم با AEB یکپارچه باشد، تا مداخله ترمزی پیش میرود. نکتهای که برایم جالب است: آیا این هشدار به اندازه کافی سریع است که به ما برسد؟ معمولاً میرسد - و دقیقاً به همین دلیل است که برد اینقدر حیاتی است.
چرا برد چراغها چه میبیند و دوربین چه میبیند؟ تفاوت در فاصله توقف
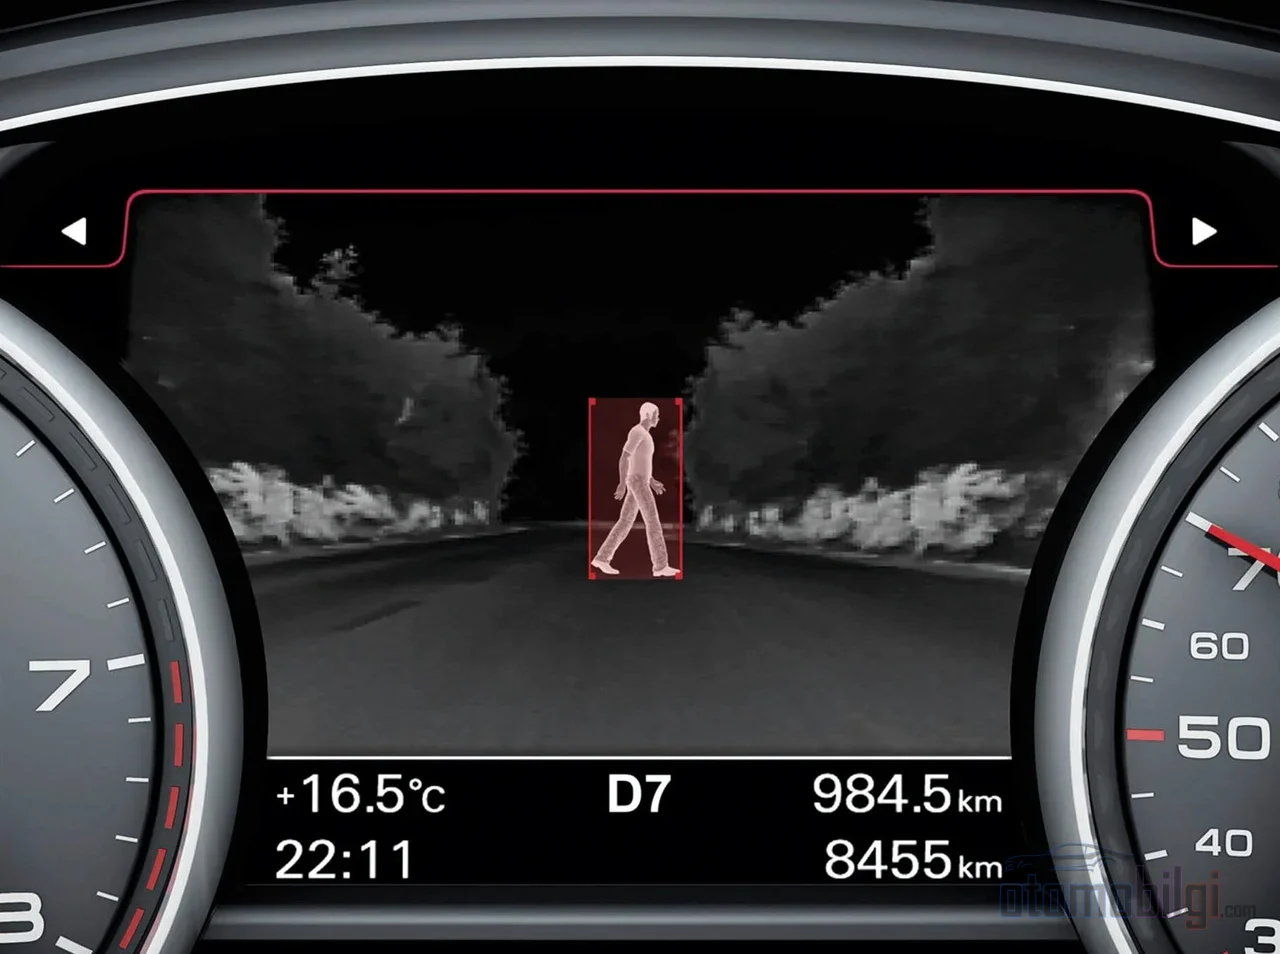
برای شب یک معادله تقریبی وجود دارد: فاصله توقف = فاصله واکنش + فاصله ترمز. چون چراغها نور را تا فاصله معینی حمل میکنند، هر شیئی که فراتر از آن فاصله دیده شود، زمان واکنش شما را مصرف میکند. دوربین حرارتی در اینجا وارد عمل میشود: سیستمهای حرارتی خودروسازی امضاهای حرارتی را در 300 متر تشخیص میدهند؛ یعنی بسیار فراتر از برد چراغها. گوزنی که چند ثانیه زودتر دیده میشود، دقیقاً همان فاصله اضافی است که برای شروع ترمز به آن نیاز دارید. دیدن زودتر، از ترمز کردن ارزشمندتر است - زیرا هیچ ترمزی نمیتواند رانندهای را که نمیبیند، متوقف کند.
به همین دلیل IIHS خواستار الزامی شدن AEB عابر پیاده در تاریکی شده است. تستهای شبانه شکافهای جدی را در بستههای حسگر فعلی آشکار کردهاند؛ رادارهای تمامشرایط آبوهوایی با برد بلند نیز از جمله راهحلهایی هستند که هدفشان پر کردن این شکاف است.
مه، باران و سایر محدودیتها: واقعیت، نه بازاریابی
در اینترنت ادعاهایی از قبیل «دوربین حرارتی مه را میشکافد، در باران بینقص کار میکند» فراوان دستبهدست میشود. واقعیت فنی ظریفتر است. بر اساس اعلام خود FLIR، مه و باران به دلیل پراکندگی سیگنال مادون قرمز توسط قطرات آب، میتوانند برد سیستم حرارتی را بهطور جدی محدود کنند. مه غلیظ و باران شدید سیگنال رسیده به دوربین را تضعیف میکند؛ در یک مطالعه داوریشده، شرایط «مه بهشدت آشفته» بهعنوان حالتی تعریف شده که در آن دوربین حرارتی غیرقابلاعتماد میشود. یعنی فناوری حرارتی نبرد با مه را نمیبرد - فقط میزان باخت را کاهش میدهد.
از سوی دیگر، باران با شدت کم تا متوسط تشخیص حرارتی را بهطور قابلتوجهی تحت تأثیر قرار نمیدهد، زیرا قطرات باران تابش مادون قرمز را مانند نور مرئی پراکنده نمیکنند. در مه رقیق، فناوری حرارتی عملکرد بهتری از NIR نشان میدهد که نور آن پراکنده میشود؛ در مه بسیار غلیظ اما عملکرد هر دو فناوری افت میکند. یک باور غلط رایج را هم پاک کنیم: دوربین حرارتی نمیتواند دیوار یا بدنه خودرو را ببیند؛ فقط گرمای ساطعشده از سطح را حس میکند و از اجسام جامد عبور نمیکند. و اگر بخواهید پلاک بخوانید، فناوری حرارتی به شما کمک نمیکند - متن و رنگ در تصویر حرارتی وجود ندارند. همچنین برچسب «دید در شب» گاهی ایجاد سردرگمی میکند: سیستمهای با نورپردازی NIR همان تصویربرداری حرارتی واقعی نیستند؛ بهتر است در صفحه خرید بررسی کنید که کدام فناوری است.
جدول 2026 در یکپارچگی AEB و ایمنی شبانه
خروجی دوربین فقط در یک نمایشگر به پایان نمیرسد؛ ارزش واقعی زمانی آشکار میشود که با سیستم ترمز صحبت کند. جدول اینجا جالب است: AEB عابر پیاده در شرایط روزانه خطر برخورد با عابر پیاده را 32–33% کاهش میدهد؛ اما کاهش خطر در تاریکی قابل اندازهگیری نبوده است. NHTSA نیز تشخیص عابر پیاده در شب را یکی از دشوارترین مسائل برای AEB برشمرده و گامی در جهت الزامیکردن AEB برداشته است. جنبه خوشبینانه این است: بر اساس مطالعه اکتبر 2025 AAA، سیستمهای تشخیص عابر پیاده در شب در حالی که در سال 2019 برخوردها را با نرخ 0% پیشگیری میکردند، در سال 2025 به پیشگیری با نرخ 60% رسیدهاند. یعنی در مدتی کوتاه مسافت بزرگی پیموده شده - اما هنوز کاملاً به هدف نرسیدهایم.
سال 2026 در این زمینه یک سال نقطه عطف است. Euro NCAP بزرگترین بازنگری پروتکل خود را از سال 2009 تاکنون در 2026 اجرایی میکند: با ساختار جدید «Four Stages of Safety» سناریوهای کاربر جادهای آسیبپذیر (VRU) در شب برجسته میشوند و سناریوهای تست 2026–2028 علاوه بر روز، شرایط شبانه را نیز در بر میگیرند. ارزیابی گستردهشده سیستمهای پایش راننده نیز در این بهروزرسانی جای دارد. این تحول، فناوریهای دید در شب و دوربین حرارتی را از ویژگی حاشیهای خارج کرده و به مرکز دستور کار آزمونهای ستارهای میبرد. در حوزه دوربین حرارتی، محصولاتی که بهعنوان نخستین دوربین LWIR خودرویی با گواهی ASIL-B معرفی شدهاند نیز نمونهای از این شتاب هستند.
خلاصه: چشمی که گرما را میخواند، شما را زودتر بیدار میکند
خلاصه کنیم: دوربین حرارتی (LWIR) بدون هیچ نیازی به نور، انتشار گرمای طبیعی اجسام را میخواند و بهجای دهها متر، به برد 200 تا 300 متری مینگرد؛ سیستم NIR اما چراغقوهی نامرئی خودش را حمل میکند و در فاصلهی کوتاهتر، تصویری سیاهوسفید و با جزئیات بیشتر ارائه میدهد. آنچه هر دوی اینها را ارزشمند میکند، تصویر خام نیست، بلکه نرمافزار پشت آن است: مدلهای CNN و مشابه، عابر پیاده، حیوان و خودرو را طبقهبندی میکنند و ثانیههای حیاتی را به راننده - و در صورت یکپارچگی، به AEB - میبخشند. شناخت محدودیتها هم همینقدر مهم است: مه غلیظ و باران شدید هر سنسوری را به زحمت میاندازند و دوربین حرارتی پلاک را نمیخواند. اگر شبها روی جادهها میدان دید گستردهتری میخواهید، پاسخ در گرما و در نرمافزاری که آن را میخواند پنهان است. اگر جای شما بودید، کدام سیستم را در خودرویتان میخواستید - برد یا جزئیات؟
منابع
- آیا تصویربرداری مادون قرمز و دید در شب یکی هستند؟
- دوربینهای حرارتی چگونه کار میکنند؟
- آیا تصویربرداری حرارتی میتواند از مه و باران عبور کند؟
- تفاوتهای دوربینهای SWIR، MWIR و LWIR
- دید در شب در برابر تصویربرداری حرارتی برای خودروها - کدام بهتر است؟
- Euro NCAP تغییرات پروتکل 2026 را اعلام کرد
- Euro NCAP 2026 معیار را برای VRU در شب بالا میبرد
- سناریوهای تست Euro NCAP 2026 تا 2028
- هوش مصنوعی پتانسیل ایمنی دوربینهای دید در شب حرارتی را آزاد میکند
- NHTSA ترمز اضطراری خودکار الزامی را میخواهد
- IIHS: نهادهای ناظر باید AEB عابر پیادهای را الزامی کنند که در تاریکی هم کار کند
- سیستمهای تشخیص عابر پیاده در شب بهبود مییابند
- مراقب شکاف سنسور باشید: چرا AEB به رادار ادراکی نیاز دارد
- تحلیل عملکرد تصویربرداری حرارتی در مه شدید
- آیا دوربینهای حرارتی میتوانند از مه، باران و دود عبور کنند؟
- تشخیص عابر پیاده با یادگیری ماشین
- تشخیص و پرهیز از عابر پیاده در شب بر پایه هوش مصنوعی
- تشخیص عابر پیاده و خودرو در شب بر پایه الگوریتم برجستگی سریع و ادغام چندویژگی